University of Stuttgart
mail
captive_portal
https://www.inm.uni-stuttgart.de/research_robotics_and_locomotion/1_rr/
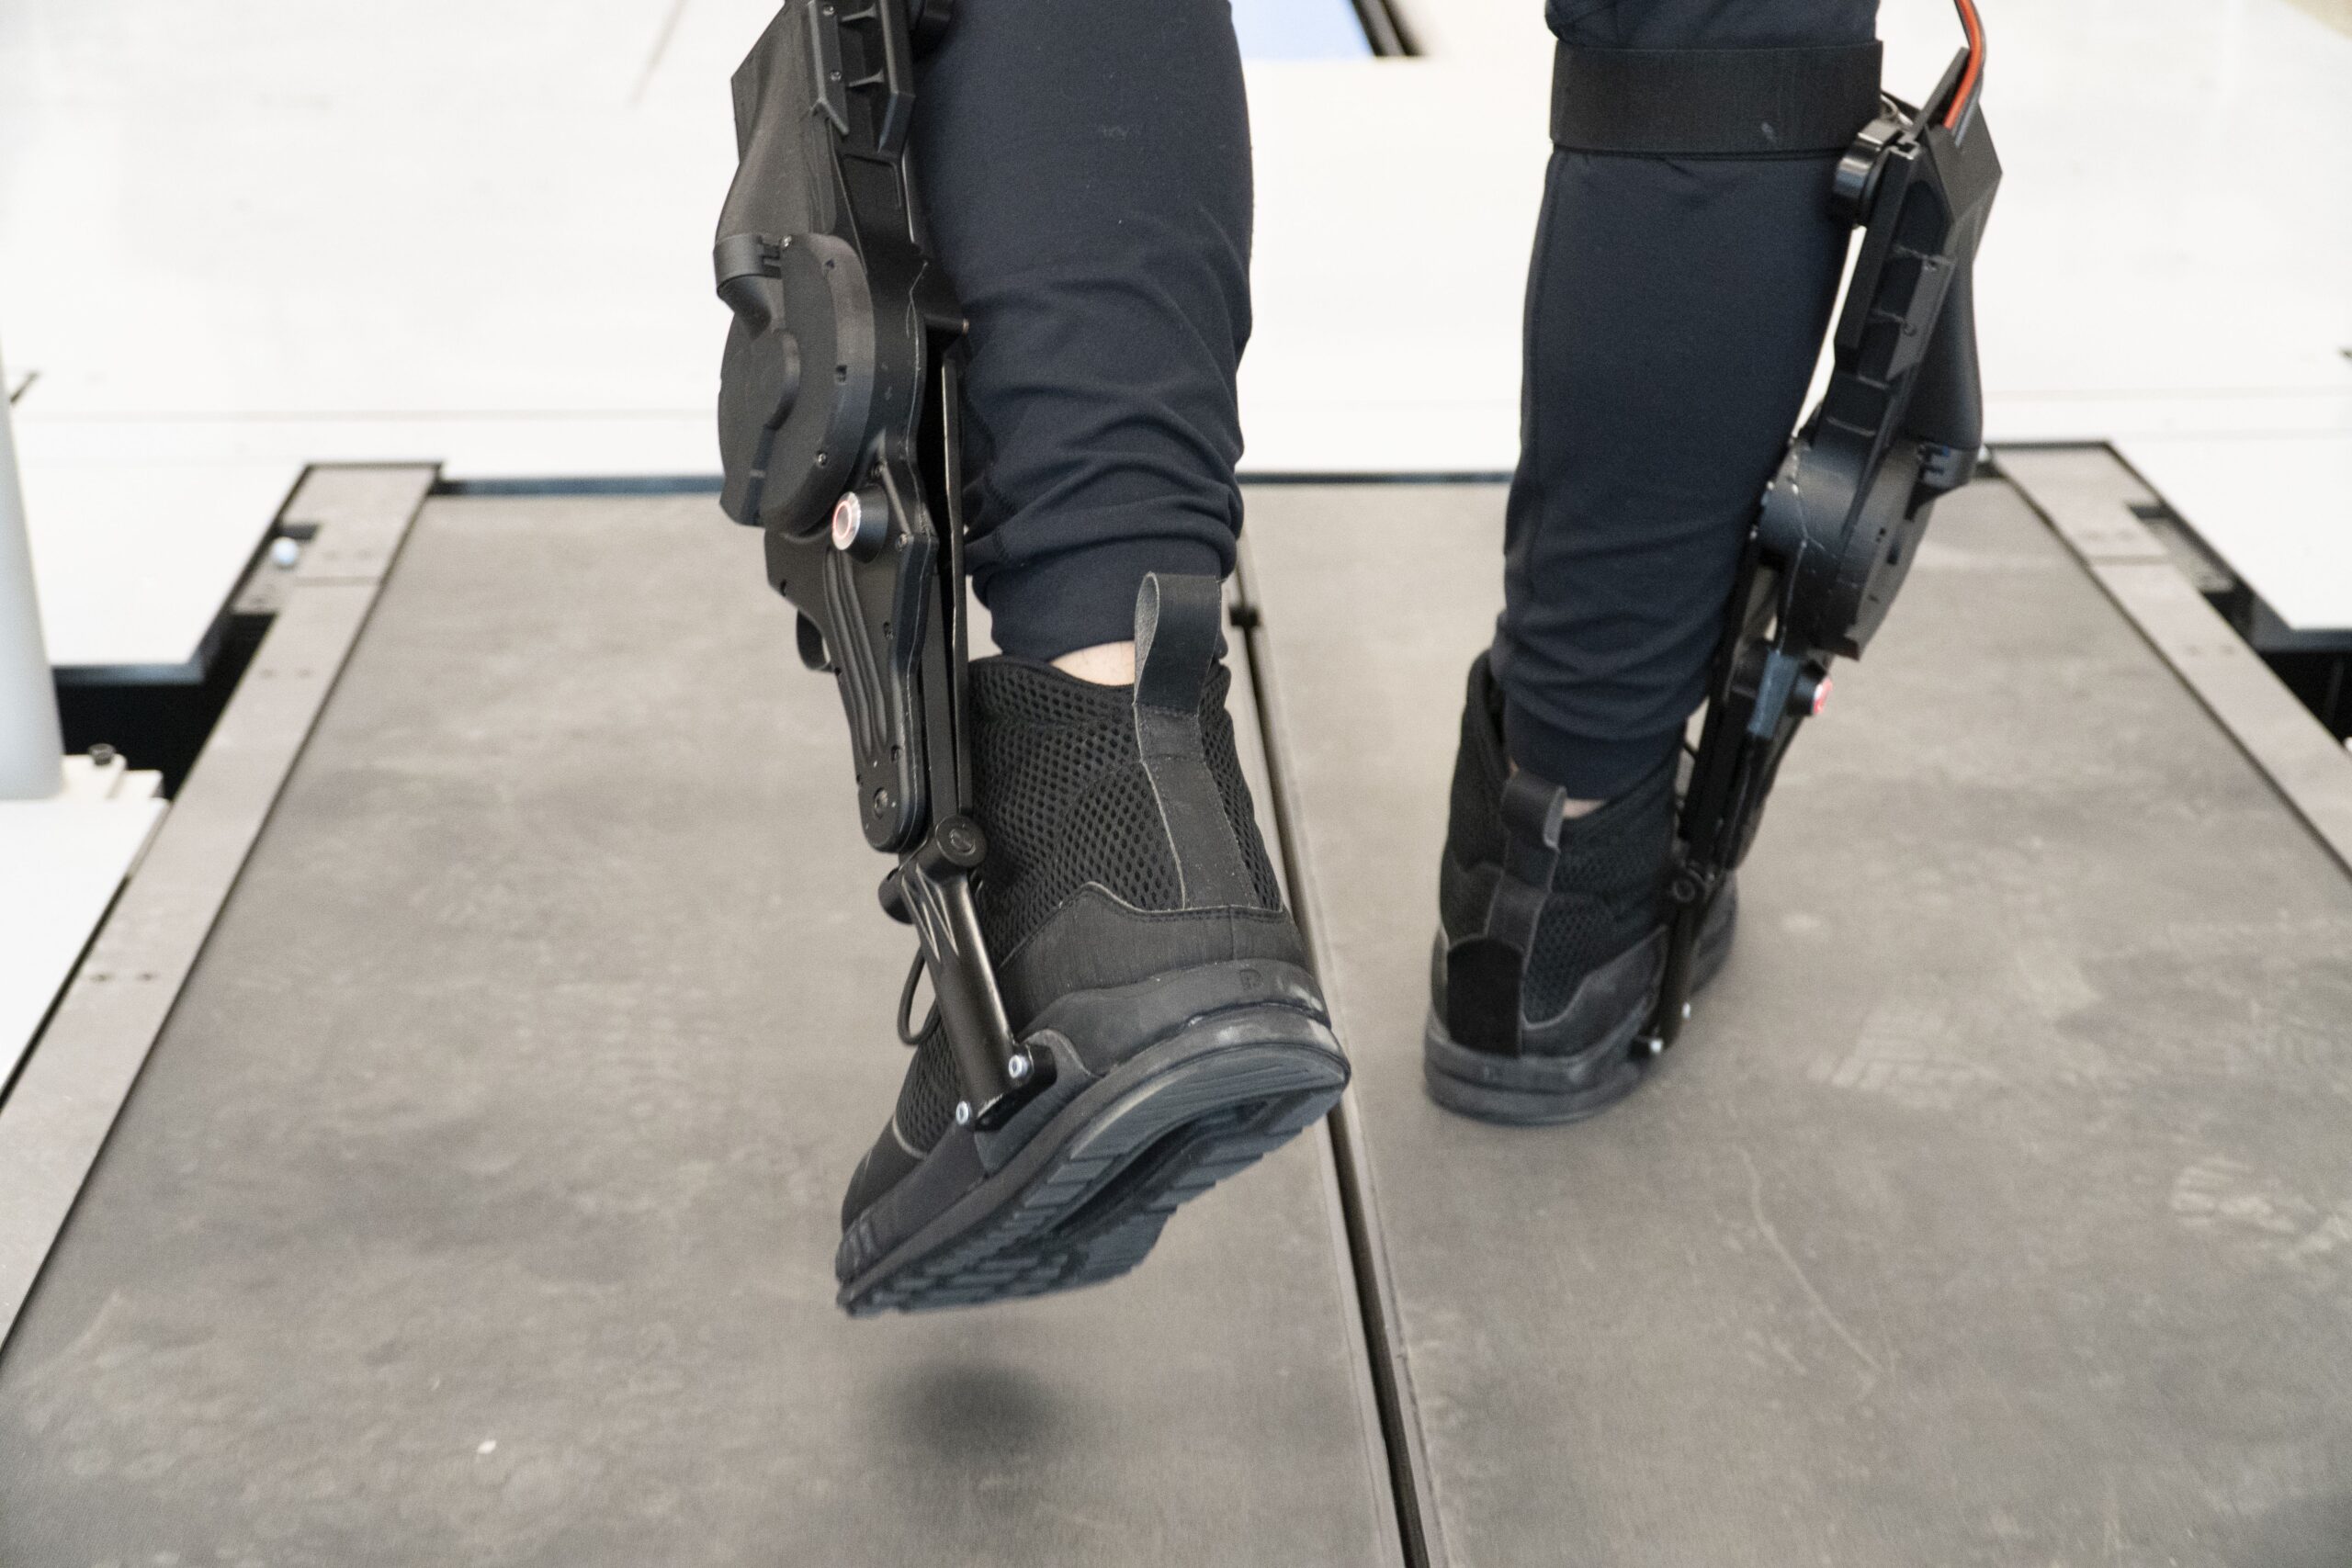
User-friendly method for adjusting exoskeletons