User Group: Wissenschaftler:innen

  • Gleiten ohne Flügel

    Gleiten ohne Flügel

    Geckos’ impressive climbing abilities give them agility rarely surpassed in nature. With their highly specialized adhesive lamellae on their feet, geckos can climb up smooth vertical surfaces with ease and even move on a ceiling hanging upside down. Their ability to run on water adds is another superpower. Now another can be added.

    A scientific study published on September 2nd 2021 in Nature Communications Biology by researchers who work at the intersection between robotics and biology shows the geckos are capable of even more. In the publication titled Tails stabilize landing of gliding geckos crashing head-first into tree trunks, the authors Rob Siddall, Greg Byrnes, Robert Full, and Ardian Jusufi present footage showing that geckos with no major specializations for flight are in fact capable gliders. Experiments with a gecko-inspired robot confirm the reptile’s locomotion abilities are not entirely down to its feet. The tail plays just as much a pivotal role, the team from the Max Planck Institute for Intelligent Systems in Stuttgart, Siena College in New York, and the University of California at Berkeley discovered.

    In their work, the scientists begin by showing that the multi-talented lizard known as Hemidactylus platyurus is capable of gliding. In its natural habitat, it lives in trees and can jump many meters from one tree trunk to the next to avoid predators. When trees are close and the jump is short, the gecko is still accelerating so that everything between jump and landing happens at the blink of an eye. The gecko experiences an unbraked collision. Surprisingly, the gecko can cope with smashing full-on into a tree trunk.

    Ardian Jusufi, who initiated the study, set up several experiments in a wildlife reserve in the rainforests of Singapore. At the Max Planck Institute for Intelligent Systems, he leads the Cyber Valley research group “Locomotion in Biorobotic and Somatic Systems”. He has spent many years investigating geckos and their many locomotion abilities. In the tree canopy, Jusufi explored a situation where reptiles both with and without a tail face the challenge of a short accelerating glide.

    Placed on a platform seven meters above the ground, a tail-equipped gecko leaps down into the deep and glides to a nearby tree. High-speed cameras capture the fall and show that the jumping gecko reaches 6 m/s, just over 21 kph. Unlike a car that would be heavily dented after driving into a tree at this speed, the footage shows the gecko lands on the trunk without falling off. It moves away as if nothing happened. With tailless animals, it was quite the opposite. Geckos who had naturally lost their tails couldn’t maintain their grip after the crash and, consequently, fell off the tree trunk after landing.

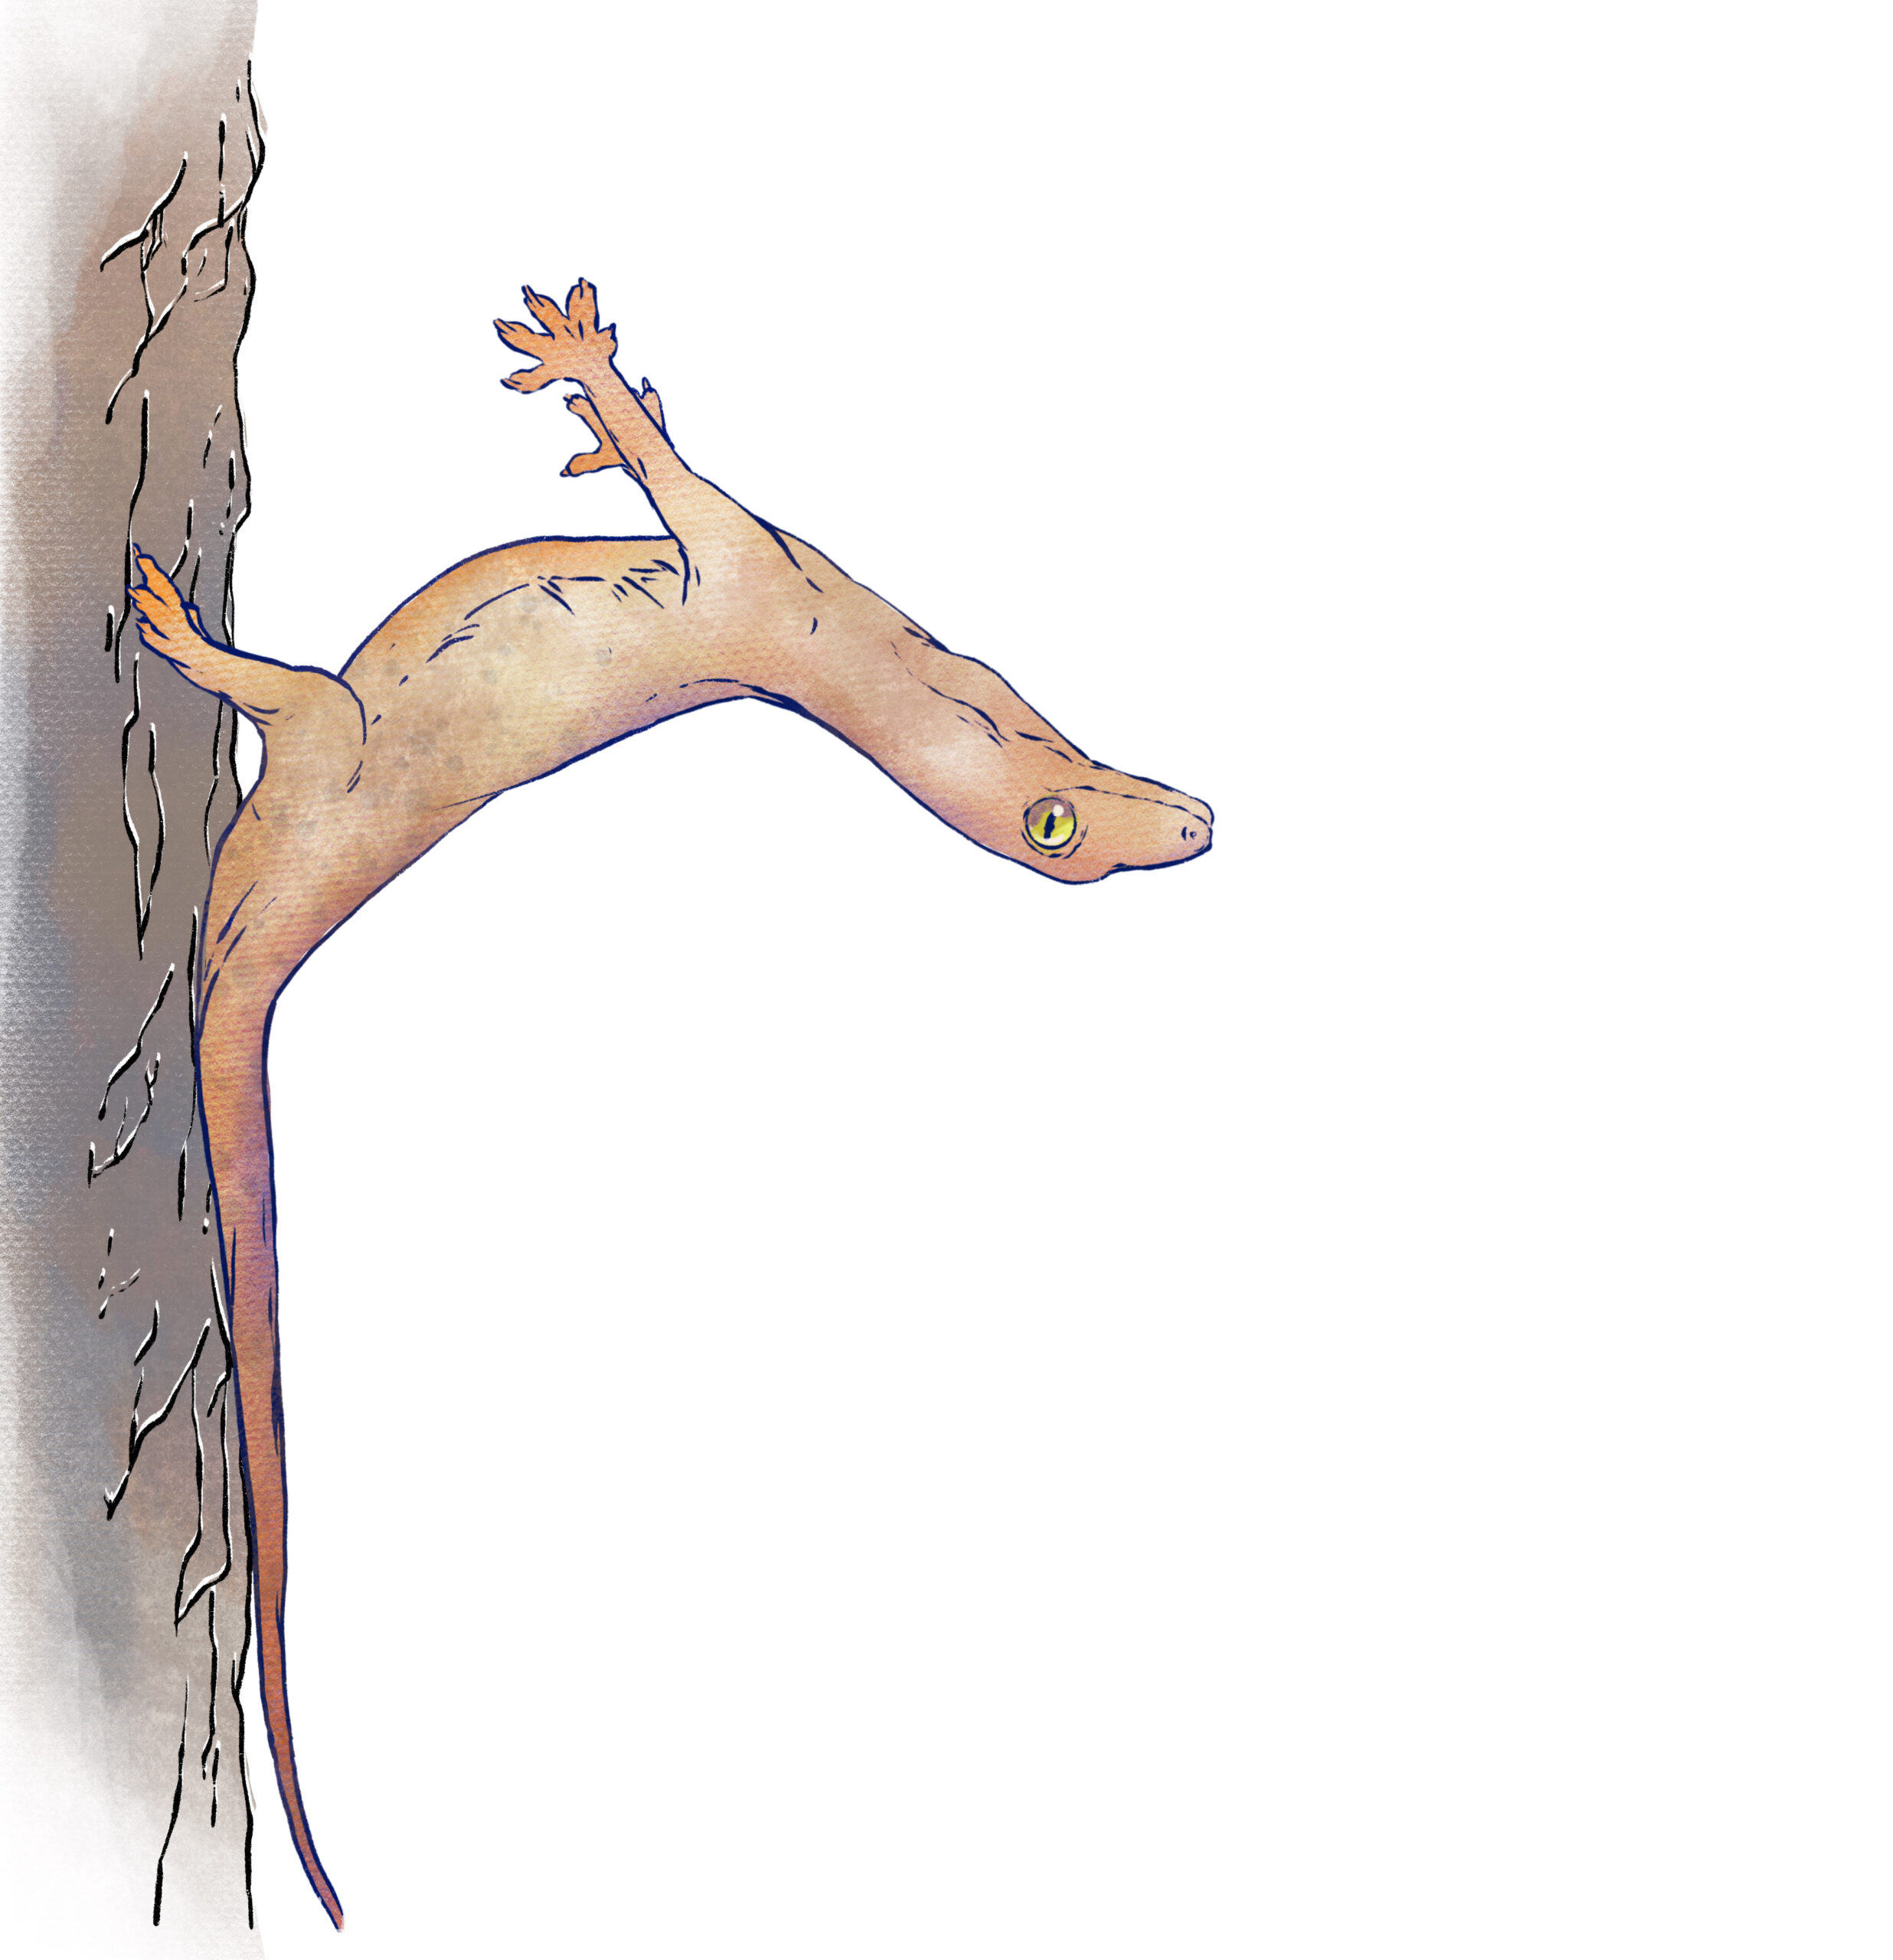
    As can be seen in the corresponding video, the mechanism the animal applies to cushion the impact is bending its torso backward as far as 100 degrees. During the bend, the front feet lose grip. Only the rear legs remain attached. This pitch-back of the torso dissipates energy as it pushes the tail hard into the trunk. Animals that have lost tails could not dissipate sufficient energy and fell. The tail acts as a fifth leg, helping the gecko stabilize after the impact, they believed. But without a control experiment can one conclusively show that the tail has this stabilizing effect? Hence, they set off to the lab.

    The scientists created a physical model of a gecko to better understand the forces the animal experiences. Their gecko-inspired robot features a soft torso, where the tail can be taken off and put back on. When the front foot hits a surface, the robot is programmed to bend its tail just like the reflex that Jusufi discovered previously in climbing geckos. The information is processed via a microcontroller on the shoulder. This signal activates the motor to pull on a tendon and hence pushes the tail into the wall to slow the head over heels pitchback.

    Back in the Locomotion in Biorobotic and Somatic Systems lab, Robert Siddall and Ardian Jusufi began by catapulting a soft robotic lizard onto a wall with an embedded force-sensitive scale (the simulated tree trunk) which is lined with felt, to which the robot’s Velcro-lined feet can stick. The robot hit the force plate as abruptly as the geckos hitting the tree, tilting back its torso at a right angle to the surface. The roboticists then measured the force the front and back feet of the robot endured upon impact. The longer the tail, they discovered, the lower the force pulling the back feet away from the surface. The lower that force, the easier it is for the robot (and likely the animal) to hold on. Without a tail, however, the forces on the back feet become too high – the robot loses grip, bounces off, and falls. This experiment validated the scientists’ hypothesis that the tail is essential for the gecko to be able to stabilize itself on a vertical surface after colliding with it at high speed – findings that could make a significant contribution to robot landings and beyond.

    “This field discovery on the perching behavior of geckos has important implications for our understanding of tails as multi-functional appendages that animals can rely on. Ranging from inertial to contact tails, they facilitate the most extreme transitions, such as from gliding flight to collision with a wall,” says Ardian Jusufi, the senior and corresponding author.

    “One of the most dramatic transitions we can think of in multi-modal locomotion is to alight on a vertical surface from high-speed gliding flight to a standstill,” continues Ardian Jusufi.

    Larger gliding specialists appear to avoid engaging in short glides, as there is not sufficient vertical drop height to reach terminal velocity, stop accelerating, and begin a dedicated landing maneuver with a stall prior to impact. Smaller animals may be able to use mechanically mediated solutions to negotiate such situations.

    However, no one had ever quantified this amazing animal’s gliding behavior before. Such video material from the rainforest is hard to come by. “Our attempts to film the small, camouflaged lizard in the rainforest revealed a fall arresting response nobody thought these geckos could do and showed us their tails were entirely underestimated. Previously contact tails were thought to be used to maintain grip during rapid wall-running, while the findings presented here suggest that geckos exhibit exaptation of the behavior to improve the success of landing in the wake of their directed aerial descent,” says Jusufi.

    “With the robot, we were able to measure something we could not with geckos in the field. The wall reaction forces at the impact upon landing confirmed that the tail is an essential part facilitating the landing in subcritical glides. Our soft robotic lander not only helps to make an impact in another field, but it can also help improve robot locomotion by increasing robustness and simplifying control,” explains Ardian Jusufi.

    "Nature has many unexpected, elegant solutions to engineering problems – and this is wonderfully illustrated by the way geckos can use their tails to turn a head-first collision into a successful perching maneuver. Landing from flight is difficult, and we hope our findings will lead to new techniques for robot mobility – sometimes crashes are helpful," Robert Siddall describes.

    Gliding flight has evolved repeatedly in the Indomalayan lowland tropical rainforest of Southeast Asia.

  • Research Forum

    Research Forum

    Aufgrund der COVID-19-Beschränkungen wird der Workshop online (Zoom) abgehalten. Wenn Sie teilnehmen möchten, registrieren Sie sich bitte hier.


    Schedule
    14:00 Welcome
    14:05 – 14:15

    Prof. Achim Menges

    Institute for Computational Design and Construction, University of Stuttgart, IntCDC

    Title: Introduction to IntCDC

    Abstract: The vision of the Cluster of Excellence Integrative Computational Design and Construction for Architecture (IntCDC) is to harness the full potential of digital technologies in order to rethink design, fabrication and construction based on integration and interdisciplinarity, with the goal of enabling game-changing innovation in the building sector as it can only occur through highly integrative fundamental research in an interdisciplinary, large-scale research undertaking.

    14:15 – 14:35

    Prof. Dr.-Ing Cristina Tarín

    Institute for System Dynamics, University of Stuttgart, IntCDC

    Title: Co-Design for Architecture, Engineering and Construction using Bipartite Graphs

    Abstract: The architecture, engineering and construction (AEC) industry consists of several players from different domains. They usually work in a sequential process, which is slow, costly and problems are identified in late stages. Co-design helps to identify and predict problems in early stages throughout different domains such that the design, engineering, manufacturing and construction process can be improved. We present an approach to enable co-design using bipartite graphs, which are capable to integrate expert knowledge, physical models and machine learning models from different domains. The different models form a computational network, which allows e.g. the architect to automatically analyze the feasibility of manufacturing a design.

    14:35 – 14:55

    Prof. Dr.-Ing. Peter Middendorf

    Institute of Aircraft Design, University of Stuttgart, IntCDC

    Title: Data-driven approaches for fiber composites technologies and simulation

    Abstract: Fibre composites for lightweight and wide-span architecture applications are one research area within IntCDC. The technology focus is laid here on freeform winding using collaborative robotics and the respective winding path is generated in a co-design approach. Whilst this is a collaborative effort from a group of IntCDC PIs, there is also a growing activity of supporting data-driven approaches at the Institute of Aircraft Design to make use of various sensor data along the process chain of a composite structure and thus to overcome limitations of classical modelling and simulation techniques.

    14:55 – 15:15

    Tenure-Track Prof. Dr. Thomas Wortmann

    Chair for Computing in Architecture, Institute for Computational Design and Construction, University of Stuttgart, IntCDC

    Title: AI for AEC

    Abstract: Tenure-Track Prof. Wortmann will present examples of the rich opportunities to apply AI in the Architecture, Engineering and Construction (AEC) sector, including architectural design optimization, modelling design and construction processes, predicting wind flow around buildings, predicting the behavior of heterogenous materials, and adaptive robotic control. Ultimately, these applications contribute to a reimagining of how our built environment is planned and constructed, which is an urgent need in light of the impending climate catastrophe.

    15:15 – 15:35

    Dr. Nicole Ludwig

    Machine Learning in Sustainable Energy Systems, Cluster of Excellence Machine Learning: New Perspectives for Science, University of Tübingen

    Title: Forecasting Sustainable Energy under Uncertain Weather

    Abstract: The increasing share of sustainable energy generation in the electricity system comes with significant challenges. One of the main challenges is the volatility of sustainable energy generation, due to their dependency on the weather. To efficiently integrate sustainable energy into the grid, the expected electricity supply and demand have to be forecast accurately. In this talk I will introduce the challenges we face when forecasting weather-dependent energy supply and demand and how probabilistic machine learning can help alleviate some of these challenges.

    15:35 – 15:55

    Dr. Bedartha Goswami

    Machine Learning in Climate Science, Cluster of Excellence Machine Learning: New Perspectives for Science, University of Tübingen

    Title: Uncovering hidden structure in climate data

    Abstract: The last decades have witnessed an unprecedented increase in data related to climatic processes all around the globe, which contain till yet undiscovered mechanisms of how the climate functions and how it is currently changing. We present the idea of "climate networks," which allow us to reveal non-trivial patterns in databases of climate data, and reveal potentially new climatic mechanisms and connections that have not been studied till date. We will look at how climate networks are estimated, what they can do for us, and three examples of how they are used in practice. Towards the end, we will also talk briefly about other projects that are ongoing in the "Machine Learning for Climate Science" research group, in the hope that we find common interests for cross-pollination of ideas and efforts.

    15:55 – 16:15

    Prof. Dr. Thomas Scholten

    Chair of Soil Science and Geomorphology, Department of Geosciences, University of Tübingen

    Title: Machine Learning in Soil Science

    Abstract: Soils are the most important basis for our nutrition. Their quality determines the food security of the world. Machine learning methods help to determine the underlying soil properties and to predict their spatial distribution on Earth. The presentation will explain the underlying theoretical approach of state factors and address the concept of relevant range of scales for multi-scale contextual spatial modeling of soil properties. Further, I will show results from my research of different parts of the world and demonstrate the potential of data-driven models for geo- and environmental science.

    16:15 – 16:30 Wrap-up
  • AI & Gaming

    AI & Gaming

    Mit der kommenden Veranstaltung der Entrepreneurship Series zum Thema „AI & Gaming“ greift Cyber Valley dieses Potenzial auf. Bei der Veranstaltung diskutieren Wissenschaftler:innen über aktuelle Forschungsherausforderungen. Darüber hinaus werden Start-ups und Investor:innen ihre Erfahrungen und Praxisbeispiele teilen.

    Wissenschaftler:innen, Gründer:innen, Student:innen und alle, die sich für das Thema interessieren, sind herzlich eingeladen, am Donnerstag, den 16. September, von 14:00 bis 15:30 Uhr dabei zu sein.
     
    Wenn du KI-Expert:in und Spielefan bist, lies gern mehr über AI GameDev – Europas ersten forschungsgetriebenen Wettbewerb zur Verbesserung der Spieltechnologie – für KI-Wissenschaftler:innen und Start-ups. Wenn du deine Ideen in diesem Bereich einbringen und wertvolle Erfahrungen sammeln möchtest, kannst du dich bis zum 26. September 2021 bewerben.


    Sprecher:innen für dieses Event

    Ben Cole
    Entrepreneur und Creative Technologist, ehemaliger Head of Software for Technicolor MPC North America, Academy of Motion Picture Arts and Sciences Technical Achievement Award Gewinner

    Christian Becker-Asano
    Professor an der Hochschule der Medien & Direktor des Humanoid Lab

    Judith Baatz, Felix Krieglstein & Julia Mönch
    Wissenschaftliche Mitarbeiter:innen der Universität Stuttgart und TU Chemnitz, Projektteam BeeLife

    Fabian Schrodt
    Gründer & CEO Quantum Gaming GmbH

    Stefan Langefeld
    Investor & Start-up Mentor, ehemaliger Head of TV and Movies Central and Eastern Europe Apple Inc.


    Registrierung

    Bitte hier registrieren. Das Meeting findet via Zoom und in englischer Sprache statt.


    Kontakt

    Oliwia Gust – Cyber Valley Event Manager
    Telefon: +49 7071 601 1554
    Mobil: +49 151 4075 6302 
    E-Mail: oliwia.gust@cyber-valley.de

  • Forschung trifft Gaming

    Forschung trifft Gaming

    Cyber Valley, Square Enix und IT-Farm starten Europas ersten forschungsgetriebenen Wettbewerb zur Verbesserung von Spieletechnologien.

    Der Spiele-Entwickler Square Enix, die Venture-Capital-Firma IT-Farm und Cyber Valley starten AI GameDev, einen europaweiten Wettbewerb für Ideen und Konzepte, die Tools aus Machine Learning, Computer Vision und Robotik für eine verbesserte Spieleentwicklung und ein realistischeres Spielerlebnis nutzbar machen. Bewerben können sich Start-ups sowie KI-Forschende – als Einzelpersonen oder in Teams.

    AI GameDev ist der erste Wettbewerb in Europa, der den Technologie- und Wissenstransfer von der europäischen KI-Forschung zu den vielen möglichen Anwendungen in der Spieleentwicklung erleichtern soll. „KI kann dazu beitragen, Videospiele in vielerlei Hinsicht zu verbessern, zum Beispiel durch die Schaffung besserer, realistischerer virtueller Umgebungen oder Szenarien“, sagt Michael J. Black, Direktor der Abteilung Perzeptive Systeme am Max-Planck-Institut für Intelligente Systeme und Cyber Valley Sprecher. „Wir wollen das ganze Potenzial der europäischen KI-Forschungs- und Start-up-Szene sichtbar machen und die besten Ideen auszeichnen.“

    Die Veranstaltungspartner haben die Website www.aigame.dev eingerichtet, auf der Start-ups und KI-Forschende ihre Ideen bis zum 26. September 2021 in Form eines Pitchdecks, eines Videos oder einer wissenschaftlichen Arbeit einreichen können. Der Bewerbungsprozess wird offiziell am 11. August 2021 beginnen. Die zehn besten Ideen werden für den Wettbewerb ausgewählt – und ihre Erfinder:innen erhalten die Gelegenheit, ihre Konzepte bei einer Preisverleihung am 2. Dezember 2021 zu präsentieren. Während Cyber Valley die vielversprechendste wissenschaftliche Leistung prämieren wird, verleiht IT-Farm den Publikumspreis. Der Hauptpreis für die innovativste KI-Lösung beinhaltet eine Reise nach Tokio, Japan, und wird von Square Enix gesponsert.

    „Auf dem Gebiet der Videospiele sind KI-Technologien sehr vielversprechend und könnten zu grundlegenden Veränderungen im Spieldesign führen“, sagt Youichiro Miyake, leitender KI-Forscher bei Square Enix Co., Ltd. „Die Kombination von KI-Technologien mit Spieldesign ist der Schlüssel zur Zukunft der digitalen Spiele. Ich hoffe, dass sich viele junge Menschen und neue Unternehmen dieser Herausforderung stellen werden.“

    Shinya Kasuga, Partner bei der IT-Farm Corporation, sagt: „Spiele und interaktive Unterhaltung sind die Frontier Markets für Technologien, welche die Interaktion zwischen Menschen und der Welt erfassen, modellieren, entdecken, verbessern und darstellen. Es dreht sich alles um die ‚Welt‘. Der Automobilsektor, intelligente Städte, das Gesundheitswesen, die verarbeitende Industrie, die Landwirtschaft, das Bildungswesen und viele andere große Bereiche nutzen jetzt Spiele- und Unterhaltungstechnologien, um ihr Kerngeschäft zu erneuern. Wir freuen uns darauf, im Rahmen des AI GameDev-Wettbewerbs die KI-Unternehmer:innen zu treffen und zu unterstützen, die sich den großen globalen Herausforderungen stellen.“

  • Cyber Valley Gruppenleiterin erhält renommierten Preis

    Cyber Valley Gruppenleiterin erhält renommierten Preis

    Der EPS-SNDP-Preis 2021 der Europäischen Physikalischen Gesellschaft für Nachwuchswissenschaftler:innen in der Kategorie statistische und nichtlineare Physik wurde an Caterina De Bacco verlieren. De Bacco leitet die Cyber Valley Forschungsgruppe Physics for Inference and Optimization am Max-Planck-Institut für Intelligente Systeme in Tübingen.

    Der Preis wird an Wissenschaftlerinnen und Wissenschaftler verliehen, die ihre Promotion nicht länger als sechs Jahre vor der Nominierung abgeschlossen haben. Er würdigt herausragende Forschungsbeiträge auf den Gebieten der statistischen Physik, der nichtlinearen Physik, der komplexen Systeme und der komplexen Netzwerke. Die Nominiert:innen werden in der Regel von aktuellen oder früheren Betreuer:innen und Mentor:innen vorgeschlagen. Ein Ausschuss bewertet die Nominierungen auf der Grundlage hochwertiger Forschungsergebnisse, die in internationalen Fachzeitschriften veröffentlicht und vielfach zitiert wurden.

    „Ich fühle mich nicht nur geehrt, dass das Komitee mich als Preisträgerin ausgewählt hat, sondern auch, dass drei meiner früheren Professor:innen bei der Nominierung zusammengearbeitet haben“, sagt De Bacco. „Ich möchte allen Beteiligten für diese große Anerkennung meiner Arbeit danken.“

    Der Preis wird am 9. September auf der Konferenz Statistical Physics of Complex Systems in Triest, Italien, verliehen.

    Weitere Informationen über die Europäische Physikalische Gesellschaft finden Sie hier.

  • Cyber Valley ragt auf führender Konferenz heraus

    Cyber Valley ragt auf führender Konferenz heraus

    In dieser Woche ragt Cyber Valley erneut auf der globalen Bühne heraus: Wissenschaftler:innen des Max-Planck-Instituts für Intelligente Systeme (MPI-IS), der Universität Tübingen und des Bosch Center for Artificial Intelligence (BCAI) werden auf der International Conference on Machine Learning (ICML) 2021, einer der führenden Konferenzen in der weltweiten Forschung zu künstlicher Intelligenz (KI), stark vertreten sein. Aufgrund der COVID-19-Pandemie wird die Konferenz bereits das zweite Jahr in Folge virtuell abgehalten. Die ICML begann am 18. Juli und läuft bis zum 24. Juli.

    Mit insgesamt 23 Artikeln auf der ICML haben die Cyber Valley Partnerinstitutionen die Anzahl der zur Konferenz angenommenen Beiträge gegenüber 2020 verdoppelt. Dies verdeutlicht die wachsende Dynamik des südwestdeutschen Hotspots für Forschung im Bereich des maschinellen Lernens und verwandter Disziplinen.

    „Unser beständiger Erfolg bei führenden globalen Konferenzen zeugt von der Qualität der Forschung an den Cyber Valley Partnerinstitutionen, was sich sehr positiv auf das Wachstum des regionalen Forschungsökosystems auswirkt“, sagt Philip Hennig, Professor für Methoden des maschinellen Lernens an der Universität Tübingen und stellvertretender Sprecher des Cyber Valley Executive Boards. „Im vergangenen Jahr konnten die Cyber Valley Partnerinstitutionen ein steigendes Interesse sowohl bei aufstrebenden als auch bei etablierten Forschenden verzeichnen, mit einer Rekordzahl an Bewerbungen für unsere Promotionsprogramme und mehreren neuen Fakultätsmitglieder:innen.“

    Seit der Gründung des Cyber Valley- Konsortiums Ende 2016 hat es sich zu einem dynamischen Ökosystem in der Region Stuttgart/Tübingen entwickelt, mit neu eingerichteten Professuren, Forschungsgruppen, Industrieforschungslaboren, Promotionsprogrammen und Deutschlands erstem internationalen Masterstudiengang für maschinelles Lernen. Die Initiative hat eine wachsende Zahl junger Talente aus der ganzen Welt angezogen und sich schnell einen internationalen Ruf als Top-Forschungsstandort auf dem Gebiet der modernen KI erarbeitet.

    Eine vollständige Liste der Beiträgen und Autor:innen finden Sie hier.

  • Fraunhofer IPA präsentiert Desinfektionsroboter „DeKonBot“

    Fraunhofer IPA präsentiert Desinfektionsroboter „DeKonBot“

    Um die Ausbreitung des Corona-Virus einzudämmen, hat das Stuttgarter Forschungsinstitut in kurzer Zeit den Prototyp eines mobilen Reinigungs- und Desinfektionsroboters entwickelt. Er fährt selbstständig zu potenziell kontaminierten Objekten wie Türgriffen, desinfiziert sie gründlich und ist dabei ressourcenschonend sowie zeiteffizient.

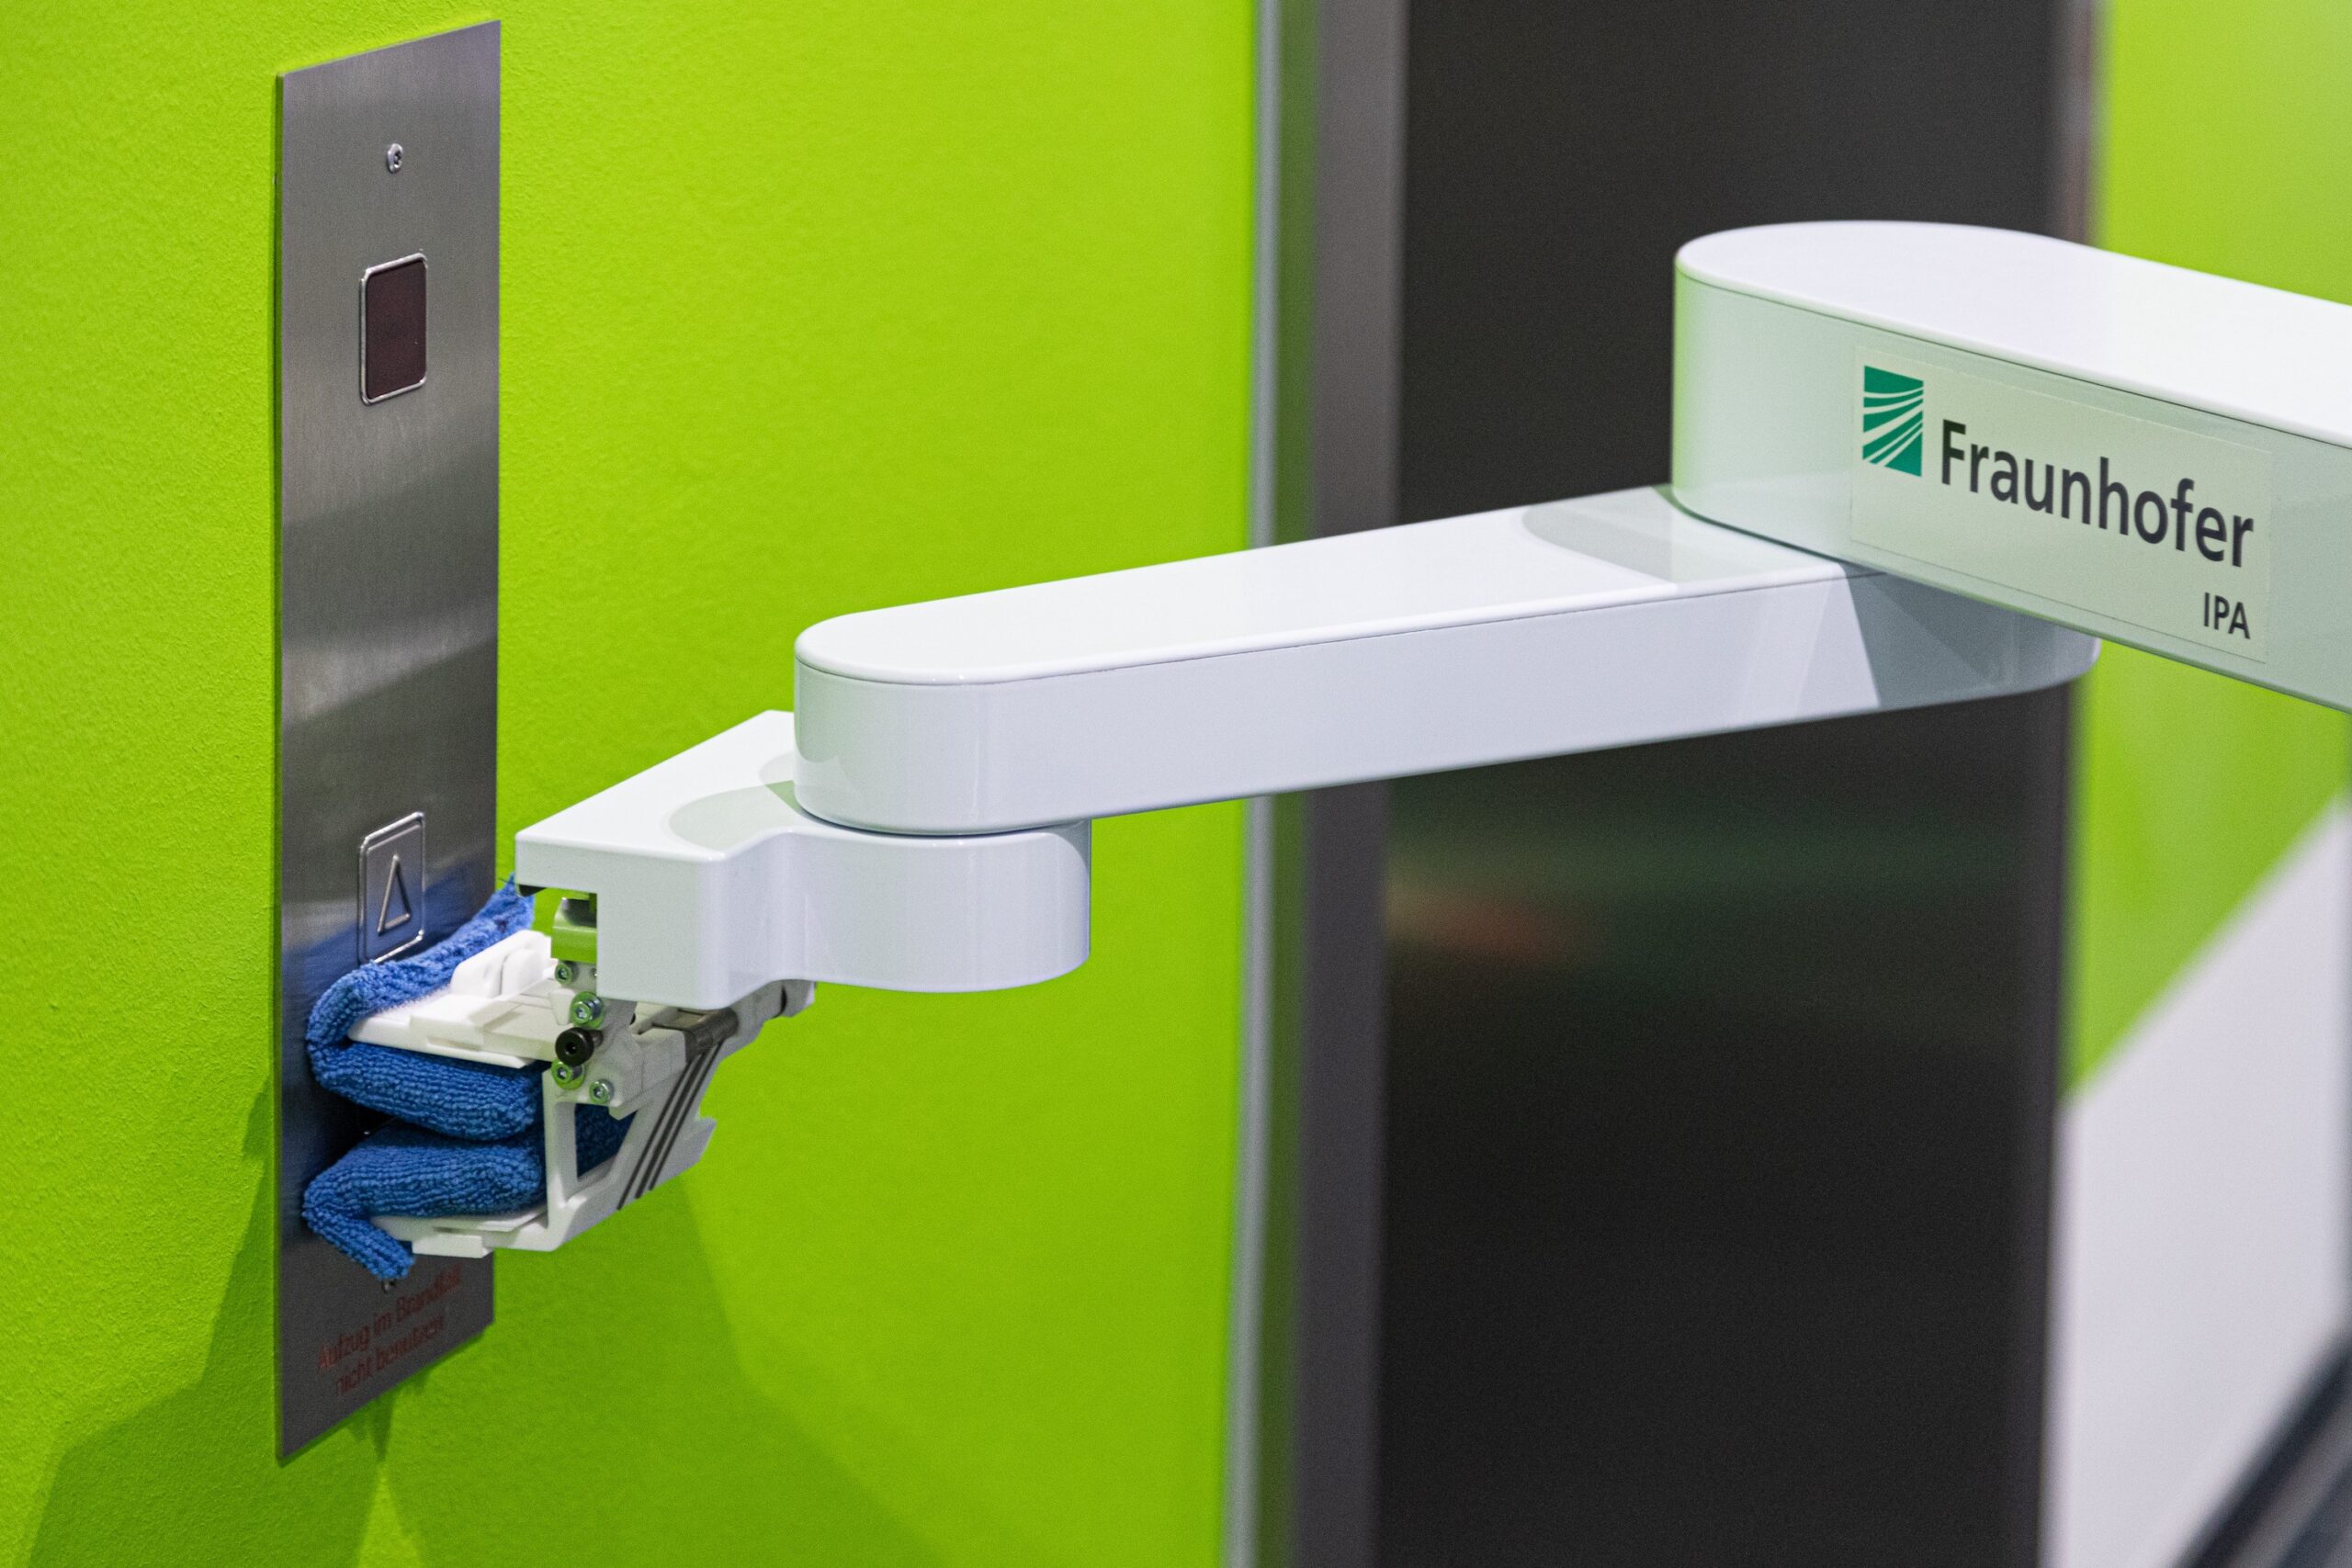
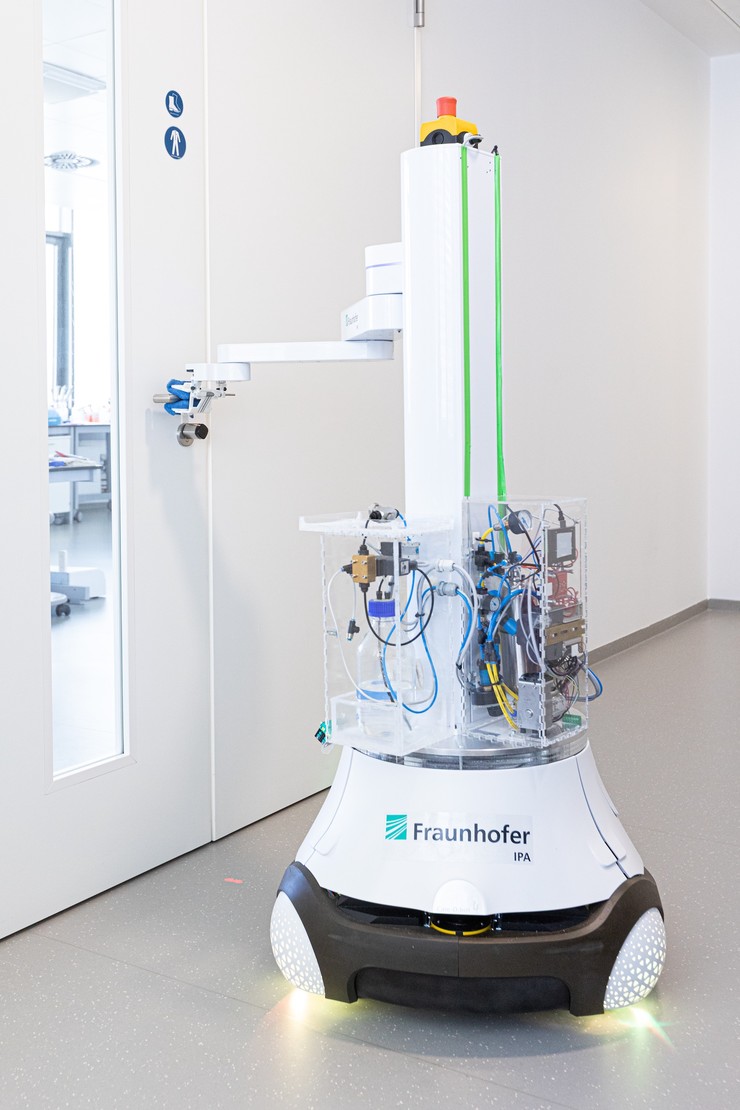
    Der neue Prototyp des mobilen Desinfektionsroboters „DeKonBot“ ist eine Automatisierungslösung, die das Reinigen und Desinfizieren potenziell kontaminierter Bereiche wie Türgriffe, Lichtschalter oder Aufzugknöpfe eigenständig ausführt. Verglichen mit dem Reinigen von Hand reduziert der Robotereinsatz das Infektionsrisiko bei den Reinigungskräften und sorgt gleichzeitig dafür, dass die Reinigung zuverlässig und nachvollziehbar ausgeführt wird. Durch den kontinuierlichen Einsatz des Roboters auch während der Nacht kann die Reinigung häufiger als im manuellen Betrieb erfolgen.

    Gezielt und sicher desinfizieren

    Gegenüber verfügbaren Roboterlösungen am Markt unterscheidet sich DeKonBot in mehrerlei Hinsicht. Zum einen reinigt er relevante Oberflächen gezielt und direkt und versprüht die einzusetzenden Mittel nicht wie verschiedene andere Roboter großflächig im Raum. Dies spart nicht nur Desinfektionsmittel und Zeit, weil die zu reinigende Fläche auf das Wesentliche begrenzt wird, sondern verhindert auch Gefahren wie ein Ausrutschen auf feuchten Flächen oder das Einatmen potenziell schädlicher Mittel. Zum anderen kann DeKonBot sicher unter Menschen eingesetzt werden. Desinfektionsroboter, die beispielsweise UV-Strahlen für das Abtöten von Viren nutzen, bedürfen aus Sicherheitsgründen einer menschenleeren Umgebung.

    Damit DeKonBot erfolgreich arbeiten kann, wird er anfangs mithilfe eines Tablets, das auch ohne Robotik-Expertise zu bedienen ist, in seiner neuen Einsatzumgebung eingelernt. Im ersten Schritt fährt das Bedienpersonal den Roboter einmal durch die Umgebung, wobei dieser eigenständig eine Karte seiner Einsatzumgebung erstellt. Zudem „zeigt“ der Anwender dem Roboter die zu reinigenden Objekte und die durchzuführende Reinigungsbewegung: Zu diesem Zweck führt der Anwender den Roboterarm mit dem Desinfektionswerkzeug zum Beispiel zum Türgriff und bewegt das Werkzeug, wie es für die Reinigung erforderlich ist. Der Roboter speichert die Bahn ab und kann sie im Folgenden selbstständig wiederholen.
     
    Das Erkennen der zu reinigenden Objekte erfolgt aktuell noch mithilfe sogenannter „Tags“, also kleiner, schwarzweißer Schilder. Relativ zu diesen positioniert sich der Roboter. Künftig werden keine Tags mehr gebraucht. Vielmehr werden neu am Fraunhofer IPA entwickelte Methoden zum Einsatz kommen, die zum einen die automatische Erkennung dieser Objekte in Kameradaten ermöglichen. Zum anderen wurde im Projekt ein neuer 3D-Sensor entwickelt, der die zu reinigenden Objekte und ihre Lage im Raum besser als verfügbare Sensoren erkennt – beispielsweise auch, wenn es sich um eine metallene, spiegelnde Oberfläche handelt. Basierend auf diesen Erkennungsfunktionen kann der Roboter in der finalen Ausbaustufe die Reinigungsbewegungen automatisch planen und ausführen.

    Gemeinsame schnelle Entwicklung

    Der Prototyp ist das Ergebnis einer gemeinschaftlichen IPA-Entwicklung der Abteilungen Roboter- und Assistenzsysteme, Laborautomatisierung und Bioproduktionstechnik sowie Reinst- und Mikroproduktion. DeKonBot erhielt dabei Förderungen aus dem internen Programm der Fraunhofer-Gesellschaft „Anti-Corona“, mit dem diese umfassende Forschungs- und Innovationsaktivitäten zur Bekämpfung der Pandemie realisiert.

    Die Entwicklung des Serviceroboters ging zügig voran. Bereits im April dieses Jahres fand eine erste Machbarkeitsuntersuchung statt, für die noch ein einfaches Sprühwerkzeug zur Desinfektion eingesetzt wurde. „Nur vier Monate später konnten wir den Roboter mit seinem neuen Werkzeug für die Wischdesinfektion in Betrieb nehmen – und das trotz der Einschränkungen, die die Corona-Pandemie auch für uns Fraunhofer-Mitarbeitende mit sich brachte“, erklärt Dr. Birgit Graf, Gruppenleiterin für Haushalts- und Assistenzrobotik und verantwortlich für die Entwicklung von DeKonBot.

    Die Entwicklung des Prototyps profitierte von umfangreichen Vorarbeiten des Instituts in der mobilen Service- und Reinigungsrobotik. So wird beispielsweise die mobile Plattform des Assistenzroboters Care-O-bot® 4 genutzt, die bereits von einer Ausgründung des Instituts als Serienprodukt vertrieben wird. Vorhandene Softwaremodule für die Navigation, 3D-Objekterkennung und Manipulation konnten anwendungsspezifisch weiterentwickelt werden. Aktuell werden erste Dauertests des Roboters in den Büroräumen des Fraunhofer IPA durchgeführt. Nachfolgend sollen Mitarbeiter eines Reinigungsunternehmens den Roboter in einem externen Gebäude erproben. Bis zum Projektende im Februar 2021 wird der Roboter basierend auf diesen Tests weiter optimiert. Messungen der Keimbelastung in den desinfizierten Bereichen dienen dabei dazu, den Mehrwert des Roboters zu verifizieren.

    Darüber hinaus greift das im Oktober dieses Jahres startende, ebenfalls von der Fraunhofer-Gesellschaft geförderte Forschungsprojekt „Mobile Desinfektion“ (MobDi) Technologien des DeKonBot auf und entwickelt sie weiter. Insbesondere sollen innerhalb der einjährigen Projektlaufzeit neue Desinfektionsmethoden und -werkzeuge sowie komplexere Erkennungs- und Planungsmethoden entwickelt werden, um noch zielgerichteter reinigen und desinfizieren zu können.

    Serienreife im Blick

    Noch hat DeKonBot seinen vollen Funktionsumfang nicht erreicht, aber bereits jetzt haben die Forscher des Fraunhofer IPA ein Konzept für ein späteres Serienprodukt ausgearbeitet. „Gemeinsam mit interessierten Firmen möchten wir den Serviceroboter in die Praxis bringen und damit einen Beitrag für den Wiederanlauf des öffentlichen Lebens auch in Corona-Zeiten leisten“, formuliert Graf die nächsten Ziele. Mehrere Reinigungsunternehmen, die in die Entwicklung des Roboters aktiv eingebunden waren, haben bereits ihr Interesse am Einsatz des DeKonBot geäußert.

  • Bessere Entscheidungen, mehr Kontrolle: „Best Paper Award“ für Tübinger Forscher

    Bessere Entscheidungen, mehr Kontrolle: „Best Paper Award“ für Tübinger Forscher

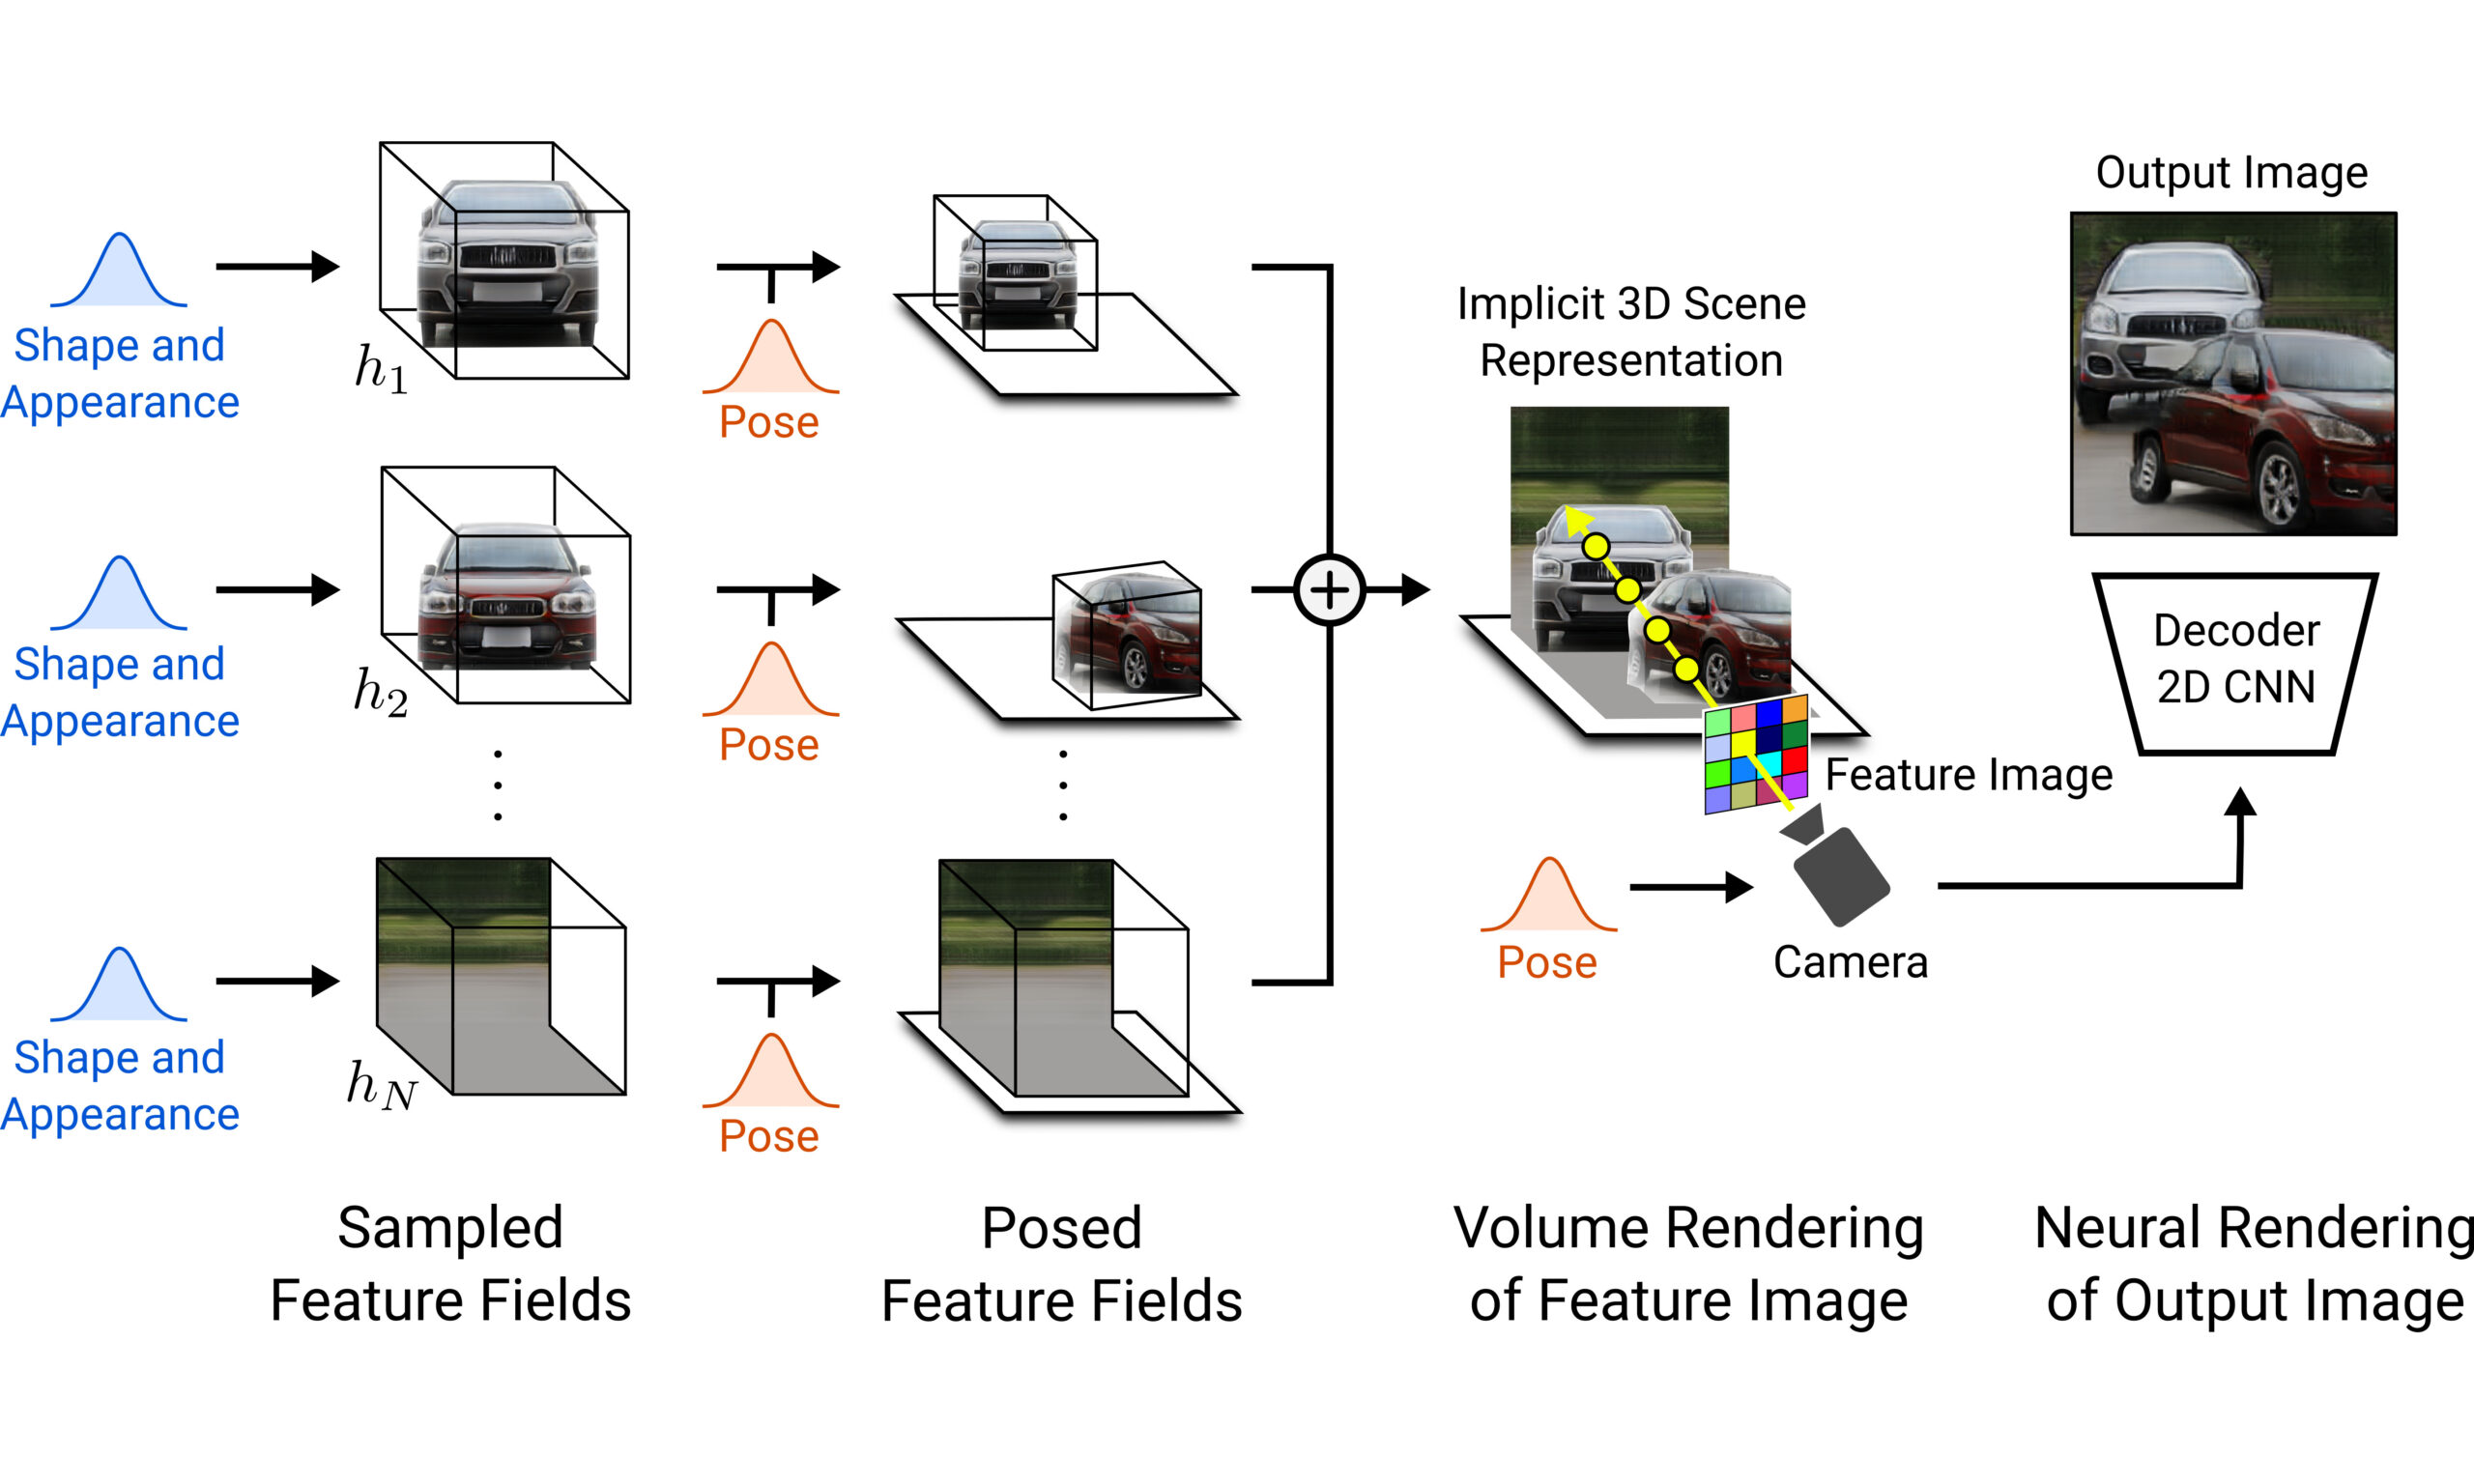
    Großer Erfolg für zwei KI-Wissenschaftler aus dem Cyber Valley Ökosystem: Michael Niemeyer, Doktorand am Max-Planck-Institut für Intelligente Systeme, und Prof. Dr. Andreas Geiger von der Universität Tübingen wurden für ihre Arbeit „GIRAFFE: Representing Scenes as Compositional Generative Neural Feature Fields“ bei der diesjährigen Conference on Computer Vision und Pattern Recognition (CVPR) mit dem „Best Paper Award“ geehrt.

    Bei dem Paper der beiden Tübinger Wissenschaftler handelt es sich um Grundlagenforschung auf dem Gebiet des maschinellen Sehens. Niemeyer und Geiger beschreiben darin eine von ihnen entwickelte Methode, mit der es Computern nun erstmals möglich ist, verschiedene dreidimensionale Objekte auf zweidimensionalen Bildern (z. B. Fotos) selbständig zu identifizieren.

    „Unser Ziel ist, dass Computer selbst erlernen, wie Bilder – wir sprechen hier von Szenen – aufgebaut sind“, sagt Niemeyer, Hauptautor der Arbeit und Promotionsstudent an der International Max Planck Research School for Intelligent Systems (IMPRS-IS), der Cyber Valley Graduiertenschule. „Der Computer soll also erkennen, welche dreidimensionalen Objekte sich auf einem Foto befinden, das heißt wie eine Szene strukturiert ist.“ Während die meisten gängigen Ansätze auf zweidimensionalen Datensätzen beruhen und die abgebildeten Szenen nicht dreidimensional erfassen, erkennt das neue Modell von Niemeyer und Geiger, GIRAFFE, die abgebildeten Objekte dreidimensional und ermöglicht so alle möglichen unterschiedlichen Blickwinkel auf die selbe Szene.

    Konkret bedeutet das: Ein einfaches Foto, auf dem beispielsweise ein Auto vor einem Haus parkend abgebildet ist, kann als Basis dienen, um das Auto nicht nur von vorne, sondern auch aus weiteren Blickwinkeln vor dem Haus zu betrachten. Darüber hinaus kann die Position des Autos im Bild beliebig verschoben werden und dadurch jeweils unterschiedliche Teile des Hauses verdecken bzw. den Blick darauf freigeben. „Das meinen wir mit ‚compositional‘ – unser Computermodell erfasst die Struktur der abgebildeten Szene. Es erkennt das Auto im Vordergrund als ein Objekt und das Haus im Hintergrund als ein weiteres“, sagt Niemeyer.

    Darüber hinaus bietet GIRAFFE mehr Kontrolle bei der Bildgenerierung. So kann beispielsweise die Form eines abgebildeten Objekts beliebig verändert werden. Dies könnte künftig unter anderem bei der Erzeugung virtueller Umgebungen für eine deutlich realistischere Darstellung sorgen. „Unser Paper ist eine Grundlagenarbeit“, betont Niemeyer. „Andere Forschende könnten auf dieser Basis sicherere KI-Anwendungen konstruieren, da diese nun, dank eines besseren Verständnisses ihrer Umgebung, bessere Entscheidungen treffen können.“ Ein denkbares Anwendungsfeld wäre hier beispielsweise das autonome Fahren, bei dem die Computersysteme der Autos künftig besser erfassen könnten, welche Objekte sich in ihrer Umgebung befinden – und so präzisere Rückschlüsse auf die Eigenschaften und Verhaltensweisen dieser Objekte ziehen können. Zudem ermöglicht Niemeyer und Geigers Modell eine verbesserte künstliche Erzeugung von Daten, da es nur zweidimensionale Fotos als Ausgangsbasis benötigt. Demnach könnten KI-Systeme künftig in einer künstlich erzeugten Umgebung trainiert werden.

    Die CVPR ist eine der prestigeträchtigsten internationalen Forschungskonferenzen überhaupt und gilt als die wichtigste Fachkonferenz insbesondere im Bereich des maschinellen Sehens. Lediglich etwa ein Viertel der rund 7.000 eingereichten Fachartikel werden zur Konferenz zugelassen. Mit insgesamt 27 akzeptierten Beiträgen und vier Best-Paper-Nominierungen sind Cyber Valley Forschende in diesem Jahr auf der CVPR besonders stark in der Weltspitze der KI-Grundlagenforschung vertreten.

    „Meine Forschungsgruppe hat bereits mehrere Arbeiten veröffentlicht, die sich mit dem Erlernen von geeigneten 3D-Repräsentationen mit neuronalen Netzen befassen und die in der Computer-Vision-Community vielfach beachtet wurden“, sagt Geiger. „Darauf baute auch das nun ausgezeichnete Paper auf.“ Trotzdem haben Geiger und Niemeyer nicht mit dieser besonderen Auszeichnung bei der CVPR 2021 gerechnet. „Dass unser Paper zur Konferenz zugelassen wurde, war schon ein Erfolg an sich“, sagt Niemeyer. „Wir sind wirklich sehr überrascht, dass unsere wissenschaftliche Arbeit nun unter all den Einreichungen als die beste ausgezeichnet wurde. Umso mehr freuen wir uns über diese herausragende Anerkennung!“

  • Cyber Valley glänzt auf führender globaler Konferenz

    Cyber Valley glänzt auf führender globaler Konferenz

    Wissenschaftler:innen des Max-Planck-Instituts für Intelligente Systeme (MPI-IS), der Universität Tübingen und des Bosch Centers for Artificial Intelligence glänzen diese Woche auf der Conference on Computer Vision and Pattern Recognition (CVPR) mit 27 akzeptierten Beiträgen und vier Best-Paper-Nominierungen.

    Das MPI-IS, die Universität Tübingen und das Bosch AI Center haben als Cyber Valley Partnerinstitutionen immer wieder herausragende Computer-Vision-Forschende aus der ganzen Welt angezogen, was die Region Stuttgart/Tübingen zu einem der weltweit besten Forschungsstandorte auf diesem Gebiet macht. Insbesondere die Tübinger Computer-Vision-Community ist im vergangenen Jahr weiter gewachsen – mit beeindruckenden Ergebnissen.

    Mit insgesamt 27 akzeptierten Beiträgen und vier Best-Paper-Nominierungen sind die Wissenschaftler:innen beider Einrichtungen in dieser Woche auf der Conference on Computer Vision and Pattern Recognition (CVPR) stark vertreten. Die CVPR ist eine der prestigeträchtigsten internationalen Konferenzen auf diesem Gebiet, mit einer Annahmequote von etwa 25 Prozent. Aufgrund der COVID-19-Pandemie läuft die Konferenz noch bis zum 25. Juni.

    „Im vergangenen Jahr haben wir neue Professuren und Gruppenleiterpositionen im Bereich Computer Vision eingerichtet. Damit haben wir den Umfang unserer Forschung erweitert und die Cyber Valley Community weiter gestärkt. Unser wiederholter Erfolg auf großen Konferenzen wie der CVPR zeigt deutlich, dass wir auf dem richtigen Weg sind“, sagt Michael J. Black, Cyber Valley Sprecher und Direktor am MPI-IS, wo er die Abteilung Perzeptive Systeme leitet.

    Seit der Gründung des Cyber Valley Konsortiums Ende 2016 hat das dynamische Ökosystem in der Region Stuttgart/Tübingen in den Bereichen maschinelles Lernen, Robotik und Computer Vision stetig an Dynamik gewonnen. Die Cyber Valley Graduiertenprogramme ziehen nicht nur hochrangige Wissenschaftler:innen von Weltrang an, sondern haben sich auch schnell einen soliden internationalen Ruf unter jungen Forschenden auf dem Gebiet der modernen KI erworben.

    Eine vollständige Liste der Beiträge und Autore:innen finden Sie hier.