User Group: Wissenschaftler:innen

  • Zweiter Workshop, Mental Effort

    Zweiter Workshop, Mental Effort

    Detaillierte Beschreibung des Workshops, der in englischer Sprache abgehalten wird:

    We can all feel exhausted after a day of work, even if we have spent it sitting at a desk. The intuitive concept of mental effort pervades virtually all domains of human information processing and has become an indispensable ingredient for general theories of cognition. However, inconsistent use of the term across cognitive sciences, including cognitive psychology, education, human-factors engineering and artificial intelligence, makes it one of the least well-defined theoretical constructs across fields.

    The purpose of our two-day workshop is to bridge this gap by (a) offering hands-on tutorials on different computational approaches used to model mental effort and by (b) fostering discussion about the operationalization of mental effort among scientists from different research communities and modeling backgrounds.

    Key questions of discussion will include (but are not limited to):

    ● What are the experimental phenomena that lay a foundation for theories of mental effort?

    ● What is the common ground in operationalizing mental effort across different domains of cognitive science?

    ● Which modeling approach(es) is (are) best suited to answer which questions regarding mental effort?

    The workshop is specifically designed to attract scholars with expertise in different modeling

    Call for abstracts and registration

    Are you working on a project or thesis related to mental effort and want to discuss your ideas?

    If so, we are inviting you to present a poster during our virtual poster session.

    Registration and Call for Submission Closes: July 15, 2021

  • Elektrohydraulischer Arachno-Bot ein faszinierendes Leichtgewicht

    Elektrohydraulischer Arachno-Bot ein faszinierendes Leichtgewicht

    Ein Team von Wissenschaftler:innen des Max-Planck-Instituts für Intelligente Systeme und der University of Colorado Boulder entwickelt Gelenke, denen Spinnenbeine Modell standen, und bauen daraus leichte und filigrane Roboter.

    Es wäre nicht das erste Mal, dass Spinnen dem Forschungsfeld der Soft-Robotik als biologische Vorbilder dienen. Die hydraulischen Antriebsmechanismen, mit denen die Gliederfüßer ihre Beine beim Weben ihrer Netze oder bei der Jagd bewegen, verleihen Spinnen Kräfte, die so manch Robotiker oder Ingenieur versucht nachzubauen.

    Ein Forscherteam des Max-Planck-Instituts für Intelligente Systeme und der University of Colorado Boulder in den USA hat nun ein Spinnengelenk nachgebildet, das es so noch nie gab. Sogenannte Gelenkroboter lassen sich damit sehr gut bewegen, da dessen Beine ohne sperrige Komponenten und Verbindungsstücke auskommen, die den Roboter beschweren, unbeweglich und langsam machen. Die schlanken und leichten, simplen Gelenkstrukturen beeindrucken insbesondere dadurch, dass sie den Roboter um das Zehnfache seiner Höhe hochkatapultieren können. Ende Mai wurde die Forschungsarbeit mit dem Titel „Spider-inspired electrohydraulic actuators for fast, soft-actuated joints“ in Advanced Science veröffentlicht.

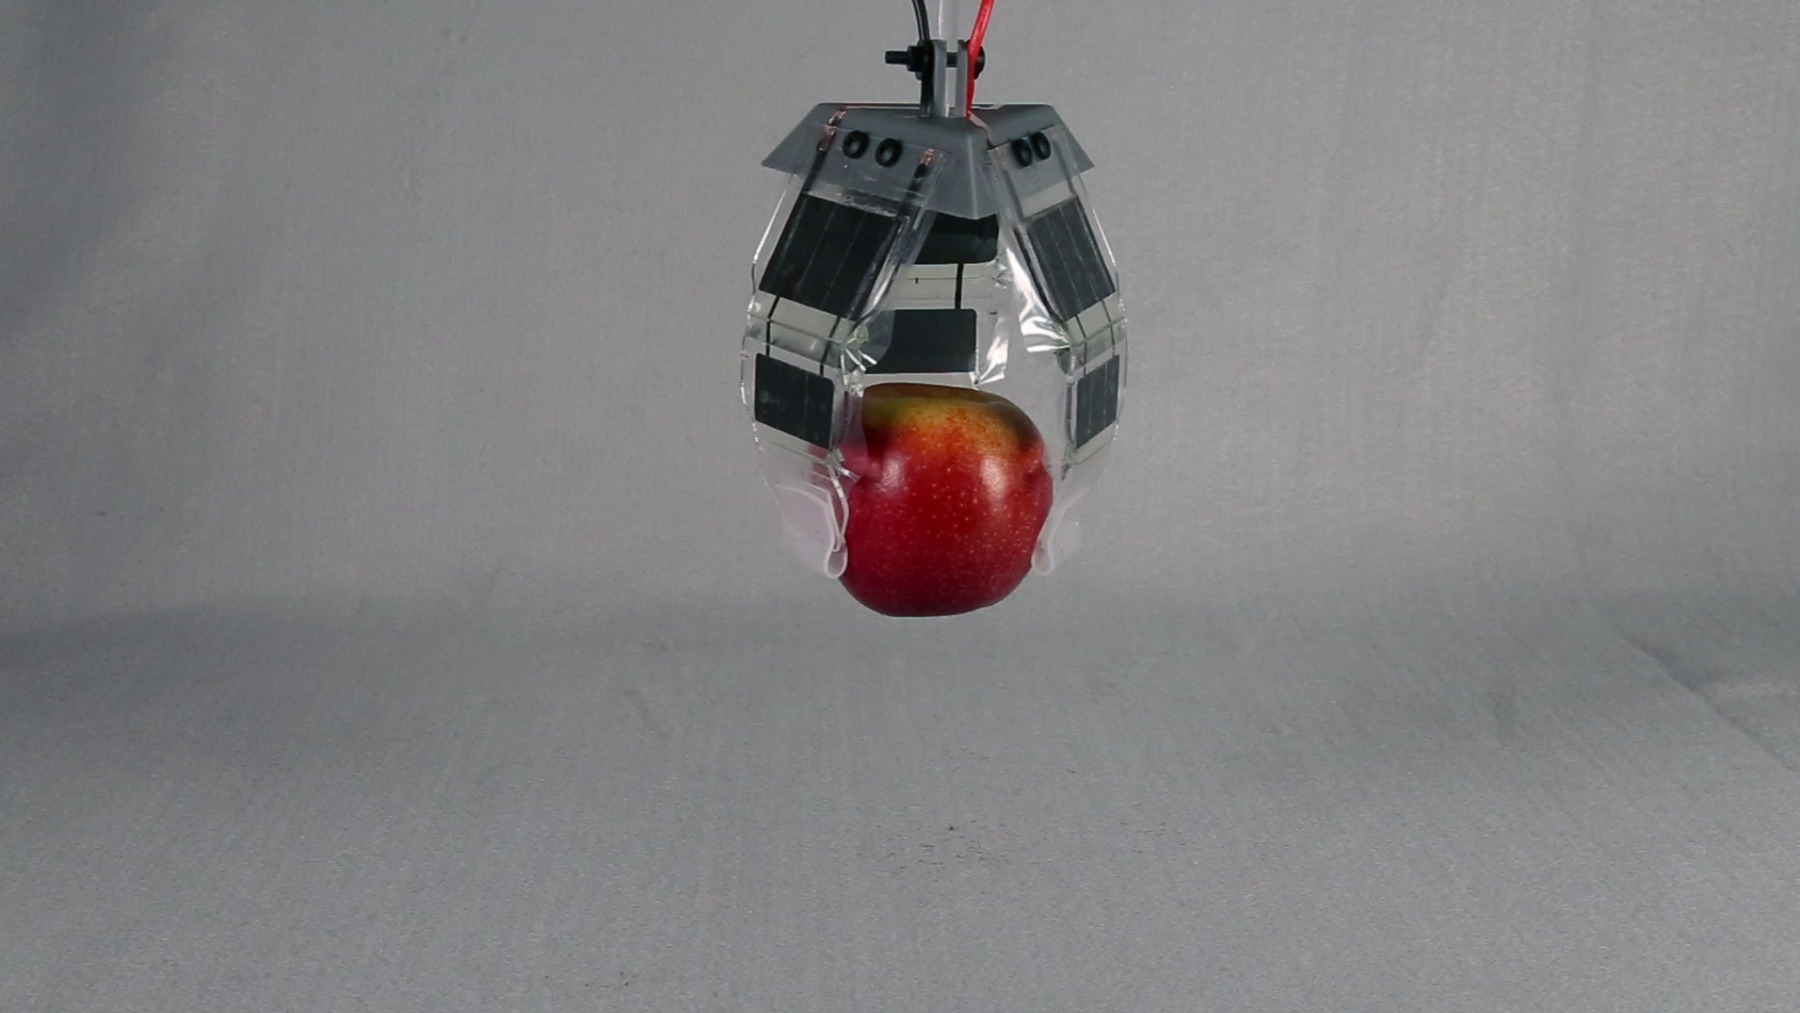
    Die hohe Sprungkraft wird möglich durch sogenannte Spider-inspired Electrohydraulic Soft-actuated joints – kurz SES-Gelenke. Die Gelenke setzen die Forscher in vielen verschiedenen Konfigurationen ein – nicht nur bei der Entwicklung von Arachno-Bots. In ihrer Arbeit stellen die Wissenschaftler zunächst ein bidirektionales Gelenk vor, gehen dann über zu einer mehrteiligen Gliedmaße und zeigen am Ende, dass sie mit den Gelenken sogar eine ganze Greifhand mit drei Fingern bauen können. Die Roboterhand kann selbst zerbrechliche Gegenstände problemlos aufheben und bewegen, ohne dabei etwas kaputt zu machen. Alle Kreationen, die auf SES-Gelenken basieren, sind leicht, einfach im Design und sehr leistungsstark. Das macht sie ideal für Robotersysteme, die sich schnell bewegen und mit vielen verschiedenen Umgebungen interagieren können müssen.

    Die Forscher entwickelten ihre SES-Gelenke auf Basis der HASEL-Technologie, die das Team vor einigen Jahren zum Bau künstlicher Muskeln erfunden hat. SES-Gelenke ahmen ein von Spinnen inspiriertes Exoskelett nach, das sowohl aus starren als auch weichen Elementen besteht. Während jedoch das Tier eine hydraulische Kraft beim Strecker der Beine erzeugt, ist es beim Roboter genau anders herum, nämlich wenn er seine Beine anwinkelt.

    SES-Gelenke bestehen aus einem weichen Beutel, der aus dünner Kunststofffolie (entweder Polyester oder Polypropylen) hergestellt wird. Diesen füllen die Forscher mit einer elektrisch insulierenden Substanz. Die Forscher nutzen hierfür ein einfaches Pflanzenöl. Dann befestigen sie Elektroden auf jeder Seite des Beutels. Der Beutel wiederum ist verbunden mit einem starren Drehgelenk. Wenn eine Hochspannung zwischen den Elektroden angelegt wird, bewirken die elektrostatischen Kräfte, dass sich das Pflanzenöl im Inneren des Beutels verschiebt und sich so das Gelenk dreht. SES-Gelenke lassen sich bis zu 70 Grad drehen. Das hat ein hohes Drehmoment zur Folge. Zudem kehren die Gelenke automatisch in ihre Ausgangsposition zurück.

    „SES-Gelenke sind sehr einfach und leicht, da es keine peripheren Komponenten gibt, die den Roboter beschweren“, sagt Christoph Keplinger, Leiter der Abteilung für Robotik-Materialien am Max-Planck-Institut für Intelligente Systeme in Stuttgart. „Weiche Roboter erfordern vielseitige Antriebe. Diese von Spinnen inspirierten Gelenke sind sehr leistungsstark, verbrauchen wenig Energie, und sie sind einfach und billig herzustellen – wir verwenden Kunststoffe, mit denen auch Lebensmittel verpackt werden. Die Produktion der Gelenke wäre also leicht skalierbar. Das sind alles Kriterien, die beim Design maßgeblich sind, wenn sich die Roboter auf viele verschiedene Arten bewegen und eine Vielzahl von Objekten greifen sollen, ohne sie kaputt zu machen.“

    Eine Greifhand mit drei Fingern ist eine Anwendung, mit der das Team die Vielseitigkeit der SES-Gelenke unter Beweis stellt. Hätte das Team den Greifer stattdessen mit künstlichen Muskeln ausgestattet, wären diese im Weg, wenn die Robotik-Hand ein Objekt greift. SES-Gelenke hingegen benötigen weit weniger Platz.

    „Die Forschung zeichnet sich dadurch aus, dass wir eine Vielzahl von Materialien verwenden können, sogar Kunststoff, aus dem Chips-Tüten hergestellt werden“, sagt der Erstautor der Publikation Nicholas Kellaris von der University of Colorado Boulder. „Auf diese Weise können wir SES-Gelenke bei vielen verschiedenen Robotern einsetzen, die alle ganz spezielle Eigenschaften haben.“

    „Es war nicht unser primäres Ziel, einen Spinnenroboter zu bauen“, fügt Philipp Rothemund, der Zweitautor der Publikation, hinzu. „Wir wollten vielmehr ein modernes, vielseitiges Gelenk entwickeln, das man in jede Art von Roboter einbauen kann.“

    Besonders für kleine Robotersysteme von nur wenigen Zentimetern Größe, bei denen der begrenzte Platz die Wahl des Antriebs stark einschränkt, werden SES-Gelenke in Zukunft sehr nützlich sein. Für das Forschungsfeld der Soft-Robotik ist diese Erfindung ein echter Sprung nach vorn.

  • AI in Social Innovation & Impact

    AI in Social Innovation & Impact

    In dieser Veranstaltung zeigen unsere Referent:innen Ansätze und Möglichkeiten auf, wie KI-Expertise in diesem Kontext genutzt werden kann und präsentieren Beispiele, wie KI-Forschung in innovative Bereiche oder sogar einem Start-up integriert werden kann.
     

    Sprecher:innen für dieses Event sind:


    Lorena Jaume-Palasí
    Founder and Executive Director,The Ethical Tech Society


    Lynn Kaack
    Researcher ETH Zürich, Chair and Co-Founder of Climate Change AI


    Raphael Menges
    Postdoc Associate University of Stuttgart and Founder Semanux


    Jörn-Philipp Lies
    CEO & Co-Founder eye2you


    Zhijing Jin
    Ph.D. student MPI-IS, Empirical Inference


    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für dieses Thema interessieren, sind am Donnerstag, 15. Juli, von 14:00 bis 15:30 Uhr herzlich eingeladen!


    Registrierung

    Bitte hier registrieren. Das Meeting findet via Zoom und in englischer Sprache statt.


    Kontakt

    Oliwia Gust – Cyber Valley Event Manager
    Telefon: +49 7071 601 1554
    Mobil: +49 151 4075 6302 
    E-Mail: oliwia.gust@cyber-valley.de

  • Life Improvement Science Conference

    Life Improvement Science Conference

    The first Life Improvement Science conference will be held online between June 9 to June 13, 2021. The conference aims to:

    1. Build a supportive community of researchers and practitioners interested in life improvement science and its applications.

    2. Work towards a shared understanding of the most important open questions of the field and how they can be answered.

    3. Provide an overview of some of the most important research that has been done in different areas of life improvement science.

    4. Foster intellectual exchange and collaboration across different fields.

    The conference is open to the general public. Registration is currently open on the event website. The conference will include talks about promising approaches to life improvement science and its future directions, interactive discussions, a look at the field's most important open questions, presentations of recent work, and opportunities for scientists to collaborate on developing new ideas and establishing life improvement science. 

  • Michael J. Black zum Mitglied der Leopoldina gewählt

    Michael J. Black zum Mitglied der Leopoldina gewählt

    Die Nationale Akademie der Wissenschaften Leopoldina hat am Freitag bekanntgegeben, dass sie Michael J. Black, Gründungsdirektor am Max-Planck-Institut für Intelligente Systeme in Tübingen, Honorarprofessor an der Universität Tübingen und Cyber Valley Sprecher, zum Mitglied gewählt hat.

    Die 1652 gegründete Leopoldina spielt eine herausragende Rolle bei der Förderung der wissenschaftlichen und öffentlichen Debatte auf der ganzen Welt. Die Akademie widmet sich der Förderung der Wissenschaft zum Wohle der Menschheit und dem übergeordneten Ziel, eine bessere Zukunft zu gestalten. Mit mehr als 1.500 Mitglieder:innen bringt die Leopoldina herausragende Wissenschaftler:innen aus Deutschland und der ganzen Welt zusammen. Als Nationale Akademie Deutschlands vertritt die Leopoldina seit 2008 die deutsche Wissenschaft in internationalen Gremien und nimmt eine unabhängige Position zu den wissenschaftlichen Grundlagen politischer und gesellschaftlicher Fragen ein. Zusammen mit anderen Mitglieder:innen der Akademie wird Black an Studien und Gutachten zu wissenschaftspolitisch wichtigen Themen mitwirken und die Leopoldina bei relevanten Veranstaltungen national und international vertreten.

    „Als amerikanischer Wissenschaftler in Deutschland ist es für mich eine Ehre, Mitglied der Leopoldina zu werden. Deutschland hat es gut mit mir gemeint und ich suche immer nach Möglichkeiten, etwas zurückzugeben. Die Akademie bietet mir eine weitere Gelegenheit, meine Expertise zum Wohle der Gesellschaft einzubringen“, sagt Black. Als preisgekrönter Wissenschaftler aus den USA kam Black 2011 nach Deutschland. Seitdem hat er entscheidend dazu beigetragen, den Südwesten Deutschlands zu einem Zentrum der europäischen KI-Forschung zu machen.

    Blacks Forschungsinteressen im Bereich Computer Vision konzentrieren sich darauf, Computer beizubringen, zu „sehen“ und insbesondere Menschen und ihr Verhalten in Bildern und Videos zu verstehen. Unter Verwendung neuartiger Bewegungserfassungs- und Scansysteme nutzt sein Team maschinelles Lernen, um detaillierte menschliche 3D-Avatare zu erstellen, und entwickelt dann Algorithmen zur Schätzung der menschlichen Körperform und Bewegung aus Videos. Die Technologie ist in der Industrie weit verbreitet und das Team entwickelt Anwendungen für das Gesundheitswesen.

    Zusätzlich zu seiner neuen Mitgliedschaft bei der Leopoldina ist Black auch ein ausländisches Mitglied der Königlich Schwedischen Akademie der Wissenschaften. Er ist der einzige Forscher, der alle drei großen Test-of-Time-Preise auf diesem Gebiet gewonnen hat: den Koenderink-Preis 2010 (ECCV), den Helmholtz-Preis 2013 (ICCV) und den Longuet-Higgins-Preis 2020 (CVPR). Seine Arbeit wurde mit mehreren Paper Awards ausgezeichnet, darunter der IEEE Computer Society Outstanding Paper Award (CVPR‘91) und Honorable Mention für den Marr Prize in den Jahren 1999 und 2005.

    Black ist auch in der Kommerzialisierung wissenschaftlicher Ergebnisse aktiv. Im Jahr 2013 war er Mitbegründer von Body Labs Inc. und nutzte die von seinem Labor lizenzierte Technologie für Computer Vision, maschinelles Lernen und Grafik, um „den Körper als digitale Plattform“ zu wirtschaftlich zu nutzen. Body Labs wurde 2017 von Amazon übernommen. Im Jahr 2018 war er Gründungsinvestor der Meshcapade GmbH, die eine Plattform für die Nutzung digitaler Menschen in der Bekleidungs-, Fitness- und Unterhaltungsindustrie geschaffen hat.

  • „Menschen wollen der Maschine vertrauen können“

    „Menschen wollen der Maschine vertrauen können“

    Nach ihrem Mathematikstudium im Iran und ihrer Promotion in maschinellem Lernen (ML) und Informatik an der Georgia Tech in den USA sieht sich Samira Samadi als „absolut technischer Mensch“. In den vergangenen Jahren hat sie jedoch begonnen, mehr interdisziplinäre Forschung zu betreiben, mit einem besonderen Interesse an der Erforschung der Auswirkungen von maschinellen Lernsystemen auf Menschen.

    Im September 2020 trat Samadi dem Max-Planck-Institut für Intelligente Systeme (MPI-IS) und dem Tübingen AI Center als Leiterin der Forschungsgruppe „Human Aspects of ML“ bei. Die Gruppe konzentriert sich hauptsächlich auf zwei Themen. Das erste bezieht sich auf Ethik und Fairness beim maschinellen Lernen, wobei ein besonderer Schwerpunkt auf der Erforschung von Möglichkeiten zur Vermeidung von Voreingenommenheit und Diskriminierung bei der Entscheidungsfindung liegt. Das zweite erforscht, wie man Teams zwischen maschinellem Lernen und Menschen bilden kann, um bessere gemeinsame Entscheidungen zu treffen.

    Eines der zentralen Ziele der Forschung auf dem Gebiet der künstlichen Intelligenz ist es, Maschinen zu entwickeln, die Entscheidungen in ähnlicher Weise wie Menschen treffen können. Allerdings können maschinelle Lernalgorithmen nur auf Basis der Daten, mit denen sie trainiert wurden, Entscheidungen treffen – sie reproduzieren dann Verzerrungen in den Daten in ihrer Entscheidungsfindung. Dies stellt insbesondere in jenen Bereichen eine Herausforderung dar, in denen der Einsatz von maschinellem Lernen und künstlicher Intelligenz Auswirkungen auf das Leben der Menschen hat. So verwenden viele Banken Algorithmen, um die Kreditwürdigkeit ihrer Kundschaft zu ermitteln und damit Entscheidungen über Kreditanträge zu treffen. Da diese Algorithmen jedoch mit historischen Daten trainiert werden, die sowohl verzerrt als auch unvollständig sein können, können die Empfehlungen, die sie abgeben, unfair oder diskriminierend sein. Bei der Untersuchung von Ansätzen des maschinellen Lernens, die helfen können, faire und unvoreingenommene Entscheidungen zu gewährleisten, arbeitet Samadi mit Forschenden aus anderen Disziplinen zusammen, darunter Philosophie, Wirtschaft und Sozialwissenschaften.

    „In der Vergangenheit wurden Anwendungen des maschinellen Lernens meist isoliert entwickelt. Die Leute haben sich damit beschäftigt, wie sie die beste Leistung erzielen können, aber sie haben nicht ausreichend berücksichtigt, wie sich die von ihnen entwickelten Systeme tatsächlich auf Menschen auswirken“, sagt Samadi. „Um Algorithmen für maschinelles Lernen zu entwickeln, die ethisch und fair sind, muss man die Perspektiven von Expert:innen aus den verschiedensten Bereichen einholen.“ Das ist einer der Gründe, warum sie nach Tübingen gekommen ist: Die multidisziplinäre Forschungsgemeinschaft der Stadt hat es ihr ermöglicht, Projekte mit Forschenden zu initiieren, die nur einen Anruf und einen kurzen Spaziergang entfernt sind.

    Neben der Entwicklung von maschinell lernenden Systemen, die Entscheidungen nach Prinzipien der Fairness treffen, will Samadi auch Methoden erforschen, die eine kollaborative Synergie zwischen Mensch und Maschine ermöglichen, wenn diese gemeinsam Entscheidungen treffen. Zum Beispiel könnten Ärzt:innen bei der medizinischen Diagnose Hilfe von einer Maschine erhalten, die alle historischen Daten der Patientin oder des Patienten analysiert und eine Vorhersage über die konkreten medizinische Bedürfnisse trifft. Um effektivere hybride Mensch-Maschine-Modelle zu erstellen, entwickelt Samadi Meta-Algorithmen, die die Entscheidungsdynamik zwischen Menschen und ML gestalten.

    Samadis Forschung ist auch durch eine wachsende Bewegung von Wissenschaftler:innen motiviert, die glauben, dass einfache Modelle zu mehr Interpretierbarkeit und Fairness führen können, ohne notwendigerweise die Leistung zu beeinträchtigen. Sie stellt eine lange vertretene Ansicht in der Gemeinschaft des maschinellen Lernens in Frage, wonach ein Modell umso besser ist, je komplizierter es ist. „Den Menschen geht es nicht nur um das Ergebnis, sondern auch um ihre Würde – und darum, ob sie richtig behandelt wurden. Sie wollen das Gefühl haben, dass das Verfahren fair ist. Aber wenn man nicht versteht, was in einem ML-System vor sich geht, kann man nicht sicherstellen, dass es die Dinge richtig macht.“

  • HR and Talents

    HR and Talents

    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für dieses Thema interessieren, sind am Donnerstag, 17. Juni, von 14:00 bis 15:30 Uhr herzlich eingeladen!

    Speakers

    Sophie Bieber

    Talent Attraction Experience Manager, SAP

    Nadine Roth

    Head of Talent, MARKT-PILOT

    Naureen Mahmood

    CEO, Meshcapade

    Registrierung

    Bitte hier registrieren. Das Meeting findet via Zoom und in englischer Sprache statt.

    Kontakt

    Oliwia Gust – Cyber Valley Event Manager
    Telefon: +49 7071 601 1554
    Mobil: +49 151 4075 6302 
    E-Mail: oliwia.gust@cyber-valley.de


  • Baukastensystem für die ausgeklügeltsten Roboter

    Baukastensystem für die ausgeklügeltsten Roboter

    Ein Team von Forschenden des Max-Planck-Instituts für Intelligente Systeme (MPI-IS) hat ein System entwickelt, mit dem sie passgenau Baustein für Baustein Miniaturroboter herstellen können.

    Wie bei einem Lego-System können die Wissenschaftler*innen einzelne Komponenten beliebig kombinieren. Die Bausteine oder Voxel – man könnte sie auch als 3D-Pixel bezeichnen – bestehen aus unterschiedlichen Materialien: welche, die die Konstruktion halten, bis hin zu magnetischen Komponenten, die die Steuerung der weichen Maschinen ermöglichen. „Man kann die einzelnen weichen Teile beliebig zusammensetzen, es gibt keine Einschränkung, was man erreichen kann. Jeder Roboter hat so ein individuelles Magnetisierungsprofil“, sagt Jiachen Zhang. Zusammen mit Ziyu Ren und Wenqi Hu ist er Erstautor der Publikation „Voxelated three-dimensional miniature magnetic soft machines via multimaterial heterogeneous assembly“. Die Arbeit wurde am 28. April 2021 in Science Robotics veröffentlicht.

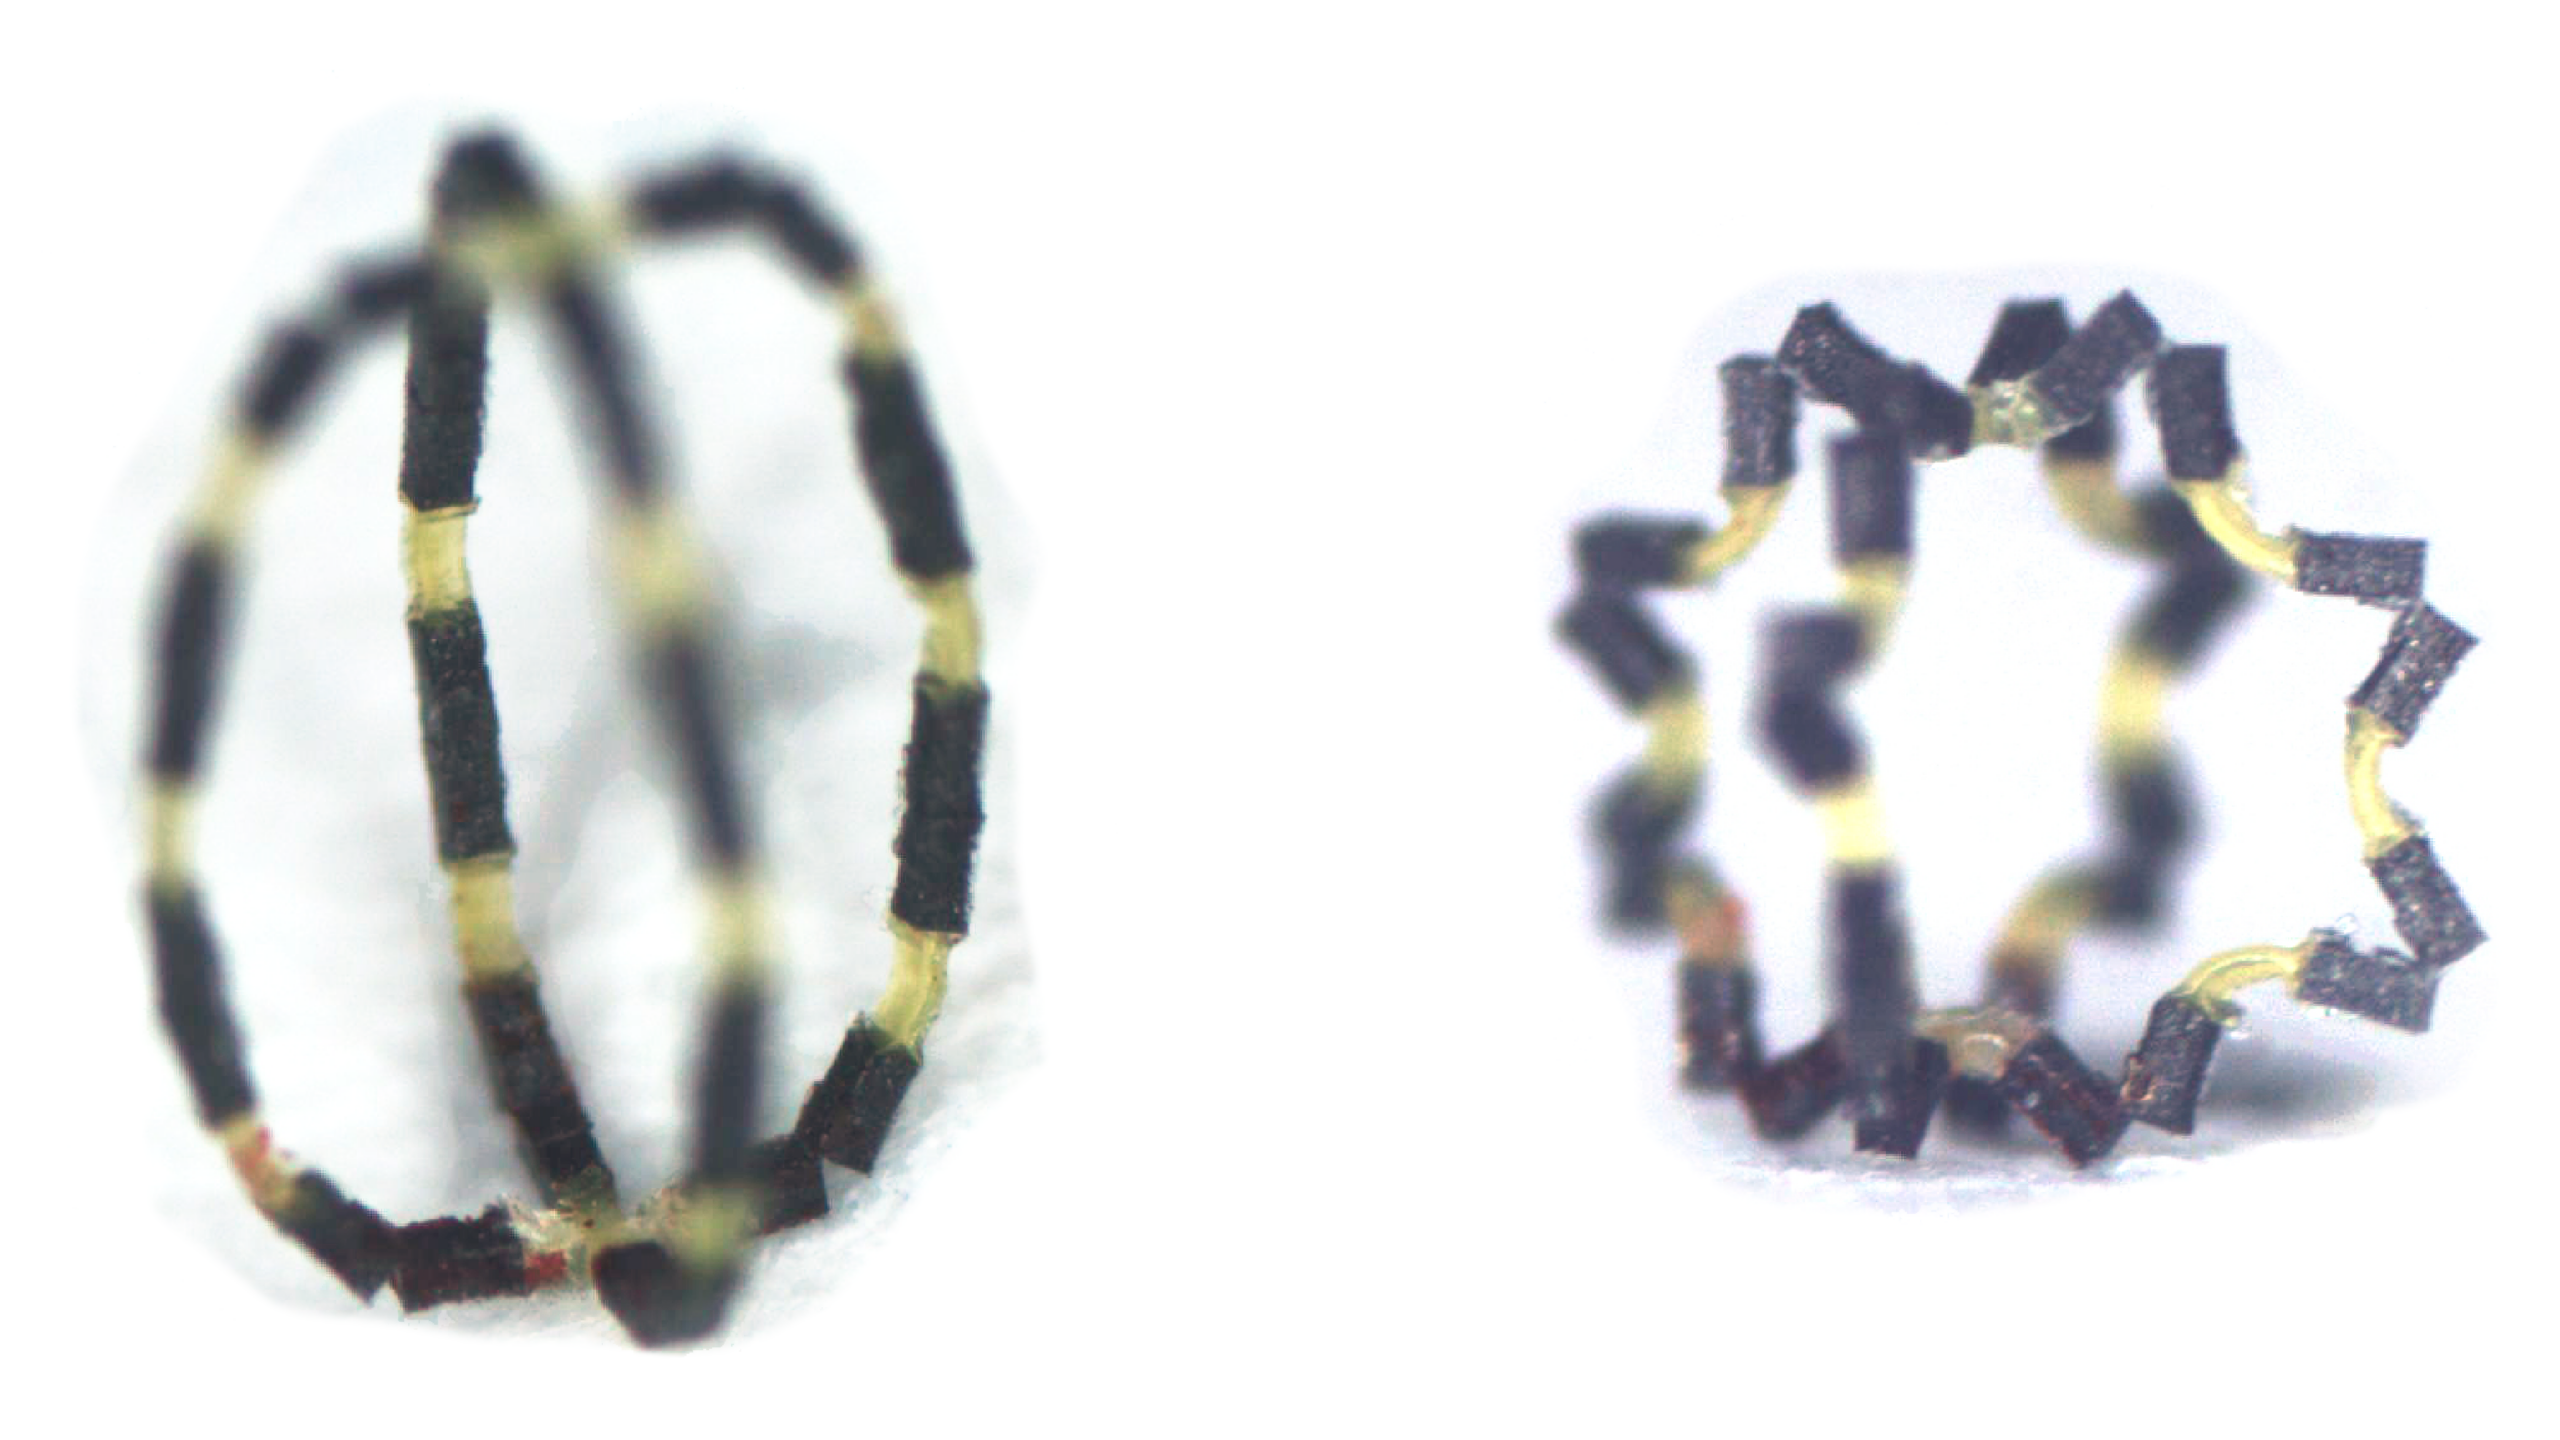
    A submillimeter small soft machine that can change its shape.

    A submillimeter small soft machine that can change its shape.

    Das Projekt ist das Ergebnis vieler vorangegangener Arbeiten, die in der Abteilung für Physische Intelligenz am MPI-IS durchgeführt wurden. Seit vielen Jahren arbeiten die Wissenschaftler*innen dort an kleinen, magnetisch gesteuerten und kabellosen Robotern, die eines Tages in der Medizin eingesetzt werden könnten. Der Maßstab reicht von wenigen Millimetern bis hinunter zu einigen Mikrometern. Die bislang von der Abteilung entwickelten hochmodernen Designs haben in Wissenschaftskreisen weltweit Aufmerksamkeit erregt. Dabei waren sie in ihrer Funktionalität eingeschränkt, da sie nur aus einem einzigen Material hergestellt werden konnten.

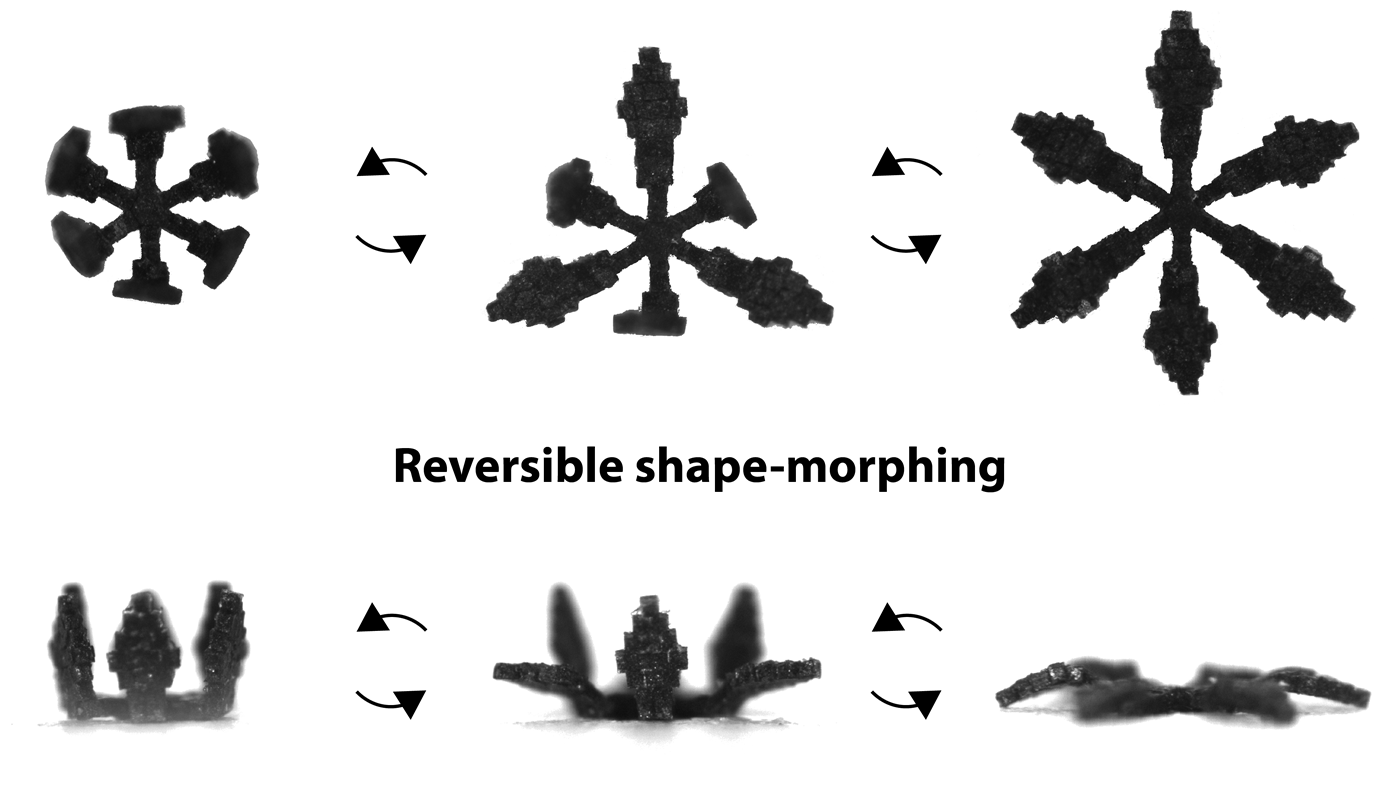
    The heterogeneous assembly approach fabricates a flower-shaped soft machine with complex stiffness distribution and reversible shape-morphing. Three of its petals bloomed first in lower magnetic field strength and the rest three bloomed later as the field strength increased.

    The heterogeneous assembly approach fabricates a flower-shaped soft machine with complex stiffness distribution and reversible shape-morphing. Three of its petals bloomed first in lower magnetic field strength and the rest three bloomed later as the field strength increased.

    „Möchte man weiche Miniaturroboter bauen, dann hat man viele unterschiedliche, oft komplexe Designs. Aufgrund der geringen Größe sind die verfügbaren Fertigungsmöglichkeiten sehr begrenzt. Das stellt uns vor große Herausforderung. Seit Jahren versuchen Forscher*innen, eine innovative Fabrikationsplattform zu entwickeln, die völlig neue Möglichkeiten bietet. Unserem Team ist das nun gelungen. Wir können sehr komplexe Konstrukte bauen, die maßgeschneidert funktionieren. Unser neues Baukastensystem wird den Weg ebnen für viele neue Roboter, von denen einige möglicherweise die minimal-invasiven medizinischen Geräte der Zukunft sein werden“, sagt Metin Sitti, der die Abteilung für Physische Intelligenz leitet. Er ist ein Pionier auf dem Gebiet drahtloser medizinischer und bio-inspirierter Miniaturroboter.

    „Bisher haben wir die Voxel aus nur einem Material in 3D gedruckt oder gegossen. Das schränkt ihre Funktionalität ein – was kann schon ein einziges Material?“, sagt Ziyu Ren. „Wenn man wie wir mehr Funktionen möchten und ein einzigartiges Magnetisierungsprofil, dann geht das nur, wenn man verschiedene Materialien miteinander mischt.“

    „Bisher war das Magnetisierungsprofil eines jeden Roboters gekoppelt an seine Geometrie und damit limitiert. Jetzt haben wir eine Plattform geschaffen, die ein beliebiges Magnetisierungsprofil ermöglicht. Das ist möglich, weil wir mehrere magnetische Teile frei in ein System integrieren können“, ergänzt Jiachen Zhang.

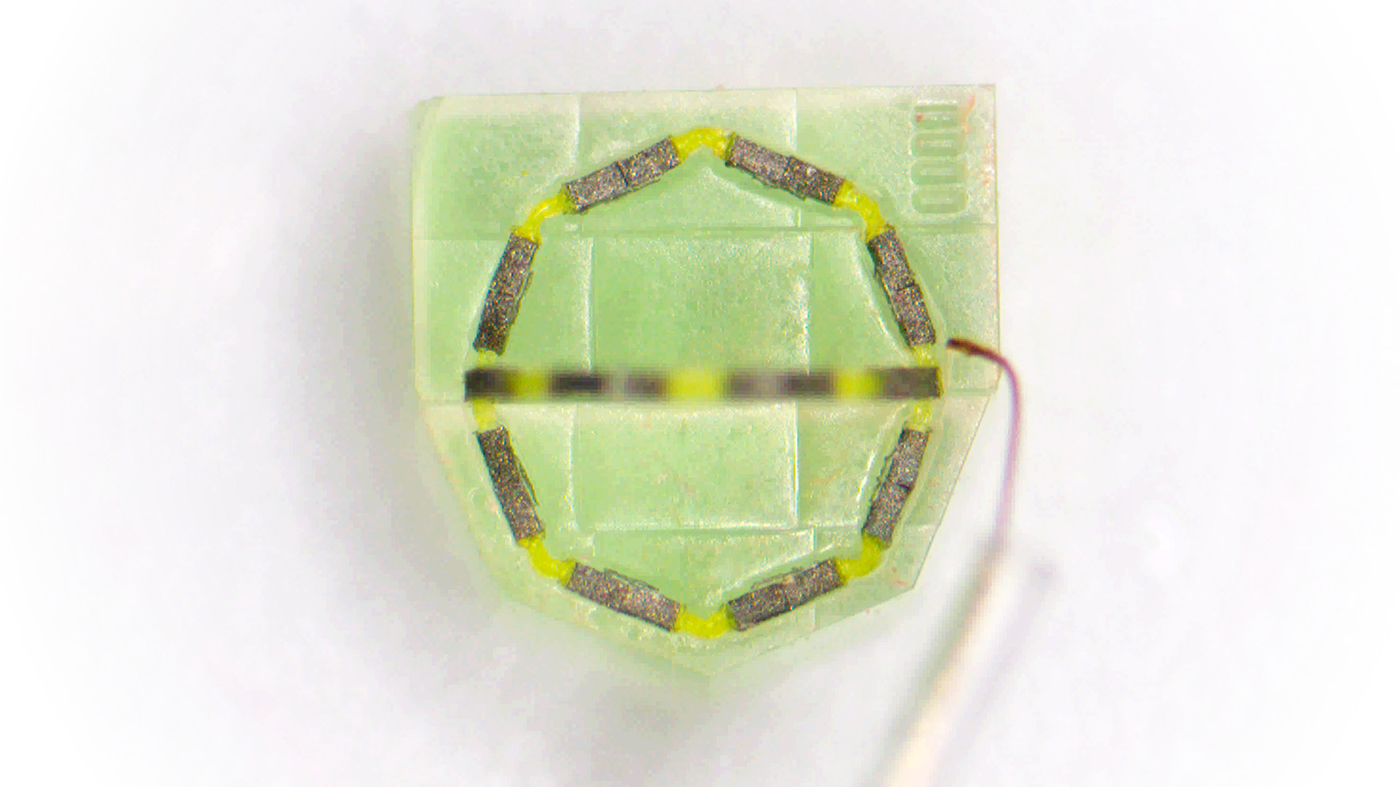
    Illustrations of shape-morphing miniature robots fabricated using the heterogeneous assembly platform. Voxels made of multimaterials are freely integrated together to create robots with arbitrary 3D geometries and magnetization profiles.

    Illustrations of shape-morphing miniature robots fabricated using the heterogeneous assembly platform. Voxels made of multimaterials are freely integrated together to create robots with arbitrary 3D geometries and magnetization profiles.

    Die neue Bauplattform ermöglicht viele neue Designs und ist ein wichtiger Meilenstein auf dem Forschungsgebiet der Soft-Robotik. Die Abteilung für Physische Intelligenz hat bereits eine Vielzahl an Robotern entwickelt: von einem krabbelnden und rollenden, von einer Raupe inspirierten Roboter über ein spinnenartiges Konstrukt, das hoch springen kann, bis hin zu einem nachgebauten Heuschreckenbein und magnetisch gesteuerten Maschinen, die anmutig wie Quallen schwimmen. Die neue Plattform wird diesen Trend beschleunigen. Sie bietet eine Spielwiese neuer Möglichkeiten, um noch modernere weiche Miniaturmaschinen zu bauen.

    Die Forschenden stützen jede Konstruktion auf zwei Materialkategorien. Die Basis bildet meistens ein Polymer, das die Matrix zusammenhält. Aber auch andere Arten von weichen Elastomeren kommen hier zum Einsatz, beispielsweise biokompatible Materialien wie Gelatine. Die zweite Kategorie umfasst Materialien, in die magnetische Mikro- oder Nanopartikel eingebettet sind. So wird der Roboter steuerbar, da er auf ein Magnetfeld reagiert.

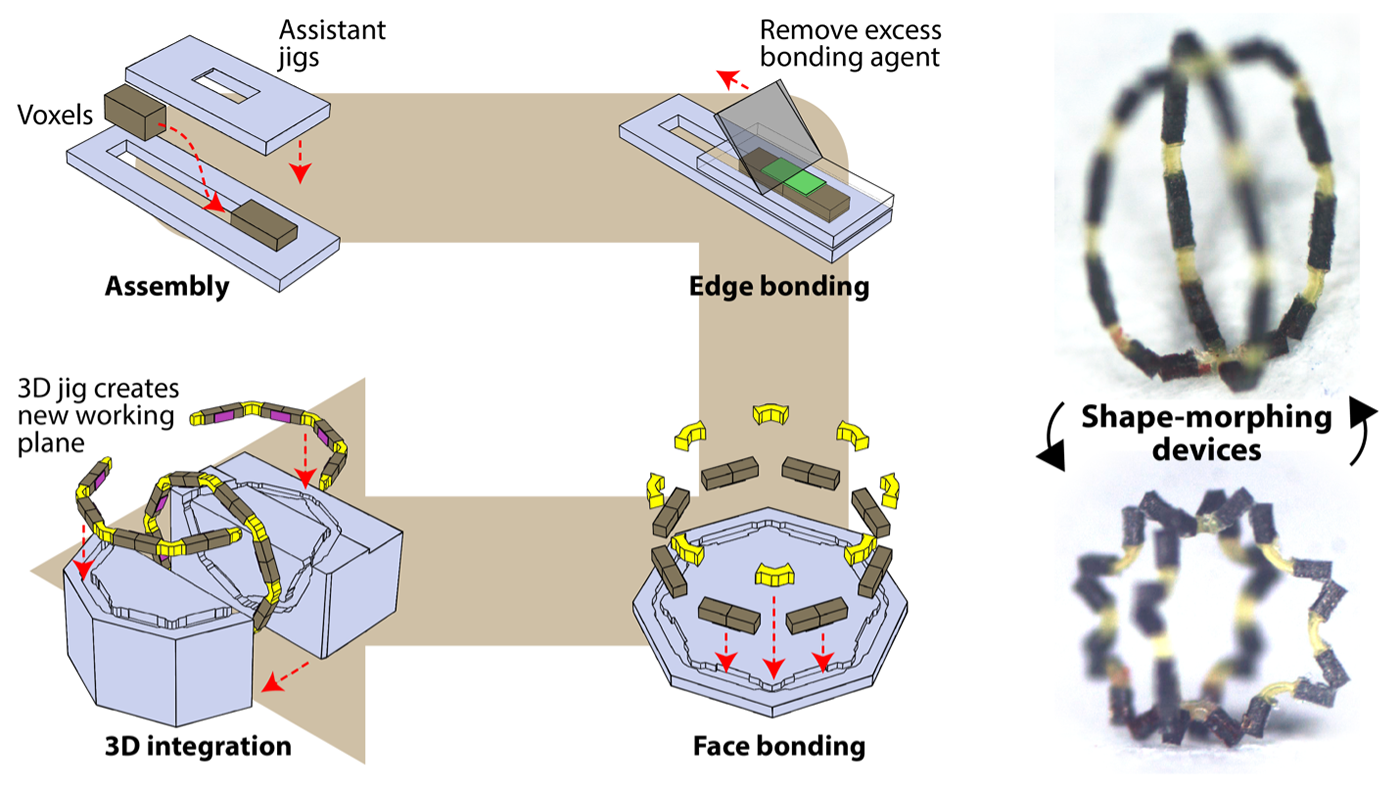
    A heterogeneous assembly platform fabricates multimaterial shape-morphing miniature robots.

    A heterogeneous assembly platform fabricates multimaterial shape-morphing miniature robots.

    Die Voxel werden zu Tausenden in einem Schritt hergestellt. Als würde man Teig in einer Muffin-Backform verteilen, kreieren die Wissenschaftler die einzelnen Blöcke mit winzigen Gussformen. Jeder Block ist dabei in etwa 100 Mikrometer klein. Zusammengebaut werden sie von Hand unter dem Mikroskop, denn das automatisierte Zusammensetzen der Partikel ist noch zu komplex. Während die Forscher vor dem Bau jedes Roboters die Form und Funktionalität simulierten, gingen sie bei der Konstruktion nach dem Trial-and-Error Prinzip vor, bis sie mit dem Ergebnis zufrieden waren. Letztendlich strebt das Team jedoch an, die Herstellung zu automatisieren – nur dann können sie die Skaleneffekte nutzen, sollten sie die Roboter eines Tages kommerzialisieren. „Bei unserer zukünftigen Arbeit wird die automatisierte Fertigung einen hohen Stellenwert einnehmen“, sagt Jiachen Zhang. „Was unsere heutigen Roboterdesigns angeht, verlassen wir uns auf unsere Intuition, die auf langjähriger Erfahrung mit verschiedenen Materialien und weichen Robotern basiert.“