User Group: Wissenschaftler:innen

  • Speaker Series: From an Idea to a Successful Startup

    Speaker Series: From an Idea to a Successful Startup

    In the second part of the series, the focus is on founder stories. Founders, investors, and University of Stuttgart Alumni join us to give you unique insights into an exciting world that is waiting for your entreprenuerial spirit!

    Meet the Speakers:

    • Jeff Burton – CEO, Woodside Creek Ventures
    • Konrad Wenzel – CEO and founder of nFrames


  • Yoshua Bengio hält Max Planck Lecture 2020

    Yoshua Bengio hält Max Planck Lecture 2020

    Der weltweit führende Wissenschaftler auf dem Gebiet des Deep Learning wird erörtern, wie maschinelles Lernen in Kombination mit Kontaktverfolgung eingesetzt werden könnte, um die Verbreitung von COVID-19 einzudämmen.

    Stuttgart – Der mehrfach preisgekrönte Informatiker Professor Yoshua Bengio hält am 23. Juni um 17:30 die Max Planck Lecture 2020, die in diesem Jahr virtuell stattfinden wird. Der Vortrag trägt den Titel „Machine Learning for COVID-19 Risk Awareness through Contact Tracing“ und wird vom Max-Planck-Institut für Intelligente Systeme veranstaltet.

    Bengio ist ein Pionier auf dem Forschungsgebiet selbstlernender Maschinen. Zusammen mit einer Handvoll anderer herausragender Wissenschaftler gilt Bengio weithin als einer der „Väter der Deep-Learning-Revolution“. Im Jahr 2018 wurde er zusammen mit seinen Kollegen Geoffrey Hinton und Yann LeCunn mit dem Turing-Preis ausgezeichnet für seine konzeptionellen und experimentellen Arbeiten, die künstlichen neuronalen Netzen zum Durchbruch verholfen haben. Der Turing-Preis ist der weltweit bedeutendste Preis für Informatik und vom Ansehen her mit dem Nobelpreis vergleichbar.

    „Yoshua Bengio hat jahrzehntelang das Forschungsfeld Deep Learning und Machine Learning wesentlich vorangetrieben und viele andere dabei unterstützt. Wir fühlen uns zutiefst geehrt, dass er dieses Jahr die Max Planck Lecture hält“, sagt Bernhard Schölkopf, Direktor am MPI-IS in Tübingen, im Namen seiner Direktoren-Kolleg*innen Katherine J. Kuchenbecker, Michael J. Black, und Metin Sitti.

    Die Max Planck Lecture wird jährlich von einem/einer prominenten Wissenschaftler*in auf einem der Fachgebiete der beiden Stuttgart Max-Planck-Institute gehalten. Die Veranstaltung richtet sich an ein breites Publikum aus Wissenschaft, Wirtschaft und Politik sowie der interessierten Öffentlichkeit.

    Yoshua Bengio ist seit 1993 Professor in der Abteilung für Informatik und operationelle Forschung an der Université de Montréal. Neben dem kanadischen Forschungslehrstuhl für statistische Lernalgorithmen ist er Gründer und wissenschaftlicher Direktor von MILA, dem Institut für künstliche Intelligenz in Quebec, der weltweit größten universitären Forschungsgruppe auf dem Gebiet des Deep Learning.

    Im Jahr 2018 wurde Yoshua Bengio als weltweit meistzitierter Informatiker ausgezeichnet. Er ist Mitglied des NeurIPS-Vorstands und Mitbegründer und allgemeiner Vorsitzender der ICLR-Konferenz sowie Programmdirektor des CIFAR-Programms Learning in Machines and Brains. Im Jahr 2020 wurde er zum Fellow der Royal Society of London ernannt.

    Informationen zum englischsprachigen Vortrag:

    The Covid-19 pandemic has spread rapidly worldwide, overwhelming manual contact tracing in many countries and resulting in widespread lockdowns for emergency containment. Large-scale digital contact tracing (DCT) has emerged as a potential solution to resume economic and social activity without triggering a second outbreak. Various DCT methods have been proposed, each making trade-offs between privacy, mobility restriction, and public health.

    Many approaches model infection and encounters as binary events. With such approaches, called binary contact tracing, once a case is confirmed by a positive lab test result, it is propagated to people who were contacts of the infected person, typically recommending that these individuals self-quarantine. This approach ignores the inherent uncertainty in contacts and the infection process, which could be used to tailor messaging to high-risk individuals, and prompt proactive testing or earlier self-quarantine. It also does not make use of observations such as symptoms or pre-existing medical conditions, which could be used to make more accurate risk predictions.

    While methods that may use such information have been proposed, these typically require access to the graph of social interactions and/or the centralization of sensitive personal data, which is incompatible with reasonable privacy and security constraints. We use an agent-based epidemiological simulation to develop and test machine learning methods that can be deployed to a smartphone to locally predict an individual’s risk of infection from their contact history and other information, while respecting strong privacy and security constraints. We use this risk score to provide personalized recommendations to the user via an app, an approach we call probabilistic risk awareness (PRA). We show that PRA can significantly reduce the spread of the disease compared to other methods, for equivalent average mobility and realistic assumptions about app adoption, and thereby save lives.

    To watch the live transmission of the 2020 Max Planck Lecture, please visit the MPI-IS youtube channel on Tuesday, June 23, at 5:30 p.m (CEST).

  • Neuer videobasierter Ansatz zur 3D-Bewegungserfassung macht virtuelle Avatare realistischer denn je

    Neuer videobasierter Ansatz zur 3D-Bewegungserfassung macht virtuelle Avatare realistischer denn je

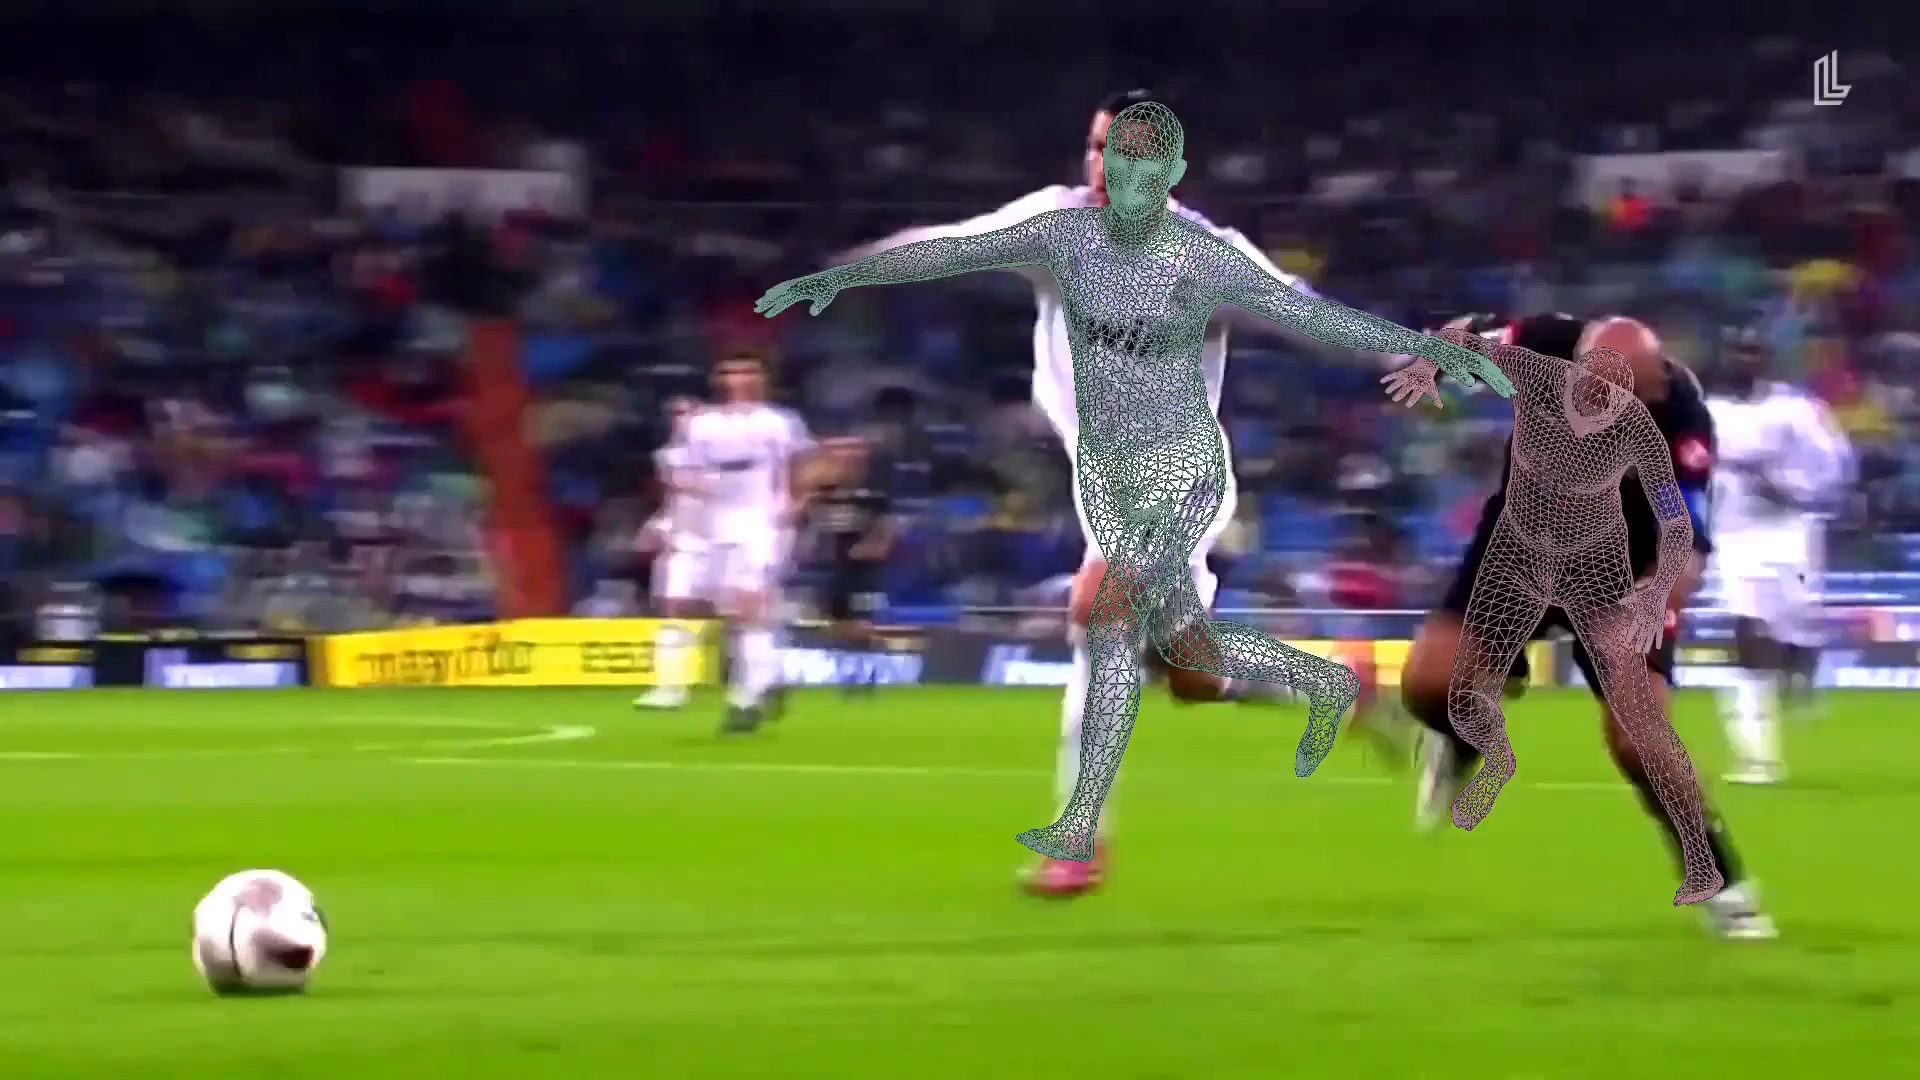
    Mit Video Inference for Body Pose and Shape Estimation (VIBE) haben Wissenschaftler am Max-Planck-Institut für Intelligente Systeme ein neuronales Netzwerk entwickelt, das die videobasierte 3D-Bewegungserfassung genauer, schneller und kostengünstiger macht.

    Tübingen. 17.06.2020 –– Wissenschaftler am Max-Planck-Institut für Intelligente Systeme (MPI-IS) entwickelten VIBE, ein algorithmisches Modell, das eine bis jetzt in dieser Form noch nicht möglich gewesene, detaillierte und genaue Erfassung menschlicher 3D-Bewegungen aus Videos ermöglicht. Sie beschreiben das Modell in dem vor kurzem veröffentlichten Artikel „VIBE: Video Inference for Body Pose and Shape Estimation“, der heute auf der diesjährigen Conference on Computer Vision and Pattern Recognition (CVPR) vorgestellt wird. Die CVPR ist eine der renommiertesten Konferenzen im Bereich Computer Vision und findet bis 18. Juni 2020 online statt.

    „Frühere Modelle leisteten gute Arbeit bei der Berechnung der menschlichen 3D-Körperhaltung und -form aus einem einzigen Bild. Allerdings waren videobasierte Modelle aufgrund begrenzter Daten nicht in der Lage, menschliche Bewegungen realistisch nachzuahmen“, sagt Muhammed Kocabas, Doktorand in der Abteilung Perzeptive Systeme am MPI-IS und Co-Autor der Arbeit. „Mit VIBE haben wir diese Herausforderung erfolgreich gemeistert“.

    VIBE ist ein lernbasiertes Modell, das sich auf AMASS, einen am MPI-IS entwickelten groß angelegten Motion-Capture-Datensatz, der für Animation, Visualisierung und die Generierung von Trainingsdaten für Deep Learning verwendet werden kann, stützt. Die Wissenschaftler trainierten den VIBE-Algorithmus auf einer NVIDIA Grafikeinheit (GPU) nicht nur für die Berechnung menschlicher 3D-Bewegungen, sondern auch für die Unterscheidung zwischen realistischen und unrealistischen Bewegungen. AMASS wird hier als Quelle für echte menschliche Bewegungen verwendet. Aus einem einzelnen Video eines sich bewegenden Menschen extrahiert das Modell zunächst mit Hilfe eines Convolutional Neural Network (CNN) Bildmerkmale. CNN sind neuronale Netze, die im Bereich des maschinellen Lernens häufig zur Erkennung und Klassifizierung von Bildern verwendet werden. Die Weiterverarbeitung dieser Merkmale erfolgt dann durch ein Recurrentes Neuronales Netzwerk (RNN) – einem Netzwerk, das in der Lage ist, zeitliche Sequenzen zu klassifizieren und somit auch die sequentielle Natur der menschlichen Bewegung erfassen kann. Das Ergebnis ist eine fließende, realistische Darstellung der menschlichen Körperhaltung, -form und -bewegung.

    „Was VIBE auszeichnet, ist die Fähigkeit, den gesamten Aktions- und Bewegungsradius einer Person im Detail zu erfassen. Dazu gehört auch die Art und Weise, wie sich Gliedmaßen und Extremitäten bewegen“, sagt Nikos Athanasiou, der ebenfalls Doktorand in der Abteilung Perzeptive Systeme und Co-Autor der Arbeit ist. „Aus einem einzigen Video kann VIBE sehr schnell und ohne zusätzlichen Aufwand realistische menschliche Bewegungen generieren“, so Nikos Athanasiou.


    Mit VIBE wird die 3D-Bewegungserfassung einfacher, schneller und viel kostengünstiger

    VIBE könnte einen entscheidenden Einfluss auf die 3D-Animation haben. Während hochwertige virtuelle Bewegungen schon seit langem zum festen Bestandteil von Animationsfilmen und Videospielen gehören, erfordert die Darstellung realistischer menschlicher Figuren und Posen im Allgemeinen einen hohen Grad an Feinarbeit: Um einige Sekunden Video zu bearbeiten, benötigen Grafiker und Techniker mehrere Stunden und einen aufwändigen Aufbau von Sensoren und Kameras. Mit VIBE wird die 3D-Bewegungserfassung einfacher, schneller und viel kostengünstiger.

    „Zu verstehen, wie Menschen sich verhalten, wie sie sich zum Beispiel in einer Szene bewegen, ist eine grundlegende Aufgabe im Bereich der Computer Vision“, sagt Michael J. Black, Direktor am Max-Planck-Institut für Intelligente Systeme in Tübingen und Leiter der Abteilung für Perzeptive Systeme. „Das VIBE-Modell trägt dazu bei, dieses Verständnis zu verbessern. Es ist für unterschiedlichste Anwendungsbereiche vielversprechend, von Augmented Reality über autonomes Fahren bis hin zu Robotik und medizinischen Applikationen. Präzisere dreidimensionale Darstellungen menschlicher Bewegungsabläufe werden dazu beitragen, dass Computer zu vollwertigeren Partnern des Menschen werden.“

  • Vierbeiniger Roboter macht Forschung weltweit vergleichbar

    Vierbeiniger Roboter macht Forschung weltweit vergleichbar

    Tübingen/Stuttgart/New York – In collaboration with roboticists in New York, scientists at the Max Planck Institute for Intelligent Systems (MPI-IS) in Germany developed an agile, four-legged robot that is among the most convenient, easy to use and dynamic research platforms in the world. The main idea behind the project is to make its technology available to any robotic research lab. Roboticists around the globe can exchange algorithms and compare methods on similar platforms, gaining insights from other teams’ experiments who use the identical robot hardware. In robotics, comparative data is a critical step towards rapid progress.

    Resembling an over-excited dog waiting to be walked, the light-weight and torque-controlled quadruped robot is state of the art. It already can do remarkably dynamic tricks, such as jumping waist high or toppling over and coming back onto its feet. The multi-disciplined research team behind the project prioritized the robot's dynamic capabilities but also its low cost and easy replication. The team envisions an accessible and affordable locomotion platform for research and teaching. Most parts of Solo 8 are 3D-printed, and the few remaining ones are purchasable off-the-shelf. The construction files and the GitHub documentation are published open-source under the BSD 3-clause license. And the open-access allows the project to grow and enable other scientists to leverage the modular set-up when prototyping and developing their own technology.

    Step by step, the four-legged robot is jumping into action

    Already a few universities have approached the team. “Our robot platform is a great base to quickly prototype and build high-performance hardware,” says Ludovic Righetti, who is an Associate Professor at the Tandon School of Engineering at New York University and a research group leader at the MPI-IS. “In return we benefit, because other researchers can contribute to the project, for example colleagues at the LAAS-CNRS in France have developed an electronic board to help communicate with the robot over WiFi. Also complex control and learning algorithms can be rapidly tested on the platform, decreasing the time from idea to experimental validation. It greatly simplifies our research and our open-source approach allows us to compare algorithms with other laboratories, allowing us to better compare their performance. In my lab here in New York, our most advanced algorithm was tested on Solo. It would have been much more difficult on a different platform. That was a big deal for us.”

    No need to reinvent the wheel

    “For a research group to develop such a robot themselves, it takes easily four years of work,” says Alexander Badri-Spröwitz, leader of the Dynamic Locomotion research group at the MPI-IS. “Additionally, you need a wide range of expertise. Our platform is the combined knowledge of several teams. Now any robotics lab worldwide can go online, download the files and print the parts, and buy the remaining components from the catalog. Roboticists can add extra features within a few extra weeks. Done – you’ve got yourself a world-class robot.” Home-made and easy to tweak to meet one’s individual research goal: all this without breaking a lab’s bank. Solo costs much less than what a store-bought legged robot would set you back


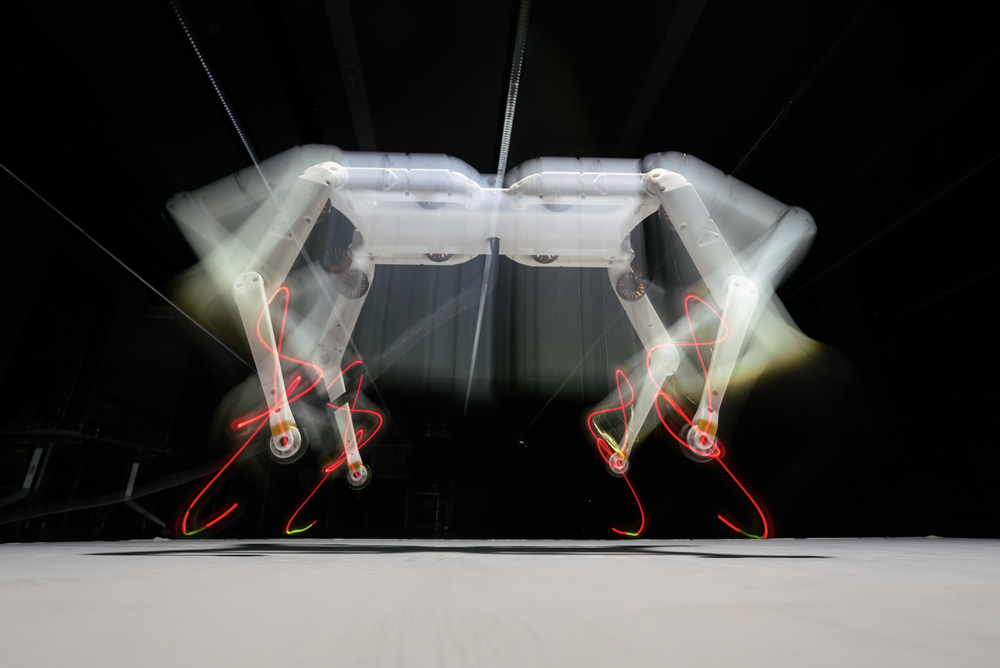
    Figure: Quadruped robot “Solo 8” jumps up 65 cm from a standing height of 24 cm (Photo: MPI for Intelligent Systems / W. Scheible)

    The Open Dynamic Robot Initiative was kick-started in 2016 by Felix Grimminger, Ludovic Righetti, and Alexander Badri-Spröwitz and their teams. The project was originally funded by Righetti's ERC Starting Grant and then by several MPI-IS' grassroot projects and a US National Science Foundation grant. Over the years, more scientists joined, combining expertise in mechanical engineering, mechatronics, electrical engineering, and computer science. In 2018, robot Solo 8 first roamed the research labs in Tübingen and Stuttgart. In May 2020, the publication “An Open Torque-Controlled Modular Robot Architecture for Legged Locomotion Research” was accepted to the Robotics and Automation Letters. The research will also be presented at ICRA, the International Conference on Robotics and Automation, one of the world’s leading robotic conferences. This year, ICRA will be held virtually, starting at the end of May. 

    “Solo has some novel capabilities that we are interested to explore in the future,” says Felix Grimminger, a Mechatronics Engineer at the MPI-IS. The concept for Solo was his idea, the constant optimization his incentive. “It has an extensive range of motion. When the robot falls on its back, it can configure the legs the other way and just stand up. Or it can jump up to reach 65 centimeters from a standing height of 24 cm.” 

    The robot achieves a spring-like behavior, i.e., its legs act as a rebounding structure. The torque-controlled motors perform like the muscles in animal legs or the elasticity in the tendons. "Note that the robot uses virtual springs, they are not mechanical springs. And as virtual springs, they can be programmed. You can, for instance, adjust the spring stiffness from soft to hard. A variable stiffness is what we see in animals and humans and Solo is just as able to adjust its stiffness as they can. This way, the robot achieves adaptive and robust locomotion behavior. With all the exciting results visible in the videos," Badri-Spröwitz adds. 

    Building a Zoo of robots 

    Another main feature is the lightweight design of just over 2 kg, providing a very high power to weight ratio. Most quadrupeds are significantly heavier and therefore harder to handle in a research environment. With a low weight, it now becomes easy for students to work with the robot, and it is safer. “If they want to, they can put Solo 8 in a backpack and take it home or to a conference,” Badri-Spröwitz says. 

    The researchers also put a lot of effort into optimizing and testing Solo’s core actuator module. “It was important to get this right. The core actuator is like the basic building block that we reuse with little variations over and over again,” Grimminger adds. “That way we can build a zoo of robots.” 

    The robot carries the number eight in its name, doing justice to its eight actuated joints: each robot leg can change the angles in its hip and knee. A new robot version was recently finished and first tests conducted with more degrees of freedom: a total of twelve, three per leg. The Solo 12 can now also step sideways. “That means Solo 12 – because of its additional degrees of freedom – will be even more versatile and able to display more complex behaviors,” Grimminger concludes. 


  • Machine Learning for Covid-19 Risk Awareness from Contact Tracing – Max Planck Lecture

    Machine Learning for Covid-19 Risk Awareness from Contact Tracing – Max Planck Lecture

    The Covid-19 pandemic has spread rapidly worldwide, overwhelming manual contact tracing in many countries, resulting in widespread lockdowns for emergency containment. Large-scale digital contact tracing (DCT) has emerged as a potential solution to resume economic and social activity without triggering a second outbreak. Various DCT methods have been proposed, each making trade-offs between privacy, mobility restriction, and public health. Many approaches model infection and encounters as binary events. With such approaches, called binary contact tracing, once a case is confirmed by a positive lab test result, it is propagated to people who were contacts of the infected person, typically recommending that these individuals should self-quarantine. This approach ignores the inherent uncertainty in contacts and the infection process, which could be used to tailor messaging to high-risk individuals, and prompt proactive testing or earlier self-quarantine. It also does not make use of observations such as symptoms or pre-existing medical conditions, which could be used to make more accurate risk predictions. Methods which may use such information have been proposed, but these typically require access to the graph of social interactions and/or centralization of sensitive personal data, which is incompatible with reasonable privacy and security constraints. We use an agent-based epidemiological simulation to develop and test ML methods that can be deployed to a smartphone to locally predict an individual's risk of infection from their contact history and other information, while respecting strong privacy and security constraints. We use this risk score to provide personalized recommendations to the user via an app, an approach we call probabilistic risk awareness (PRA). We show that PRA can significantly reduce spread of the disease compared to other methods, for equivalent average mobility and realistic assumptions about app adoption, and thereby save lives.


    As you may have read on Twitter, Professor Geoffrey Hinton has decided to cancel his talk at the 2020 Max Planck Lecture for scientific reasons. While we are very sorry that Professor Hinton will not be able to speak, we are pleased to announce that one of his fellow Alan Turing Award recipients has generously offered to hold the lecture. 


    Live transmission will take place on the event website on the day of the talk at 5:30 pm CEST.


    Biography: 

    Yoshua Bengio is recognized as one of the world’s leading experts in artificial intelligence and a pioneer in deep learning. Since 1993, he has been a professor in the Department of Computer Science and Operational Research at the Université de Montréal. He is the founder and scientific director of Mila, the Quebec Institute of Artificial Intelligence, the world’s largest university-based research group in deep learning. He is a member of the NeurIPS board and co-founder and general chair for the ICLR conference, as well as program director of the CIFAR program on Learning in Machines and Brains.In 2018, Yoshua Bengio ranked as the computer scientist with the most new citations, worldwide, thanks to his many publications. In 2019, he received the ACM A.M. Turing Award, “the Nobel Prize of Computing”, jointly with Geoffrey Hinton and Yann LeCun for conceptual and engineering breakthroughs that have made deep neural networks a critical component of computing. In 2020 he was nominated Fellow of the Royal Society of London.


    About the Max Planck Lecture

    In the past, Max Planck Lecture was hosted by Stuttgart’s Max Planck institutes, the Max Planck Institute for Intelligent Systems (MPI-IS) and the Max Planck Institute for Solid State Research (MPI-FKF). Since 2003, these two institutes have alternately organized the Max Planck Lecture once per year. 

    The Max Planck Lecture is given by outstanding scientists and leaders who are internationally recognized in their field. MPI-IS is delighted to announce that our 2020 speaker is Professor Yoshua Bengio from Université de Montréal.

    Max Planck Lectures are designed to be accessible to a wide audience including scientists, industry practitioners, government decision makers, and the general public interested in science and technology.

    Previous Max Planck Lectures.


  • Schwimmroboter gibt wertvolle Einblicke in die Fortbewegung von Fischen

    Schwimmroboter gibt wertvolle Einblicke in die Fortbewegung von Fischen

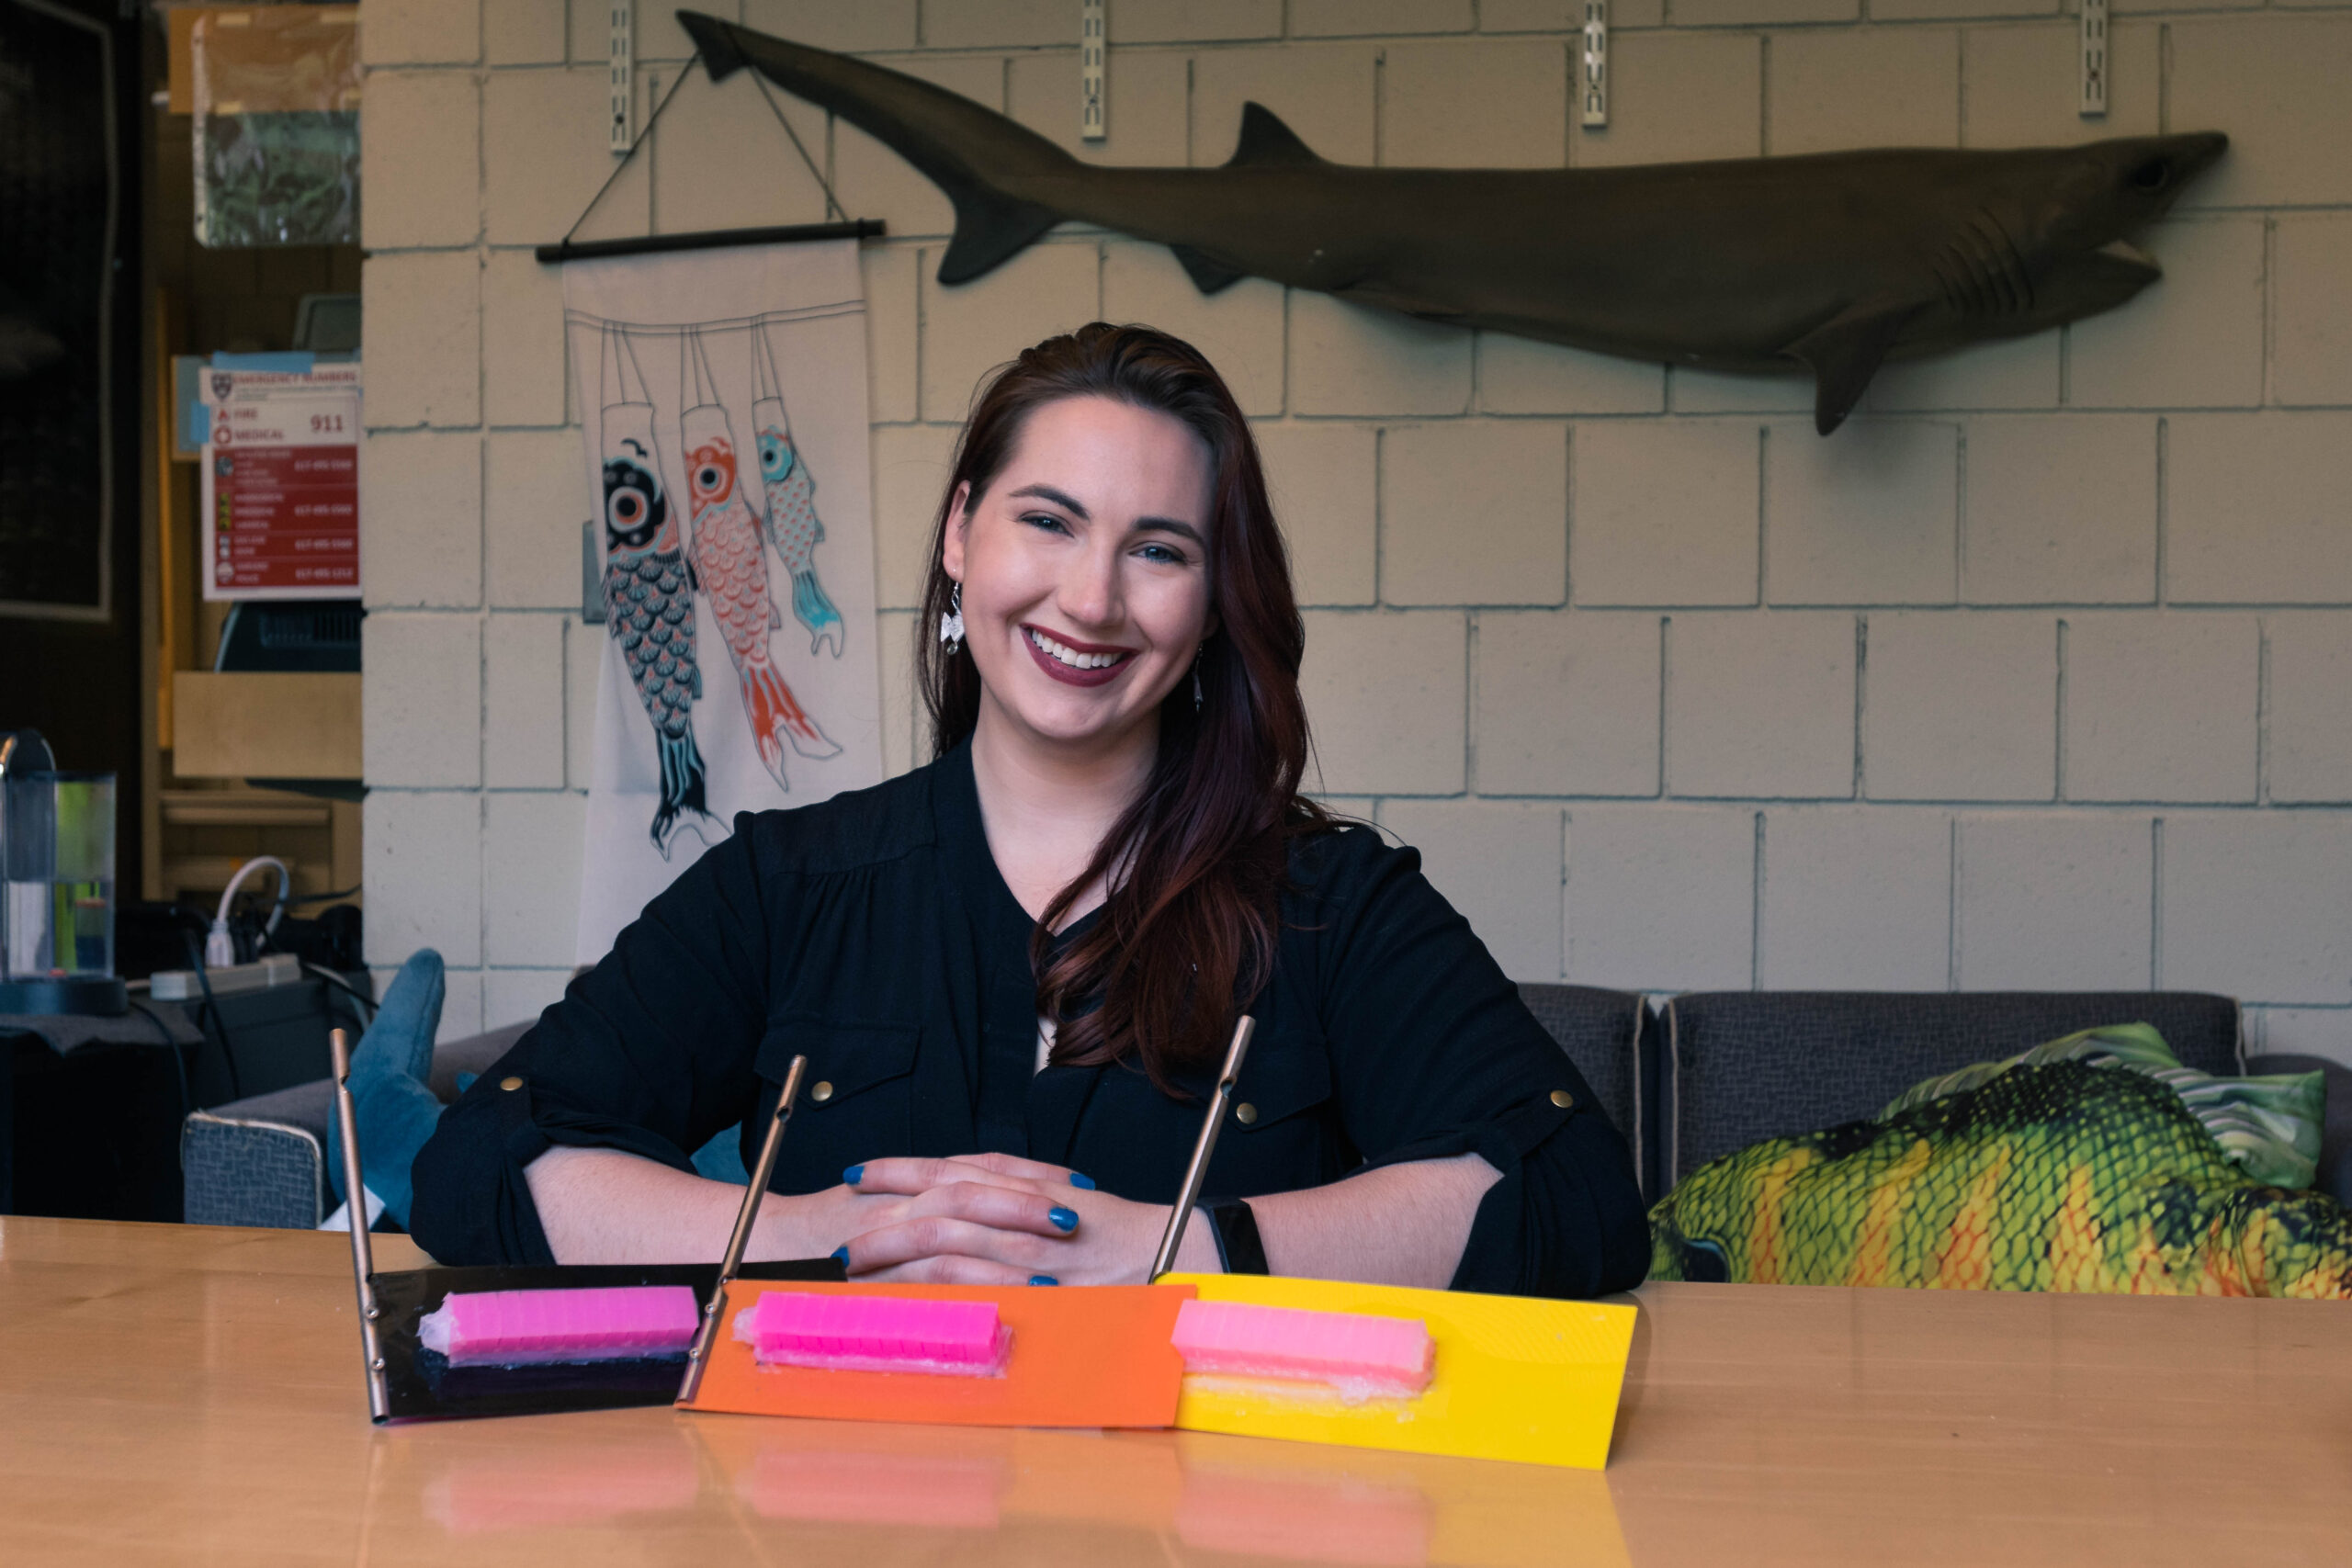
    Immer mehr Forscher entwickeln Robotermodelle, die der morphologischen Intelligenz von Tieren entsprechen. Robotiker des Max-Planck-Instituts für Intelligente Systeme und der Harvard University bauen einen schwimmenden Soft-Roboter – und untersuchen, wie er sich in Wasser wellenartig fortbewegt. Aus den Erkenntnissen über die Parameter, die die Schubkraft des Roboters beeinflussen, ziehen sie dann Rückschlüsse auf die komplexe Fortbewegung von echten Fischen.

    Wissenschaftlerinnen und Wissenschaftler des Max-Planck-Instituts für Intelligente Systeme (MPI-IS), die dem Forschungskonsortium Cyber Valley angehören, haben zusammen mit Forschern der Harvard University einen schwimmenden Soft-Roboter entwickelt und seine wellenartige Fortbewegung im Wasser untersucht. Das weiche „Modelltier“ soll helfen, das komplexe, in der Natur oft beobachtete Fortbewegungsverhalten zu entschlüsseln. Das Forschungsteam extrahiert die Konstruktionsprinzipien und Fortbewegungsfähigkeiten der Tiere, um bessere Roboter zu bauen – und um wiederum wertvolle Erkenntnisse über die morphologische Intelligenz der Tiere zu gewinnen. Ihre Forschungsarbeit „Fish-like aquatic propulsion studied using a pneumatically-actuated soft-robotic model“ wurde am 9. Juni 2020 im Fachjournal Bioinspiration & Biomimetics veröffentlicht.

    Wenn ein Fisch im Wasser schwimmt, fließen elektrische Impulse in Wellen durch seine Muskeln. Vom Kopf bis zum Schwanz biegt sich das Tier von einer Seite zur anderen und erzeugt so Antrieb nach vorne. Das Forschungsteam hat untersucht, welche Parameter die Schwimmbewegung beeinflussen: Steifigkeit und Beweglichkeit des Fischkörpers bzw. die Geschwindigkeit der Bewegungen von rechts nach links. Bei lebenden Fischen sind solche Parameter schwer zu isolieren und einzeln zu messen – deshalb baute das Team um Hauptautorin Zane Wolf einen Fischroboter.

    Die Gruppe entwickelte ein pneumatisch betätigtes, fischähnliches Modell aus weichem Silikon und untersuchte damit, welche Schubkräfte durch verschiedene Parameter ausgelöst werden und wie sie sich gegenseitig beeinflussen. Sie maßen den Vorwärtsschub sowie die beim Schwimmen erzeugten Seitenkräfte und das Drehmoment mit einem statistischen linearen Modell.

    „Wir haben herausgefunden, dass sowohl die Steifigkeit als auch die Frequenz die Schwimmkinematik wesentlich beeinflussen und dass es komplexe interaktive Auswirkungen dieser beiden Parameter auf den Schub gibt“, sagt Ardian Jusufi, der die unabhängige Cyber Valley Forschungsgruppe „Locomotion in Biorobotic and Somatic Systems“ am MPI-IS leitet und Co-Autor des Papers ist. „Je steifer das Rückgrat unseres fischähnlichen Roboters, desto wichtiger ist eine höhere Schwingfrequenz, um Schub zu erzeugen.“ Bei steiferen Robotermodellen führe die höhere Frequenz zu höheren Werten, sowohl was den Schub als auch was die Seitenkräfte anbelangt, fügt Jusufi hinzu. Große Seitenkräfte jedoch reduzierten wiederum die Schwimmeffizienz. Jusufi und dessen Mitstreiter waren in der Lage, diesen Effekt durch kleinere Wellenbewegungen abzuschwächen. Durch eine angemessene Abstimmung der Bewegungen des linken und rechten Körpers verringerten sie die Amplituden der Seitenkräfte.

    „Diese Forschungskooperation zielt auf das Verständnis des Muskel-Skelett-Systems bei Tieren ab, das ist unsere Priorität“, sagt Jusufi. „Während wir die einzigartigen Manöver und Strategien beobachten, die Tiere anwenden, ist es unser Ziel, die einprogrammierte morphologische Intelligenz zu entschlüsseln, um unser Roboterdesign zu verbessern. Die von Robotik inspirierte Biologie kann uns helfen, die spektakulären und anmutigen Bewegungen, die in natürlichen Systemen beobachtet werden, besser zu verstehen und daraus Rückschlüsse zu ziehen, warum die Biologie ein bestimmtes Design hervorgebracht hat.“ Es handelt sich um einen Lernzyklus, bei dem die Biologie dazu beiträgt, die Fortbewegung des Roboters besser zu gestalten, und bei der der Roboter Einblicke in die Biologie eröffnet, die sonst nicht möglich wären. Am Ende gewinnen Forscher wie Jusufi ein tieferes Verständnis für beides. In diesem Sinne hat sich Jusufis Labor auch in einer demnächst erscheinenden Publikation in Wiley Advanced Intelligent Systems für eine stärkere Nutzung der Soft-Robotik (inkl. Soft-Sensoren [1]) eingesetzt, um neuromechanische Erkenntnisse aufzudecken [2].


    Quellenverweise:

    [1] Wearable and Stretchable Strain Sensors: Materials, Sensing Mechanisms, and Applications. Souri, Banerjee, Jusufi, Radacsi, Stokes, Park, Sitti, Amjadi. Advanced Intelligent Systems. 2020 (2). DOI: 10.1002/aisy.202000039. https://onlinelibrary.wiley.com/doi/10.1002/aisy.202000039

    [2] Soft Sensors for Curvature Estimation under Water in a Soft Robotic Fish. Wright, Vogt, Wood, and Jusufi. IEEE International Conference on Soft Robotics 2019. https://ieeexplore.ieee.org/document/8722806

    Wissenschaftliche Ansprechpartner:

    Zane Wolf
    Organismic and Evolutionary Biology
    Harvard University, Cambridge, USA
    E-Mail: zwolf.mlxvi@gmail.com

    Dr. Ardian Jusufi
    Locomotion in Biorobotic & Somatic Systems
    Max-Planck-Institut für Intelligente Systeme, Stuttgart
    E-Mail: ardian@is.mpg.de

    Daniel Vogt
    Harvard Microrobotics Lab and Wyss Institute
    Harvard University, Cambridge, USA
    E-Mail: daniel.vogt@wyss.harvard.edu

    Prof. George Lauder
    Museum of Comparative Zoology
    Harvard University, Cambridge, USA
    E-Mail: glauder@oeb.harvard.edu

    Anm. d. Red.: Dieser Artikel wurde am 12. Juni 2020 aktualisiert. Eine frühere Version enthielt nicht das Foto mit Hauptautorin Zane Wolf.

  • Cyber Valley Partnerinstitutionen glänzen erneut auf führenden internationalen Konferenzen

    Cyber Valley Partnerinstitutionen glänzen erneut auf führenden internationalen Konferenzen

    Wissenschaftlerinnen und Wissenschaftler des Max-Planck-Instituts für Intelligente Systeme, der Universität Tübingen und des Bosch-Zentrums für Künstliche Intelligenz haben insgesamt 27 Beiträge für die bevorstehende Konferenz über Computer Vision and Pattern (CVPR) und die International Conference on Machine Learning (ICML) erfolgreich eingereicht

    In den kommenden Wochen wird sich das Forschungskonsortium Cyber Valley wieder stark auf der globalen Bühne präsentieren: Wissenschaftlerinnen und Wissenschaftler des Max-Planck-Instituts für Intelligente Systeme (MPI-IS), der Universität Tübingen und des Bosch Center for Artificial Intelligence (BCAI) sind auf der International Conference on Machine Learning (ICML) und der Conference on Computer Vision and Pattern Recognition (CVPR), zwei der führenden Konferenzen in der weltweiten Forschung zur Künstlichen Intelligenz (KI), gut vertreten. Infolge der COVID-19-Pandemie werden beide Konferenzen in diesem Jahr virtuell abgehalten. Die CVPR wird vom 14. bis 19. Juni stattfinden, die ICML folgt vom 12. bis 18. Juli.

    Mit insgesamt 27 angenommenen Beiträgen an beiden Konferenzen – 15 bei der CVPR und zwölf bei der ICML – beweist die Cyber Valley Initiative erneut, dass der Südwesten Deutschlands ein europäischer Hotspot für Forschung in den Bereichen Maschinelles Lernen, Computer Vision und Robotik ist.

    „Genau wie im vergangenen Jahr zeigt unser Erfolg bei diesen beiden hochkompetitiven Konferenzen, dass die Cyber Valley Forscher zu den besten der Welt gehören“, sagt Michael Black, Sprecher des Cyber Valley Executive Board und Direktor am Max-Planck-Institut für Intelligente Systeme, wo er die Abteilung Perzeptive Systeme leitet. In den vergangenen Jahren ist die Anzahl der Einreichungen zu beiden Konferenzen stark gestiegen, was das rasche Wachstum auf dem Gebiet der KI widerspiegelt. Im Jahr 2020 gingen bei der ICML 4.090 Beiträge ein, rund 600 mehr als im Vorjahr. Der Anstieg der Einreichungen bei der CVPR war sogar noch dramatischer: In diesem Jahr wurden 6.656 Papiere eingereicht, verglichen mit 5.165 im Jahr 2019. Für das Jahr 2020 lagen die Annahmequoten für die beiden Konferenzen bei rund 22 Prozent.

    Mehrere der bei der ICML und der CVPR angenommenen Arbeiten von Cyber Valley Institutionen sind das Ergebnis gemeinsamer Forschung zwischen der Universität Tübingen, dem MPI-IS oder dem BCAI. „Die Cyber Valley Initiative hat eine campusähnliche Umgebung geschaffen, die den Forschern an den Partnerinstitutionen die Infrastruktur bietet, die sie brauchen, um zusammenzuarbeiten und voneinander zu lernen. Unser anhaltender Erfolg auf internationalen Konferenzen zeigt, dass sich dieser Ansatz auszahlt“, sagt Philipp Hennig, Professor für Methoden des Maschinellen Lernens an der Universität Tübingen und stellvertretender Sprecher des Cyber Valley Executive Board.

    Seit der Gründung der Cyber Valley Initiative Ende 2016 hat sich das Konsortium zu einem dynamischen Ökosystem in der Region Stuttgart/Tübingen entwickelt, mit neu eingerichteten Professuren, Forschungsgruppen, Forschungslabors der Industrie, Doktorandenprogrammen und Deutschlands erstem internationalen Masterstudiengang für Maschinelles Lernen. Die Initiative hat eine wachsende Zahl talentierter junger Menschen aus der ganzen Welt angezogen und sich schnell einen internationalen Ruf als Top-Forschungsstandort auf dem Gebiet der modernen KI erarbeitet.

    Eine vollständige Liste der Beiträge und Autoren ist hier verfügbar.

  • Tübinger Wissenschaftler entwickeln 3D-Modell verschiedener Köpfe, mit dem sich Atemschutzmasken passgenauer entwerfen lassen

    Tübinger Wissenschaftler entwickeln 3D-Modell verschiedener Köpfe, mit dem sich Atemschutzmasken passgenauer entwerfen lassen

    Mit dem FLAME-Modell ist es möglich, realistische 3D-Kopfformen zu erzeugen und den menschlichen Gesichtsausdruck detailgetreu nachzuahmen. Dieses Computermodell könnte es Designern erlauben, passgenauere Gesichtsmasken unterschiedlicher Form und Größe zu entwerfen. Atemschutzmasken, die medizinisches Fachpersonal während der Covid-19 Pandemie tragen müssen, könnten so besser an das Gesicht anschließen und besseren Schutz bieten.

    Tübingen – Forscher des Max-Planck-Instituts für Intelligente Systeme in Tübingen haben ein statistisches dreidimensionales (3D-)Modell des menschlichen Kopfes entwickelt, mit dem sich alle Arten von Gesichtsschutz entwerfen, testen und anpassen lassen. Das Modell mit dem Namen FLAME ermöglicht es Designern, sehr realistische 3D-Köpfe zu entwerfen, die zu jeder möglichen Gesichtsform passen können. Die am Computer modellierten Köpfe können lächeln, die Stirn runzeln und schreien – genau wie Menschen besitzt die Computeranimation verschiedene Gesichtsausdrücke. Die Wissenschaftler stellen FLAME für Forschungseinrichtungen und Unternehmen kostenlos zur Verfügung.

    Abb. 1: Eine Größe passt nicht für alle. Der durchschnittliche menschliche Kopf auf der linken Seite sieht ganz anders aus als die Individuen auf der rechten Seite. FLAME stellt die 3D-Kopfform von echten Menschen dar, wie die sechs echten Menschen auf der rechten Seite. Durch die genaue Darstellung der Kopfform in der Bevölkerung kann FLAME den Designern helfen, bessere Masken zu entwerfen und zu testen, wie gut sie passen.

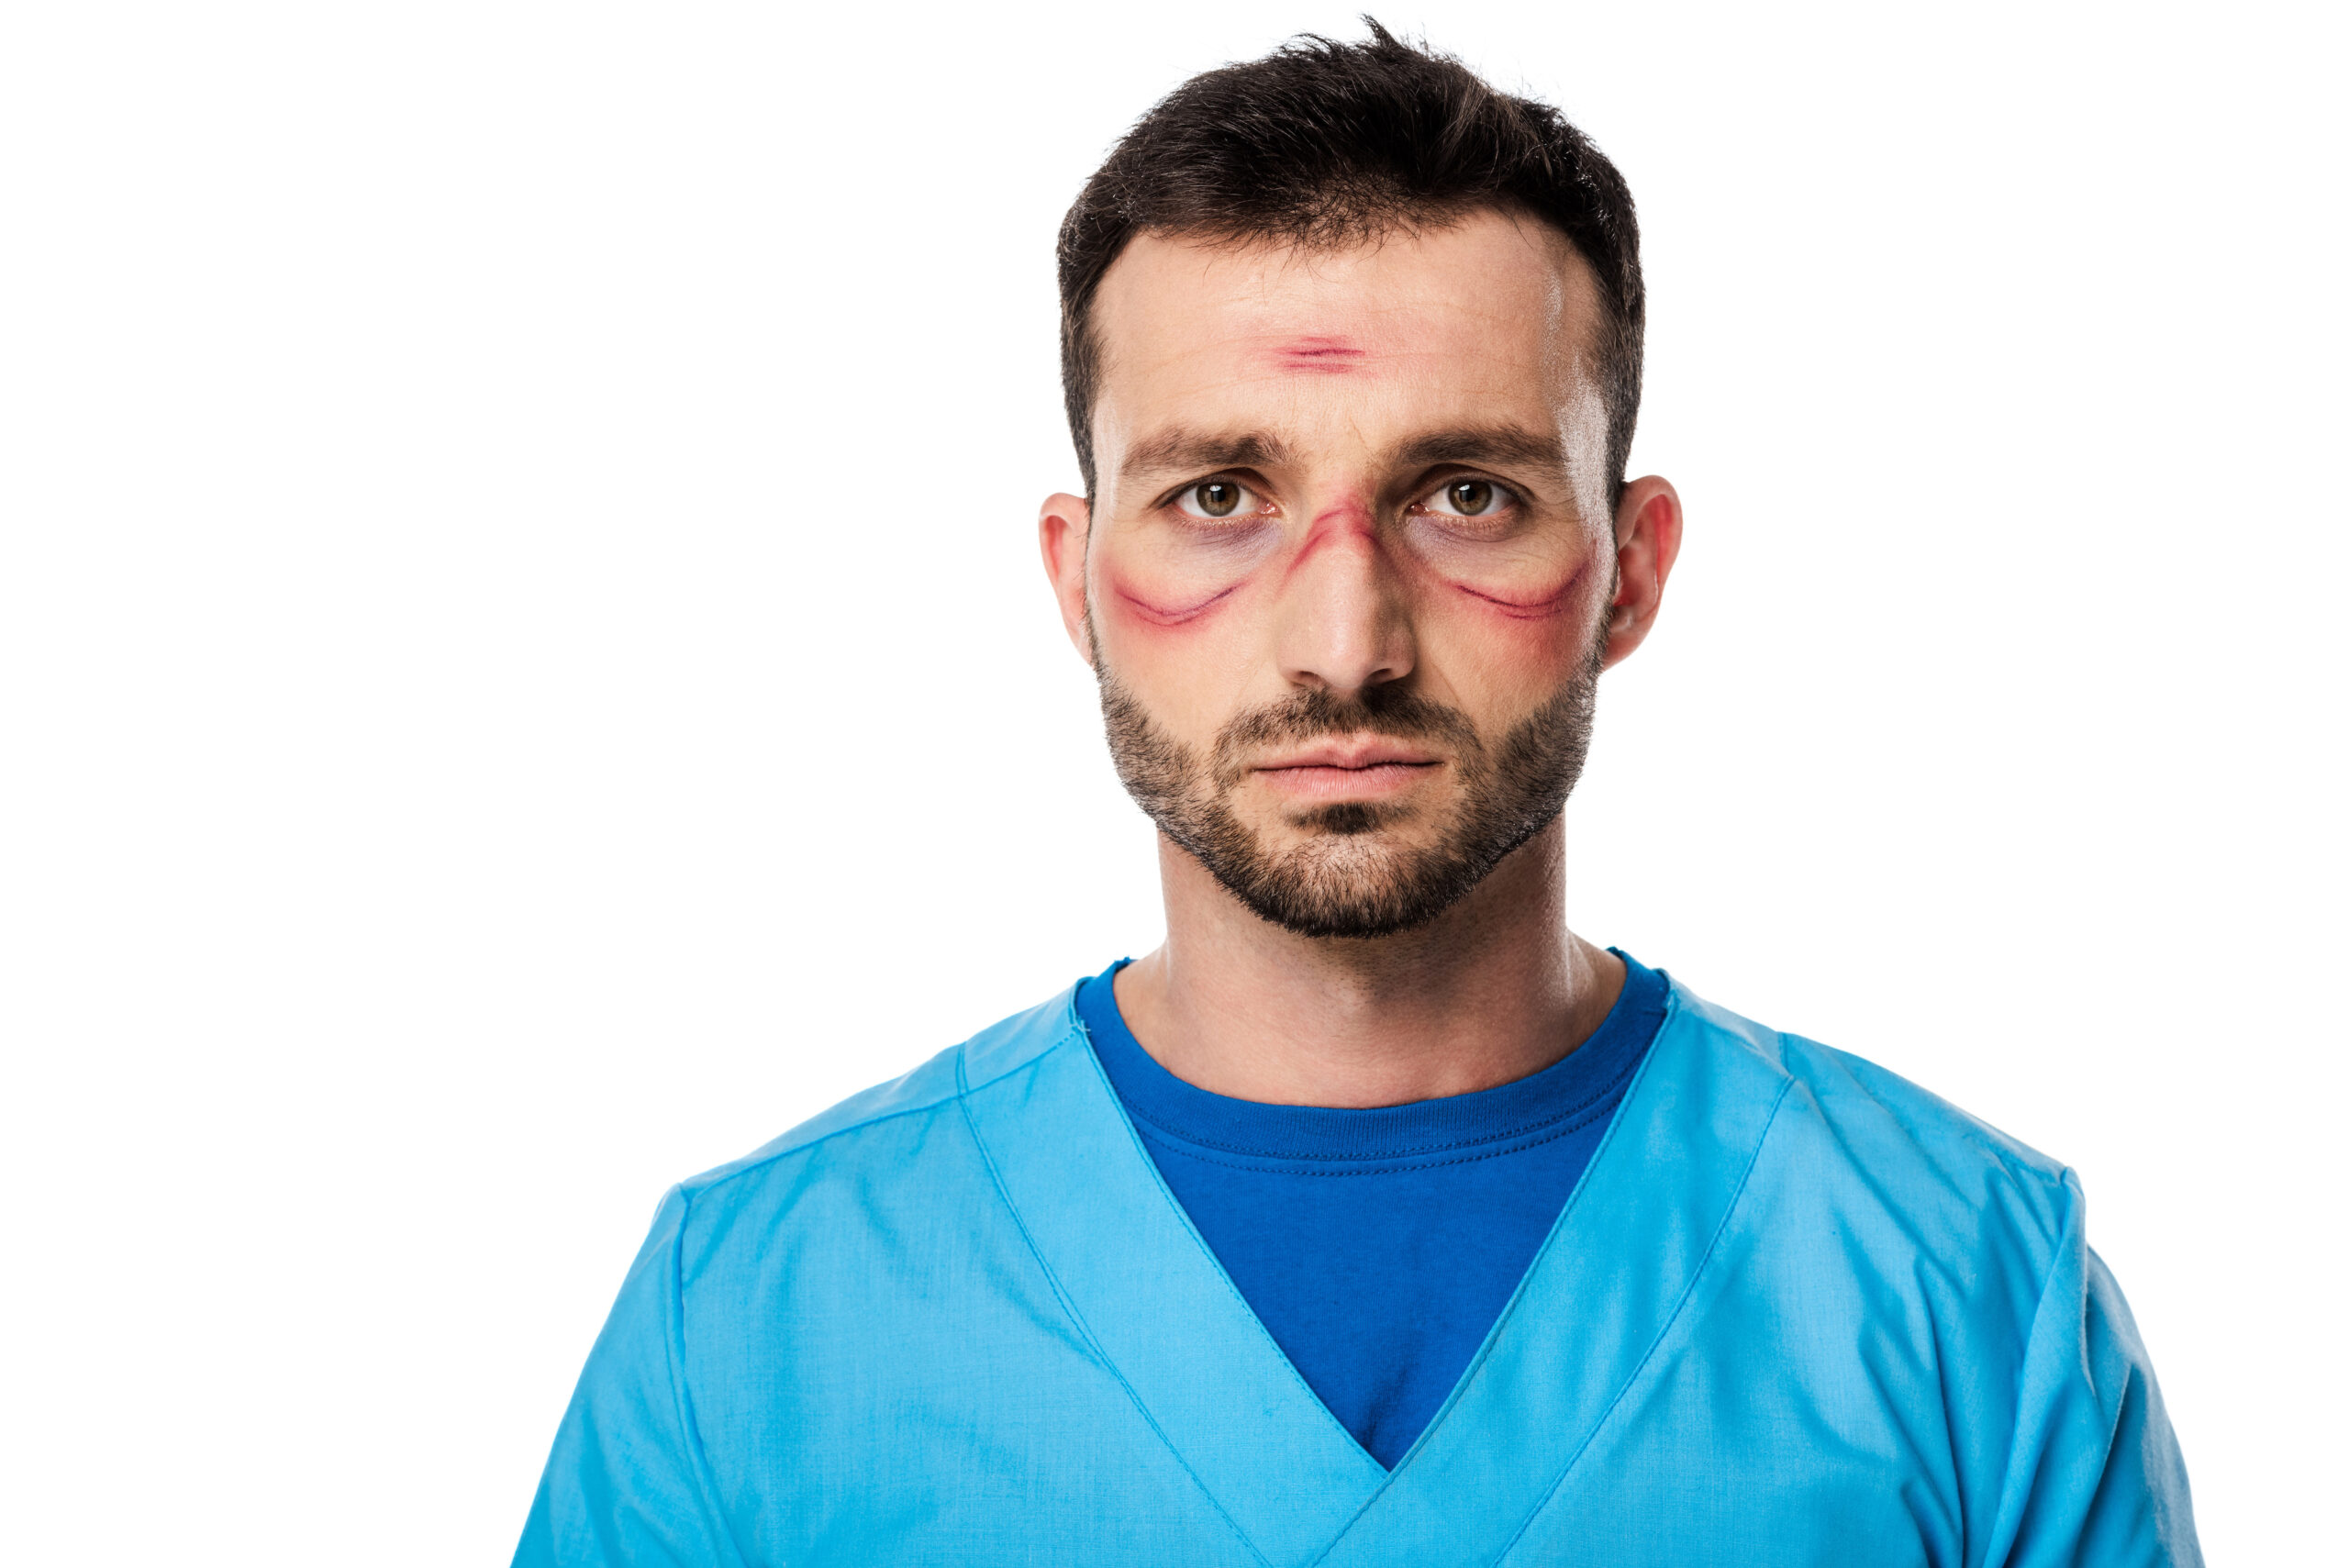
    „Bei der COVID-19-Pandemie erleben wir, wie Beschäftigte im Gesundheitswesen auf der ganzen Welt mit schlecht sitzender Schutzausrüstung arbeiten müssen“, sagt Michael J. Black, Direktor am Max-Planck-Institut für Intelligente Systeme, Direktor der Abteilung für Perzeptive Systeme und Leiter des Projektteams. „Da immer mehr Staaten das Tragen von Masken im öffentlichen Raum zur Pflicht machen, werden Masken zum Alltagsgegenstand. Aus diesem Grund sehen wir einen dringenden Bedarf, diese so zu gestalten, dass sie gut sitzen. Unser FLAME-Modell könnte Teil der Lösung sein.“

    Bei der Entwicklung von FLAME nutzten Black und sein Team maschinelles Lernen, um aus über 30.000 detaillierten 3D-Scans von echten Köpfen und Gesichtern ein Modell zu erstellen. „FLAME kann die Form eines jeden Gesichts darstellen, weil es so viele verschiedene Gesichts- und Kopfformen gesehen hat. Das macht es zu einem idealen Werkzeug für den Entwurf von Schutzausrüstung für das Gesicht“, sagt Timo Bolkart, ein Forscher am MPI-IS und Mitglieder des FLAME-Projektteams.

    Abb. 2: FLAME ist ein statistisches 3D-Kopfmodell, das mit Hilfe des maschinellen Lernens aus über 30.000 3D-Kopfscans erstellt wurde. FLAME trennt die Kopfform von Gesichtsausdruck und Kopfhaltung, die allesamt die Passform der Maske beeinflussen. Auf diese Weise können Designer untersuchen, wie sich diese verschiedenen Aspekte auf den  Tragekomfort auswirken.

    „Masken müssen gut passen, um schützen zu können, aber nicht jeder hat die gleiche Gesichtsform“, fügt Black hinzu. „Unternehmen verkaufen unterschiedlich große Schuhe und Kleidung, warum also gibt es Masken nur in einer Größe?“ Die Forscher stellen ein interaktives Werkzeug zur Verfügung, mit dem Designer die ganze Bandbreite von natürlichen 3D-Gesichtsformen und -ausdrücken erforschen können.

    Die Wissenschaftler sehen FLAME als ein gutes Beispiel für den Erkenntnistransfer zwischen Grundlagenforschung und Anwendung. „Wir sehen dieses Projekt als eine von vielen Möglichkeiten, wie maschinelles Lernen und KI der Gesellschaft zugutekommen könnten, und wir hoffen, dass es einen Beitrag zur Verbesserung der aktuellen Situation leisten kann“, sagt Black, der auch Sprecher des Cyber Valley ist, Europas größtem Forschungskonsortium auf dem Gebiet der Künstlichen Intelligenz.

    Weitere Informationen über das FLAME-Modell finden Sie hier: https://flame.is.tue.mpg.de/

    About Cyber Valley

    Cyber Valley is Europe’s largest research cooperation in the field of artificial intelligence with partners from politics, science, business and society. The partnership strengthens research and teaching in the fields of machine learning, computer vision and robotics as well as the links between these fields. Partners are the Max Planck Institute for Intelligent Systems, the University of Stuttgart, the University of Tübingen, the State of Baden-Württemberg and seven industrial partners: Amazon, the BMW Group, IAV GmbH, Daimler AG, Porsche SE, Robert Bosch GmbH and ZF Friedrichshafen AG. Cyber Valley is also supported by the Christian Bürkert Foundation, the Gips-Schüle Foundation, the Vector Foundation and the Carl Zeiss Foundation.

  • 3D-Drucker laufen im Cyber Valley heiß: Schnelle Hilfe für Krankenhäuser

    3D-Drucker laufen im Cyber Valley heiß: Schnelle Hilfe für Krankenhäuser

    Medizinische Schutzbrillen, Desinfektionsmittelspender und Beatmungsgeräte aus 3D-Druckern – Experten des Fraunhofer-Instituts für Produktionstechnik und Automatisierung IPA und des Max-Planck-Instituts für Intelligente Systeme setzen ihr technologisches Know-how im Kampf gegen die Coronavirus-Pandemie ein. Die Cyber Valley-Partner unterstützen unter anderem die #MaskUpInitiative.

    In Kliniken werden derzeit viele Gebrauchsmaterialien knapp, nicht nur Atemmasken. Schnelle Hilfe ist gefragt. Die Mannheimer Projektgruppe für Automatisierung in der Medizin und Biotechnologie PAMB, ein Ableger des Fraunhofer IPA, kennt die Probleme, denn sie hat täglich mit den Medizinern zu tun. Ihr Arbeitsplatz liegt mitten auf dem Gelände der Mannheimer Uniklinik, direkt vor ihrem Fenster entstand ein Corona-Diagnosestützpunkt. Die Medizintechniker der Projektgruppe boten den Ärzten unbürokratisch ihre Hilfe an.

    Medizinische Schutzbrillen sind Mangelware

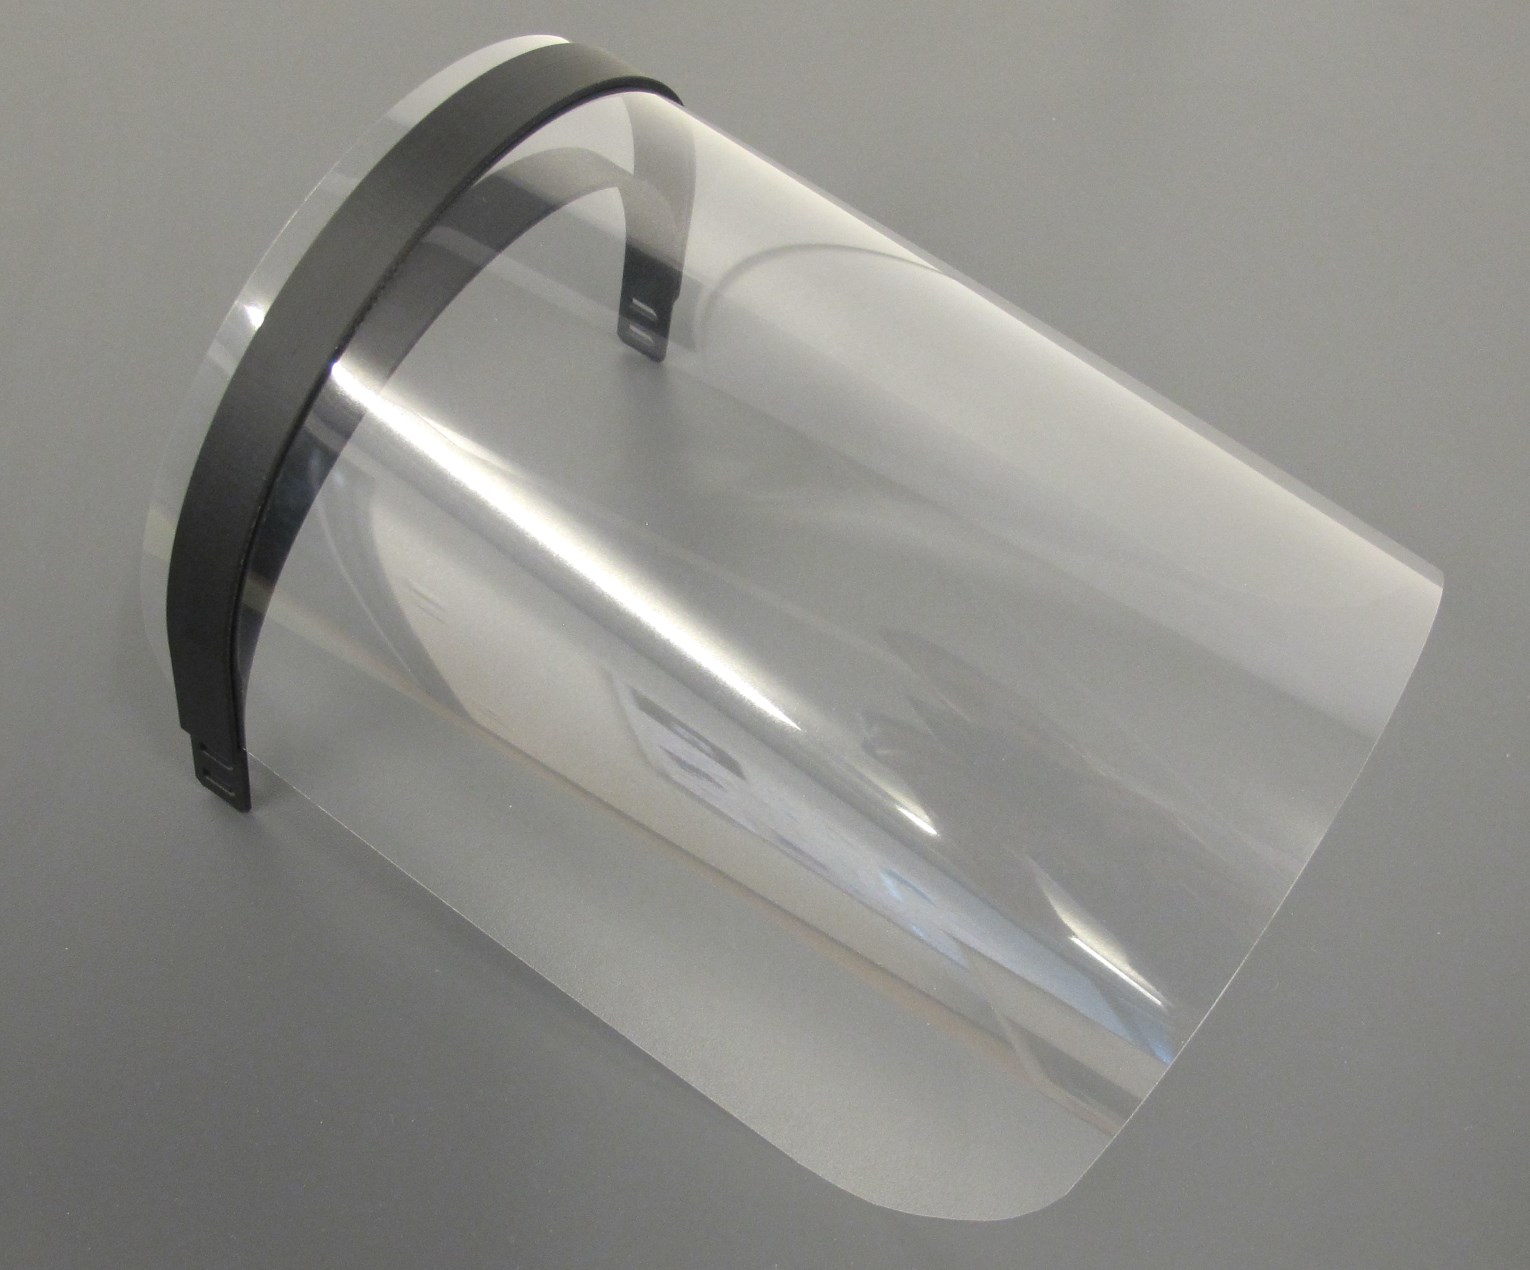
    Vor allem Schutzbrillen fehlen – ein Massenprodukt für den einmaligen Gebrauch. Sie erinnern an Schweißerbrillen und bestehen aus einem Gestell und einer transparenten Plastikscheibe. An Scheiben mangelt es nicht in der Klinik, doch Gestelle waren ein Engpass. Auch wenn diese Plastikteile keine Hightech-Produkte sind, müssen sie bestimmten Qualitätsansprüchen genügen – Alltag für die IPA-Wissenschaftler, denn sie kennen sich mit Risikoabschätzungen und Richtlinien in der Medizintechnik aus.

    Ein Prototyp war bald entwickelt, gefertigt und hinsichtlich seiner Einsetzbarkeit in der Klinik getestet: Er erwies er sich als sterilisierbar und verursachte keine Hautirritationen. Schon nach kürzester Zeit konnten sie den Ärzten ein erstes Muster präsentieren. Das Muster kam sehr gut an und die Klinik wünschte sich 500 Stück. Doch das war nicht so einfach. Die Projektgruppe verfügt zwar über einige 3D-Drucker, die solche Plastikteile herstellen können. Doch die Geräte schaffen höchstens 20 Bügel am Tag, selbst wenn sie rund um die Uhr laufen. So half das Mannheimer Unternehmen Hänssler Kunststoff- und Dichtungstechnik GmbH aus. Übers Wochenende stellte es eine erste Charge her, die inzwischen ausgeliefert ist und in der Uniklinik zum Einsatz kommt. Sollten weitere Krankenhäuser Bedarf haben, kann die Projektgruppe auch dort helfen.

    Auch die 3D-Drucker am Max-Planck-Institut für Intelligente Systeme in Tübingen laufen heiß. Mehrere Forscher haben bislang Aufhänger für 60 Gesichtsschildhalter gedruckt und an das benachbarte Universitätsklinikum Tübingen geliefert. Sie beteiligen sich damit an der #MaskUpInitiative. Ziel des Netzwerkes ist es, weltweit möglichst viele Anwender von 3D-Druckern dazu zu bewegen, Komponenten für Schutzkleidung herzustellen.

    Spender für Desinfektionsmittel aus dem Drucker

    Auch die Spender für Desinfektionsmittel kommen aus dem 3D-Drucker. Bei diesem Projekt kooperieren die Fraunhofer-Forscher mit dem benachbarten Chemieunternehmen BASF, das zwar genügend Desinfektionsmittel liefert, die Spender aber sind inzwischen knapp. Auch hier haben Fraunhofer-Mitarbeiter ein Musterexemplar hergestellt und werden 100 bis 150 solcher Spender produzieren.

    Beatmungsgerät Marke Eigenbau

    Corona beschäftigt die Projektgruppe, die inzwischen zu einem großen Teil im Homeoffice arbeitet, noch an anderer Stelle. Koordiniert durch Fraunhofer wollen sie innerhalb weniger Wochen ein alternatives Notfallbeatmungsgerät entwickeln. Es soll aus geeigneten und auch in der Krise noch gut verfügbaren Materialien und einfach herstellbaren Komponenten bestehen, sodass man es in Regionen mit fehlenden Beatmungskapazitäten schnell als Alternative einsetzen kann. Ziel ist es, schon Ende April die Unterlagen für ein einsatzfähiges Gerät vorliegen zu haben und diese anschließend mitsamt Schulungsunterlagen zur Verfügung zu stellen.

    Weitere Informationen über das Fraunhofer-Projekt finden Sie unter: https://www.ipa.fraunhofer.de/en/press-media/press_releases/medical_safety.html

  • Fraunhofer: »Access Checker« misst Körpertemperatur, Herz- und Atemfrequenz aus der Ferne

    Fraunhofer: »Access Checker« misst Körpertemperatur, Herz- und Atemfrequenz aus der Ferne

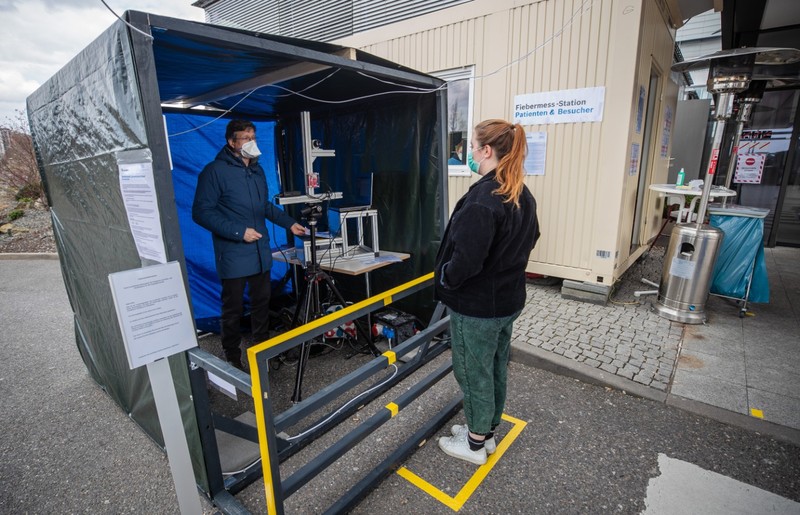
    Hospitals are presently obliged to maintain entrance controls. Given the spread of coronavirus, it is essential to ensure that patients, hospital staff and visitors are not carrying the virus into the hospital and thereby endangering people who already have compromised immune systems. In front of the main entrance of the Robert Bosch Hospital (RBK) in Stuttgart, Fraunhofer IPA and Fraunhofer IAO, together with the RBK, are currently testing a procedure that is set to simplify these controls.

     © Robert Bosch Hospital/Christoph Schmidt
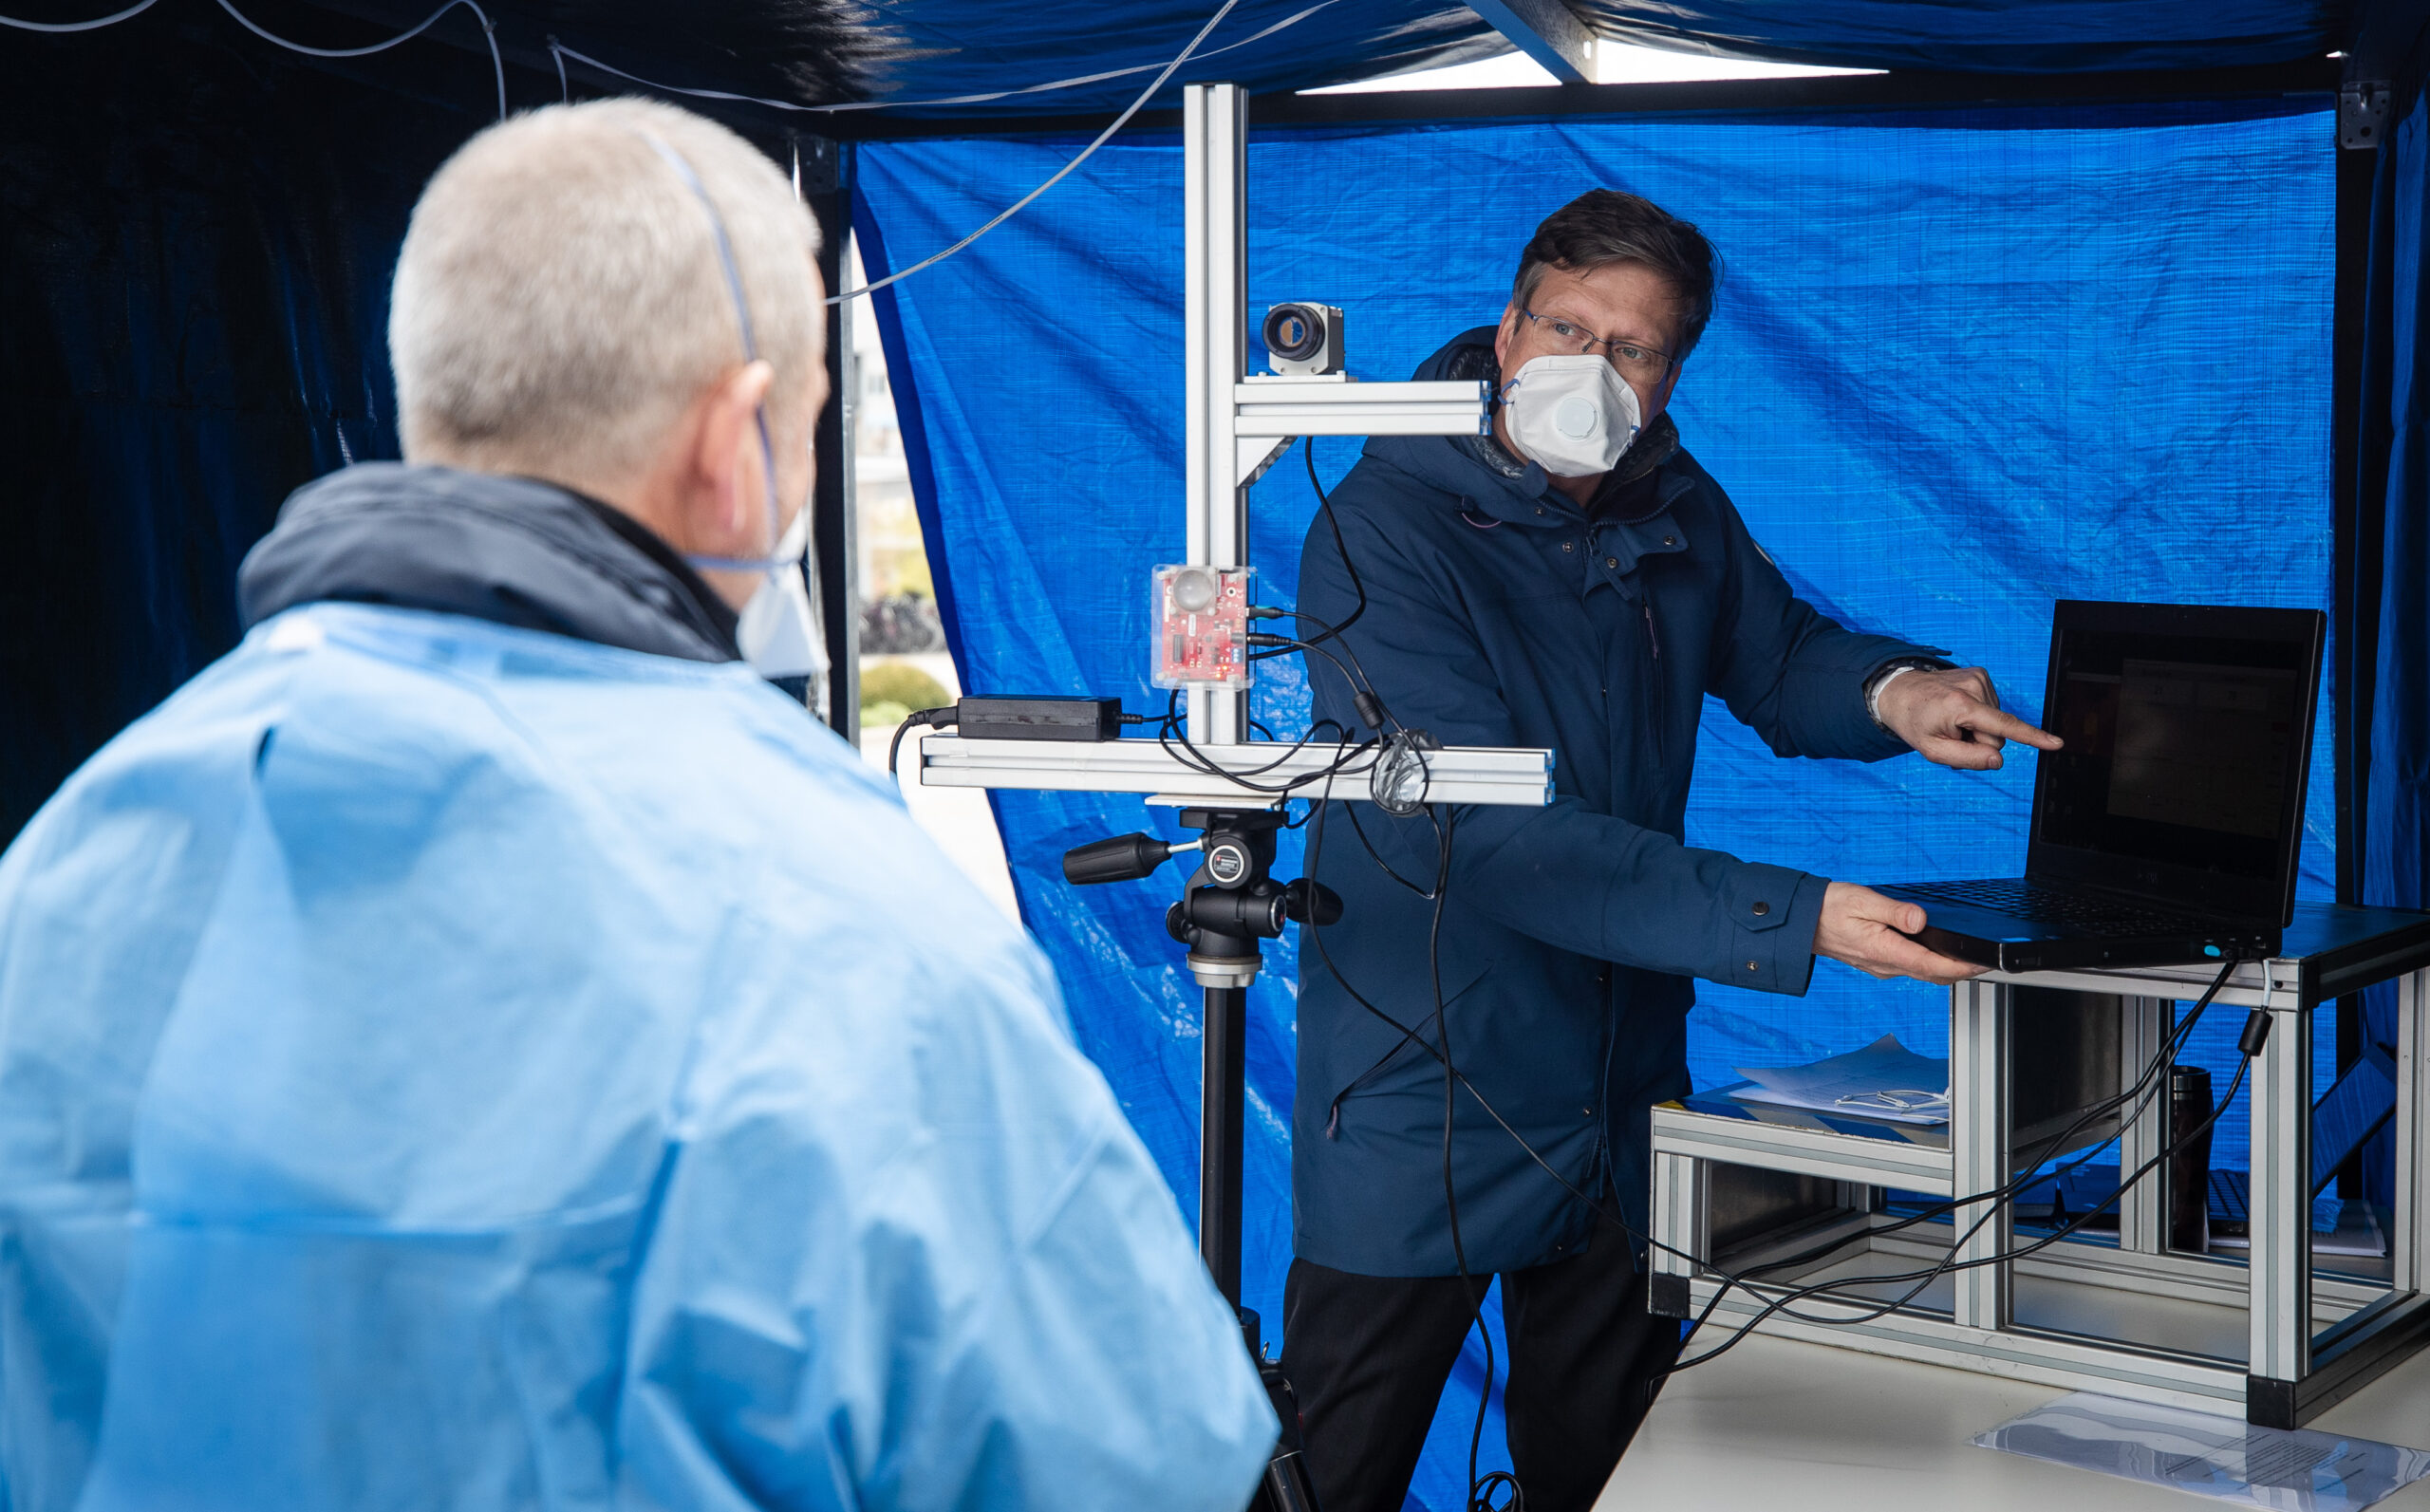
    Fraunhofer IPA’s Dr. med. Urs Schneider conducts the test method on a test subject.

    The innovative method developed by the Fraunhofer Institute for Manufacturing Engineering and Automation IPA measures all the relevant parameters from a distance of one meter. The professional carrying out the test via a laptop is able to maintain the required minimum distance of 1.5–2 meters without a problem. As a result, they are not put at risk and do not need to wear any PPE. This is an invaluable advantage in these present times, when not even basic face masks are available in sufficient quantities.

    Infrared camera and radar measure vital parameters

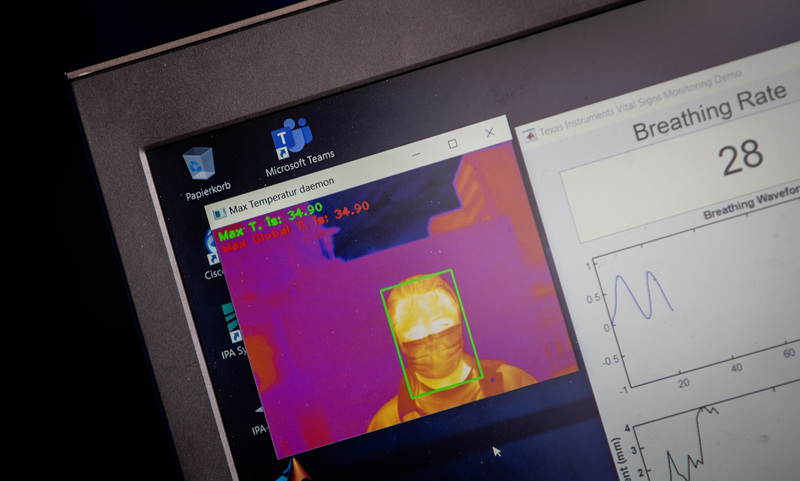
    The test measures not only body temperature using an infrared camera but also heart and breathing rates by way of microwaves. To this end, a radar module featuring a micro-Doppler method is used.

     © Robert Bosch Hospital/Christoph Schmidt
    Detail of test evaluation with infrared image of the face and breath.

    The research team is now examining on site whether and how precisely the testing procedure correlates with the data collected from hospital staff in the entrance area and whether the procedure is practical. The test was developed within a matter of weeks and should play a part in curbing the coronavirus pandemic as quickly as possible: A team headed up by Dr. Urs Schneider, a medical professional who works at Fraunhofer IPA, has many years of experience in areas such as occupational health and safety, medical technology, image processing and object recognition. As a result, it has an excellent grasp of all the necessary testing procedures.

    © Robert Bosch Hospital/Christoph Schmidt
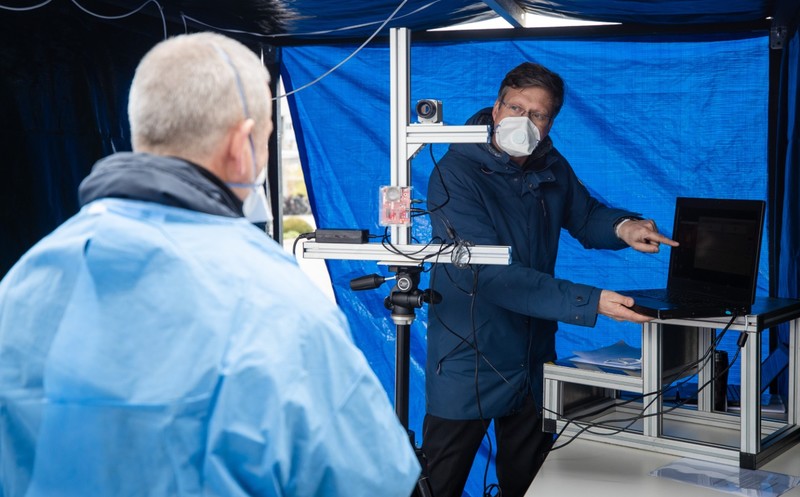
    Dr. med. Urs Schneider from Fraunhofer IPA explains the test procedure.

    The staff at the Fraunhofer Institute for Industrial Engineering IAO are responsible for ensuring the ideal process integration of Fraunhofer IPA’s technological innovation. In this context, the scientists are analyzing its usability for hospital staff and patients as well as, above all, movement patterns of patients and treatment chains using a contactless movement sensor. The aim is to soon integrate this technology into the hospital’s admission process.

    The medics, engineers and labor organization experts have now applied their expertise to help in the efforts to deal with the coronavirus crisis. They have put together a prototype at an astonishing speed. They have even considered data protection: The patients’ data is not stored but rather anonymously documented on a paper spreadsheet.

    Initial tests successful

    The first trial run is now being carried out in conjunction with Dr. Christoph Wasser, who is Medical Director ER at the Robert Bosch Hospital. The automated examination is as quick as the usual procedure. It remains to be seen whether fewer staff are also required to carry out the procedures. There is huge interest in the mobile “access checker”. Other institutes such as Tübingen University Hospital and several coronavirus screening checkpoints in the area are also keen to use the new test method. Fraunhofer IPA plans to build four more systems within just two weeks and has also applied for a patent. Schneider says: “We are convinced that we have developed a sound concept that can also be used when the coronavirus crisis is over.” He highlights that the test can be used not only by hospitals and care homes but also at airports and other important establishments. After all, the world will always suffer pandemics.

    For more information visit the Fraunhofer IPA website.