User Group: Wissenschaftler:innen

  • Neue Podcast-Episode: Verstehen Kinder KI?

    Neue Podcast-Episode: Verstehen Kinder KI?

    Digitization is shaping and changing how children seek information, learn, and what ideas they develop about the future. In regular school lessons, the assessment of positive and negative aspects of artificial intelligence (AI) in particular hardly plays a role. Children thus often have an inaccurate idea of the technologies behind the buzzword AI.

    Our guests

    In an interview with coordinator Gregor Schulte, our colleague Tabea Brietzke found out how the special extracurricular learning space, the AI Makerspace, intends to change this in the medium term. In “Direktdurchwahl”, the voice of society always has its say alongside that of science. This time, we asked young visitors to the AI Makerspace what they thought of robotics and artificial intelligence.


    About Direktdurchwahl

    The podcast episode “Feel the robot” is now online on Spotify, Deezer, Amazon Music/Audible as well as Google Podcasts– and most recently on Apple Podcasts and YouTube. In addition, horads 88.6, the campus radio station for the Stuttgart/Ludwigsburg region, broadcasts the podcast every second Sunday at 14:00.

    In our podcast, we clarify what artificial intelligence (AI) scientists are researching. We also present what AI can’t do (yet) or where special challenges currently exist in research and development. Our guests don’t talk about unrealistic visions of the future, but about the real questions that arise in their research. We also ask people from the region for their perspective on the complex topic of AI.

    Direct Dial is one of many formats of Cyber Valley Public Engagement. Cyber Valley wants to see ethically and socially reflective research in the field of AI. If you would like to stay up to date on new podcast episodes, formats, and events related to the dialogue on AI, feel free to sign up for the Public Engagement Newsletter. 

  • Wenqi Hu neuer Cyber Valley Gruppenleiter

    Wenqi Hu neuer Cyber Valley Gruppenleiter

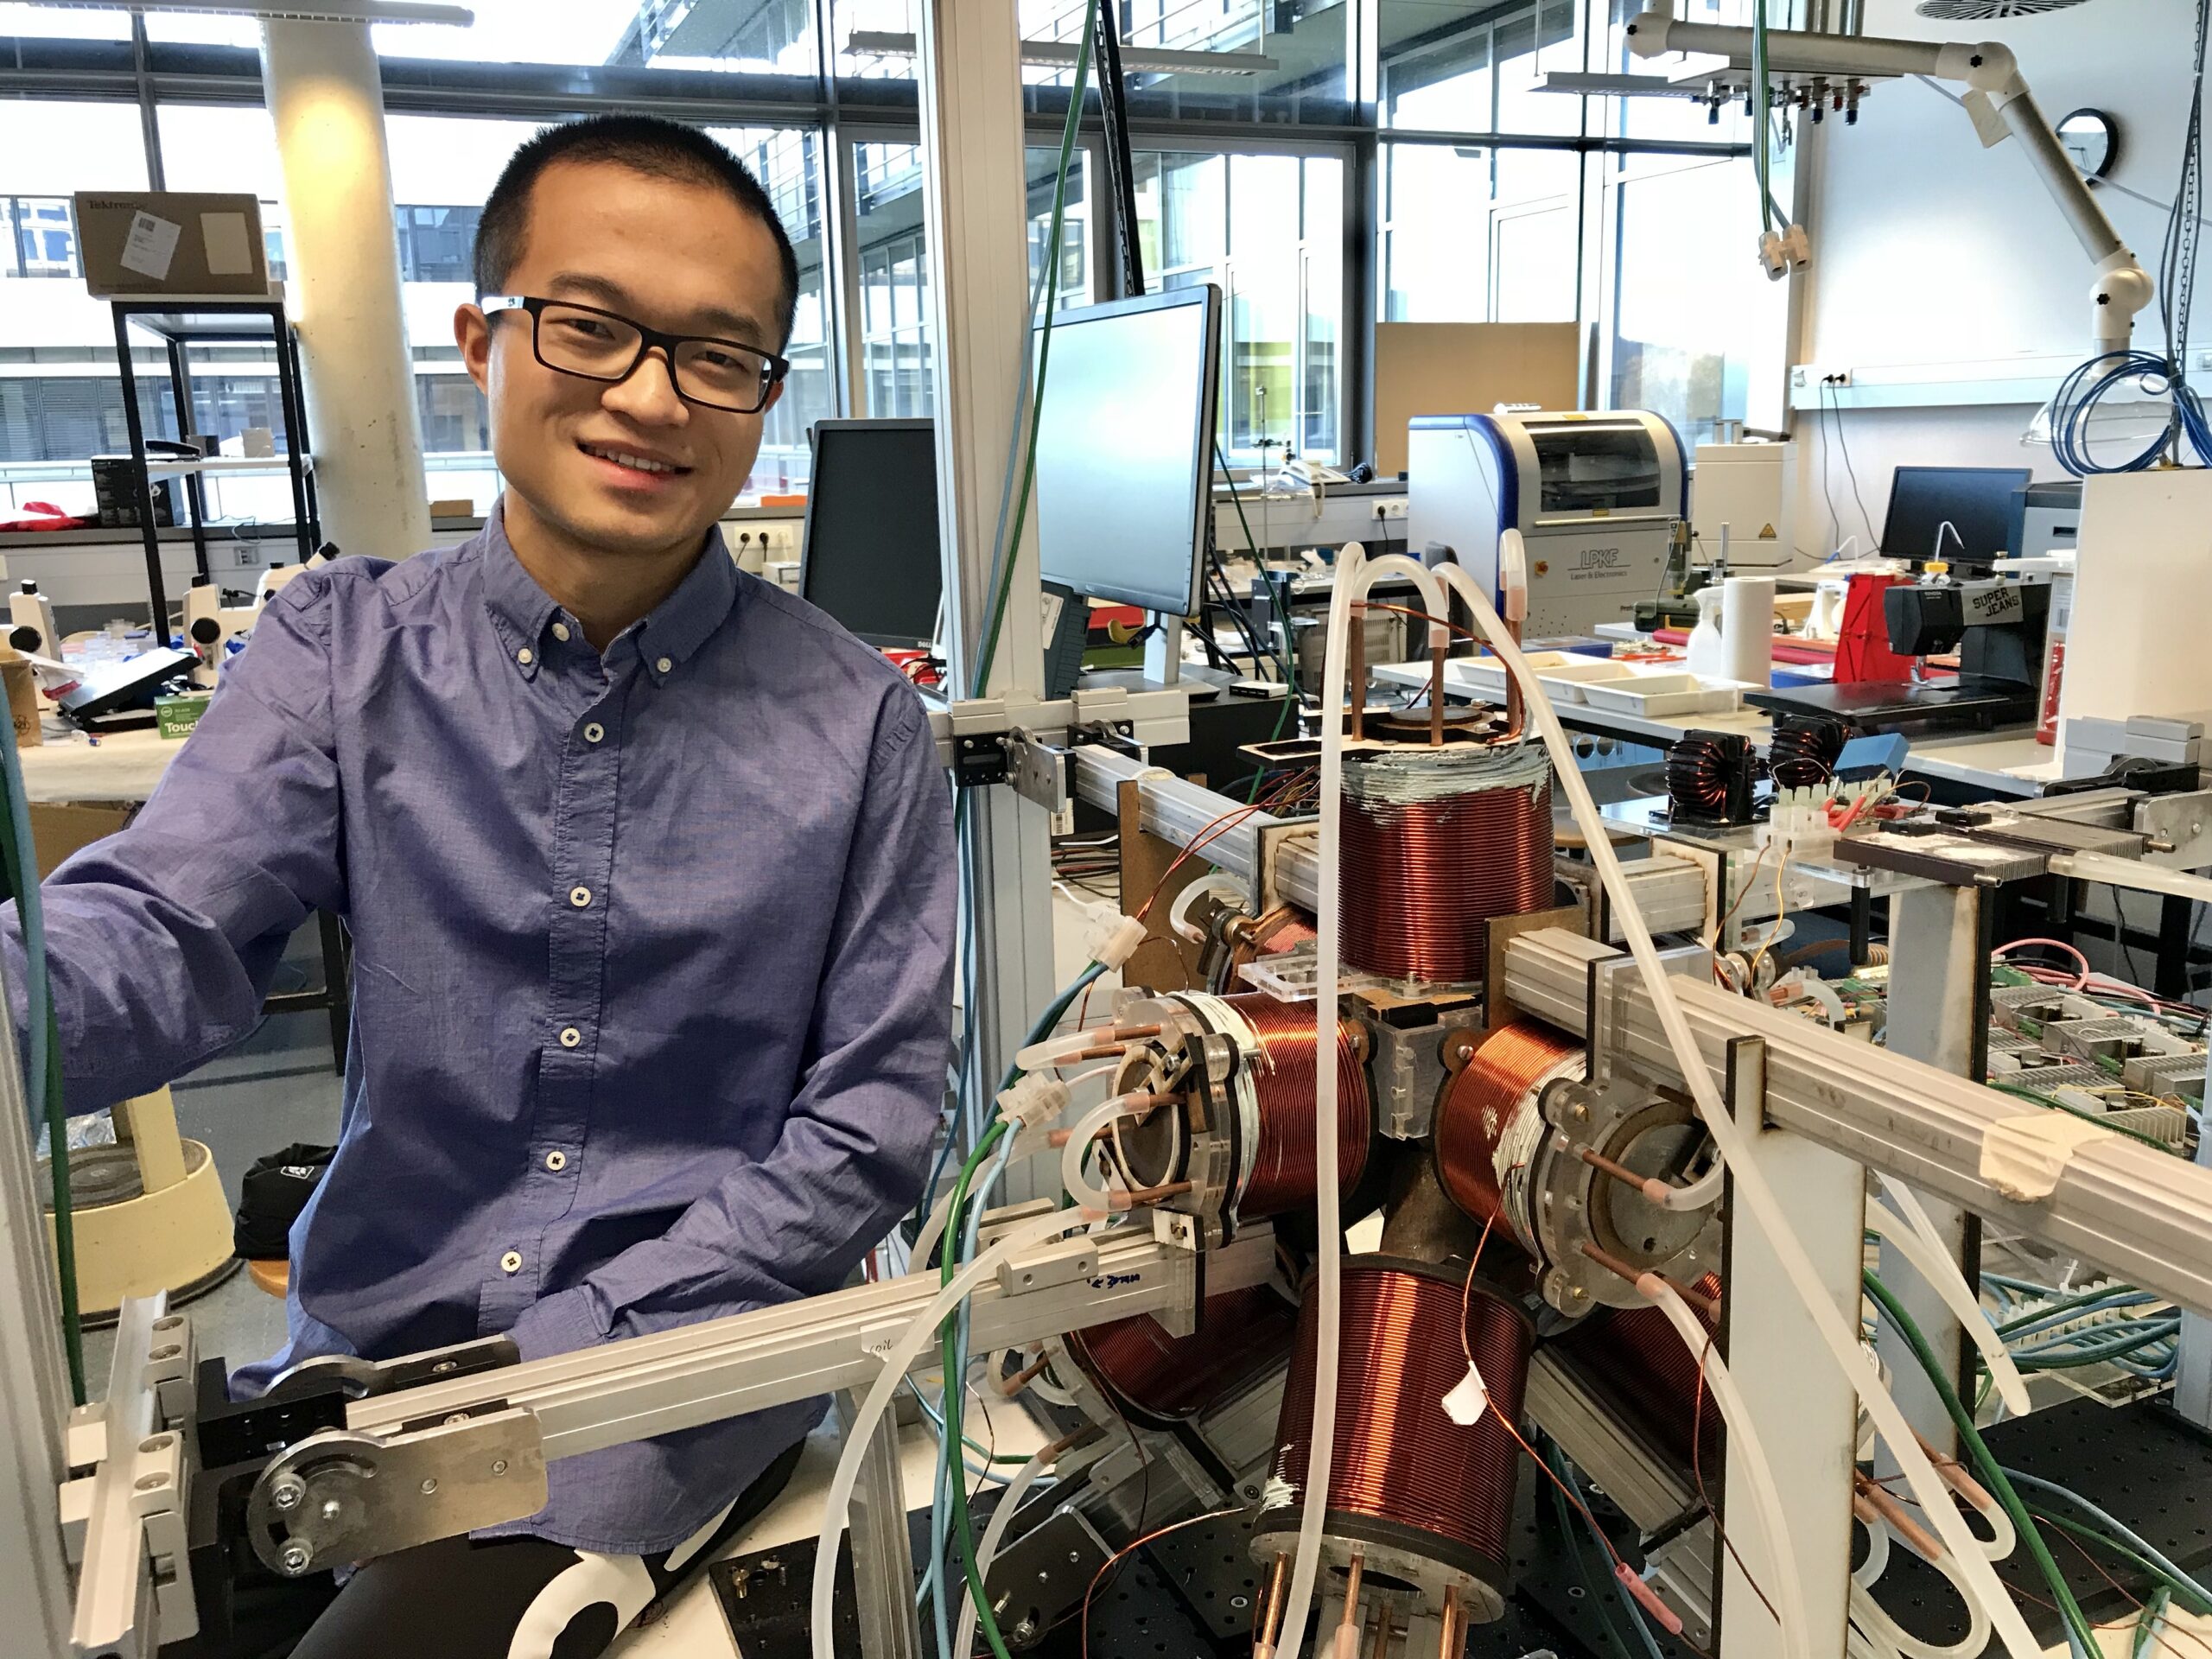
    The group will focus on two areas. Firstly, on developing fabrication and integration methods of components made of various smart materials. Secondly, based on these newly developed fabrication methods, Wenqi Hu plans to investigate how to design bioinspired miniature soft machines, ranging from a few millimeters in size to tens of centimeters. The aim is to make such small untethered robots autonomous.

    How to build a robot is a science in itself

    Inspired by various animals, Hu has developed many bio-inspired miniature robots in the past. For example, in a Nature paper, he used magnetic soft composite materials which can be deformed into different programmed shapes by external magnetic field control, to solve a great challenge in small-scale mobile robotics: how to navigate miniature mobile robots in complex environments with multiple terrains using multiple locomotion modalities like those found in animals. By using programmed dynamic deformations of the soft elastomeric body, Hu’s robots were able to display seven locomotion modalities (undulatory swimming, jellyfish-like swimming, water meniscus climbing, jumping, ground walking, rolling, and crawling inside constrained environments) to navigate through complex terrains. The corresponding scientific journal publication titled “Small-scale soft-bodied robot with multimodal locomotion”, has been cited more than 1000 times. It was also featured in the New York Times, Wall Street Journal, Galileo TV, Der Spiegel, and many other media outlets. In the past four years, Hu has published many papers on miniature bioinspired robots in Nature Communications, Science Advances, Science Robotics, and Advanced Materials.

    “One disadvantage of the current miniature robots I have worked on is that they have to be driven by magnetic fields,” says Hu. “For future medical applications, this is not a problem, as the patients lie or sit and don’t move with magnetic coils surrounding them. But if we wish these robots to work outside in the field, a dependence on a magnetic system can become a problem.”

    With his appointment as a Cyber Valley Research Group Leader, Hu wants to look into how to make his miniature robots autonomous. He will study how to integrate various components made of different materials and design them in an optimal way.

    “I have gained extensive experience in fabrication techniques on a small scale and design methods such as bio-inspiration, soft-body fluid interaction, and multi-agents cooperation. I will use this knowledge in my future research,” Hu says. With strong support from Cyber Valley and the Max Planck Institute for Intelligent Systems (MPI-IS), he looks forward to carrying out his independent research over the next five years.

    Second Cyber Valley group at MPI-IS in Stuttgart

    “Bioinspired Autonomous Miniature Robots” is the second Cyber Valley research group located in Stuttgart. “With my group, I can make an important contribution to the Max Planck Institute for Intelligent Systems and the Cyber Valley network, as we already have a strong focus on biomedical robots, robotic materials, and larger scale robotics,” Hu adds.

    About:

    Dr. Wenqi Hu received his Bachelor’s degree in 2009 specializing in microelectronics. In 2014 he received his Ph.D. from the Electrical Engineering Department at the University of Hawaii at Manoa. In July 2014, Hu joined the Max Planck Institute for Intelligent Systems and the Physical Intelligence Department. His work has significantly advanced the understanding and application of smart materials and bioinspired soft machine designs. His research breakthroughs were published in Nature, Nature Communications, Science Advances, and Science Robotics and have also been widely cited and featured in the popular press, such as the New York Times, the Wall Street Journal, Galileo TV, Der Spiegel, Nature News, and IEEE Spectrum Magazine, to name a few. He has received many awards for his scientific contributions, including Best Conference Paper Award Finalist at ICRA 2012, the Humboldt Postdoctoral Research Fellowship between 2015 and 2018, the Best Paper Award at Robotics Science and Systems 2019 (RSS), and the Günter Petzow Prize in 2018.

  • AI & Health

    AI & Health

    Forscher:innen, Start-ups und Investoren werden aus verschiedenen Blickwinkeln Einblicke in dieses Thema geben und ihre Erfahrungen und Ideen teilen.

    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für das Thema "AI & Health" interessieren, sind herzlich eingeladen, am Donnerstag, den 19. Mai, 14:00-15:30 Uhr MESZ dabei zu sein.

    Sprecher:innen

    Alona Shagan
    Postdoc, Max Planck Institut für Intelligente Systeme

    Milad Geravand
    CEO, Deep Care GmbH

    Manuel Heurich
    CEO, BinDoc GmbH

    Stephan Rauscher
    Partner, UNI-X

    Registrierung

    Bitte hier registrieren. Das Event findet via Zoom und in englischer Sprache statt.

    Kontakt

    Oliwia Gust –  Event Manager
    Telefon: +49 7071 601 1554
    Mobil: +49 151 4075 6302 
    E-Mail: oliwia.gust@cyber-valley.de

  • Mikroroboter zeigen vielseitige Schwarm-Bewegungsmuster

    Mikroroboter zeigen vielseitige Schwarm-Bewegungsmuster

    Kollektives Verhalten und Schwarm-Bewegungsmuster sind überall in der Natur zu finden. Auch Roboter können so programmiert werden, dass sie in Schwärmen agieren. Forschenden des Max-Planck-Instituts für Intelligente Systeme, der Cornell University und der Shanghai Jiao Tong University haben Kollektive von Mikrorobotern entwickelt, die sie in jeder gewünschten Formation bewegen können. Das Forschungsprojekt wurde in „Nature Communications“ veröffentlicht.

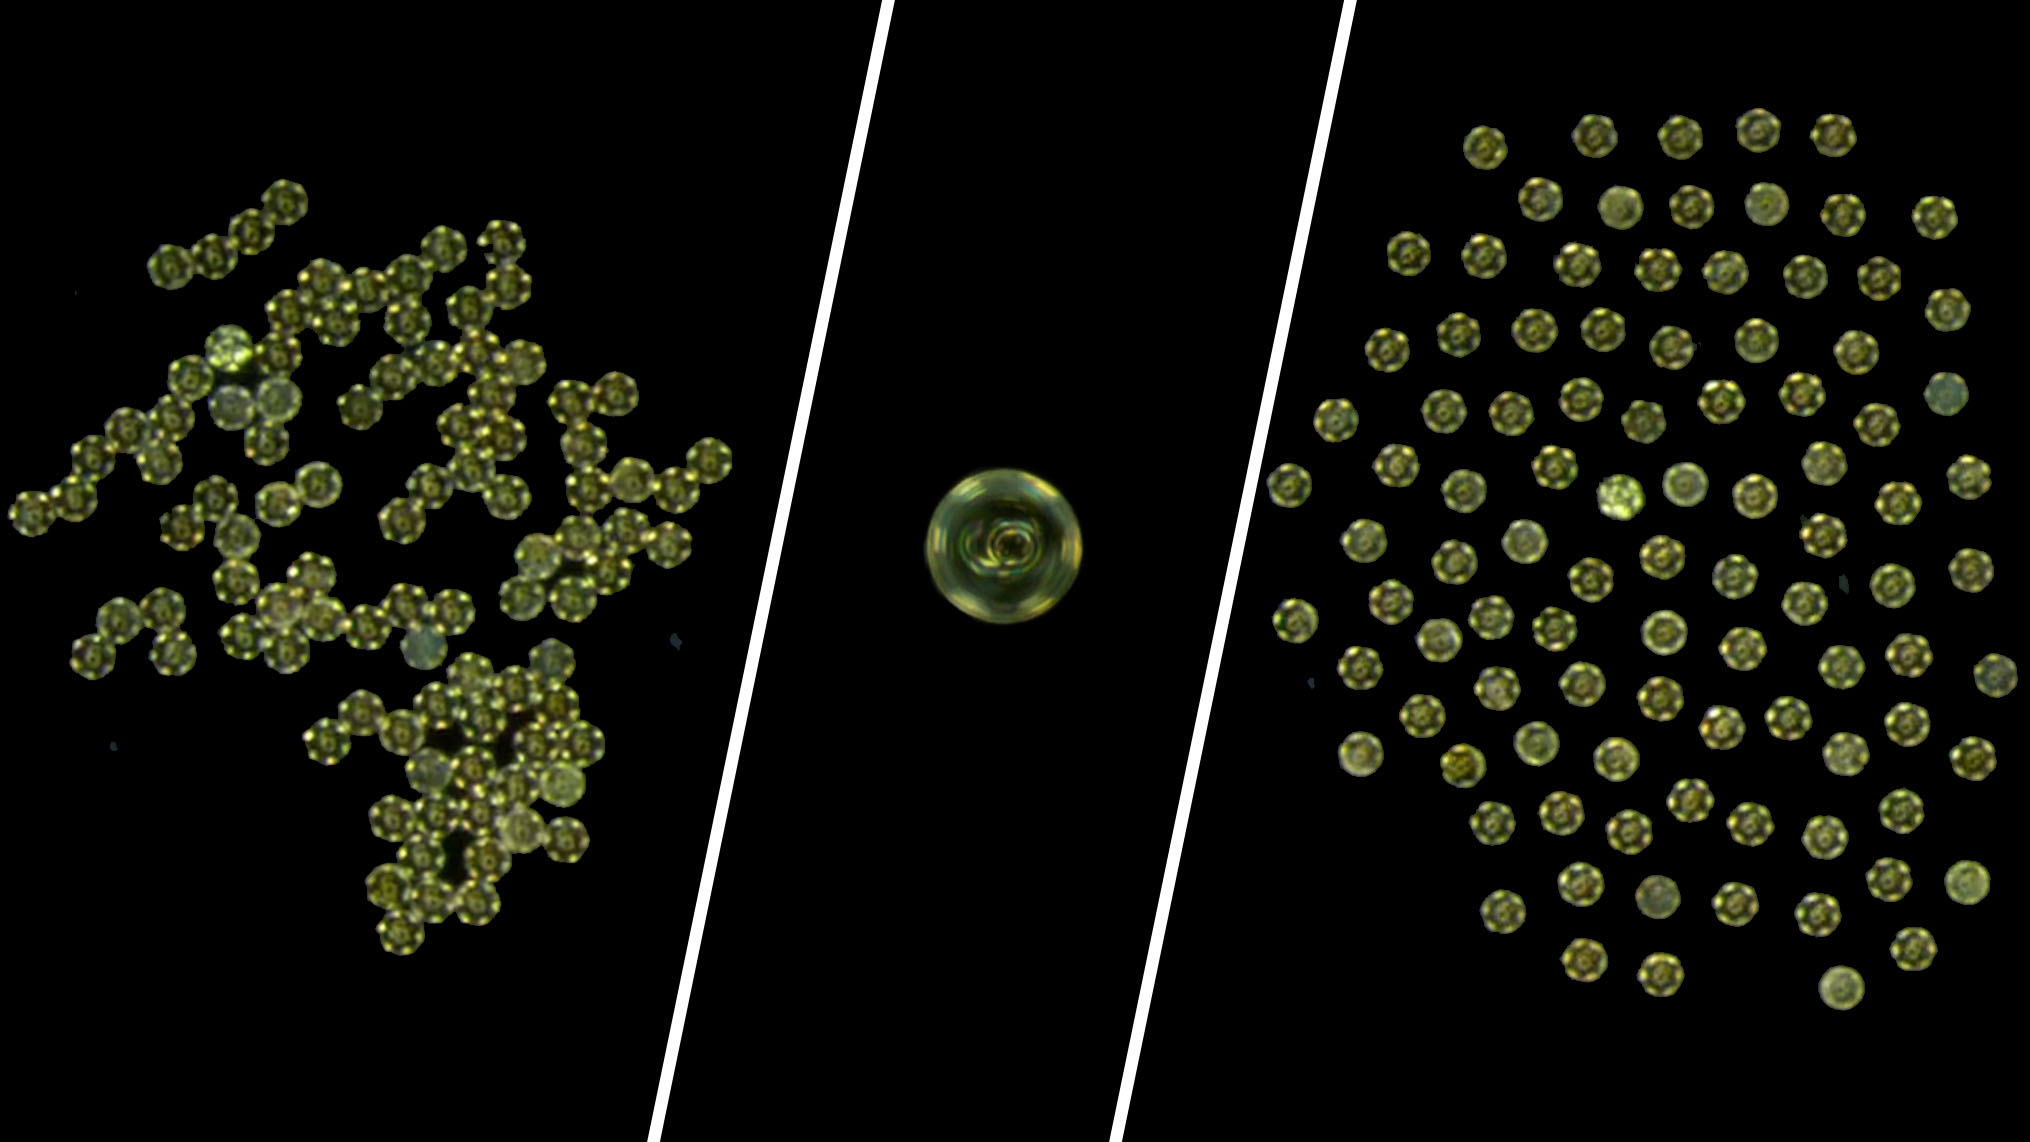
    Forschenden des Max-Planck-Instituts für Intelligente Systeme (MPI-IS), der Cornell University und der Shanghai Jiao Tong University ist es gelungen, Mikroroboter zu entwickelt, die sich als Kollektiv in jeder beliebigen Formation bewegen können. Die Partikel sind in der Lage, ihre Bewegungsmuster schnell neu zu rekonfigurieren. Auf einer Wasseroberfläche schwimmend können sich die Miniaturroboter im Kreis drehen, den Boogie tanzen, sich zu einem Klumpen zusammenballen, sich wie Gas ausbreiten oder eine gerade Linie bilden wie aneinander gereihte Perlen auf einer Schnur.

    Ein einzelner Roboter ist etwas größer als der Durchmesser eines menschlichen Haars. Sie werden aus einem Polymer in 3D gedruckt und mit einer dünnen Kobaltschicht überzogen. Dank des Metalls sind die Mikroroboter magnetisch geladen. Drahtspulen, durch die Strom hindurchfließt und auf diese Weise ein Magnetfeld erzeugen, umgeben den Versuchsaufbau. Das Magnetfeld ermöglicht es, die Teilchen in einem ein Zentimeter breiten Wasserbecken präzise zu steuern. Wenn die Mikroroboter zum Beispiel eine Linie bilden, können die Forscher:innen die Roboter so bewegen, dass sie Buchstaben ins Wasser „schreiben“. Das Forschungsprojekt von Gaurav Gardi and Prof. Metin Sitti vom MPI-IS, Steven Ceron und Prof. Kirstin Petersen von der Cornell University und von Prof. Wendong Wang der Shanghai Jiao Tong University mit dem Titel „Microrobot Collectives with Reconfigurable Morphologies, Behaviors, and Functions“ wurde am 26. April 2022 in Nature Communications veröffentlicht.

    Kollektives Verhalten ergibt sich aus den Interaktionen der Roboter

    Kollektives Verhalten und Schwarm-Bewegungsmuster sind überall in der Natur zu finden. Ein Vogelschwarm zeigt dieses Verhalten ebenso wie Fische. Auch Roboter können so programmiert werden, dass sie in Schwärmen agieren – und machen dabei sogar prominent von sich reden. Ein Technologieunternehmen stellte vor einigen Jahren mit einer Drohnen-Lichtshow einen neuen Guinness-Weltrekord auf, indem Ingenieure mehrere hundert Drohnen so programmierten, dass die Fluggeräte wie ein Vogelschwarm minutenlang ein beeindruckendes Muster in den Nachthimmel zeichneten. Jede Drohne in diesem Schwarm war mit Rechenleistung ausgestattet, die sie in alle mögliche Richtungen steuerte. Was aber, wenn das einzelne Teilchen so winzig ist, dass für Rechenleistung kein Platz ist? Wenn ein Roboter gerade mal 300 Mikrometer klein ist, bietet dieser nicht genügend Platz für einen Rechner, dem man einen Algorithmus einprogrammieren könnte.

    Drei unterschiedliche Kräfte sind im Spiel, um den Mangel an Rechenleistung auszugleichen. Eine ist die magnetische Kraft. Zwei Magnete mit entgegengesetzten Polen ziehen sich an. Zwei gleiche Pole stoßen sich ab. Die zweite Kraft ist die flüssige Umgebung, das Wasser um die Partikel herum. Wenn Teilchen in einem Wasserstrudel schwimmen, verdrängen sie Wasser und beeinflussen so die anderen Teilchen im System. Die Geschwindigkeit des Strudels und seine Größe bestimmen, wie die Teilchen interagieren. Drittens: Wenn zwei Teilchen nebeneinander schwimmen, neigen sie dazu, aufeinander zuzudriften. Sie krümmen die Wasseroberfläche so, dass sie sich langsam annähern. Wissenschaftler und Cheerio-Fans nennen dies den Cheerio-Effekt: Wenn man zwei der Cerealien auf Milch treiben lässt, stoßen sie irgendwann zusammen. Umgekehrt kann dieser Effekt auch dazu führen, dass sich zwei Dinge gegenseitig abstoßen (eine Haarnadel entfernt sich von einem Cheerio).

    Drei Kräfte ermöglichen die Rekonfigurierung

    Die Wissenschaftler:innen nutzen alle drei Kräfte, um ein koordiniertes, kollektives Bewegungsmuster von mehreren Dutzend Mikrorobotern innerhalb eines System zu erzeugen. Ein Video (siehe unten) zeigt, wie die Roboter durch einen Parkour steuern. Dabei nimmt die Gruppe die Formation an, die am besten passt. Gibt es nur einen schmalen Durchgang, reihen sich die Mikroroboter hintereinander auf, um sich dann wieder auszubreiten, wenn sie herauskommen. Die Wissenschaftler:innen können die Roboter auch tanzen lassen. Außerdem zeigen sie, wie sie eine winzige Plastikkugel in den Wasserbehälter legen und dann die Roboter zu einem Bündel zusammenziehen, um die schwimmende Kugel vor sich herzuschieben. Sie können die winzigen Teilchen auch in zwei Zahnrädern platzieren und die Teilchen so bewegen, dass sie beide Zahnräder zum Drehen bringen. Auch ein geordnetes Muster ist möglich, bei dem jedes Teilchen den gleichen Abstand zu seinem Nachbarn einhält. All diese verschiedenen Fortbewegungsarten und Formationen werden durch externe Rechenleistung ermöglicht: Ein Algorithmus wird programmiert, der ein rotierendes oder oszillierendes Magnetfeld erzeugt, das wiederum die gewünschte Bewegung und Rekonfigurierung auslöst.

    „Je nachdem, wie wir die Magnetfelder verändern, verhalten sich die Mikroroboter anders. Wir verändern eine Kraft und dann eine andere, bis wir das gewünschte Bewegungsmuster erhalten. Wenn wir das Magnetfeld in den Spulen zu stark drehen, ist die Kraft, die das Wasser in Bewegung setzt, zu stark und die Partikel entfernen sich voneinander. Sind wir zu langsam, ist der Cheerio-Effekt, der die Teilchen anzieht, zu groß. Wir müssen ein Gleichgewicht zwischen diesen drei Faktoren finden“, erklärt Gaurav Gardi. Er ist Doktorand in der Abteilung für Physische Intelligenz am MPI-IS und zusammen mit Steven Ceron von der Cornell University einer der Erstautoren der Publikation.

    Ein Modell für zukünftige biomedizinische und umwelttechnische Anwendungen

    Das Zukunftsszenario für solche Mikroroboter-Kollektive ist, noch kleiner zu werden. „Unsere Vision ist es, ein System zu entwickeln, das noch winziger ist. Wir wollen die Partikel bald nur einen Mikrometer klein bauen. Diese Kollektive könnten möglicherweise eines Tages in den menschlichen Körper eindringen und durch komplexe Umgebungen navigieren, um zum Beispiel Medikamente zu verabreichen, Blockaden zu lösen oder schwer zugängliche Bereiche zu stimulieren“, erklärt Gardi.

    „Roboter-Kollektive, die schnell zwischen verschiedenen Bewegungsmustern wechseln können, sind sehr selten. Solch versatile Systeme sind sehr von Vorteil, wenn sie in komplexen Umgebungen eingesetzt werden. Wir freuen uns, dass es uns gelungen ist, dieses vielseitige und robuste Mikroroboter-System zu entwickeln. Wir sehen unsere Forschung als eine Blaupause für künftige biomedizinische Anwendungen, minimalinvasive Behandlungen oder um die Umwelt zu schützen“, fügt Metin Sitti hinzu, der die Abteilung für Physische Intelligenz leitet. Sitti gilt als ein Pionier auf dem Forschungsgebiet der Mikro- und Milli-Robotik sowie der Physischen Intelligenz künstlicher Systeme.

  • 3. Workshop zu geistiger Anstrengung

    3. Workshop zu geistiger Anstrengung

    Umfang und Ziel des Workshops 

    Wir alle können uns nach einem Arbeitstag erschöpft fühlen, selbst wenn wir ihn am Schreibtisch verbracht haben. Das intuitive Konzept der geistigen Anstrengung durchdringt praktisch alle Bereiche der menschlichen Informationsverarbeitung und ist zu einem zentralen Bestandteil allgemeiner Kognitionstheorie geworden. Die uneinheitliche Verwendung dieses Begriffs in den kognitiven Wissenschaften, einschließlich der kognitiven Psychologie, der Pädagogik, des Human Factors Engineering und der künstlichen Intelligenz, machen ihn zu einem der am wenigsten klar definierten theoretischen Konstrukte in diesem Bereich.

    Einige neuere Ansätze legen den Grundstein für einen Konsens, indem sie geistige Anstrengung einheitlich definieren. Um jedoch einen feldübergreifenden Konsens über die Operationalisierung geistiger Anstrengung zu erreichen, ist ein Austausch zwischen verschiedenen empirischen und rechnerischen Ansätzen erforderlich, einschließlich symbolischer Architekturen, nicht-parametrischer Bayes-Statistik und neuronaler Netze. Ziel dieses zweitägigen Workshops ist es, diese neuen Perspektiven zu besprechen und miteinzubeziehen. 

    Um dieses Ziel zu erreichen, haben wir Experten auf diesen Gebieten dazu eingeladen, eine Zusammenfassung ihrer Forschung zu präsentieren. Außerdem gibt es mit praktischen Übungen, einer Podiumsdiskussion und einer Postersitzung die Gelegenheit, mit dem Publikum in Dialog zu treten.

    Zu den wichtigsten Fragen, die diskutiert werden sollen, gehören unter anderem:

    • Welche experimentellen Phänomene bilden die Grundlage für Theorien zu geistiger Anstrengung?
    • Welche Gemeinsamkeiten gibt es bei der Operationalisierung geistiger Anstrengung in den verschiedenen Bereichen der Kognitionswissenschaft?
    • Welche Modellierungsansätze sind am besten geeignet, um welche Fragen in Bezug auf geistige Anstrengung zu beantworten?

    Der Workshop ist speziell auf Forschende mit Fachwissen in verschiedenen Modellierungsdisziplinen ausgerichtet.

    Programm

    Workshop-Tag 1, 21. November 2022, Übungen 
    • An Introduction to Biologically-Inspired Neural Network Modeling
      (Randall O’Reilly, University of California, Davis)
    • An Introduction to ACT-R
      (Maria Wirzberger, Universität Stuttgart)
    • Bayesian Models in Brain Science
      (Andra Geana, Brown University)
    • Hierarchical Bayesian parameter estimation of the Drift Diffusion Model
      (Michael J. Frank, Brown University)
    • Network Dynamic Modeling of Cognitive Control
      (Anastasia Bizyaeva, Princeton University)
    • Reinforcement Learning
      (Hanneke den Ouden, Radboud University)
    Workshop-Tag 2, 22. November 2022, Forschungsgespräche
    • Keynote: Daniel Kahneman (Princeton University)
    • Danielle Bassett (University of Pennsylvania)
    • Michael Inzlicht (University of Toronto)
    • Yuko Munakata (University of California, Davis)
    • Amitai Shenhav (Brown University)

    Wichtige Termine 

    • Registrierung & Einreichung der Poster-Abstracts: 26. August 2022
    • Workshop-Tag 1: 21. November 2022, Übungen
    • Workshop-Tag 2: 22. November 2022: Forschungsgespräche

    Aufruf zur Einreichung von Abstracts und Anmeldung

    Sie arbeiten an einem Projekt oder einer Dissertation zum Thema geistige Anstrengung und möchten Ihre Ideen diskutieren? Wenn ja, laden wir Sie dazu ein, diese während unserer virtuellen Postersitzung zu präsentieren.

    Bitte reichen Sie für Ihre Bewerbung einen Abstract (2.000 Zeichen) als Teil des Anmeldeformulars ein.

    Kontaktinformation:

  • From business idea to seed funding

    From business idea to seed funding

    Um ein erfolgreiches Unternehmen aufzubauen, durchlaufen Gründer:innen verschiedene Phasen: von der ersten Idee für ein neues Start-up über die Akquise der ersten Kunden und die Entwicklung einer Wachstumsstrategie bis hin zur Zusammenarbeit mit Investoren und dem Abschluss einer Seed Finanzierungsrunde.

    In der nächsten Ausgabe unserer Cyber Valley Entrepreneurship Series werden Sprecher:innen aus dem Cyber Valley-Ökosystem ihre Erfahrungen teilen und darüber sprechen, wie man eine Geschäftsidee formuliert und ein Start-up aufbaut.
     
    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für dieses Thema interessieren, sind herzlich eingeladen, am Donnerstag, den 28. April, von 14:00-15:30 Uhr MESZ dabei zu sein.

    Sprecher:innen

    Michael Kosinski
    Strategy & Growth Executive, MARKT-PILOT GmbH

    Olga Mordvinova
    CEO incontext.technology GmbH

    Matthias Brunner
    Gründer & Geschäftsführer, tsenso GmbH

    Ferran Giones
    Stellvertretender Direktor Institut für Entrepreneurship und Innovationsforschung, Universität Stuttgart

    Registrierung 

    Bitte hier registrieren. Das Event findet via Zoom und in englischer Sprache statt.

    Kontakt

    Julia Schmaus – Innovation Manager
    E-mail: julia.schmaus@cyber-valley.de
    Telefon: +49 7071 601 1546
    Mobil: +49 151 6452 0213

  • Die neue KollegIn KI

    Die neue KollegIn KI

    In einem medialen Umfeld voller Utopien und Dystopien wollen wir versuchen, mit ExpertInnen eine nüchterne Analyse der Veränderungen, der Chancen und Risiken zu leisten. Denn längst zeichnen sich disruptive Veränderungen ab, die einer interdisziplinären Reflexion und einer gesellschaftlichen Debatte bedürfen.

    Grußwort: Prof. Dr.-Ing. Wolfram Ressel, Rektor der Universität Stuttgart

    Podiumsdiskussion mit Dipl.-Ing. Wilfried Porth, ehem. Vorstand Daimler AG und Mitglied des Hochschulrates der Universität Stuttgart, Prof. Dr. Bettina Kohlrausch, Professorin für gesellschaftliche Transformation und Digitalisierung der Universität Paderborn und Welf Schröter, Leiter des Forum Soziale Technikgestaltung beim DGB Baden-Württemberg.

    Moderation: Prof. Dr. Alexander Mäder, Hochschule der Medien

    Veranstaltung der Reihe „Fragen an KollegIn KI“ im Rahmen des „Wissenschaftsjahres 2022 – Nachgefragt!“, gefördert vom Bundesministerium für Bildung und Forschung (BMBF).
    Ein Projekt der Universität Stuttgart: Interchange Forum for Reflecting on Intelligent Systems (IRIS), Internationales Zentrum für Kultur- und Technikforschung (IZKT) und der Hochschule der Medien: Studiengang Crossmedia-Redaktion/Public Relations in Kooperation mit der Stadtbibliothek Stuttgart.

  • IRIS Coffee Chat

    IRIS Coffee Chat

    Demokratien suchen nach Wegen mit Desinformation umzugehen. KI scheint uns zuweilen, ein geeignetes Mittel zu sein, um Desinformation zu identifizieren, markieren und unter Umständen sogar zu beseitigen. In unserem Gespräch möchte ich zeigen, was die Voraussetzungen dafür sind. Dazu werde ich drei grundlegende Strategien vorstellen, mit Desinformation umzugehen und deren Leistungen und Grenzen diskutieren. 

    Diskussion: Dr. Kathrin Braun (ZIRIUS)
    Moderation: PD Dr. Felix Heidenreich (IZKT)