User Group: Wissenschaftler:innen

  • Mit KollegIn KI auf dem Acker

    Mit KollegIn KI auf dem Acker

    Kann KI dazu beitragen, das Tierwohl zu verbessern, die Landwirtschaft klimafreundlicher zu machen, Böden schonender zu nutzen? Und wie verändert sich die Arbeit in der Landwirtschaft? Entlastet oder überfordert die neue KollegIn KI unsere Bauern? Um dieses große Themenfeld zu erschließen und sich stellende Fragen zu präzisieren, haben wir Expertinnen aus verschiedenen Bereichen eingeladen.

    Podiumsdiskussion mit Prof. Dr. Hans W. Griepentrog, Leiter des Fachgebiets für Verfahrenstechnik in der Pflanzenproduktion an der Universität Hohenheim, und Oliver Martin, Geschäftsführer von FarmBlick, einem Anbieter von Technik und Beratung für Smart Farming, sowie einem Special Guest.

    Veranstaltung der Reihe „Fragen an KollegIn KI“ im Rahmen des „Wissenschaftsjahres 2022 – Nachgefragt!“, gefördert vom Bundesministerium für Bildung und Forschung (BMBF).

    Ein Projekt der Universität Stuttgart: Interchange Forum for Reflecting on Intelligent Systems (IRIS), Internationales Zentrum für Kultur- und Technikforschung (IZKT) und der Hochschule der Medien: Studiengang Crossmedia-Redaktion/Public Relations in Kooperation mit der Stadtbibliothek Stuttgart.

  • Heilen mit Algorithmen?

    Heilen mit Algorithmen?

    Einen Impuls über die rechtlichen Fragen des KI-Einsatzes in der (Bio-)Medizin gibt Fruzsina Molnár-Gábor. Anschließend kommt Cordula Kropp mit ihr und dem Arzt Götz Martin Richter ins Gespräch.

    Prof. Dr. jur. Fruzsina Molnár-Gábor, Heinz-Maier-Leibnitz-Preisträgerin (2020) ist Professorin an der Universität Heidelberg, Mitglied der Jungen Akademie der Berlin-Brandenburgischen Akademie der Wissenschaften und der Nationalen Akademie der Naturforscher Leopoldina sowie des Europäischen Ethikrats. Ihre Forschungsschwerpunkte liegen u.a. im Bereich des Medizin- und Datenschutzrechts.
    Prof. Dr. med. Götz Martin Richter ist Ärztlicher Direktor der Klinik für Diagnostische und Interventionelle Radiologie am Klinikum Stuttgart. Er setzt im Rahmen einer Studie Künstliche Intelligenz beim Auffinden von Brust- und Prostatakrebs ein.
    Prof. Dr. Cordula Kropp ist Soziologin mit dem Schwerpunkt Risiko- und Technikforschung. am Institut für Sozialwissenschaften der Universität Stuttgart. Unter ihrer Leitung untersuchte das TechnikRadar 2021 die Einstellungen der Deutschen zur Digitalisierung des Gesundheitssystems.

    Eine Veranstaltung des Internationalen Zentrums für Kultur- und Technikforschung (IZKT) und des Zentrums für Interdisziplinäre Risiko- und Innovationsforschung (ZIRIUS) der Universität Stuttgart im Rahmen des Stuttgarter Wissenschaftsfestivals 2022.

    Zugleich in der Reihe „Fragen an KollegIn KI“ im Rahmen des „Wissenschaftsjahres 2022 – Nachgefragt!“, gefördert vom Bundesministerium für Bildung und Forschung (BMBF). Ein Projekt der Universität Stuttgart: Interchange Forum for Reflecting on Intelligent Systems (IRIS), Internationales Zentrum für Kultur- und Technikforschung (IZKT) und der Hochschule der Medien in Kooperation mit der Stadtbibliothek Stuttgart.

  • Studiengang verbindet Strahlenwissenschaften mit KI

    Studiengang verbindet Strahlenwissenschaften mit KI

    Die Universität Tübingen bietet ab dem Wintersemester 2022/23 den deutschlandweit ersten Profilbereich „Künstliche Intelligenz in den Medizinischen Strahlenwissenschaften“ an. Im Masterstudiengang „Medizinische Strahlenwissenschaften“ werden Studierende sowohl auf Spezialgebieten der medizinischen Strahlenwissenschaften als auch in Methoden der künstlichen Intelligenz (KI) ausgebildet.

    Zu den Lehrinhalten gehören Forschungsgebiete im Bereich der Strahlentherapie, der nicht-invasiven Bildgebung und der Tumor- und Strahlenbiologie genauso wie maschinelles Lernen, Computer Vision oder Grundlagen für ein besseres Verständnis, für die Analyse und Visualisierung wissenschaftlicher Daten.

    Schon heute werden KI-Methoden in der Krebsbehandlung eingesetzt, unter anderem für die Auswertung komplexer Daten oder bei Therapieentscheidungen. Das im Masterprofil erworbene Wissen kann beispielsweise zur Optimierung der Bildgebung für die Bestrahlungsplanung eingesetzt werden, zur Konturierung von Organen und Tumoren mittels mehrschichtigen Lernens (Deep Learning) oder zur besseren Kontrolle von Strahlenbehandlungen. Absolventinnen und Absolventen können zudem künftig zur Weiterentwicklung individualisierter Diagnostik- und Therapieverfahren durch künstliche Intelligenz beitragen, sowohl in der Forschung als auch in der Industrie.

    Im Profilbereich lehren Forschende aus der Medizinischen Fakultät und der Mathematisch-Naturwissenschaftlichen Fakultät der Universität Tübingen und des Universitätsklinikums Tübingen sowie aus Cyber Valley: Europas größtes Forschungskonsortium im Bereich der künstlichen Intelligenz verbindet Partner aus Politik, Wissenschaft, Wirtschaft und Gesellschaft. Das Ökosystem im Südwesten Deutschlands wächst kontinuierlich um weitere multidisziplinäre Initiativen und macht die Region Stuttgart-Tübingen zum Hotspot für Forschung und Innovation in den Bereichen maschinelles Lernen, Robotik und Computer Vision.
     
    Zudem ist das Masterprofil Teil der Initiative „KI in der Medizin“, in der die Universität, die Medizinische Fakultät und die Max-Planck-Institute gemeinsam mit weiteren zahlreichen Cyber Valley Partnern den Einsatz künstlicher Intelligenz in der Medizin und den Lebenswissenschaften vorantreiben.

  • Das Tempo des Wandels erkennen

    Das Tempo des Wandels erkennen

    Ein internationales Forschungsteam aus Tübingen und Cold Spring Harbor (New York) hat eine bahnbrechende Methode gefunden, mit der das typische Tempo von Veränderungen bestimmt werden kann. Die neue Methode vermeidet bisherige systematische Fehler bei der Schätzung von Zeitskalen, z. B. bei der neuronalen Aktivität im Gehirn. Die Ergebnisse werden jetzt in der Fachzeitschrift Nature Computational Science veröffentlicht. In ersten Anwendungen auf neuronale Aufzeichnungen aus der Sehrinde beweist sich die Methode als ein leistungsfähiges Instrument für die Neurowissenschaften und viele andere Disziplinen.

    Jeder Prozess in der Natur hat sein eigenes Tempo: Neuronen brauchen Millisekunden für ihren Signalaustausch, demografischer Wandel geschieht über Jahre hinweg, und Klimawandel ist eine Frage von Jahrzehnten oder sogar Jahrhunderten. Den Zeitraum, den ein Prozess typischerweise für eine Änderung braucht, nennt man seine Zeitskala, und um die Zeitskala zu begreifen ist ein tiefes Verständnis vom Prozess selbst nötig.

    Wie lange dauert Veränderung typischerweise?

    In der Wissenschaft der Statistik ist diese Idee der Zeitskala sehr präzise gefasst. Um beim Beispiel der neuronalen Prozesse zu bleiben: der Zustand des Gehirns zum jetzigen Zeitpunkt ist abhängig von seinem Zustand vor einer Weile. Wie stark dieser Einfluss ist, drückt sich in der zeitlichen Korrelation aus. Diese Korrelation nimmt im Laufe der Zeit ab: je mehr Zeit verstrichen ist, desto schwächer die Abhängigkeit. Genau das ist die Zeitskala: eine Zahl, die beschreibt, wie schnell die Korrelation typischerweise abnimmt, wie schnell also das Gehirn seinen früheren Zustand vergisst.
    In der Praxis kann es schwierig sein, Zeitskalen aus empirischen Daten zu bestimmen. Normalerweise berechnet man, wie sehr die gemessene Gehirnaktivität zu verschiedenen Zeitpunkten korreliert und bestimmt aus dieser abnehmenden Abhängigkeit die Zeitskala.

    Den Kuchen nachbacken, um seinen Zuckergehalt zu bestimmen

    „Leider ist diese Art Zeitskalenmessung fehlerhaft und kann zu irreführenden Ergebnissen führen“, erklärt Roxana Zeraati, Forscherin an der Universität Tübingen und am Max-Planck-Institut für biologische Kybernetik. „Das Problem ist, dass die empirischen Daten immer nur über endliche (oft kurze) Zeit hinweg erhoben werden. Daher wird die durchschnittliche Abhängigkeit von Vorkommnissen zu verschiedenen Zeitpunkten systematisch unterschätzt.” Zeraati betont, wie wichtig es ist, Zeitskalen korrekt zu messen: „Viele neurowissenschaftlichen Ergebnisse beruhen auf präzisen Schätzungen von Zeitskalen. Um nur ein Beispiel zu nennen: Wir glauben, dass abweichende Zeitskalen mit Autismus in Verbindung stehen. Aber man war sich bislang nicht darüber im Klaren, dass die Zeitskalen möglicherweise falsch geschätzt werden.“

    Daher entwickelten Zeraati und ihre Kolleginnen eine neuartige Idee zur Ermittlung von Zeitskalen: Die Forscherinnen schlagen vor, mit Hilfe eines Computermodells neue, künstliche Daten zu erzeugen, die den empirischen Daten genau entsprechen. Anna Levina, die als Juniorprofessorin in Tübingen Zeraatis Doktorarbeit betreut, erläutert die Methode anhand einer einfachen Analogie: „Wenn Sie Schwierigkeiten haben, den Zuckergehalt im Kuchen Ihrer Großmutter chemisch zu bestimmen – vielleicht weil die Glasur in den Kuchen gesickert ist und die Messungen verfälscht – können Sie stattdessen den Kuchen in mehreren Varianten mit unterschiedlichem Zuckergehalt nachbacken. Der Kuchen, der dem Original am nächsten kommt, gibt dann Aufschluss darüber, wie viel Zucker im Kuchen der Großmutter war, eben weil Sie ja wissen, wie viel Zucker Sie für Ihre eigenen Kuchen verwendet haben.“

    Untersuchungen des Gedächtnisses

    Die Wissenschaftlerinnen testeten anschließend ihre neue Methode an neuronalen Daten aus der Sehrinde, die für eine frühere Studie aufgenommen worden waren. „Wir fragten uns, ob spontane Fluktuationen der neuronalen Aktivität von einer einzigen Zeitskala bestimmt werden oder ob der beobachtbare Prozess vielleicht die Summe mehrerer Prozesse mit unterschiedlichen Zeitskalen ist“, sagt Levina. „In diesem speziellen Fall sahen wir, dass zwei verschiedene intrinsische Zeitskalen in den Prozess im Gehirn involviert waren – so etwas konnte noch nie zuvor beobachtet werden.“

    Zeraati ergänzt: „Auf ähnliche Weise können wir fast jeden intrinsischen Prozess im Gehirn analysieren, zum Beispiel, wie sich Neuronen an die Vergangenheit erinnern. Das macht unsere neue Schätzmethode zu einem unglaublich wertvollen Werkzeug für Neurowissenschaften und andere Disziplinen.“

  • Exoskelette: In knapp zwei Minuten zum Komfort

    Exoskelette: In knapp zwei Minuten zum Komfort

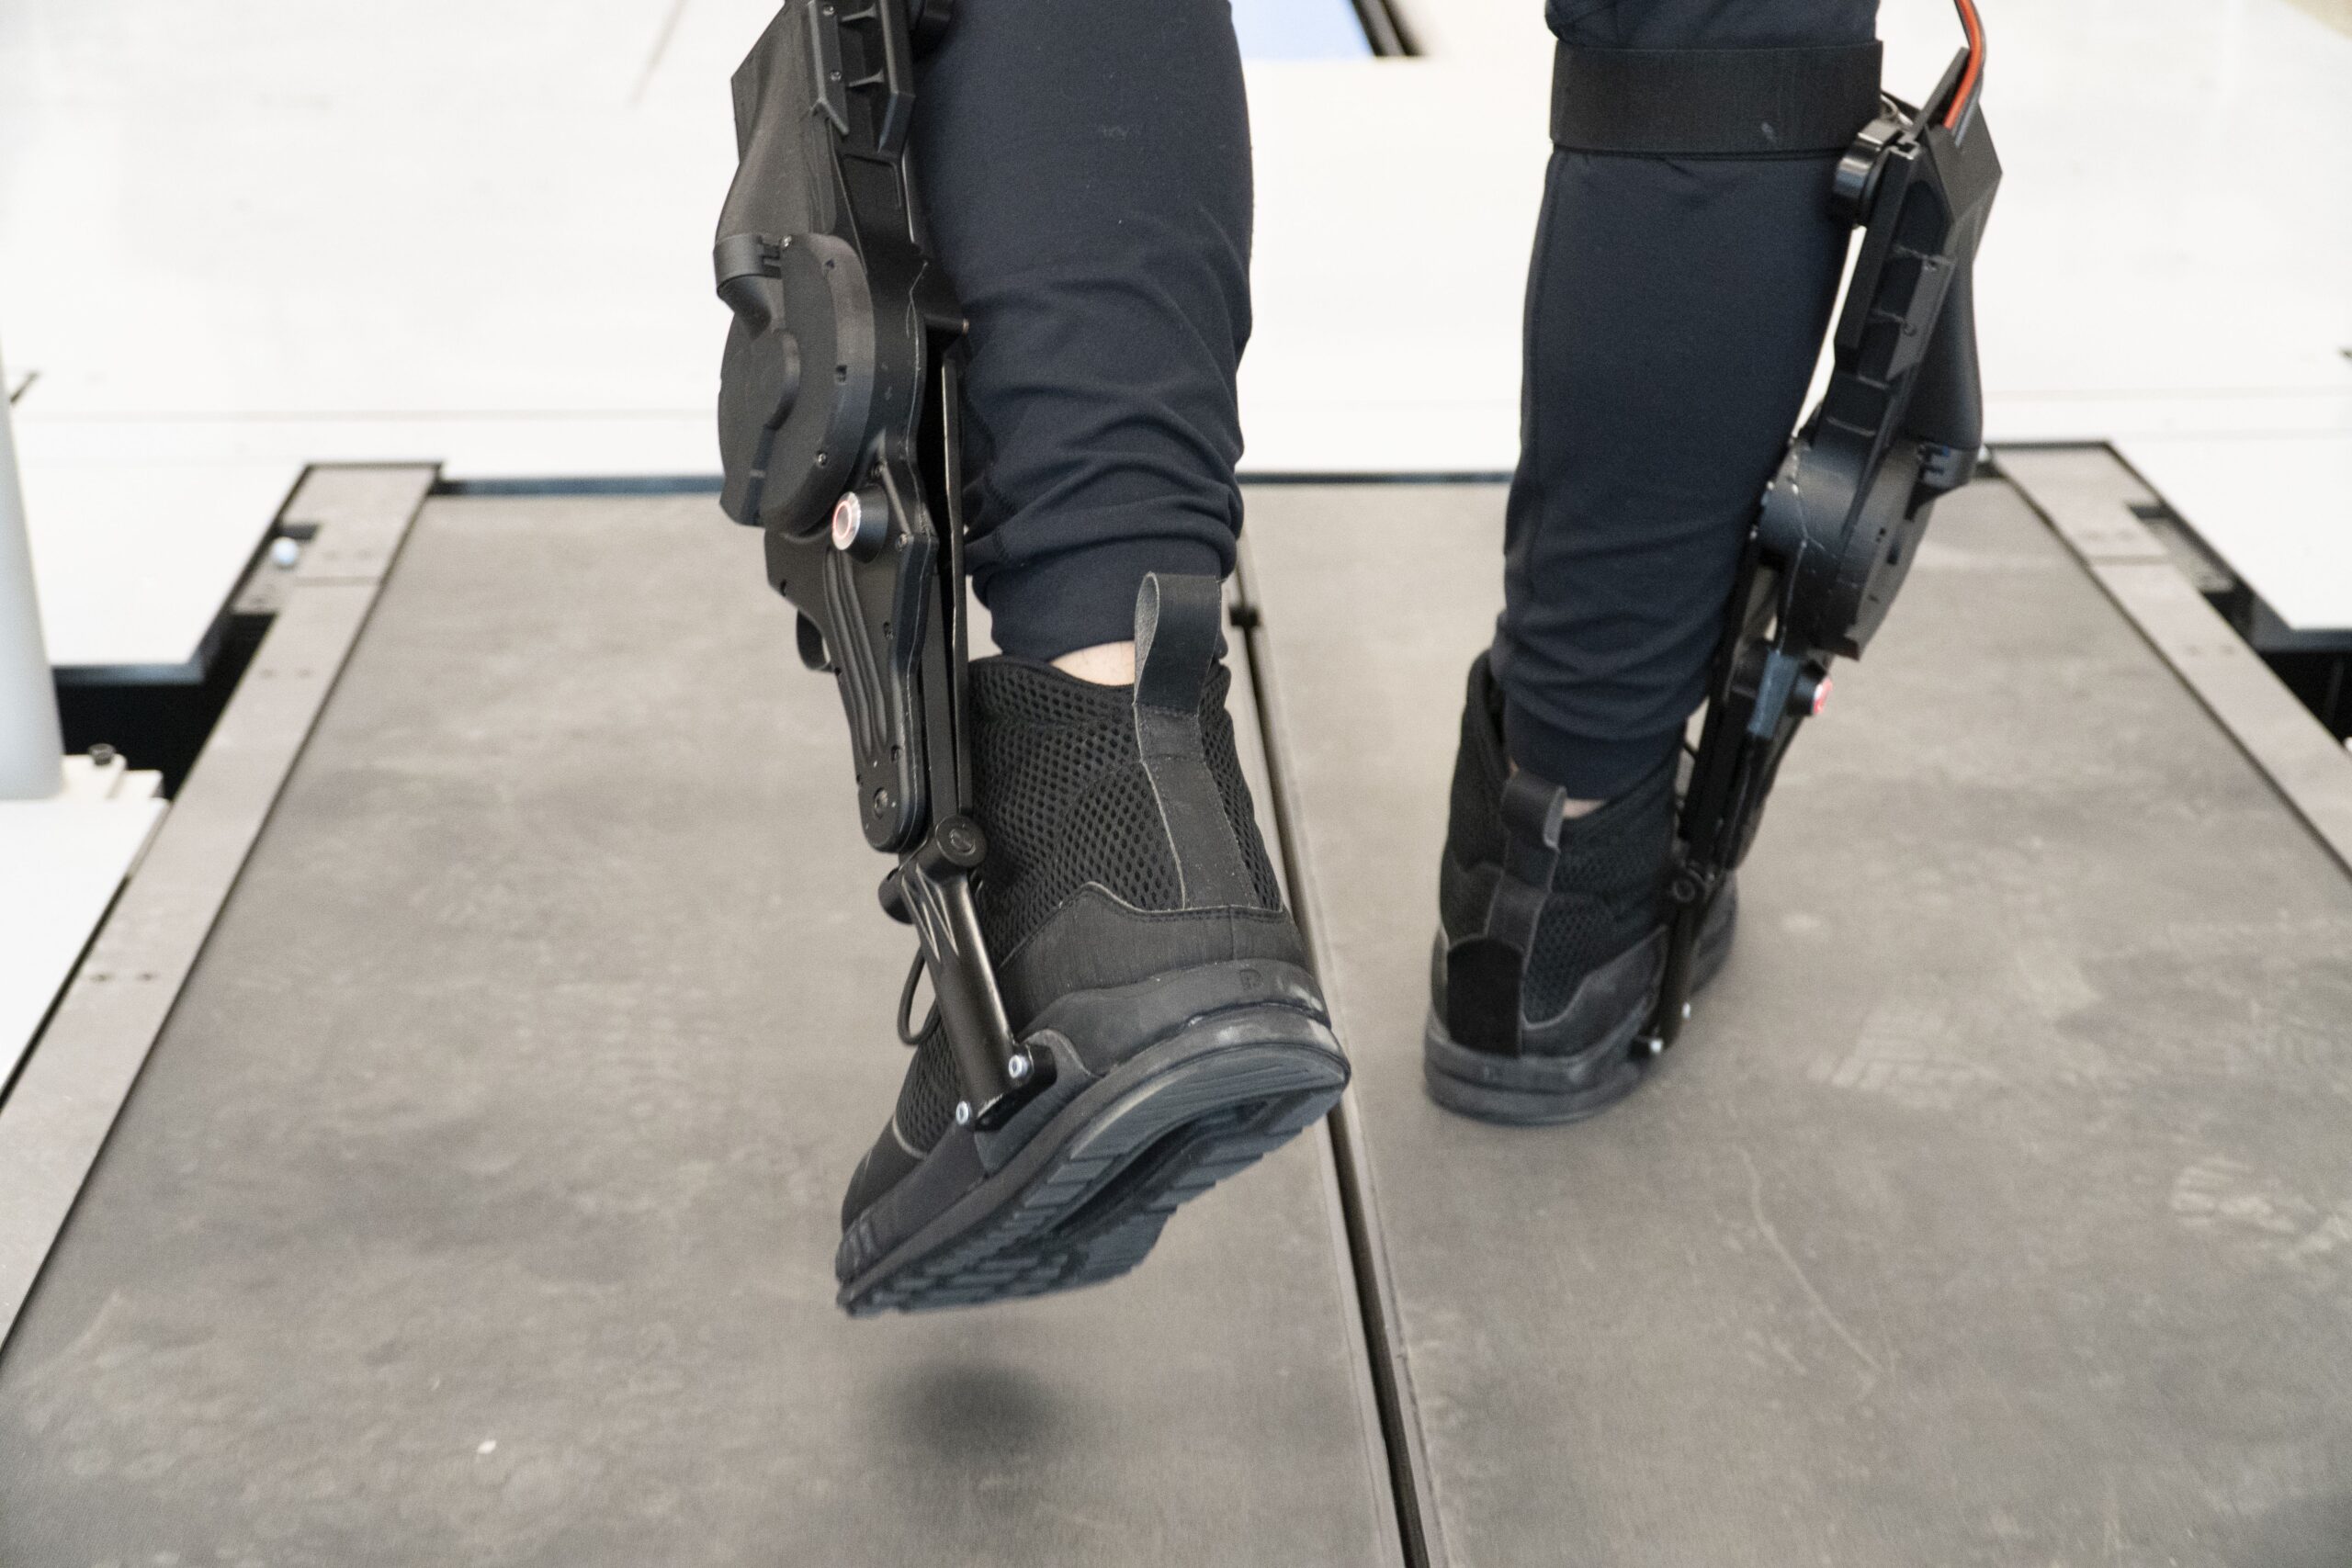
    Robotische Exoskelette unterstützen die Bewegungen ihrer Träger:innen und helfen so zum Beispiel Gehbehinderten beim Laufen. Damit die Kooperation zwischen Mensch und Maschine optimal gelingt und das Exoskelett jederzeit das richtige Maß an Unterstützung bietet, sind komplexe Einstellungen erforderlich. In einer Kooperation zwischen der University of Michigan und der Universität Stuttgart haben Forschende nun eine Methode demonstriert, mit der Benutzer:innen das Verhalten eines Exoskeletts für das Sprunggelenk in weniger als zwei Minuten selbst einstellen und dabei unbewusste Vorlieben berücksichtigen können. Darüber berichtete das Fachmagazin Science Robotics in der Ausgabe vom 30. März 2022.

    Exoskelette mit Antrieb sind in der Regel nicht sofort einsatzbereit, sondern müssen von Expert:innen eingestellt werden, um die unterschiedlichen Eigenschaften des menschlichen Körpers, die Biomechanik des Gangs und die Vorlieben der Benutzer:innen zu berücksichtigen. Alternativ kann dies durch die automatische Auswertung quantifizierbarer Daten wie der Stoffwechselrate oder der Muskelaktivität geschehen, um zum Beispiel den Energieverbrauch zu minimieren. Oder man bittet die Benutzer:innen, wiederholt zwischen verschiedenen Einstellungen zu vergleichen, um herauszufinden, welche sich am besten anfühlt. Die Einstellung, die den Energieaufwand minimiert, ist jedoch nicht unbedingt die bequemste. Und die Benutzer:innen zwischen zahlreichen Einstellungen wählen zu lassen, braucht Zeit und verdeckt zudem, wie die Einstellungen miteinander interagieren und das Benutzererlebnis beeinflussen.

    Mensch im Mittelpunkt

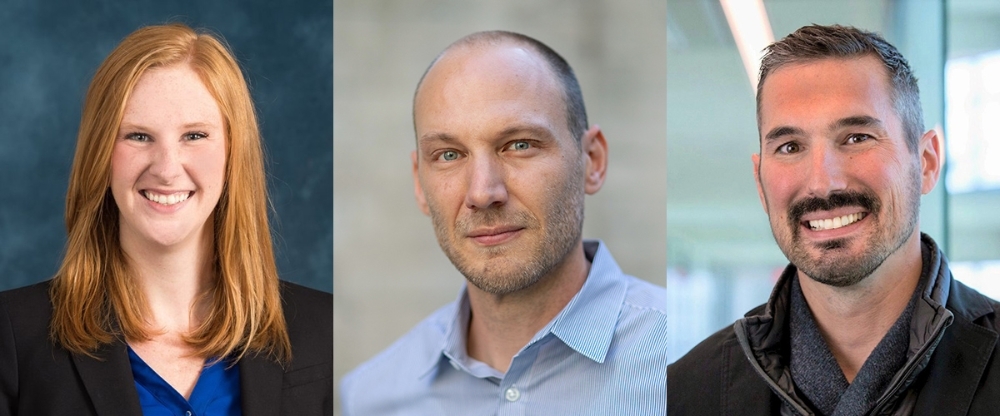
    Anstelle von physiologischen Messungen setzen Dr. Kim Ingraham und Prof. Elliot Rouse an der University of Michigan sowie Prof. David Remy vom Institut für Nichtlineare Mechanik und Forschender im Exzellenzcluster SimTech der Universität Stuttgart daher bewusst auf subjektives Feedback. Sie stellen die Benutzer:innen in den Mittelpunkt und geben ihnen die Möglichkeit, die Einstellungen direkt zu verändern und Präferenzen, die schwer zu erkennen oder zu messen sind, selbst zu berücksichtigen. So können die Benutzer:innen schnell und unabhängig entscheiden, welche Funktionen – zum Beispiel Komfort, Leistung oder Stabilität – ihnen am wichtigsten sind und dann die entsprechenden Einstellungen wählen, ohne dass ein Experte nachjustieren muss. „Selbst entscheiden zu können, wie sich die Unterstützung durch ein Exoskelett anfühlt, wird die Zufriedenheit der Benutzer:innen und damit die Akzeptanz dieser Geräte in Zukunft erhöhen“, sagt Kim Ingraham, „denn egal, wie hilfreich ein Exoskelett sein mag: Wenn es nicht bequem ist, werden die Leute es nicht tragen.“

    Um die Machbarkeit des Konzepts zu testen, stattete das Forschungsteam Benutzer:innen mit Sprunggelenks-Exoskeletten und einem Touchscreen aus und ließen sie auf einem Laufband gehen. Auf dem Touchscreen konnten die Teilnehmer:innen der Studie beliebige Punkte auswählen. Ohne es zu wissen, veränderten sie damit das Drehmoment des Exoskeletts sowie dessen Timing. Diese beiden Parameter steuern, wie sich die Unterstützung anfühlt.

    v.l. Dr. Kim Ingraham, Prof. David Remy und Prof. Elliot Rouse
    © Privat, Universität Stuttgart/Uli Regenscheit, UM Robotics/Megan Ocelnik

    Verlässliche Daten für individuelle Anpassung

    „Obwohl wir die Zuordnung zwischen Touchscreen und Parametern in jeder Wiederholung des Experiments änderten, fanden alle Teilnehmer:innen immer wieder zu ihren bevorzugten, individuellen Einstellungen zurück“, sagt David Remy. „Dies zeigt, wie wichtig eine individuelle Anpassung ist und das Benutzer:innen dafür sehr verlässliche Daten liefern“. Überrascht waren die Forschenden auch, wie schnell die Benutzer:innen ihre bevorzugten Einstellungen fanden: Auch Menschen, die noch keine Erfahrung mit einem Exoskelett hatten, gelang dies im Schnitt in einer Minute und 45 Sekunden – ohne dass sie wussten, welche Parameter sie einstellten. Zudem änderten sich die Präferenzen im Laufe des Experiments: Nutzer:innen, die schon Erfahrung mit dem Exoskelett haben, bevorzugten ein deutlich höheres Maß an Unterstützung als die Erstnutzer:innen.

    Die Forschenden wollen grundlegend untersuchen, wie die Vorlieben der Menschen in die Steuerung von Exoskeletten einbezogen werden können. Als Nächstes wollen sie herausfinden, warum Menschen das bevorzugen, was sie bevorzugen, wie sich diese Präferenzen auf ihren Energieverbrauch, ihre Muskelaktivität und ihre Physiologie auswirken, und wie man eine präferenzbasierte Steuerung in der realen Welt automatisch umsetzen könne.

    Die Zusammenarbeit zwischen der University of Michigan und der Universität Stuttgart wurde durch die Carl-Zeiss-Stiftung im Rahmen des Wissenschaftler:innen-Rückkehrprogramms GSO/CZS gefördert. Das Programm unterstützt Universitäten bei der Besetzung von Professuren mit deutschen Wissenschaftler:innen aus dem Ausland.

  • ATTENTION macht den Straßenverkehr sicherer

    ATTENTION macht den Straßenverkehr sicherer

    Das Projekt „ATTENTION: Artificial Intelligence for real-time injury prediction“ von Forschenden der Universität Stuttgart und weiteren Institutionen verfolgt das Ziel, den automatisierten Straßenverkehr für besonders schutzbedürftige Verkehrsteilnehmende sicherer zu gestalten. Das Mitte 2021 eingeworbene Projekt ist auf die Dauer von drei Jahren angelegt und wird mit 1,8 Millionen Euro gefördert.

    Förderer ist das Bundesministerium für Wirtschaft und Energie mit dem Förderaufruf „Künstliche Intelligenz als Schlüsseltechnologie für das Fahrzeug der Zukunft“.

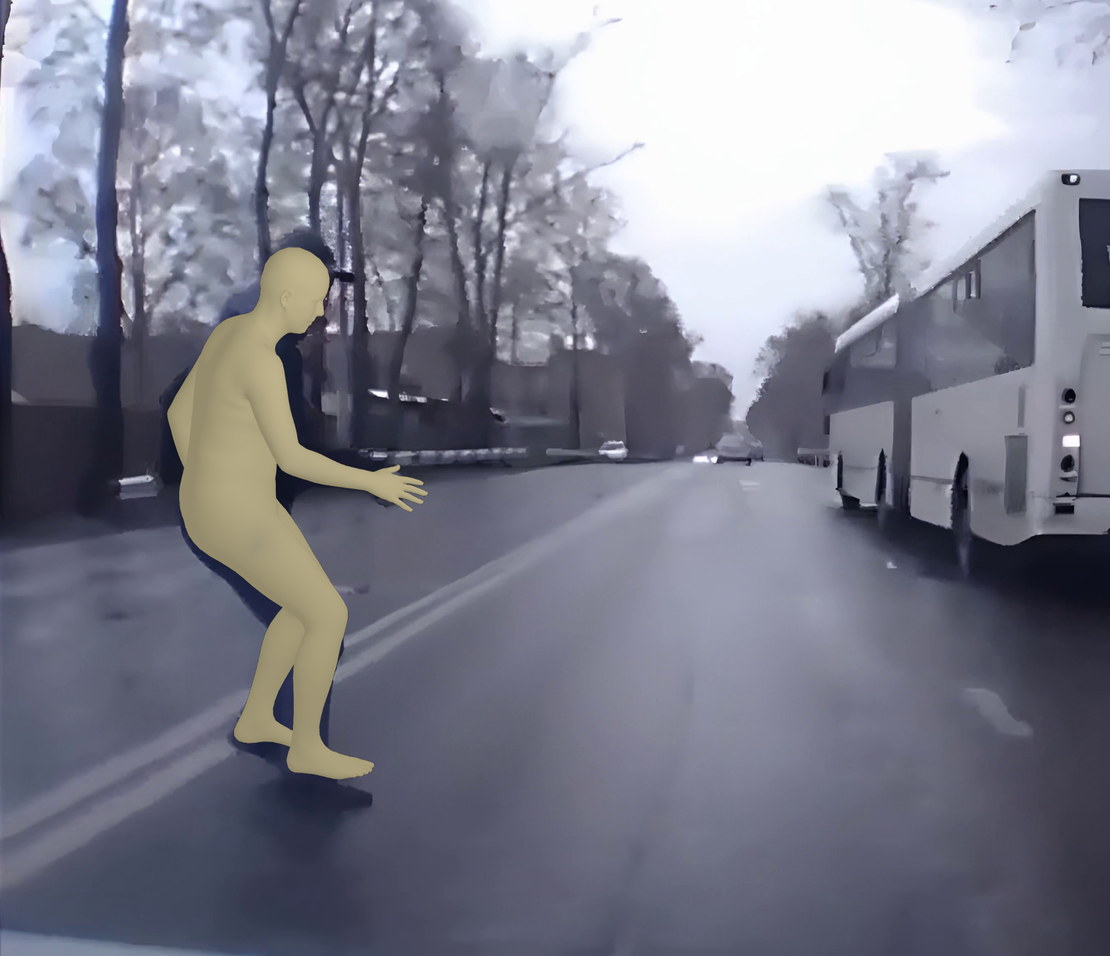
    Urbaner Verkehr ist durch begrenzte Verkehrsflächen, variierende Verkehrsströme und unterschiedliche Verkehrsteilnehmer:innen gekennzeichnet. Trotz zunehmender Automatisierung und Vernetzung des Verkehrs stellt die Mehrfachnutzung von Verkehrsflächen für ungeschützte Verkehrsteilnehmer:innen (auf Englisch vulnerable road user, kurz: VRU) aktuell und langfristig ein großes Risiko dar. VRU beschreibt jene Verkehrsteilnehmenden, die im Straßenverkehr einer größeren Gefahr ausgesetzt sind, da sie nicht von einer schützenden Hülle wie beispielsweise einer Karosserie umgeben sind. Dazu zählen beispielsweise Menschen, die sich zu Fuß fortbewegen oder das Fahrrad als Verkehrsmittel wählen. Um den automatisierten Verkehr so sicher wie möglich zu gestalten, muss die Verletzungsschwere besonders gefährdeter Kollisionspartner bei unvermeidbaren Unfällen bestmöglich reduziert werden. Ziel des anwendungsnahen Forschungsprojektes ATTENTION ist es, mit Hilfe lernender Algorithmen eine Methode zur Echtzeit-Verletzungsprognose von VRU zu entwickeln.

    Dazu werden datengetriebene Verfahren der künstlichen Intelligenz (KI) genutzt, um aus Videodaten des automatisierten Fahrzeugs, virtuellen Tests und digitalen Modellen von Menschen ein Verletzungsrisiko für die jeweilige Situation zu bestimmen. Durch Strategien der Risikominimierung des automatisierten Fahrzeugs kann so sicherer und auch effizienterer Verkehr ermöglicht werden. Prof. Dr. Syn Schmitt und sein Team am Institut für Modellierung und Simulation Biomechanischer Systeme der Universität Stuttgart setzen an eben jenem Punkt an. Die Forschung eines digitalen Menschmodells spiegelt auch die Vision des Exzellenzclusters SimTech wider und schlägt gleichzeitig die Brücke zwischen der Simulationswissenschaft und dem Forschungsschwerpunkt von Cyber Valley. Einerseits werden die entwickelten Ganzkörper- und Teilmodelle des Menschen verwendet und andererseits mit KI-Methoden Bewegungen dieser Modelle und somit synthetische Trainingsdaten erzeugt. Diese Trainingsdaten dienen dazu ein schnell auswertbares und vorhersagendes Verletzungsmodell verschiedener Kollisionen aufzustellen. Wichtig ist dabei zu berücksichtigen, wer in einem solchen Crash aufeinandertrifft. „Das Projekt erlaubt uns, den Realtest unserer Modelle und Berechnungsverfahren in einem anwendungsnahen Forschungsumfeld einzuleiten, mit dem Ziel, dass die Industriepartner den Transfer in die Anwendung vorantreiben. Ich freue mich darauf und bin auf das Ergebnis gespannt“, so Syn Schmitt.

    Wesentliche Ergebnisse des Projekts sind unter anderem der Aufbau einer Positions- und Bewegungsdatenbank für Fußgänger:innen und Radfahrer:innen. Dabei werden Daten der Bosch Unfallforschung analysiert und als Grundlage für eine biomechanische und KI-basierte Bewegungsvorhersage eingesetzt. Eine Crashsimulation liefert im Anschluss potentielle Verletzungsmuster, die mit Realunfalldaten verglichen werden und in einer weiteren Kollisions- und Verletzungsdatenbank abgelegt werden. Für die Prognose wird mittels KI-Verfahren ein Verletzungsrisikoindex erstellt, auf Basis dessen weitere Maßnahmen abgeleitet werden. Die Umsetzung findet in einem virtuellen Demonstrator statt.

    Das Projekt wird vom TÜV Rheinland administriert. Weitere Projektpartner sind industrieseitig die Robert Bosch GmbH und QualityMinds GmbH. Als Forschungsinstitute sind das Fraunhofer-Institut für Kurzzeitdynamik (EMI) und das Institut für Modellierung und Simulation Biomechanischer Systeme der Universität Stuttgart vertreten. Als assoziierter Partner wirkt die Mercedes-Benz AG am Projekt mit.

    Auf einen Blick:

  • BirdBot, der von Vögeln inspirierte Roboter

    BirdBot, der von Vögeln inspirierte Roboter

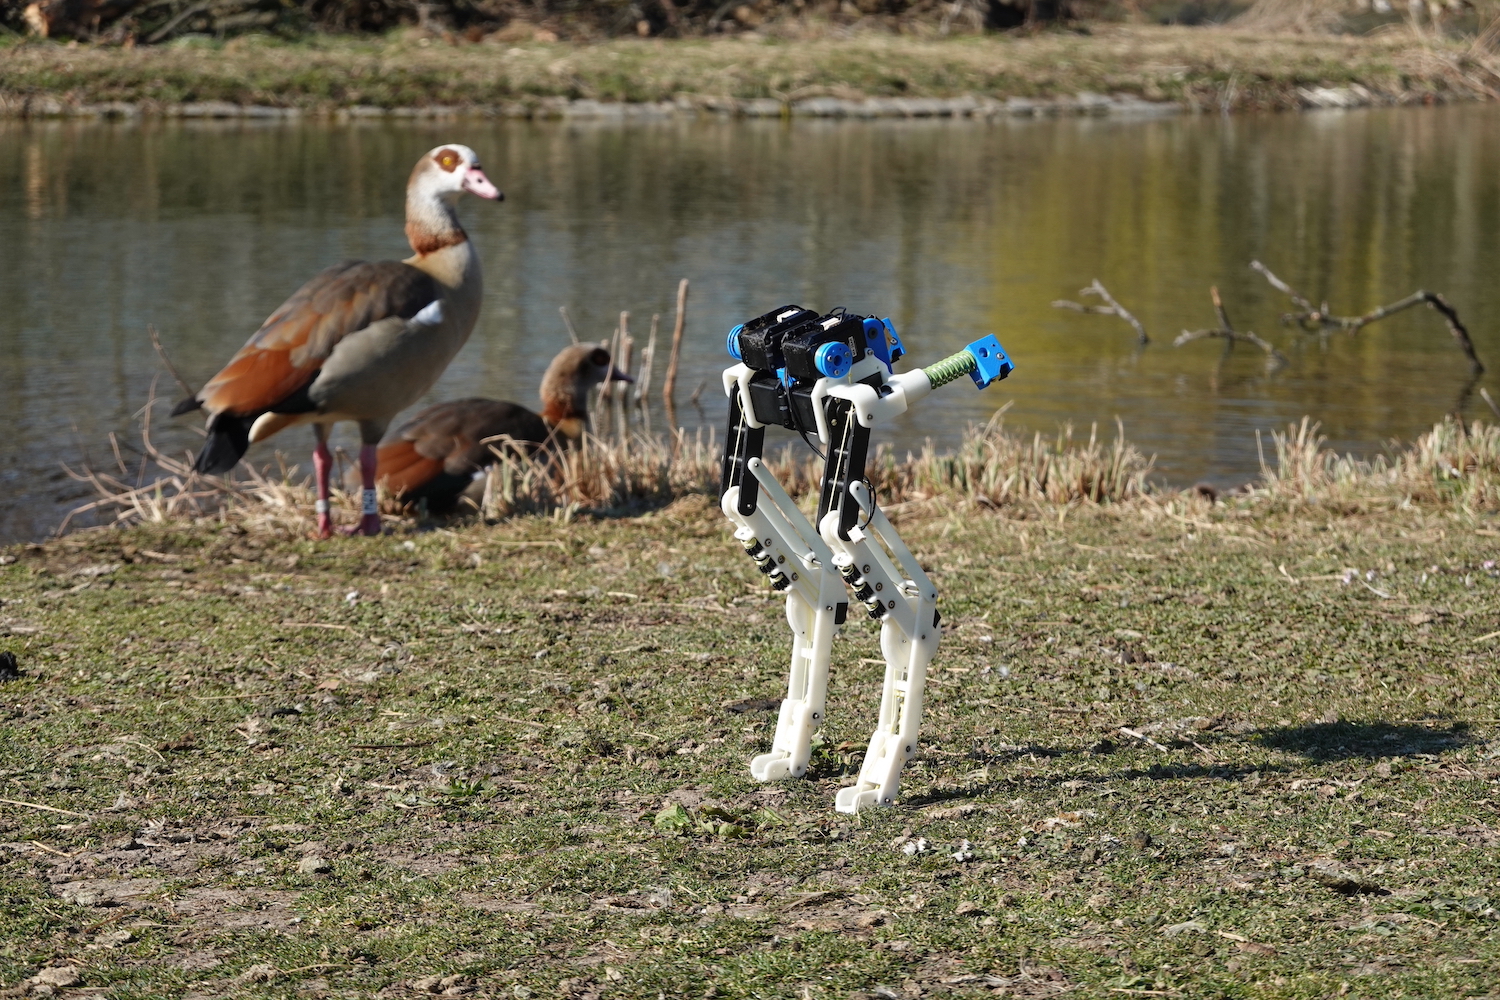
    Ein Team von Wissenschaftler:innen des Max-Planck-Instituts für Intelligente Systeme und der University of California, Irvine, hat ein Roboterbein konstruiert, das wie sein natürliches Vorbild sehr energieeffizient ist. BirdBot profitiert von einer Fuß-Bein-Kopplung durch ein Netzwerk aus Muskeln und Sehnen, das sich über mehrere Gelenke erstreckt. Auf diese Weise benötigt BirdBot weniger Motoren als bisherige Laufroboter und könnte theoretisch riesig groß gebaut werden. Nun haben die Forschenden ihre Arbeit in Science Robotics veröffentlicht.

    Wenn ein Tyrannosaurus Rex vor 66 Millionen Jahren fast die gleiche Beinstruktur hatte wie ein Vogelstrauß, der heute im Zoogehege rumrennt, dann nehmen Wissenschaftler:innen an, dass sich diese Beinstruktur im Laufe der Evolution bewährt hat. Der Aufbau der Beine hat sich seit Millionen von Jahren zwar verändert, viele Bestandteile sind aber sehr ähnlich. Ein Gütesiegel der Natur.

    Graziös, elegant, kraftvoll – Laufvögel wie der Strauß sind ein mechanisches Wunderwerk. Die teilweise über 100 kg schweren Tiere rennen mit bis zu 55 km/h durch die Savanne. Diese Höchstleistung ist der Beinstruktur zu verdanken, so die Vermutung. Anders als Menschen klappen Vögel den Fuß nach hinten zurück, während sie das Bein zum Körper hochziehen. Warum machen das die Tiere, wieso ist diese Fußbewegung beim Gehen und Rennen energieeffizient, und wie lässt sich der Aufbau der Vogelbeine mit all seinen Knochen, Muskeln und Sehnen auf Laufroboter übertragen?

    Mehr als fünf Jahre hat Alexander Badri-Spröwitz sich diesen Fragen gewidmet. Am Max-Planck-Institut für Intelligente Systeme leitet er die Forschungsgruppe Dynamische Lokomotion. Die Gruppe arbeitet an der Schnittstelle zwischen Biologie und Robotik im Bereich der Biomechanik und Neurokontrolle. Die dynamische Fortbewegung von Tieren und Robotern steht hier im Fokus.

    Zusammen mit seinem Doktorand Alborz Aghamaleki Sarvestani hat Badri-Spröwitz ein Roboterbein konstruiert, das wie sein natürliches Vorbild sehr energieeffizient ist: BirdBot braucht weniger Motoren als andere Maschinen und könnte theoretisch riesig groß gebaut werden. Am 16. März publizierten Badri-Spröwitz, Aghamaleki Sarvestani, der Robotiker und Direktor am MPI-IS Metin Sitti sowie Monica A. Daley, Professorin für Biologie an der University of California, Irvine, ihre Forschungsarbeit im renommierten Fachjournal Science Robotics.

    Seilzug aus Muskeln und Sehnen

    Menschen ziehen beim Gehen den Fuß hoch und beugen das Knie, der Fuß und die Zehen aber zeigen nahezu unverändert nach vorne. Bei Vögeln ist es anders. In der Schwungphase klappen Vögel die Füße nach hinten weg. Badri-Spröwitz und sein Team führen diese Bewegung auf eine mechanische Kopplung zurück. „Es ist nicht das Nervensystem, es sind keine elektrischen Impulse, es ist keine Muskelaktivität“, vermutet Badri-Spröwitz. „Wir sehen, dass das Netzwerk aus Muskeln und Sehnen, welches sich über mehrere Gelenke hinweg erstreckt, diese Kopplung ermöglicht. Diese mehr-gelenkigen Muskel-Sehnen-Seilzüge bedingen das Einklappen des Fußes in der Schwungphase. Bei unserem Roboter haben wir die gekoppelte Mechanik im Bein und Fuß implementiert und gezeigt, dass ein Roboter damit sehr energieeffizient und robust laufen kann. Das lässt uns vermuten, dass der Muskel-Sehnen-Seilzug für echte Vögel ähnliche Effizienzvorteile bietet.“

    Die Kopplung der Bein- und Fußgelenke sowie die dabei wirkenden Kräfte könnten der Grund sein, warum ein riesiges Tier wie ein Vogelstrauß nicht nur sehr schnell rennen, sondern auch mühelos stehen kann, mutmaßten die Forschenden. Ein Mensch von über 100 kg kann zwar auch gut und lange stehen, aber nur bei durchgestreckten Knien. Würde die Person leicht in die Hocke gehen, wäre es nach ein paar Minuten vorbei. Dem Vogel jedoch macht seine geknickte Beinstruktur scheinbar nichts aus; manche Vögel können sogar im Stehen schlafen. Bei einem Roboter-Vogelbein sollte das ebenfalls funktionieren: es sollte keine Motorenleistung notwendig sein, um die Konstruktion aufrecht zu halten.

    Roboterbein geht auf dem Laufband

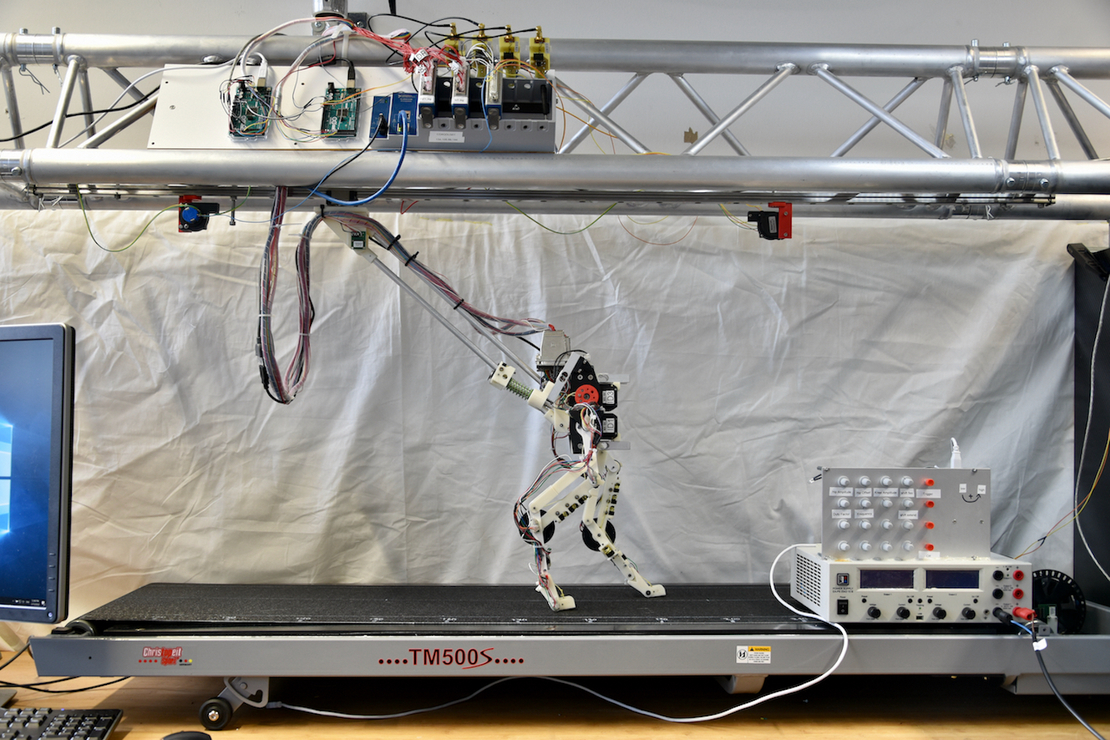
    Um ihre Annahme zu überprüfen, bauten die Forscher ein Bein, das einem Laufvogel nachempfunden ist. Sie konstruierten ihr Roboter-Vogelbein so, dass der Fuß keinen Motor, sondern nur ein mit einem Feder-Seilzug ausgestattetes Gelenk hat. Der Fuß ist also über Seilzüge aus Sehnen und Rollen mechanisch mit den restlichen Beingelenken gekoppelt. Jedes Roboterbein ist mit nur zwei Motoren ausgestattet: Ein Motor am Hüftgelenk sorgt dafür, dass das Gelenk vor und zurück schwingt und das Bein auf diese Art vor und zurück bewegt. Ein weiterer Motor am Kniegelenk kann das Knie beugen und hochziehen. Fertig gebaut, ließen die Forschenden BirdBot auf einem Laufband gehen um zu sehen, wie der Fuß des Roboters beim Gehen ein- und ausklappt. „Die Fuß- und Beingelenke kommen in der Standphase ohne Motoren aus,“ sagt Aghamaleki Sarvestani. „Die Kraft kommt hier aus der Feder, und die Koordination aus dem mehrgelenkigen Seilzugmechanismus. Beim Bein-Anziehen in der Schwungphase schaltet der Fuß dann die Beinfeder – den Muskel – weg“, fügt Badri-Spröwitz hinzu. Ein Video zeigt das laufende Roboter-Vogelbeine im Labor der Forschungsgruppe.

    Null Kraftaufwand beim Stehen und beim Bein-Anziehen

    Im Stand sieht man, wie das Bein null Energie aufwendet und trotzdem unerschütterlich dasteht. „Früher mussten unsere Roboter entweder beim Stehen oder beim Bein-Anziehen gegen die Feder oder mit einem Motor arbeiten, um das Bein in der Schwungphase nicht mit dem Boden zu kollidieren. Dieser Energieeintrag ist bei BirdBot jetzt nicht mehr notwendig“, sagt Badri-Spröwitz und Aghamaleki Sarvestani fügt hinzu: „Insgesamt ist damit nur ein Viertel der Energie notwendig im Vergleich zu vorhergehenden Laufrobotern.“

    Laufband wieder an, der Roboter läuft los, und mit jedem Beinschwung schaltet der Fuß die Beinfeder aus. Der Fuß entkoppelt den Seilzug und das Bein schwingt lose. Dieses Schalten zwischen Stehen und Gehen wird bei den meisten Robotern durch einen Motor am Gelenk gewährleistet. Ein Sensor sendet ein Signal an die Steuerung, die den Motor an- und ausschaltet. „Bisher mussten die Motoren sich ein- und abschalten, je nachdem, ob das Bein in der Schwung- oder Standphase war. Jetzt aber macht der Fuß das für die Laufmaschine. Wir brauchen nur noch einen Motor am Hüftgelenk und einen zum Knie-Beugen in der Schwungphase, den Rest macht das Bein allein. Das Ein- und Auskuppeln der Beinfedern überlassen wir der von Vögeln inspirierten Mechanik. Das ist robust, schnell und energieeffizient“, sagt Badri-Spröwitz.
    Dr. Daley stellte in mehreren früheren Studien fest, dass der Aufbau eines Vogelbeines nicht nur Energie spart beim Laufen und Stehen, er ist auch so von der Natur angepasst, dass das Tier kaum stolpert und sich verletzt. In Experimenten mit Perlhühnern, die über zugedeckte Schlaglöcher laufen, konnte sie die bemerkenswerte Robustheit der Vögel bei ihrer Fortbewegung quantifizieren. Eine morphologische Intelligenz ist in das System eingebaut, die das Tier schnell agieren lässt – ohne darüber nachdenken zu müssen. Daley und ihre Kollegen haben gezeigt, dass die Tiere ihre Beine bei der Fortbewegung nicht nur mithilfe des Nervensystems steuern. Liegt unerwartet ein Hindernis im Weg, ist es nicht immer der Tast- oder Sehsinn des Tieres, der zum Einsatz kommt.

    „Der Aufbau mit mehr-gelenkigen Muskeln und Sehnen und die spezielle Fußbewegung kann erklären, warum sogar schwere, große Laufvögel so schnell, robust, und energieeffizient laufen. Wenn ich davon ausgehe, dass beim Umschalten im Vogel alles auf Sensorik basiert, und es mal eine Stolperstelle gibt, könnte es passieren, dass das Tier nicht schnell genug reagieren kann. Die Sensorik, die Reizweiterleitung, und das Reagieren kosten Zeit“, sagt Daley.

    Daleys 20-jährige Arbeit an laufenden Vögeln zeigt, dass Vögel schneller reagieren, als es das Nervensystem zulässt, was darauf hinweist, dass die Mechanik hier einen wesentlichen Beitrag leistet. Jetzt, da das Team BirdBot gebaut hat, ein physikalisches Modell, das direkt zeigt, wie diese Mechanismen funktionieren, macht alles mehr Sinn: das Bein kann mechanisch bei einer Bodenunebenheit umschalten. Das funktioniert sofort, ohne Zeitverzögerung. Wie Vögel zeichnet sich auch der Roboter durch eine hohe Robustheit bei der Fortbewegung aus.

    Ob im Maßstab eines Tyrannosaurus Rex oder einer kleinen Wachtel – es ist egal, ob es sich um ein kleines oder ein riesiges Roboterbein handelt. Theoretisch können jetzt meterhohe Beine für Tonnen-schwere Roboter gebaut werden, die mit wenig Leistungsaufwand herumlaufen.

    Wie immer führen die in der Gruppe Dynamischen Lokomotion gewonnenen Erkenntnisse über Roboter zu Erkenntnissen über die von der Evolution angepassten Tiere und vice versa. Ein Wechselspiel, das Hypothesen testet und manchmal bestätigt, und dabei sowohl das Forschungsfeld der Robotik als auch der Biologie voranbringt.

  • AI & Architecture

    AI & Architecture

    Die nächste Ausgabe unserer Entrepreneurship-Serie steht vor der Tür, und wir betrachten erneut künstliche Intelligenz (KI) und dessen Auswirkungen auf eine bestimmte Branche. Diesmal konzentrieren wir uns auf KI als wirkungsvolles Instrument für Architekten und die Architektur-, Ingenieur- und Bauindustrie (AEC). Unsere Referent:innen aus den Bereichen Forschung, Start-up und Investment teilen ihre Perspektiven, Lösungen und die Chancen, die sie in KI sehen.

    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für das Thema interessieren, sind herzlich eingeladen, am Donnerstag, den 31. März, 14:00-15:30 Uhr dabei zu sein.

    Sprecher:innen

    David Weber
    CEO von Architizer

    Diellza Elshani
    Doktorandin am Institut für Computational Design und Construction und Exzellenzcluster IntCDC an der Universität Stuttgart

    Benjamin James
    Founder & CEO von mlxar GmbH

    David Fehrenbach
    Co-Founder & Managing Director von preML GmbH

    Alex Diehl
    Senior Advisor bei Cyber Valley & Angel Investor


    Registrierung

    Bitte hier registrieren. Das Event findet via Zoom und in englischer Sprache statt.


    Kontakt

    Julia Schmaus – Innovation Manager
    E-mail: julia.schmaus@cyber-valley.de
    Telefon: +49 7071 601 1546
    Mobil: +49 151 6452 0213

  • Sprechstunde: Cyber Valley Start-up Incubation Program

    Sprechstunde: Cyber Valley Start-up Incubation Program

    Das Cyber Valley Start-up Incubation Program bietet für Master-Studierende sowie für Forscherinnen und Forscher im April und Mai 2022 die Gelegenheit auszuprobieren, ein KI-Startup zu gründen – in nur sechs Wochen. Alle Informationen zum Cyber Valley Incubation Program findest du auf dieser Seite. Bewerbungsschluss ist am 13. März 2022.

    Hast du noch Fragen? Cyber Valley Innovationsmanager Tobias Dürr bietet Interessierten eine dreißigminütige Sprechstunde an, in denen er deine Fragen zum Programm beantwortet. Die Sprechstunde ist am 2. März um 14 Uhr, am 3. März um 11 Uhr und am 7. März um 15 Uhr. Über diesen Link können sich Interessierte zu diesen Zeiten einwählen. 

  • Sprechstunde: Cyber Valley Start-up Incubation Program

    Sprechstunde: Cyber Valley Start-up Incubation Program

    Das Cyber Valley Start-up Incubation Program bietet für Master-Studierende sowie für Forscherinnen und Forscher im April und Mai 2022 die Gelegenheit auszuprobieren, ein KI-Startup zu gründen – in nur sechs Wochen. Alle Informationen zum Cyber Valley Incubation Program findest du auf dieser Seite. Bewerbungsschluss ist am 13. März 2022.

    Hast du noch Fragen? Cyber Valley Innovationsmanager Tobias Dürr bietet Interessierten eine dreißigminütige Sprechstunde an, in denen er deine Fragen zum Programm beantwortet. Die Sprechstunde ist am 2. März um 14 Uhr, am 3. März um 11 Uhr und am 7. März um 15 Uhr. Über diesen Link können sich Interessierte zu diesen Zeiten einwählen.