User Group: Researcher

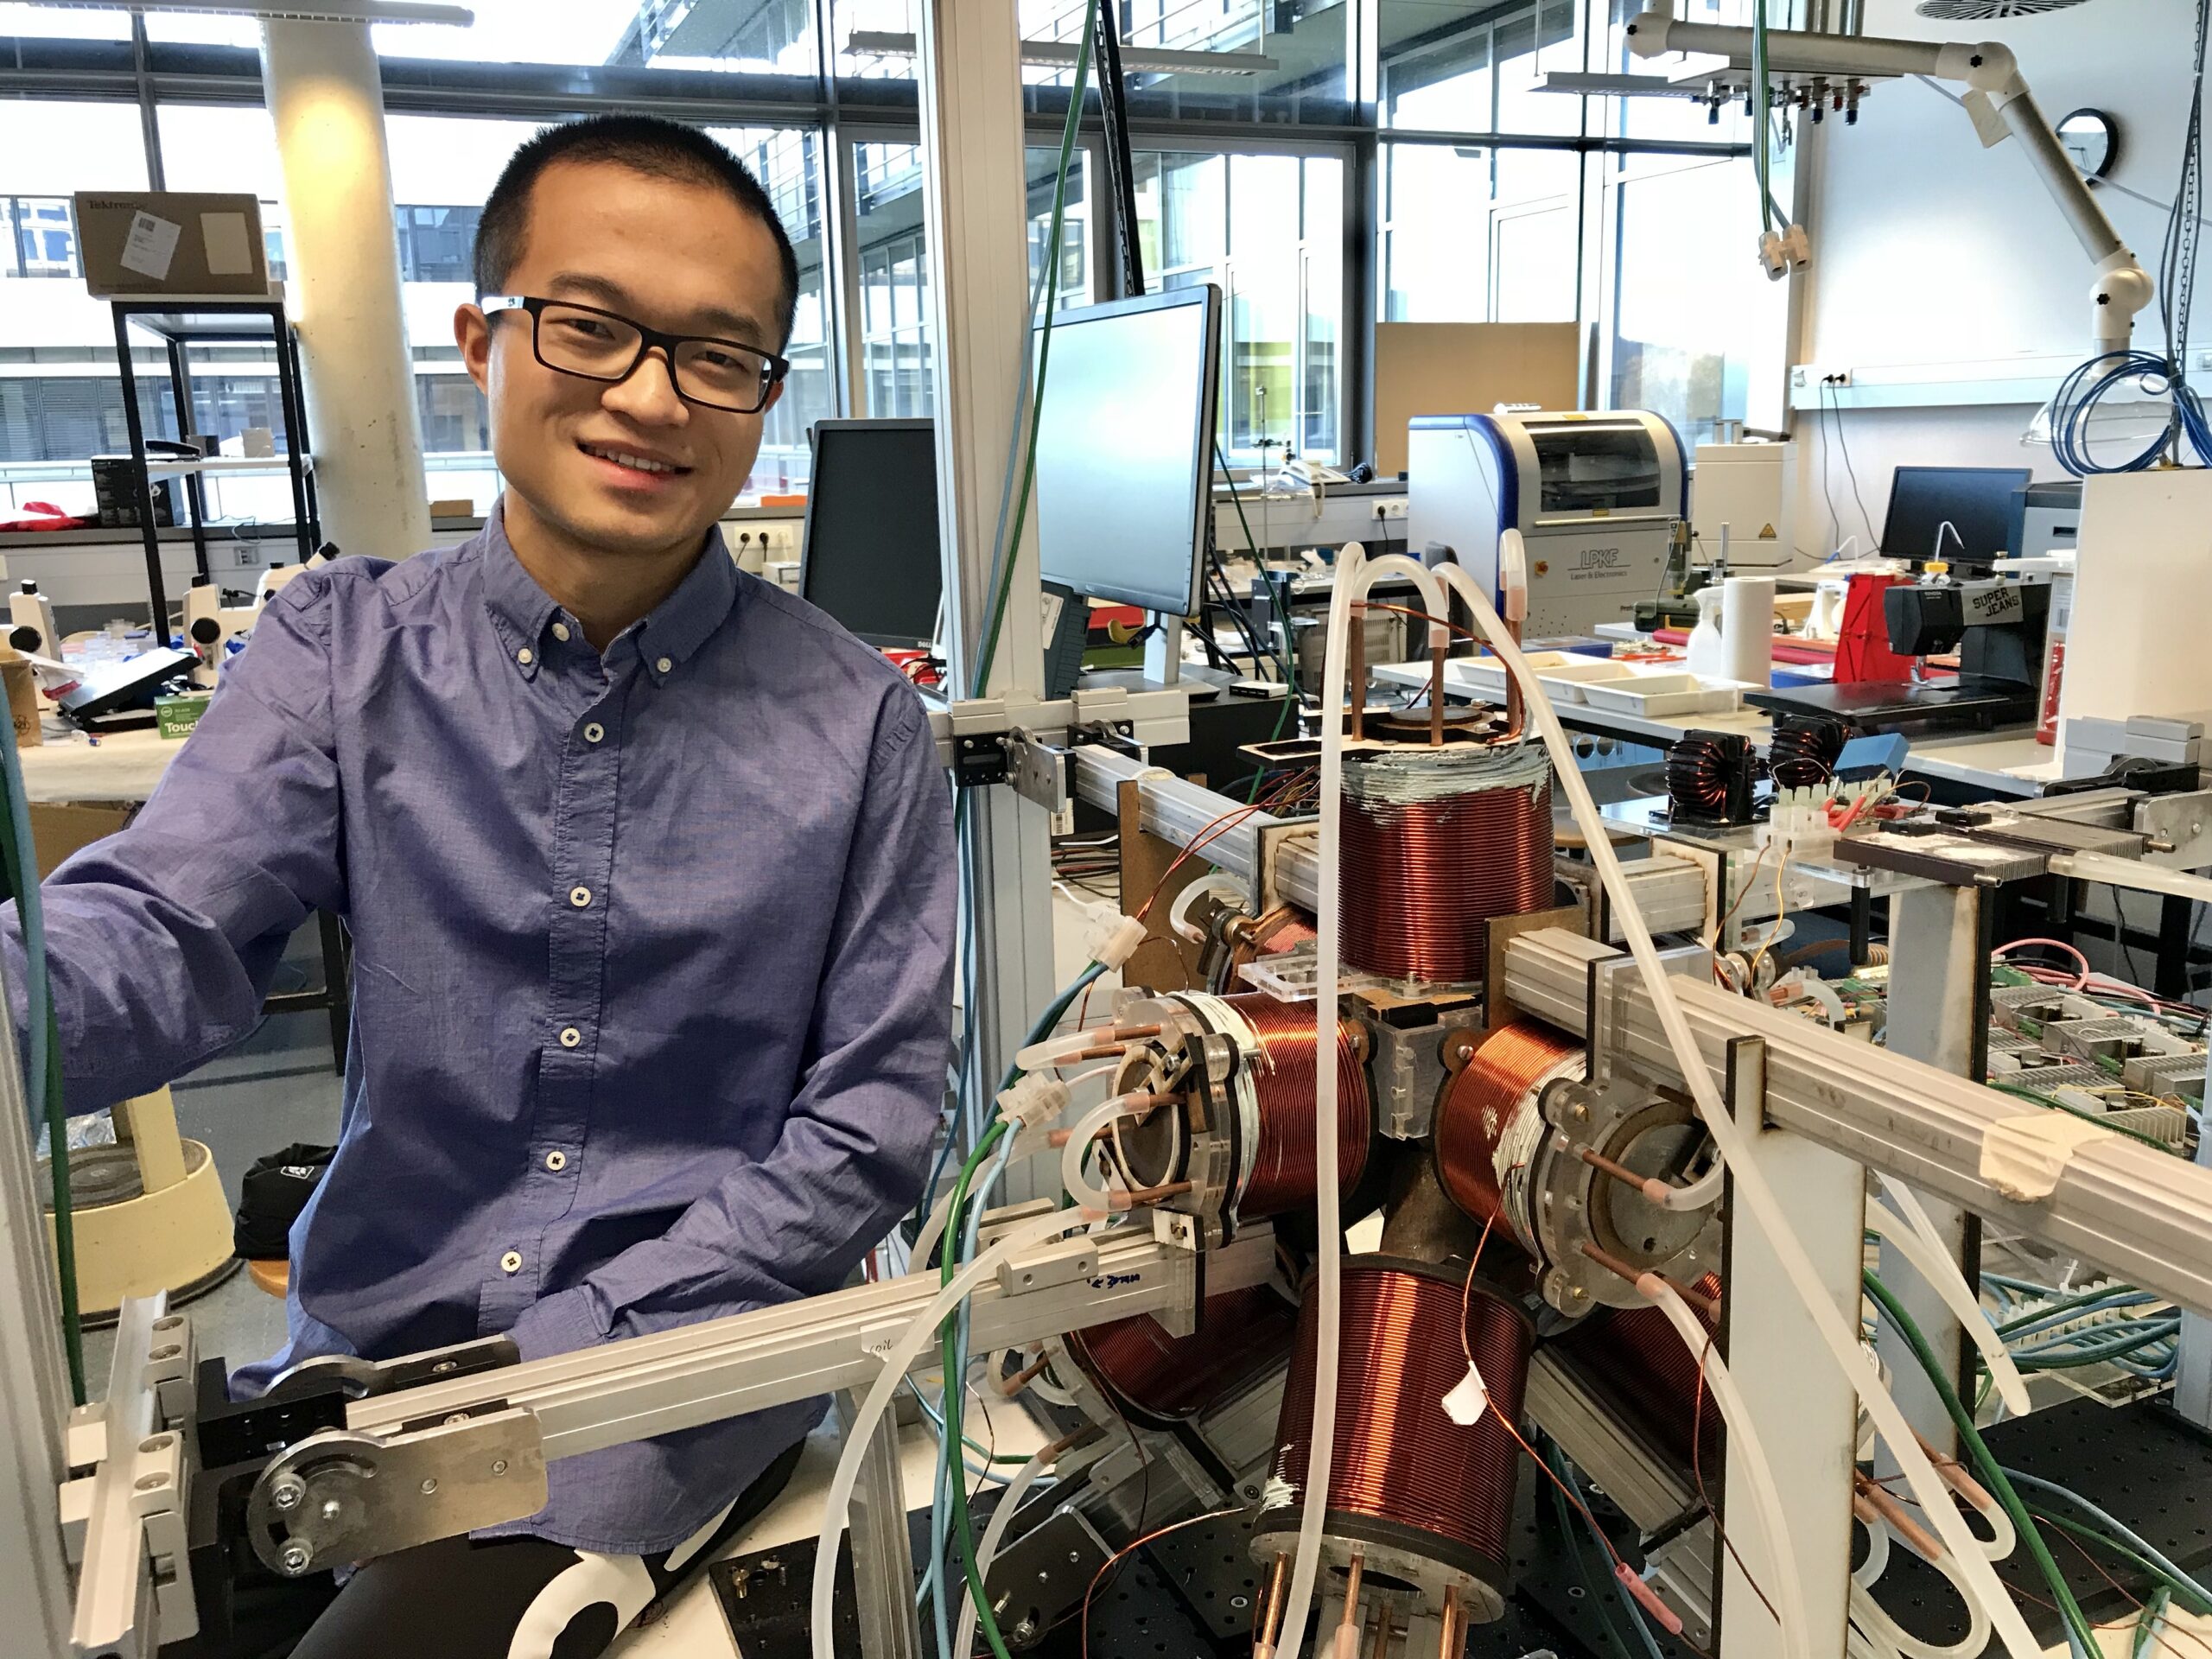
  • Wenqi Hu new Cyber Valley group leader

    Wenqi Hu new Cyber Valley group leader

    The group will focus on two areas. Firstly, on developing fabrication and integration methods of components made of various smart materials. Secondly, based on these newly developed fabrication methods, Wenqi Hu plans to investigate how to design bioinspired miniature soft machines, ranging from a few millimeters in size to tens of centimeters. The aim is to make such small untethered robots autonomous.

    How to build a robot is a science in itself

    Inspired by various animals, Hu has developed many bio-inspired miniature robots in the past. For example, in a Nature paper, he used magnetic soft composite materials which can be deformed into different programmed shapes by external magnetic field control, to solve a great challenge in small-scale mobile robotics: how to navigate miniature mobile robots in complex environments with multiple terrains using multiple locomotion modalities like those found in animals. By using programmed dynamic deformations of the soft elastomeric body, Hu’s robots were able to display seven locomotion modalities (undulatory swimming, jellyfish-like swimming, water meniscus climbing, jumping, ground walking, rolling, and crawling inside constrained environments) to navigate through complex terrains. The corresponding scientific journal publication titled “Small-scale soft-bodied robot with multimodal locomotion”, has been cited more than 1000 times. It was also featured in the New York Times, Wall Street Journal, Galileo TV, Der Spiegel, and many other media outlets. In the past four years, Hu has published many papers on miniature bioinspired robots in Nature Communications, Science Advances, Science Robotics, and Advanced Materials.

    “One disadvantage of the current miniature robots I have worked on is that they have to be driven by magnetic fields,” says Hu. “For future medical applications, this is not a problem, as the patients lie or sit and don’t move with magnetic coils surrounding them. But if we wish these robots to work outside in the field, a dependence on a magnetic system can become a problem.”

    With his appointment as a Cyber Valley Research Group Leader, Hu wants to look into how to make his miniature robots autonomous. He will study how to integrate various components made of different materials and design them in an optimal way.

    “I have gained extensive experience in fabrication techniques on a small scale and design methods such as bio-inspiration, soft-body fluid interaction, and multi-agents cooperation. I will use this knowledge in my future research,” Hu says. With strong support from Cyber Valley and the Max Planck Institute for Intelligent Systems (MPI-IS), he looks forward to carrying out his independent research over the next five years.

    Second Cyber Valley group at MPI-IS in Stuttgart

    “Bioinspired Autonomous Miniature Robots” is the second Cyber Valley research group located in Stuttgart. “With my group, I can make an important contribution to the Max Planck Institute for Intelligent Systems and the Cyber Valley network, as we already have a strong focus on biomedical robots, robotic materials, and larger scale robotics,” Hu adds.

    About:

    Dr. Wenqi Hu received his Bachelor’s degree in 2009 specializing in microelectronics. In 2014 he received his Ph.D. from the Electrical Engineering Department at the University of Hawaii at Manoa. In July 2014, Hu joined the Max Planck Institute for Intelligent Systems and the Physical Intelligence Department. His work has significantly advanced the understanding and application of smart materials and bioinspired soft machine designs. His research breakthroughs were published in Nature, Nature Communications, Science Advances, and Science Robotics and have also been widely cited and featured in the popular press, such as the New York Times, the Wall Street Journal, Galileo TV, Der Spiegel, Nature News, and IEEE Spectrum Magazine, to name a few. He has received many awards for his scientific contributions, including Best Conference Paper Award Finalist at ICRA 2012, the Humboldt Postdoctoral Research Fellowship between 2015 and 2018, the Best Paper Award at Robotics Science and Systems 2019 (RSS), and the Günter Petzow Prize in 2018.

  • AI & Health

    AI & Health

    Forscher:innen, Start-ups und Investoren werden aus verschiedenen Blickwinkeln Einblicke in dieses Thema geben und ihre Erfahrungen und Ideen teilen.

    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für das Thema "AI & Health" interessieren, sind herzlich eingeladen, am Donnerstag, den 19. Mai, 14:00-15:30 Uhr MESZ dabei zu sein.

    Sprecher:innen

    Alona Shagan
    Postdoc, Max Planck Institut für Intelligente Systeme

    Milad Geravand
    CEO, Deep Care GmbH

    Manuel Heurich
    CEO, BinDoc GmbH

    Stephan Rauscher
    Partner, UNI-X

    Registrierung

    Bitte hier registrieren. Das Event findet via Zoom und in englischer Sprache statt.

    Kontakt

    Oliwia Gust –  Event Manager
    Telefon: +49 7071 601 1554
    Mobil: +49 151 4075 6302 
    E-Mail: oliwia.gust@cyber-valley.de

  • “Children can critically reflect on AI”

    “Children can critically reflect on AI”

    Tabea Brietzke, student assistant at the Cyber Valley Public-Engagement-Team interviewed Gregor about the programmes and goals at Makerspace. The interview was shortend and edited for the written form. It was held in German. The interview with Gregor Schulte can be found in the latest episode of our podcast “Direktdurchwahl“: Do children understand AI?


    Ist künstliche Intelligenz nicht ein viel zu komplexes Thema für Kinder? 

    KI ist ein schwieriger Einstieg, wenn man sich zum ersten Mal mit Technologie auseinandersetzt. Wir wollen Kindern den Weg dorthin vielmehr ebnen und zeigen, welche Technologien es überhaupt gibt. Am Ende steht dann die künstliche Intelligenz. Und das können bereits Kinder verstehen.


    Die Wirtschaft ist sehr interessiert an KI-Expert:innen. Geht es beim Makerspace auch darum, Kinder möglichst früh zu Fachkräften auszubilden?

    Nein. Es geht viel eher darum, dass wir die Kompetenzen bei den Kindern stärken. Sie sollen verstehen, was es mit der künstlichen Intelligenz auf sich hat und sich dann kritisch damit auseinandersetzen.


    Warum ist es wichtig, von klein auf in das Thema KI einzusteigen?

    KI wird unsere Gesellschaft immer weiter beeinflussen. Wir nutzen jetzt schon viele Systeme in unserem Alltag, bei denen eine künstliche Intelligenz Entscheidungen trifft. Man kann sich eigentlich gar nicht früh genug damit auseinandersetzen, um das zu verstehen und auch einschätzen zu können.


    Können Kinder künstliche Intelligenz denn schon kritisch hinterfragen?

    Das können sie auf jeden Fall. Wenn man mit Kindern über die ethischen und gesellschaftlichen Aspekte der künstlichen Intelligenz diskutiert, bekommt man erstaunlich reflektierte Antworten. Man merkt, dass Kinder häufig schon genau wissen, was künstliche Intelligenz bedeutet.


    Was können Kinder und Jugendliche im Makerspace machen?

    Wir haben viele verschiedene Labore und Werkstätten. Das Angebot reicht von einfachen Spiel- und Bastelmöglichkeiten über programmierbare Roboter bis hin zur Programmierung am Computer. Wir haben auch abseits von KI zum Beispiel einen 3D-Drucker, und einen Lasercutter, mit dem man Papier und Holz schneiden kann. Es gibt also ein ganz breites Spektrum an Geräten und Dingen, die die Kinder ausprobieren können.


    Gibt es ein Mindestalter und ist das Angebot kostenfrei?

    Ein Mindestalter gibt es nicht. Selbst die Kleinsten können in den KI-Makerspace kommen und sich mit handwerklichen oder technischen Themen auseinandersetzen. Wir haben Roboter, die man auch ohne lesen zu können programmieren kann. Diese Roboter kann man über farblich kodierte Bausteine über den Teppich fahren lassen. Zu den Öffnungszeiten kann man hier immer hereinspazieren. Und die Kurse, die wir anbieten, wie zum Beispiel die Programmierkurse, sind kostenlos. 


    An vielen Schulen gibt es Informatikunterricht. Sollte das, was ihr macht, nicht eigentlich an Schulen stattfinden?

    Nicht jede Schule kann das in dem Umfang leisten, insbesondere die Betreuung und die Arbeit an den Geräten ist zeitintensiv. Deshalb verstehe ich den KI-Makerspace als ergänzendes Angebot zu dem, was die Schulen schon leisten. Es gibt Schulen, die gut ausgerüstet sind und die tolle Informatiklehrer haben. Aber das gilt eben nicht für alle. Die Kompetenzen, die man in unserer durch Informationstechnologien geprägten Gesellschaft braucht, sollten aber auf jeden Fall in Schulen vermittelt werden. Das halte ich für sehr wichtig.


    Wen erreicht der KI-Makerspace: nur die, die bereits an Technik interessiert sind? 

    Natürlich kommen viele, die sich in ihrer Freizeit mit diesen Themen auseinandersetzen und vielleicht sogar einen 3D-Drucker zu Hause haben. Aber wir haben auch Kinder und Jugendliche, die noch nicht so viel Berührungspunkte damit hatten. Wir versuchen, sie gezielt anzusprechen; ihnen die Chance zu geben, Dinge auszuprobieren und ihr Interesse zu wecken. Oft erleben wir, dass Kinder erst beobachten und sich alles in Ruhe angucken. Sobald sie herausfinden, was die Geräte alles können, entwickeln sie eigene Ideen und Projekte.


    Aber nach wie vor existiert ja das Klischee, dass vor allem Jungs an technischen Dingen interessiert sind. Bietet der Makerspace auch spezielle Angeboten für Mädchen?

    Ja, wir hatten in den Osterferien ein spezielles Programm für Mädchen, das wir fortführen möchten. Außerdem gibt es Angebote anlässlich des Girls’ Day. 
    Aber: Es geht uns weniger um das Geschlecht; wir wollen ganz unabhängig davon generell unterprivilegierte Kinder oder technikfernere Gruppen an unsere Themen heranführen und in den Fokus nehmen. Ein Ansatz ist, dass wir mit Förderschulen in Kontakt treten und die Kinder hierher einladen.


    Kann eure Zielgruppe eigentlich auch eigene Wünsche einbringen?

    Ganz genau, das ist uns wichtig. Unser Angebot soll auf die Bedürfnisse und Wünsche der Kinder ausgelegt sein. Wir sind dabei, einen Jugendrat zu gründen, bei dem Kinder ein eigenes Budget verwalten und mitentscheiden können, was damit beschafft werden soll.


    Und was wünschst du dir für die Entwicklung des KI-Makerspace? 

    Es würde mich freuen, wenn wir eine feste Institution in Tübingen werden. Wenn jemand nach einem Ort fragt, an dem man sich mit Technologien auseinandersetzen kann, soll die Antwort lauten: „Da musst du zum KI-Makerspace gehen.“
     

    You are currently viewing a placeholder content from Podigee. To access the actual content, click the button below. Please note that doing so will share data with third-party providers.

    More Information
  • Microrobots display versatile movement patterns

    Microrobots display versatile movement patterns

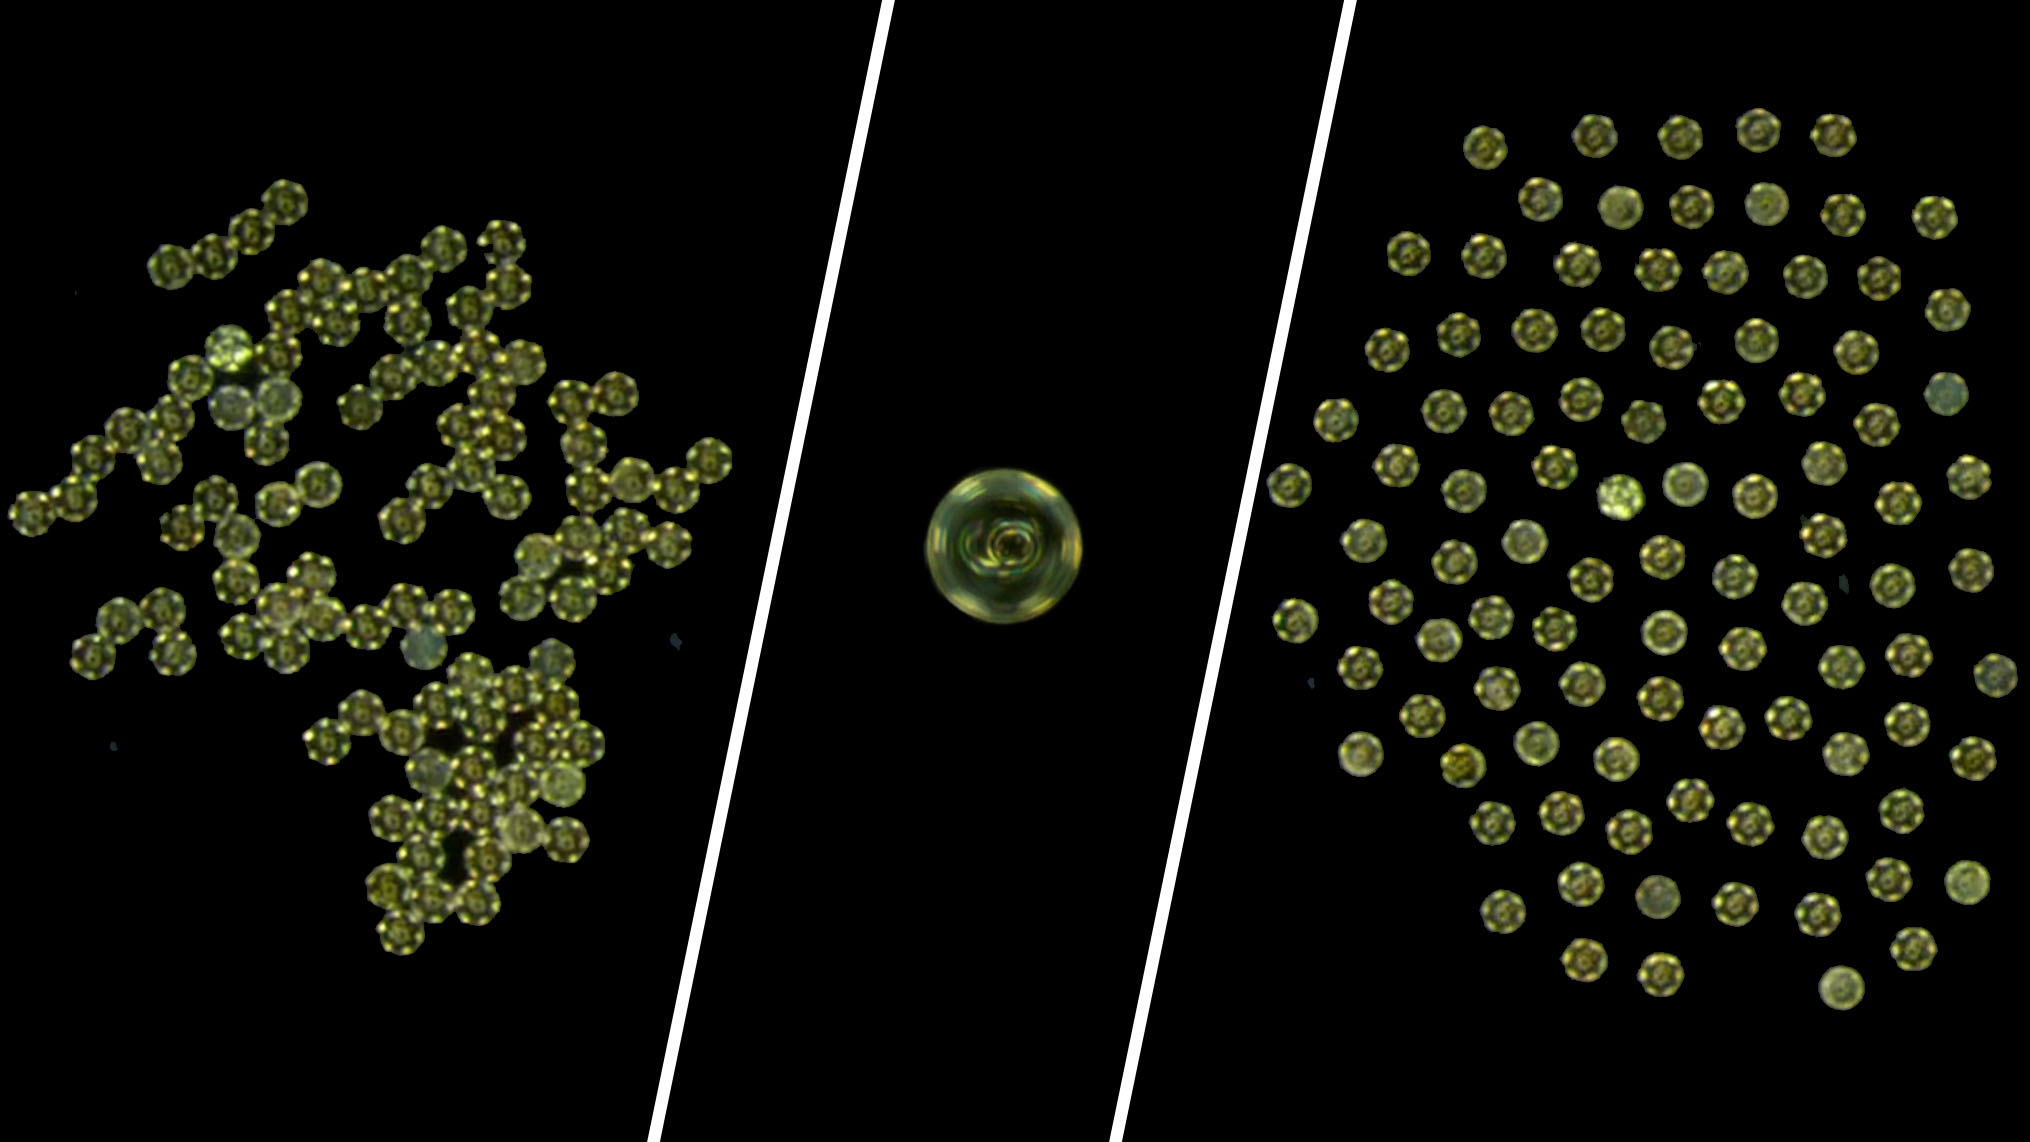
    Researchers at the Max Planck Institute for Intelligent Systems (MPI-IS), Cornell University and Shanghai Jiao Tong University have developed collectives of microrobots which can move in any desired formation. The miniature particles are capable of reconfiguring their swarm behavior quickly and robustly. Floating on the surface of water, the versatile microrobotic discs can go round in circles, dance the boogie, bunch up into a clump, spread out like gas or form a straight line like beads on a string.

    Each robot is slightly bigger than a hair’s width. They are 3D printed using a polymer and then coated with a thin top layer of cobalt. Thanks to the metal the microrobots become miniature magnets. Meanwhile, wire coils which create a magnetic field when electricity flows through them surround the setup. The magnetic field allows the particles to be precisely steered around a one-centimeter-wide pool of water. When they form a line, for instance, the researchers can move the robots in such a way that they “write” letters in the water. The research project of Gaurav Gardi and Prof. Metin Sitti from MPI-IS, Steven Ceron and Prof. Kirstin Petersen from Cornell University and Prof. Wendong Wang from Shanghai Jiao Tong University titled “Microrobot Collectives with Reconfigurable Morphologies, Behaviors, and Functions” was published in Nature Communications on April 26, 2022.

    Collective behavior emerges from the interactions between the robots

    Collective behavior and swarm patterns are found everywhere in nature. A flock of birds exhibits swarm behavior, as does a school of fish. Robots can also be programmed to act in swarms – and have been seen doing so quite prominently. A technology company recently presented a drone lightshow that won the company a Guinness World Record by programming several hundred drones and flying them side-by-side, creating amazing patterns in the night sky. Each drone in this swarm was equipped with computational power steering it in every possible direction. But what if the single particle is so tiny that computation isn’t an option? When a robot is just 300 micrometers wide, one cannot program it with an algorithm.

    Three different forces are at play to compensate for the lack of computation. One is the magnetic force. Two magnets with opposite poles attract. Two identical poles repel each other. The second force is the fluid environment; the water around the discs. When particles swim in a swirl of water, they displace the water and affect the other surrounding particles in the system. The speed of the swirl and its magnitude determine how the particles interact. Thirdly, if two particles float next to each other, they tend to drift towards each other: they bend the water surface in such a way that they slowly come together. Scientists and cereal lovers call this the cheerio effect: if you let two cheerios float on milk, they will soon bump into each other. On the flip side, this effect can also cause two things to repel each other (try a hairpin and a cheerio).

    Three forces allow for reconfigurability

    The scientists use all three forces to create a coordinated, collective pattern of motion for several dozen microrobots as one system. A video (see below) shows how the scientists steer the robots through a parcour, displaying the formation that best suits the obstacle course, e.g. when they enter a narrow passage, the microrobots line up in single file and disperse again when they come out. The scientists can also make the robots dance, alone or as pairs. Additionally, they show how they put a tiny plastic ball into the water container and then aggregate the robots into a clump to push the floating ball along. They can place the tiny particles inside two gears and move the particles in a way that causes both gears to rotate. A more ordered pattern is also possible with each particle keeping an identical distance to its neighbor. All these different locomotion modes and formations are achieved through external computation: an algorithm is programmed to create a rotating or oscillating magnetic field which triggers the desired movement and reconfigurability.

    “Depending on how we change the magnetic fields, the discs behave in a different way. We are tuning one force and then another until we get the movement we want. If we rotate the magnetic field within the coils too vigorously, the force which is causing the water to move around is too strong and the discs move away from each other. If we rotate too slow, then the cheerio effect which attracts the particles is too strong. We need to find the balance between the three,” Gaurav Gardi explains. He is a Ph.D. student in the Physical Intelligence department at MPI-IS and one of the two lead authors of the publication together with Steven Ceron from Cornell University.

    A model for future biomedical and environmental applications

    The future scenario for such microrobotic collectives is to go even smaller. “Our vision is to develop a system that is even tinier, made of particles only one micrometer small. These collectives could potentially go inside the human body and navigate through complex environments to deliver drugs, for instance, to block or unblock passages, or to stimulate a hard-to-reach area,” Gardi says.

    “Robot collectives with robust transitions between locomotion behaviors are very rare. However, such versatile systems are advantageous to operate in complex environments. We are very happy we succeeded in developing such a robust and on-demand reconfigurable collective. We see our research as a blueprint for future biomedical applications, minimally invasive treatments, or environmental remediation,” adds Metin Sitti, who leads the Physical Intelligence Department and is a pioneer in the field of small-scale robotics and physical intelligence.

  • 3. Workshop zu geistiger Anstrengung

    3. Workshop zu geistiger Anstrengung

    Umfang und Ziel des Workshops 

    Wir alle können uns nach einem Arbeitstag erschöpft fühlen, selbst wenn wir ihn am Schreibtisch verbracht haben. Das intuitive Konzept der geistigen Anstrengung durchdringt praktisch alle Bereiche der menschlichen Informationsverarbeitung und ist zu einem zentralen Bestandteil allgemeiner Kognitionstheorie geworden. Die uneinheitliche Verwendung dieses Begriffs in den kognitiven Wissenschaften, einschließlich der kognitiven Psychologie, der Pädagogik, des Human Factors Engineering und der künstlichen Intelligenz, machen ihn zu einem der am wenigsten klar definierten theoretischen Konstrukte in diesem Bereich.

    Einige neuere Ansätze legen den Grundstein für einen Konsens, indem sie geistige Anstrengung einheitlich definieren. Um jedoch einen feldübergreifenden Konsens über die Operationalisierung geistiger Anstrengung zu erreichen, ist ein Austausch zwischen verschiedenen empirischen und rechnerischen Ansätzen erforderlich, einschließlich symbolischer Architekturen, nicht-parametrischer Bayes-Statistik und neuronaler Netze. Ziel dieses zweitägigen Workshops ist es, diese neuen Perspektiven zu besprechen und miteinzubeziehen. 

    Um dieses Ziel zu erreichen, haben wir Experten auf diesen Gebieten dazu eingeladen, eine Zusammenfassung ihrer Forschung zu präsentieren. Außerdem gibt es mit praktischen Übungen, einer Podiumsdiskussion und einer Postersitzung die Gelegenheit, mit dem Publikum in Dialog zu treten.

    Zu den wichtigsten Fragen, die diskutiert werden sollen, gehören unter anderem:

    • Welche experimentellen Phänomene bilden die Grundlage für Theorien zu geistiger Anstrengung?
    • Welche Gemeinsamkeiten gibt es bei der Operationalisierung geistiger Anstrengung in den verschiedenen Bereichen der Kognitionswissenschaft?
    • Welche Modellierungsansätze sind am besten geeignet, um welche Fragen in Bezug auf geistige Anstrengung zu beantworten?

    Der Workshop ist speziell auf Forschende mit Fachwissen in verschiedenen Modellierungsdisziplinen ausgerichtet.

    Programm

    Workshop-Tag 1, 21. November 2022, Übungen 
    • An Introduction to Biologically-Inspired Neural Network Modeling
      (Randall O’Reilly, University of California, Davis)
    • An Introduction to ACT-R
      (Maria Wirzberger, Universität Stuttgart)
    • Bayesian Models in Brain Science
      (Andra Geana, Brown University)
    • Hierarchical Bayesian parameter estimation of the Drift Diffusion Model
      (Michael J. Frank, Brown University)
    • Network Dynamic Modeling of Cognitive Control
      (Anastasia Bizyaeva, Princeton University)
    • Reinforcement Learning
      (Hanneke den Ouden, Radboud University)
    Workshop-Tag 2, 22. November 2022, Forschungsgespräche
    • Keynote: Daniel Kahneman (Princeton University)
    • Danielle Bassett (University of Pennsylvania)
    • Michael Inzlicht (University of Toronto)
    • Yuko Munakata (University of California, Davis)
    • Amitai Shenhav (Brown University)

    Wichtige Termine 

    • Registrierung & Einreichung der Poster-Abstracts: 26. August 2022
    • Workshop-Tag 1: 21. November 2022, Übungen
    • Workshop-Tag 2: 22. November 2022: Forschungsgespräche

    Aufruf zur Einreichung von Abstracts und Anmeldung

    Sie arbeiten an einem Projekt oder einer Dissertation zum Thema geistige Anstrengung und möchten Ihre Ideen diskutieren? Wenn ja, laden wir Sie dazu ein, diese während unserer virtuellen Postersitzung zu präsentieren.

    Bitte reichen Sie für Ihre Bewerbung einen Abstract (2.000 Zeichen) als Teil des Anmeldeformulars ein.

    Kontaktinformation:

  • From business idea to seed funding

    From business idea to seed funding

    Um ein erfolgreiches Unternehmen aufzubauen, durchlaufen Gründer:innen verschiedene Phasen: von der ersten Idee für ein neues Start-up über die Akquise der ersten Kunden und die Entwicklung einer Wachstumsstrategie bis hin zur Zusammenarbeit mit Investoren und dem Abschluss einer Seed Finanzierungsrunde.

    In der nächsten Ausgabe unserer Cyber Valley Entrepreneurship Series werden Sprecher:innen aus dem Cyber Valley-Ökosystem ihre Erfahrungen teilen und darüber sprechen, wie man eine Geschäftsidee formuliert und ein Start-up aufbaut.
     
    Wissenschaftler:innen, Gründer:innen, Studierende und alle, die sich für dieses Thema interessieren, sind herzlich eingeladen, am Donnerstag, den 28. April, von 14:00-15:30 Uhr MESZ dabei zu sein.

    Sprecher:innen

    Michael Kosinski
    Strategy & Growth Executive, MARKT-PILOT GmbH

    Olga Mordvinova
    CEO incontext.technology GmbH

    Matthias Brunner
    Gründer & Geschäftsführer, tsenso GmbH

    Ferran Giones
    Stellvertretender Direktor Institut für Entrepreneurship und Innovationsforschung, Universität Stuttgart

    Registrierung 

    Bitte hier registrieren. Das Event findet via Zoom und in englischer Sprache statt.

    Kontakt

    Julia Schmaus – Innovation Manager
    E-mail: julia.schmaus@cyber-valley.de
    Telefon: +49 7071 601 1546
    Mobil: +49 151 6452 0213