News Category: Press Release

  • Maschinelles Lernen verbessert die biologische Bildanalyse

    Maschinelles Lernen verbessert die biologische Bildanalyse

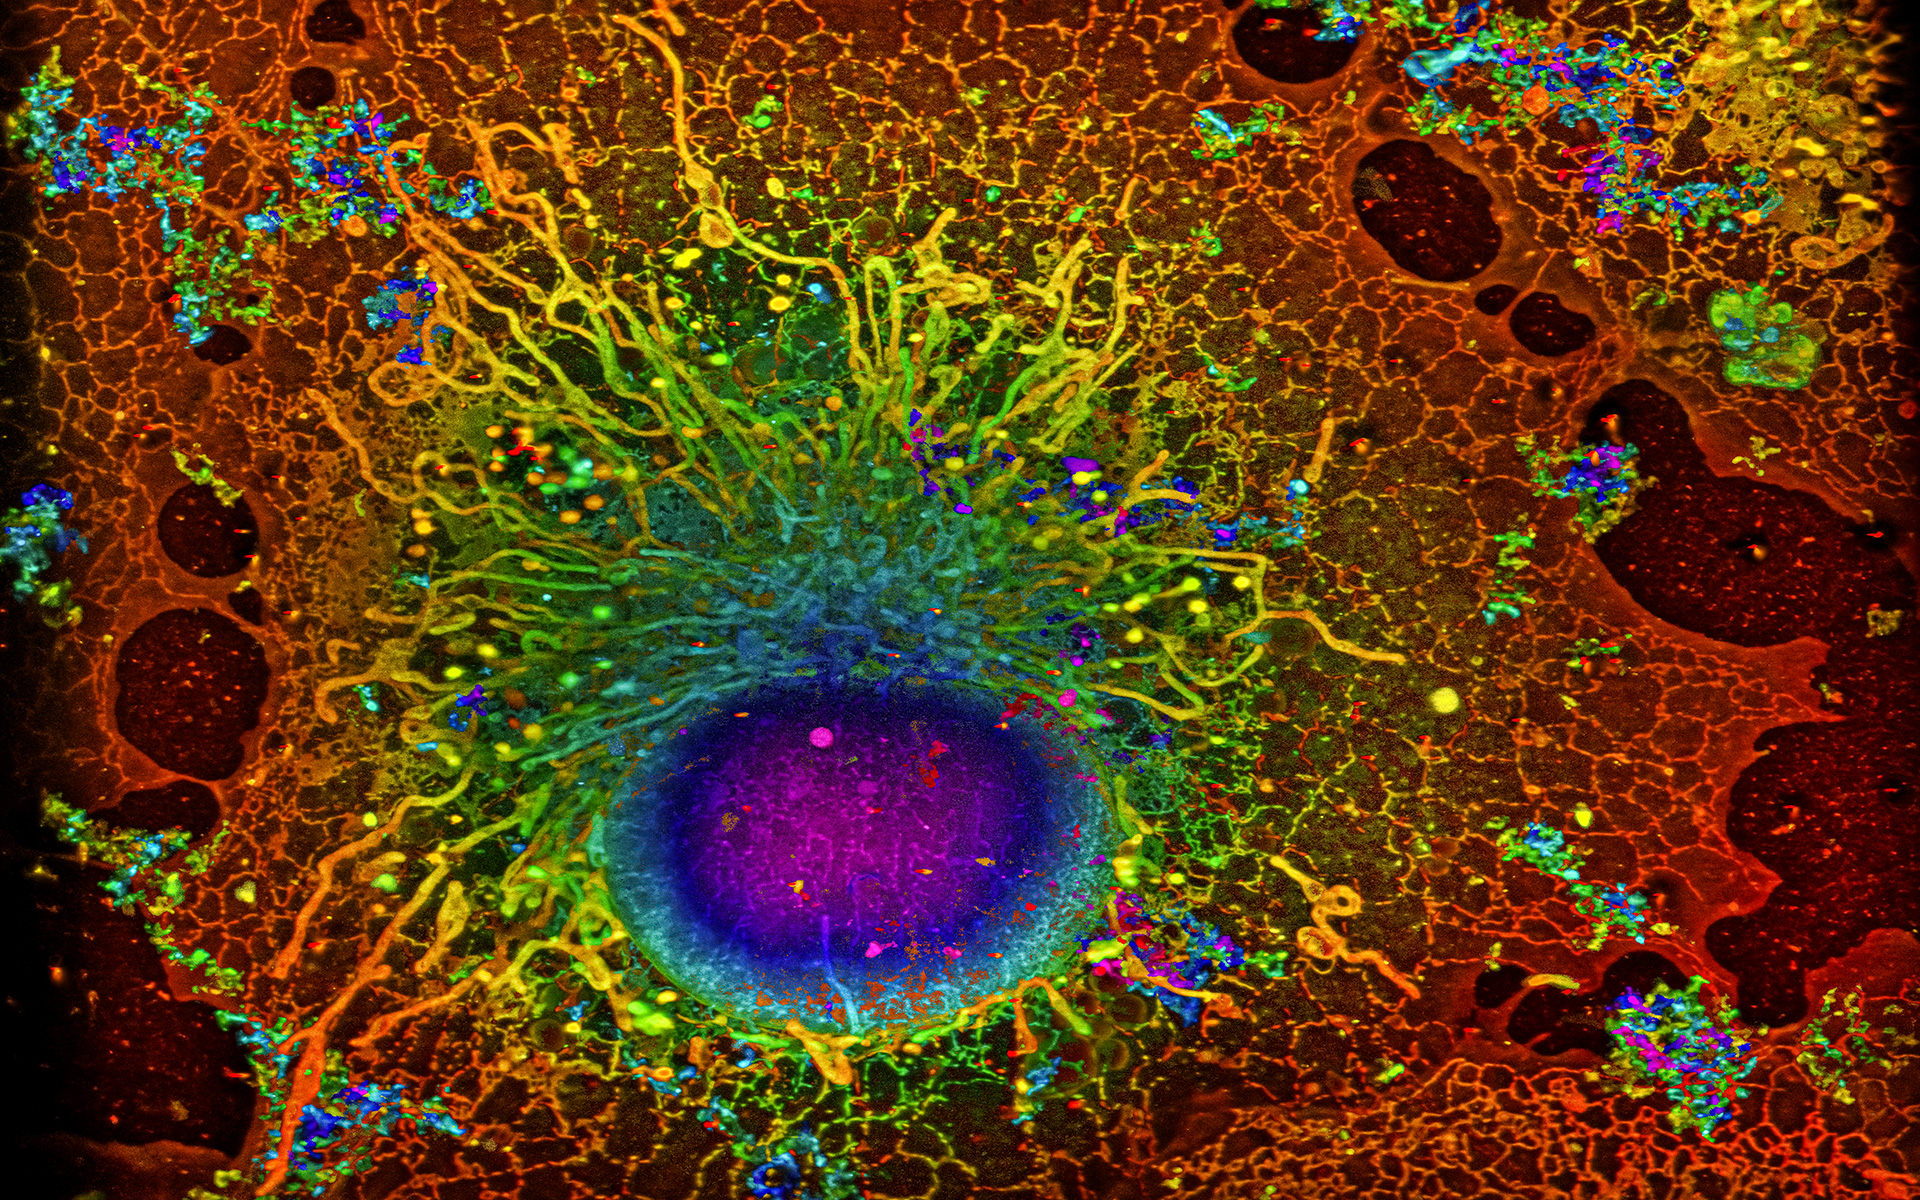
    Mit der superauflösenden Mikroskopie gewinnen Wissenschaftlerinnen und Wissenschaftler neue Einblicke in die Welt der Zellen und können nanometerkleine Strukturen im Zellinneren erkunden. Das Verfahren hat die Lichtmikroskopie revolutioniert und seinen Erfindern 2014 den Nobelpreis für Chemie eingebracht. Tübinger KI-Forschende haben in einem internationalen Projekt einen Algorithmus entwickelt, der diese Technologie wesentlich beschleunigt.

    Eine Art der superauflösenden Mikroskopie ist die sogenannte Einzelmolekül-Lokalisationsmikroskopie (single-molecule localisation microscopy, SMLM). Dabei werden die zu erforschenden Strukturen mit fluoreszierenden Molekülen markiert, von denen zu jedem Zeitpunkt nur eine begrenzte Anzahl mit Licht aktiviert wird. Diese lassen sich dann sehr präzise lokalisieren. Mit diesem Trick werden mehrere Bilder einer einzelnen Probe generiert. Diese Rohdaten werden von einem Computerprogramm ausgewertet und zu einem einzigen aussagekräftigen Bild zusammengesetzt. Mit dieser Technik lassen sich viel höhere Auflösungen erreichen als mit der klassischen Lichtmikroskopie. Doch sie hat einen Nachteil: Es braucht eine große Menge an Bildern, was das Verfahren sehr zeitaufwändig macht.
        
    Das Team von Jakob Macke, Professor für Maschinelles Lernen in der Wissenschaft an der Universität Tübingen, hat in einer internationalen Zusammenarbeit einen neuen Algorithmus entwickelt, der diese Einschränkung der SMLM überwindet. Die gemeinsame Arbeit mit der Ries-Gruppe des Europäischen Laboratoriums für Molekularbiologie (EMBL) Heidelberg und dem Team von Dr. Srinivas Turaga vom Janelia Research Campus (Virginia, USA) wurde in der Fachzeitschrift Nature Methods veröffentlicht.

    Mit Deep Learning zur hochpräzisen Lokalisierung einzelner Moleküle


    Der Algorithmus DECODE (DEep COntext DEpendent) basiert auf Deep Learning: Er nutzt ein künstliches neuronales Netz, das durch Trainingsdaten lernt. Statt mit echten Bildern wird das Netz in diesem Fall jedoch mit synthetischen Daten aus Computersimulationen trainiert. Unter Einbeziehung von Informationen über den Aufbau des Mikroskops und der Physik der Bildgebung erzielten die Forschenden Simulationen, die den realen Aufnahmen sehr ähnlich sind. „Das neuronale Netz, das wir mit Simulationsdaten trainiert haben, ist so in der Lage, fluoreszierende Moleküle auch in echten Bildern zu erkennen und zu lokalisieren“, erklärt Artur Speiser, zusammen mit Lucas-Raphael Müller federführender Autor der Arbeit     
     
    Einer der Vorteile des Algorithmus DECODE: Er kann Fluoreszenzträger bei höheren Dichten lokalisieren, als bislang möglich, sodass weniger Bilder je Probe benötigt werden. Auf diese Weise kann die Bildgebungsgeschwindigkeit ohne nennenswerten Verlust an Auflösung um das bis zu Zehnfache gesteigert werden. Darüber hinaus kann DECODE die Unsicherheiten quantifizieren ‒ das Netzwerk kann also selbst erkennen, wenn es sich in seiner Lokalisierung nicht sicher ist.


    Interdisziplinarität erweitert die Perspektiven der Forschung


    „Diese Arbeit ist beispielhaft für den Ansatz unseres Exzellenclusters ‚Maschinelles Lernen: Neue Perspektiven für die Wissenschaft‘“, sagt Macke, dessen Lehrstuhl Teil des Tübinger Clusters ist. „Die Ideen, die diesem Ansatz zugrunde liegen, haben wir ursprünglich in einem ganz anderen Kontext entwickelt. Aber in enger Zusammenarbeit mit Experten für computergestützte Mikroskopie entstanden daraus leistungsstarke Methoden für die Analyse von SMLM-Daten.“ Das Team entwickelte zudem ein Softwarepaket, das den DECODE-Algorithmus verwendet. „Die Software lässt sich einfach installieren und ist kostenlos verfügbar, sodass wir hoffen, dass sie in Zukunft vielen Wissenschaftlern von Nutzen sein wird“, sagt Dr. Jonas Ries vom EMBL.

    Kontakt:

    Prof. Dr. Jakob Macke
    Universität Tübingen
    Exzellenzcluster „Maschinelles Lernen: Neue Perspektiven für die Wissenschaft“
    jakob.macke@uni-tuebingen.de
  • Neu im Start-up Network: BinDoc und Field 33

    Neu im Start-up Network: BinDoc und Field 33

    Cyber Valley baut seine Gemeinschaft von Unternehmensgründerinnen und -gründern weiter aus und fördert diese. Das Executive Board des Forschungskonsortiums hat zwei neue Unternehmen in das Cyber Valley Start-up Network aufgenommen. Mit BinDoc und Field 33 ist das Netzwerk für KI-Unternehmen aus Baden-Württemberg auf 25 Mitglieder angewachsen.

    „Das Cyber Valley Start-up Network wächst weiter und unterstützt die innovativen KI-Unternehmen“, sagt Michael J. Black, Direktor der Abteilung Perzeptive Systeme am Max-Planck-Institut für Intelligente Systeme und Cyber Valley Sprecher. „Wir freuen uns, BinDoc und Field 33 in der ausgewählten Gemeinschaft von Unternehmern zu begrüßen, die die Wirtschaft in Baden-Württemberg neu gestalten werden.“

    BinDoc ist ein Start-up aus Tübingen, das hochdimensionale Daten aus dem Gesundheitssektor mit KI-Algorithmen analysiert, um mehr Transparenz für Krankenhäuser und deren Stakeholder zu schaffen und den Fortschritt in der Branche voranzutreiben. „Unsere KI-gestützte Analysesoftware unterstützt Kliniken in den Bereichen Marktanalytik, Krankenhausprozesse und Clinical-Outcomes-Optimierung“, sagt BinDoc-CEO Manuel Heurich. „Ein besonderer Schwerpunkt liegt hierbei in der prädiktiven sowie retrospektiven Analyse klinischer und ökonomischer Ergebnisse und der Risikoanalyse. Wir unterstützen Medizintechnik- und Life-Science-Unternehmen durch eine ‚Real-World-Evidenz-Plattform‘, die KI-gestützte Big-Data-Analysen für klinische Studien ermöglicht.“

    Das Stuttgarter Start-up Field 33 erstellt multidimensionale Karten von Organisationen auf der Basis von vorgerenderten Informationen und Wissen, die im Laufe der Zeit um spezifische Daten für ein echtes datengesteuertes Management angereichert werden. Die Karten bieten Transparenz darüber, was Wert in einem Unternehmen erzeugt, und ermöglichen Simulation und Vorhersage zum Erfolg von Strategien und taktischen, bereichsübergreifenden Initiativen und von Marktveränderungen. „Die Komplexität der digitalen Wirtschaft bringt Menschen und Organisationen an ihre kognitiven und wirtschaftlichen Grenzen. Wir brauchen Methoden und Technologien, die einen echten Produktivkraftsprung auch für etablierte Unternehmen ermöglichen, und genau hier setzen wir mit Field 33 an“, sagt Sebastian Wohlrapp, Gründer und CEO von Field 33. „Teil des Cyber Valley Ökosystems zu sein, bringt uns noch näher an die Spitzenforschung im Bereich der künstlichen Intelligenz, von der wir profitieren und helfen, sie in der Industrie anzuwenden.“

    Cyber Valley veranstaltet regelmäßig Networking-Events wie Vorträge, Meet-ups und Tech-Workshops. Die nächste Veranstaltung der Cyber Valley Entrepreneurship Series ist für den 16. September geplant – mit hochkarätigen Redner:innen zum Thema „AI and Gaming“. Weitere Informationen über das Event und die Möglichkeit zur Teilnahme finden Sie unter cyber-valley.de/events/ai-gaming.

  • Gleiten ohne Flügel

    Gleiten ohne Flügel

    Geckos’ impressive climbing abilities give them agility rarely surpassed in nature. With their highly specialized adhesive lamellae on their feet, geckos can climb up smooth vertical surfaces with ease and even move on a ceiling hanging upside down. Their ability to run on water adds is another superpower. Now another can be added.

    A scientific study published on September 2nd 2021 in Nature Communications Biology by researchers who work at the intersection between robotics and biology shows the geckos are capable of even more. In the publication titled Tails stabilize landing of gliding geckos crashing head-first into tree trunks, the authors Rob Siddall, Greg Byrnes, Robert Full, and Ardian Jusufi present footage showing that geckos with no major specializations for flight are in fact capable gliders. Experiments with a gecko-inspired robot confirm the reptile’s locomotion abilities are not entirely down to its feet. The tail plays just as much a pivotal role, the team from the Max Planck Institute for Intelligent Systems in Stuttgart, Siena College in New York, and the University of California at Berkeley discovered.

    In their work, the scientists begin by showing that the multi-talented lizard known as Hemidactylus platyurus is capable of gliding. In its natural habitat, it lives in trees and can jump many meters from one tree trunk to the next to avoid predators. When trees are close and the jump is short, the gecko is still accelerating so that everything between jump and landing happens at the blink of an eye. The gecko experiences an unbraked collision. Surprisingly, the gecko can cope with smashing full-on into a tree trunk.

    Ardian Jusufi, who initiated the study, set up several experiments in a wildlife reserve in the rainforests of Singapore. At the Max Planck Institute for Intelligent Systems, he leads the Cyber Valley research group “Locomotion in Biorobotic and Somatic Systems”. He has spent many years investigating geckos and their many locomotion abilities. In the tree canopy, Jusufi explored a situation where reptiles both with and without a tail face the challenge of a short accelerating glide.

    Placed on a platform seven meters above the ground, a tail-equipped gecko leaps down into the deep and glides to a nearby tree. High-speed cameras capture the fall and show that the jumping gecko reaches 6 m/s, just over 21 kph. Unlike a car that would be heavily dented after driving into a tree at this speed, the footage shows the gecko lands on the trunk without falling off. It moves away as if nothing happened. With tailless animals, it was quite the opposite. Geckos who had naturally lost their tails couldn’t maintain their grip after the crash and, consequently, fell off the tree trunk after landing.

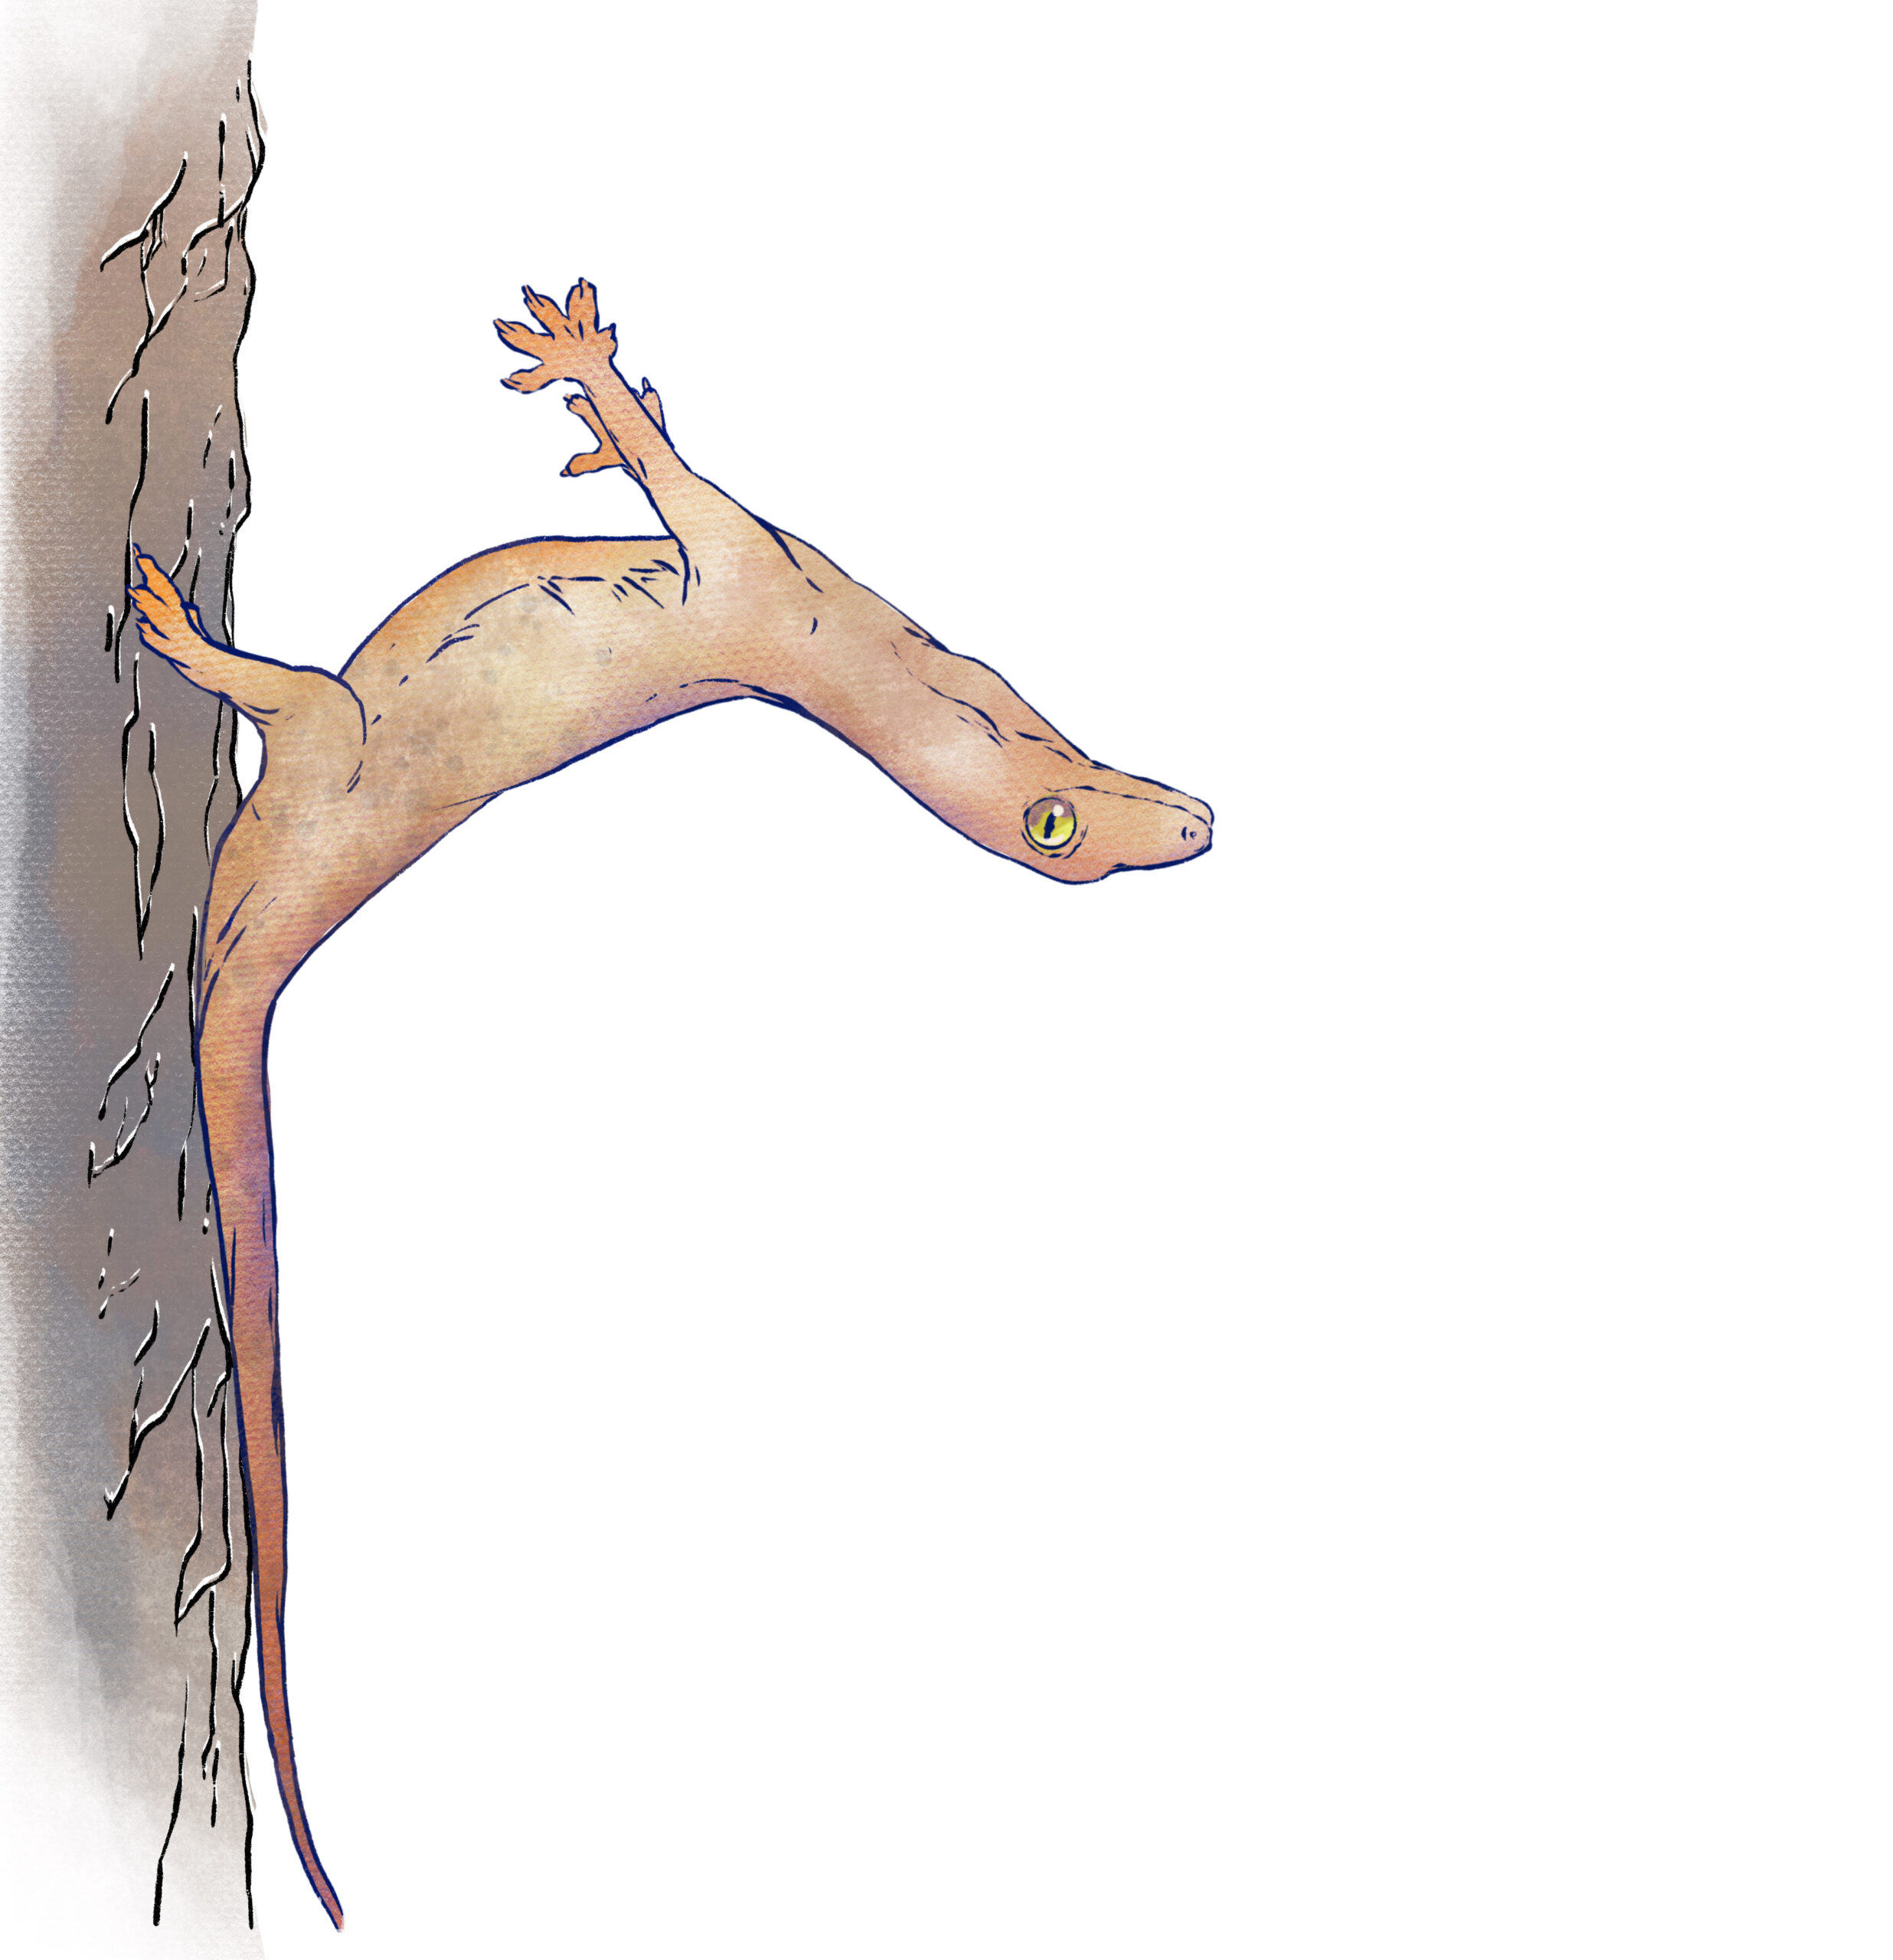
    As can be seen in the corresponding video, the mechanism the animal applies to cushion the impact is bending its torso backward as far as 100 degrees. During the bend, the front feet lose grip. Only the rear legs remain attached. This pitch-back of the torso dissipates energy as it pushes the tail hard into the trunk. Animals that have lost tails could not dissipate sufficient energy and fell. The tail acts as a fifth leg, helping the gecko stabilize after the impact, they believed. But without a control experiment can one conclusively show that the tail has this stabilizing effect? Hence, they set off to the lab.

    The scientists created a physical model of a gecko to better understand the forces the animal experiences. Their gecko-inspired robot features a soft torso, where the tail can be taken off and put back on. When the front foot hits a surface, the robot is programmed to bend its tail just like the reflex that Jusufi discovered previously in climbing geckos. The information is processed via a microcontroller on the shoulder. This signal activates the motor to pull on a tendon and hence pushes the tail into the wall to slow the head over heels pitchback.

    Back in the Locomotion in Biorobotic and Somatic Systems lab, Robert Siddall and Ardian Jusufi began by catapulting a soft robotic lizard onto a wall with an embedded force-sensitive scale (the simulated tree trunk) which is lined with felt, to which the robot’s Velcro-lined feet can stick. The robot hit the force plate as abruptly as the geckos hitting the tree, tilting back its torso at a right angle to the surface. The roboticists then measured the force the front and back feet of the robot endured upon impact. The longer the tail, they discovered, the lower the force pulling the back feet away from the surface. The lower that force, the easier it is for the robot (and likely the animal) to hold on. Without a tail, however, the forces on the back feet become too high – the robot loses grip, bounces off, and falls. This experiment validated the scientists’ hypothesis that the tail is essential for the gecko to be able to stabilize itself on a vertical surface after colliding with it at high speed – findings that could make a significant contribution to robot landings and beyond.

    “This field discovery on the perching behavior of geckos has important implications for our understanding of tails as multi-functional appendages that animals can rely on. Ranging from inertial to contact tails, they facilitate the most extreme transitions, such as from gliding flight to collision with a wall,” says Ardian Jusufi, the senior and corresponding author.

    “One of the most dramatic transitions we can think of in multi-modal locomotion is to alight on a vertical surface from high-speed gliding flight to a standstill,” continues Ardian Jusufi.

    Larger gliding specialists appear to avoid engaging in short glides, as there is not sufficient vertical drop height to reach terminal velocity, stop accelerating, and begin a dedicated landing maneuver with a stall prior to impact. Smaller animals may be able to use mechanically mediated solutions to negotiate such situations.

    However, no one had ever quantified this amazing animal’s gliding behavior before. Such video material from the rainforest is hard to come by. “Our attempts to film the small, camouflaged lizard in the rainforest revealed a fall arresting response nobody thought these geckos could do and showed us their tails were entirely underestimated. Previously contact tails were thought to be used to maintain grip during rapid wall-running, while the findings presented here suggest that geckos exhibit exaptation of the behavior to improve the success of landing in the wake of their directed aerial descent,” says Jusufi.

    “With the robot, we were able to measure something we could not with geckos in the field. The wall reaction forces at the impact upon landing confirmed that the tail is an essential part facilitating the landing in subcritical glides. Our soft robotic lander not only helps to make an impact in another field, but it can also help improve robot locomotion by increasing robustness and simplifying control,” explains Ardian Jusufi.

    "Nature has many unexpected, elegant solutions to engineering problems – and this is wonderfully illustrated by the way geckos can use their tails to turn a head-first collision into a successful perching maneuver. Landing from flight is difficult, and we hope our findings will lead to new techniques for robot mobility – sometimes crashes are helpful," Robert Siddall describes.

    Gliding flight has evolved repeatedly in the Indomalayan lowland tropical rainforest of Southeast Asia.

  • Forschung trifft Gaming

    Forschung trifft Gaming

    Cyber Valley, Square Enix und IT-Farm starten Europas ersten forschungsgetriebenen Wettbewerb zur Verbesserung von Spieletechnologien.

    Der Spiele-Entwickler Square Enix, die Venture-Capital-Firma IT-Farm und Cyber Valley starten AI GameDev, einen europaweiten Wettbewerb für Ideen und Konzepte, die Tools aus Machine Learning, Computer Vision und Robotik für eine verbesserte Spieleentwicklung und ein realistischeres Spielerlebnis nutzbar machen. Bewerben können sich Start-ups sowie KI-Forschende – als Einzelpersonen oder in Teams.

    AI GameDev ist der erste Wettbewerb in Europa, der den Technologie- und Wissenstransfer von der europäischen KI-Forschung zu den vielen möglichen Anwendungen in der Spieleentwicklung erleichtern soll. „KI kann dazu beitragen, Videospiele in vielerlei Hinsicht zu verbessern, zum Beispiel durch die Schaffung besserer, realistischerer virtueller Umgebungen oder Szenarien“, sagt Michael J. Black, Direktor der Abteilung Perzeptive Systeme am Max-Planck-Institut für Intelligente Systeme und Cyber Valley Sprecher. „Wir wollen das ganze Potenzial der europäischen KI-Forschungs- und Start-up-Szene sichtbar machen und die besten Ideen auszeichnen.“

    Die Veranstaltungspartner haben die Website www.aigame.dev eingerichtet, auf der Start-ups und KI-Forschende ihre Ideen bis zum 26. September 2021 in Form eines Pitchdecks, eines Videos oder einer wissenschaftlichen Arbeit einreichen können. Der Bewerbungsprozess wird offiziell am 11. August 2021 beginnen. Die zehn besten Ideen werden für den Wettbewerb ausgewählt – und ihre Erfinder:innen erhalten die Gelegenheit, ihre Konzepte bei einer Preisverleihung am 2. Dezember 2021 zu präsentieren. Während Cyber Valley die vielversprechendste wissenschaftliche Leistung prämieren wird, verleiht IT-Farm den Publikumspreis. Der Hauptpreis für die innovativste KI-Lösung beinhaltet eine Reise nach Tokio, Japan, und wird von Square Enix gesponsert.

    „Auf dem Gebiet der Videospiele sind KI-Technologien sehr vielversprechend und könnten zu grundlegenden Veränderungen im Spieldesign führen“, sagt Youichiro Miyake, leitender KI-Forscher bei Square Enix Co., Ltd. „Die Kombination von KI-Technologien mit Spieldesign ist der Schlüssel zur Zukunft der digitalen Spiele. Ich hoffe, dass sich viele junge Menschen und neue Unternehmen dieser Herausforderung stellen werden.“

    Shinya Kasuga, Partner bei der IT-Farm Corporation, sagt: „Spiele und interaktive Unterhaltung sind die Frontier Markets für Technologien, welche die Interaktion zwischen Menschen und der Welt erfassen, modellieren, entdecken, verbessern und darstellen. Es dreht sich alles um die ‚Welt‘. Der Automobilsektor, intelligente Städte, das Gesundheitswesen, die verarbeitende Industrie, die Landwirtschaft, das Bildungswesen und viele andere große Bereiche nutzen jetzt Spiele- und Unterhaltungstechnologien, um ihr Kerngeschäft zu erneuern. Wir freuen uns darauf, im Rahmen des AI GameDev-Wettbewerbs die KI-Unternehmer:innen zu treffen und zu unterstützen, die sich den großen globalen Herausforderungen stellen.“

  • Fraunhofer IPA präsentiert Desinfektionsroboter „DeKonBot“

    Fraunhofer IPA präsentiert Desinfektionsroboter „DeKonBot“

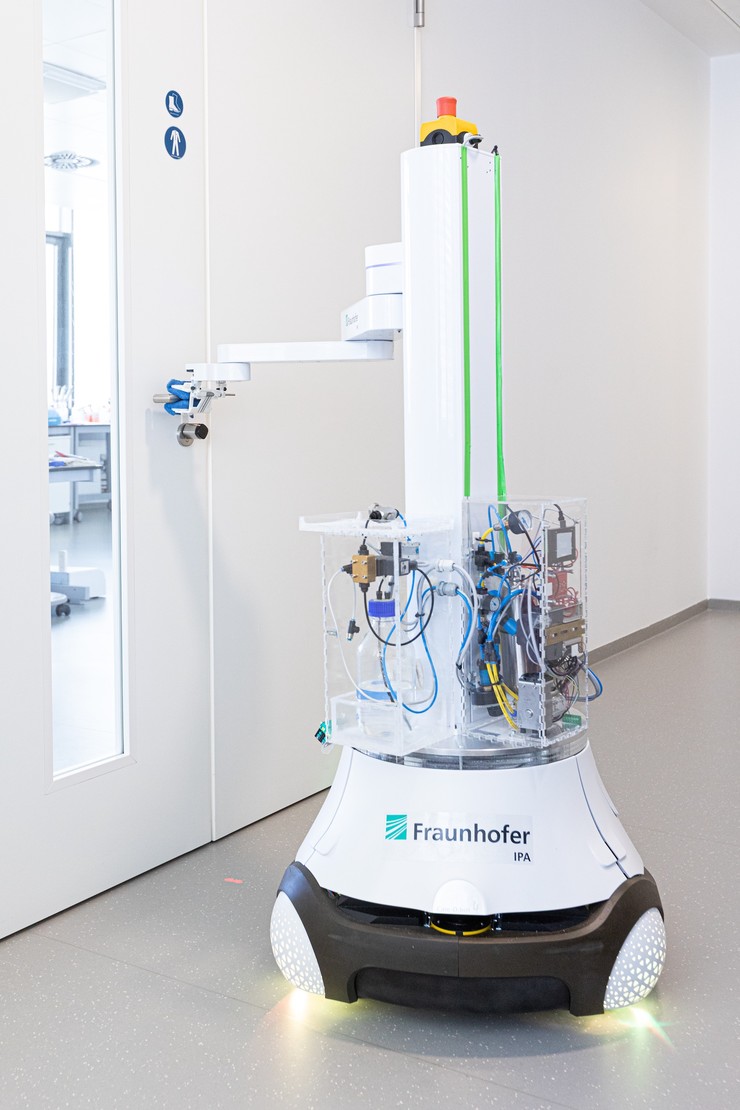
    Um die Ausbreitung des Corona-Virus einzudämmen, hat das Stuttgarter Forschungsinstitut in kurzer Zeit den Prototyp eines mobilen Reinigungs- und Desinfektionsroboters entwickelt. Er fährt selbstständig zu potenziell kontaminierten Objekten wie Türgriffen, desinfiziert sie gründlich und ist dabei ressourcenschonend sowie zeiteffizient.

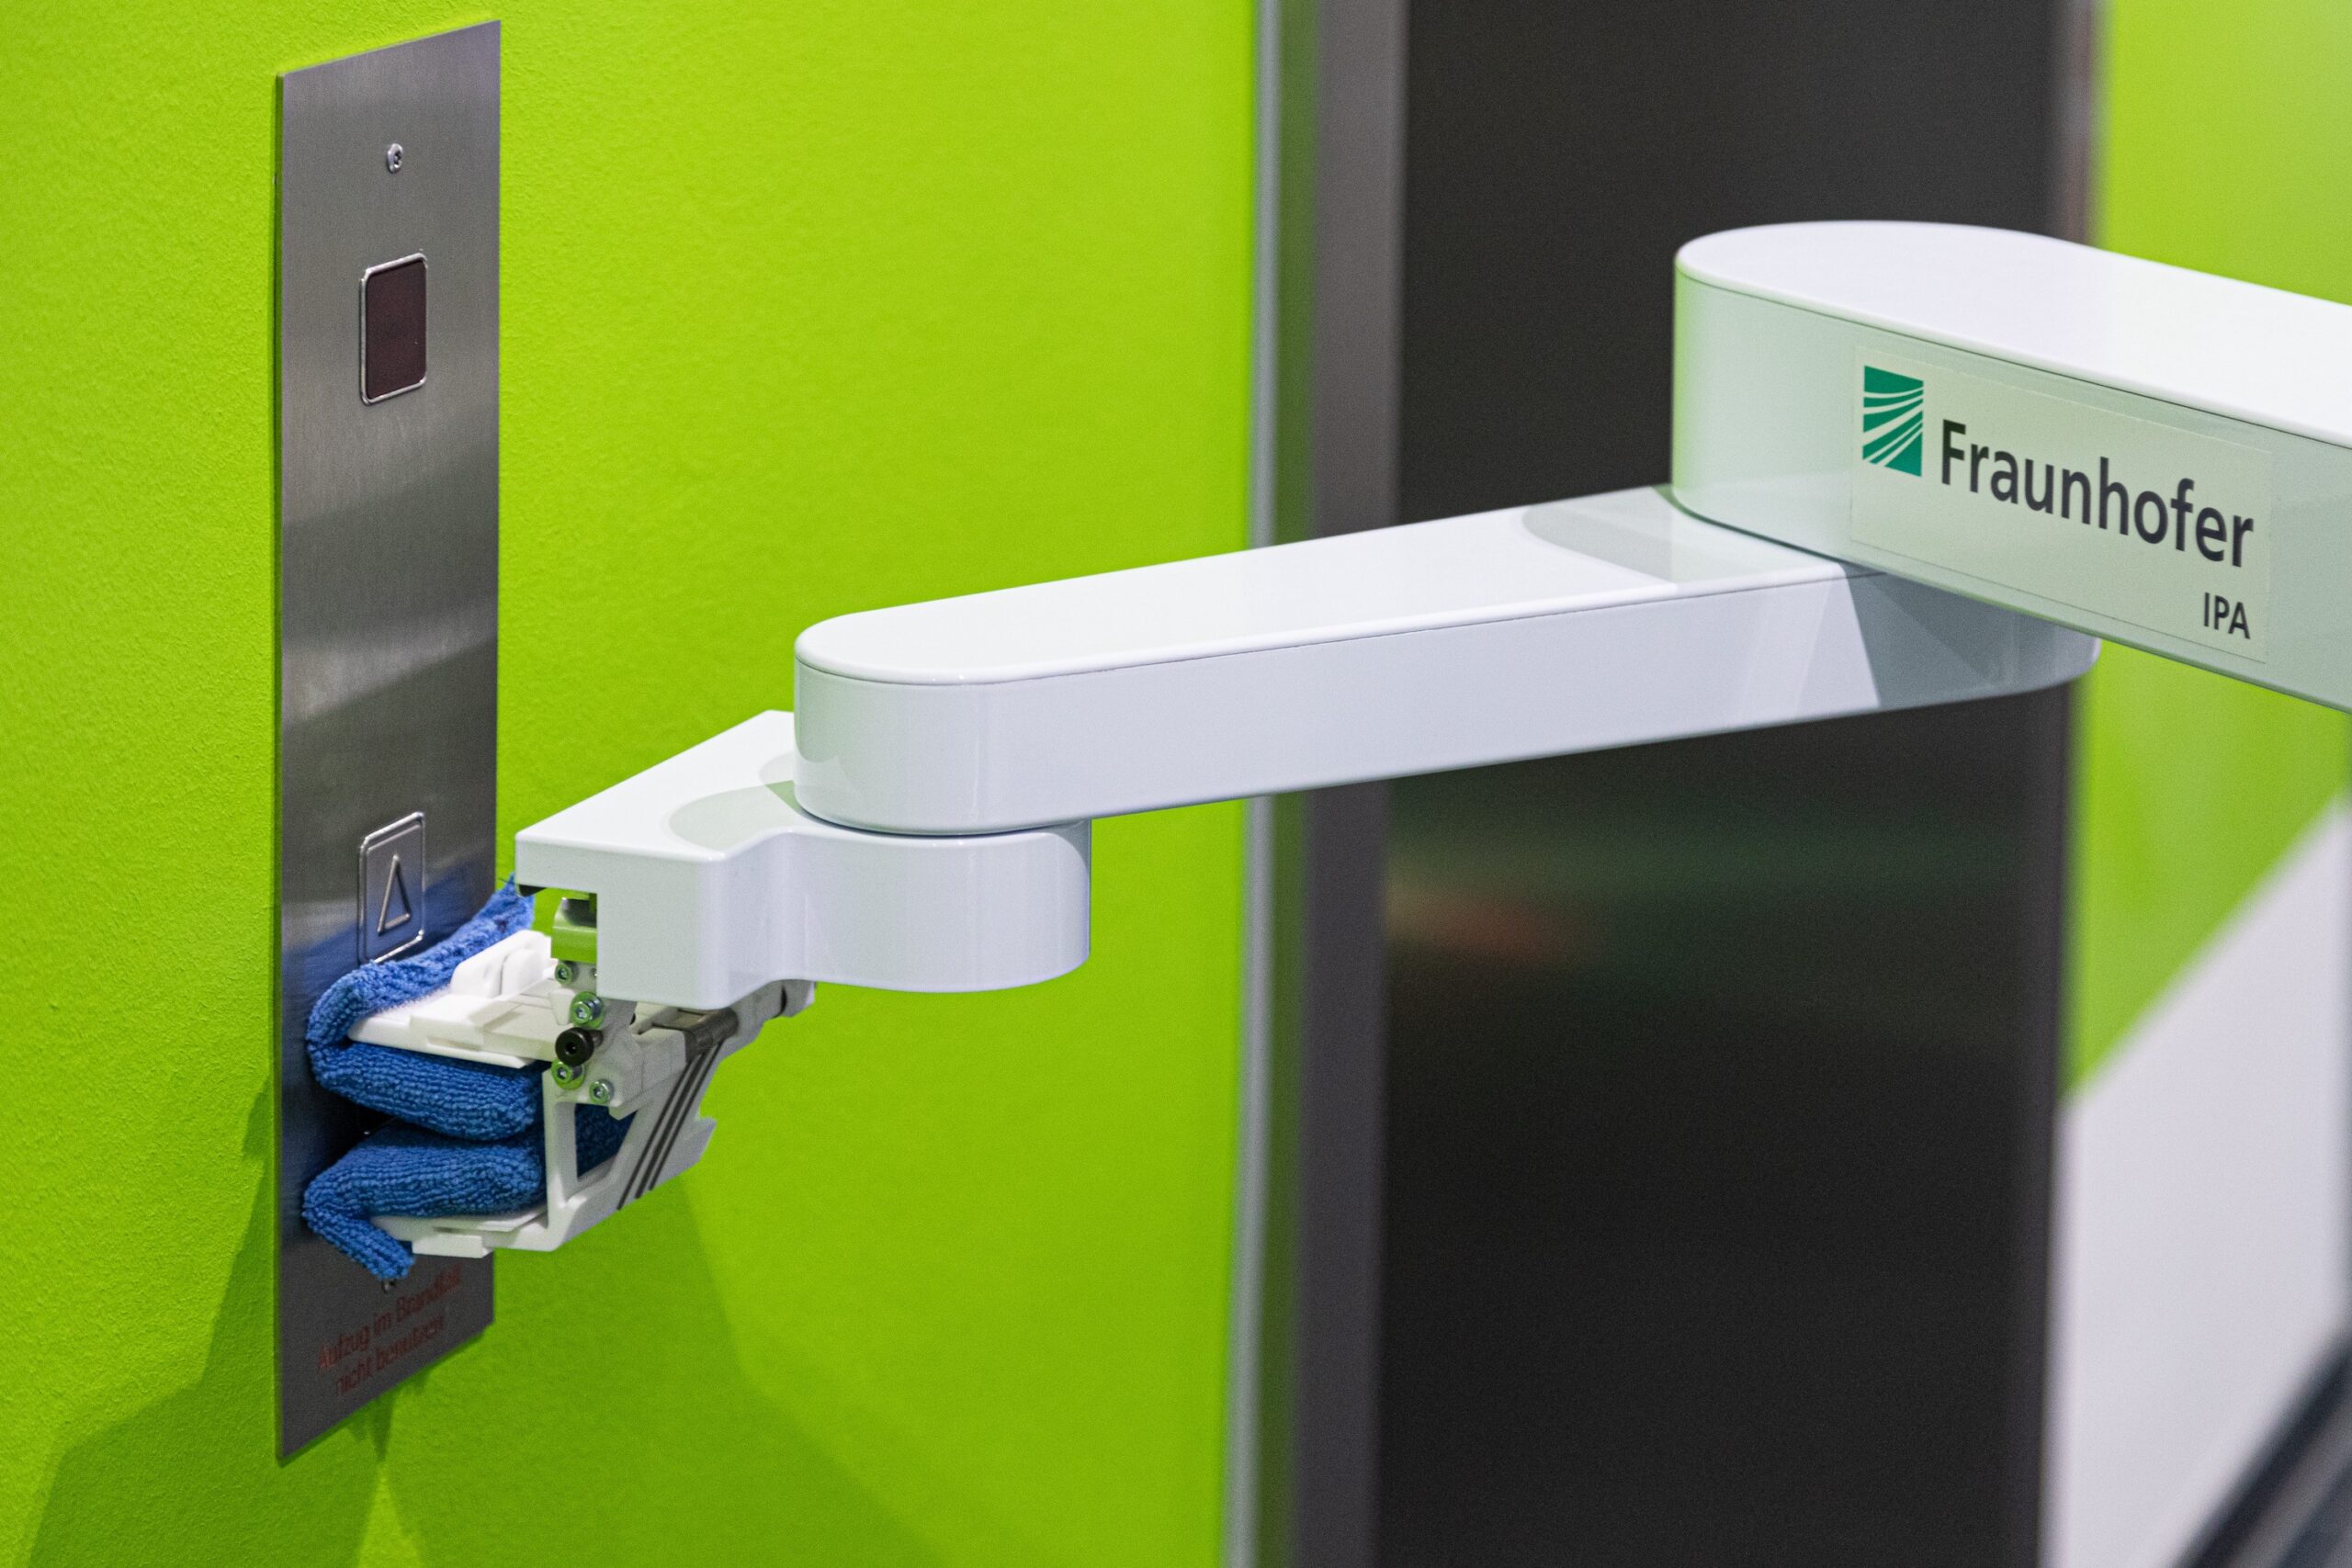
    Der neue Prototyp des mobilen Desinfektionsroboters „DeKonBot“ ist eine Automatisierungslösung, die das Reinigen und Desinfizieren potenziell kontaminierter Bereiche wie Türgriffe, Lichtschalter oder Aufzugknöpfe eigenständig ausführt. Verglichen mit dem Reinigen von Hand reduziert der Robotereinsatz das Infektionsrisiko bei den Reinigungskräften und sorgt gleichzeitig dafür, dass die Reinigung zuverlässig und nachvollziehbar ausgeführt wird. Durch den kontinuierlichen Einsatz des Roboters auch während der Nacht kann die Reinigung häufiger als im manuellen Betrieb erfolgen.

    Gezielt und sicher desinfizieren

    Gegenüber verfügbaren Roboterlösungen am Markt unterscheidet sich DeKonBot in mehrerlei Hinsicht. Zum einen reinigt er relevante Oberflächen gezielt und direkt und versprüht die einzusetzenden Mittel nicht wie verschiedene andere Roboter großflächig im Raum. Dies spart nicht nur Desinfektionsmittel und Zeit, weil die zu reinigende Fläche auf das Wesentliche begrenzt wird, sondern verhindert auch Gefahren wie ein Ausrutschen auf feuchten Flächen oder das Einatmen potenziell schädlicher Mittel. Zum anderen kann DeKonBot sicher unter Menschen eingesetzt werden. Desinfektionsroboter, die beispielsweise UV-Strahlen für das Abtöten von Viren nutzen, bedürfen aus Sicherheitsgründen einer menschenleeren Umgebung.

    Damit DeKonBot erfolgreich arbeiten kann, wird er anfangs mithilfe eines Tablets, das auch ohne Robotik-Expertise zu bedienen ist, in seiner neuen Einsatzumgebung eingelernt. Im ersten Schritt fährt das Bedienpersonal den Roboter einmal durch die Umgebung, wobei dieser eigenständig eine Karte seiner Einsatzumgebung erstellt. Zudem „zeigt“ der Anwender dem Roboter die zu reinigenden Objekte und die durchzuführende Reinigungsbewegung: Zu diesem Zweck führt der Anwender den Roboterarm mit dem Desinfektionswerkzeug zum Beispiel zum Türgriff und bewegt das Werkzeug, wie es für die Reinigung erforderlich ist. Der Roboter speichert die Bahn ab und kann sie im Folgenden selbstständig wiederholen.
     
    Das Erkennen der zu reinigenden Objekte erfolgt aktuell noch mithilfe sogenannter „Tags“, also kleiner, schwarzweißer Schilder. Relativ zu diesen positioniert sich der Roboter. Künftig werden keine Tags mehr gebraucht. Vielmehr werden neu am Fraunhofer IPA entwickelte Methoden zum Einsatz kommen, die zum einen die automatische Erkennung dieser Objekte in Kameradaten ermöglichen. Zum anderen wurde im Projekt ein neuer 3D-Sensor entwickelt, der die zu reinigenden Objekte und ihre Lage im Raum besser als verfügbare Sensoren erkennt – beispielsweise auch, wenn es sich um eine metallene, spiegelnde Oberfläche handelt. Basierend auf diesen Erkennungsfunktionen kann der Roboter in der finalen Ausbaustufe die Reinigungsbewegungen automatisch planen und ausführen.

    Gemeinsame schnelle Entwicklung

    Der Prototyp ist das Ergebnis einer gemeinschaftlichen IPA-Entwicklung der Abteilungen Roboter- und Assistenzsysteme, Laborautomatisierung und Bioproduktionstechnik sowie Reinst- und Mikroproduktion. DeKonBot erhielt dabei Förderungen aus dem internen Programm der Fraunhofer-Gesellschaft „Anti-Corona“, mit dem diese umfassende Forschungs- und Innovationsaktivitäten zur Bekämpfung der Pandemie realisiert.

    Die Entwicklung des Serviceroboters ging zügig voran. Bereits im April dieses Jahres fand eine erste Machbarkeitsuntersuchung statt, für die noch ein einfaches Sprühwerkzeug zur Desinfektion eingesetzt wurde. „Nur vier Monate später konnten wir den Roboter mit seinem neuen Werkzeug für die Wischdesinfektion in Betrieb nehmen – und das trotz der Einschränkungen, die die Corona-Pandemie auch für uns Fraunhofer-Mitarbeitende mit sich brachte“, erklärt Dr. Birgit Graf, Gruppenleiterin für Haushalts- und Assistenzrobotik und verantwortlich für die Entwicklung von DeKonBot.

    Die Entwicklung des Prototyps profitierte von umfangreichen Vorarbeiten des Instituts in der mobilen Service- und Reinigungsrobotik. So wird beispielsweise die mobile Plattform des Assistenzroboters Care-O-bot® 4 genutzt, die bereits von einer Ausgründung des Instituts als Serienprodukt vertrieben wird. Vorhandene Softwaremodule für die Navigation, 3D-Objekterkennung und Manipulation konnten anwendungsspezifisch weiterentwickelt werden. Aktuell werden erste Dauertests des Roboters in den Büroräumen des Fraunhofer IPA durchgeführt. Nachfolgend sollen Mitarbeiter eines Reinigungsunternehmens den Roboter in einem externen Gebäude erproben. Bis zum Projektende im Februar 2021 wird der Roboter basierend auf diesen Tests weiter optimiert. Messungen der Keimbelastung in den desinfizierten Bereichen dienen dabei dazu, den Mehrwert des Roboters zu verifizieren.

    Darüber hinaus greift das im Oktober dieses Jahres startende, ebenfalls von der Fraunhofer-Gesellschaft geförderte Forschungsprojekt „Mobile Desinfektion“ (MobDi) Technologien des DeKonBot auf und entwickelt sie weiter. Insbesondere sollen innerhalb der einjährigen Projektlaufzeit neue Desinfektionsmethoden und -werkzeuge sowie komplexere Erkennungs- und Planungsmethoden entwickelt werden, um noch zielgerichteter reinigen und desinfizieren zu können.

    Serienreife im Blick

    Noch hat DeKonBot seinen vollen Funktionsumfang nicht erreicht, aber bereits jetzt haben die Forscher des Fraunhofer IPA ein Konzept für ein späteres Serienprodukt ausgearbeitet. „Gemeinsam mit interessierten Firmen möchten wir den Serviceroboter in die Praxis bringen und damit einen Beitrag für den Wiederanlauf des öffentlichen Lebens auch in Corona-Zeiten leisten“, formuliert Graf die nächsten Ziele. Mehrere Reinigungsunternehmen, die in die Entwicklung des Roboters aktiv eingebunden waren, haben bereits ihr Interesse am Einsatz des DeKonBot geäußert.

  • Bessere Entscheidungen, mehr Kontrolle: „Best Paper Award“ für Tübinger Forscher

    Bessere Entscheidungen, mehr Kontrolle: „Best Paper Award“ für Tübinger Forscher

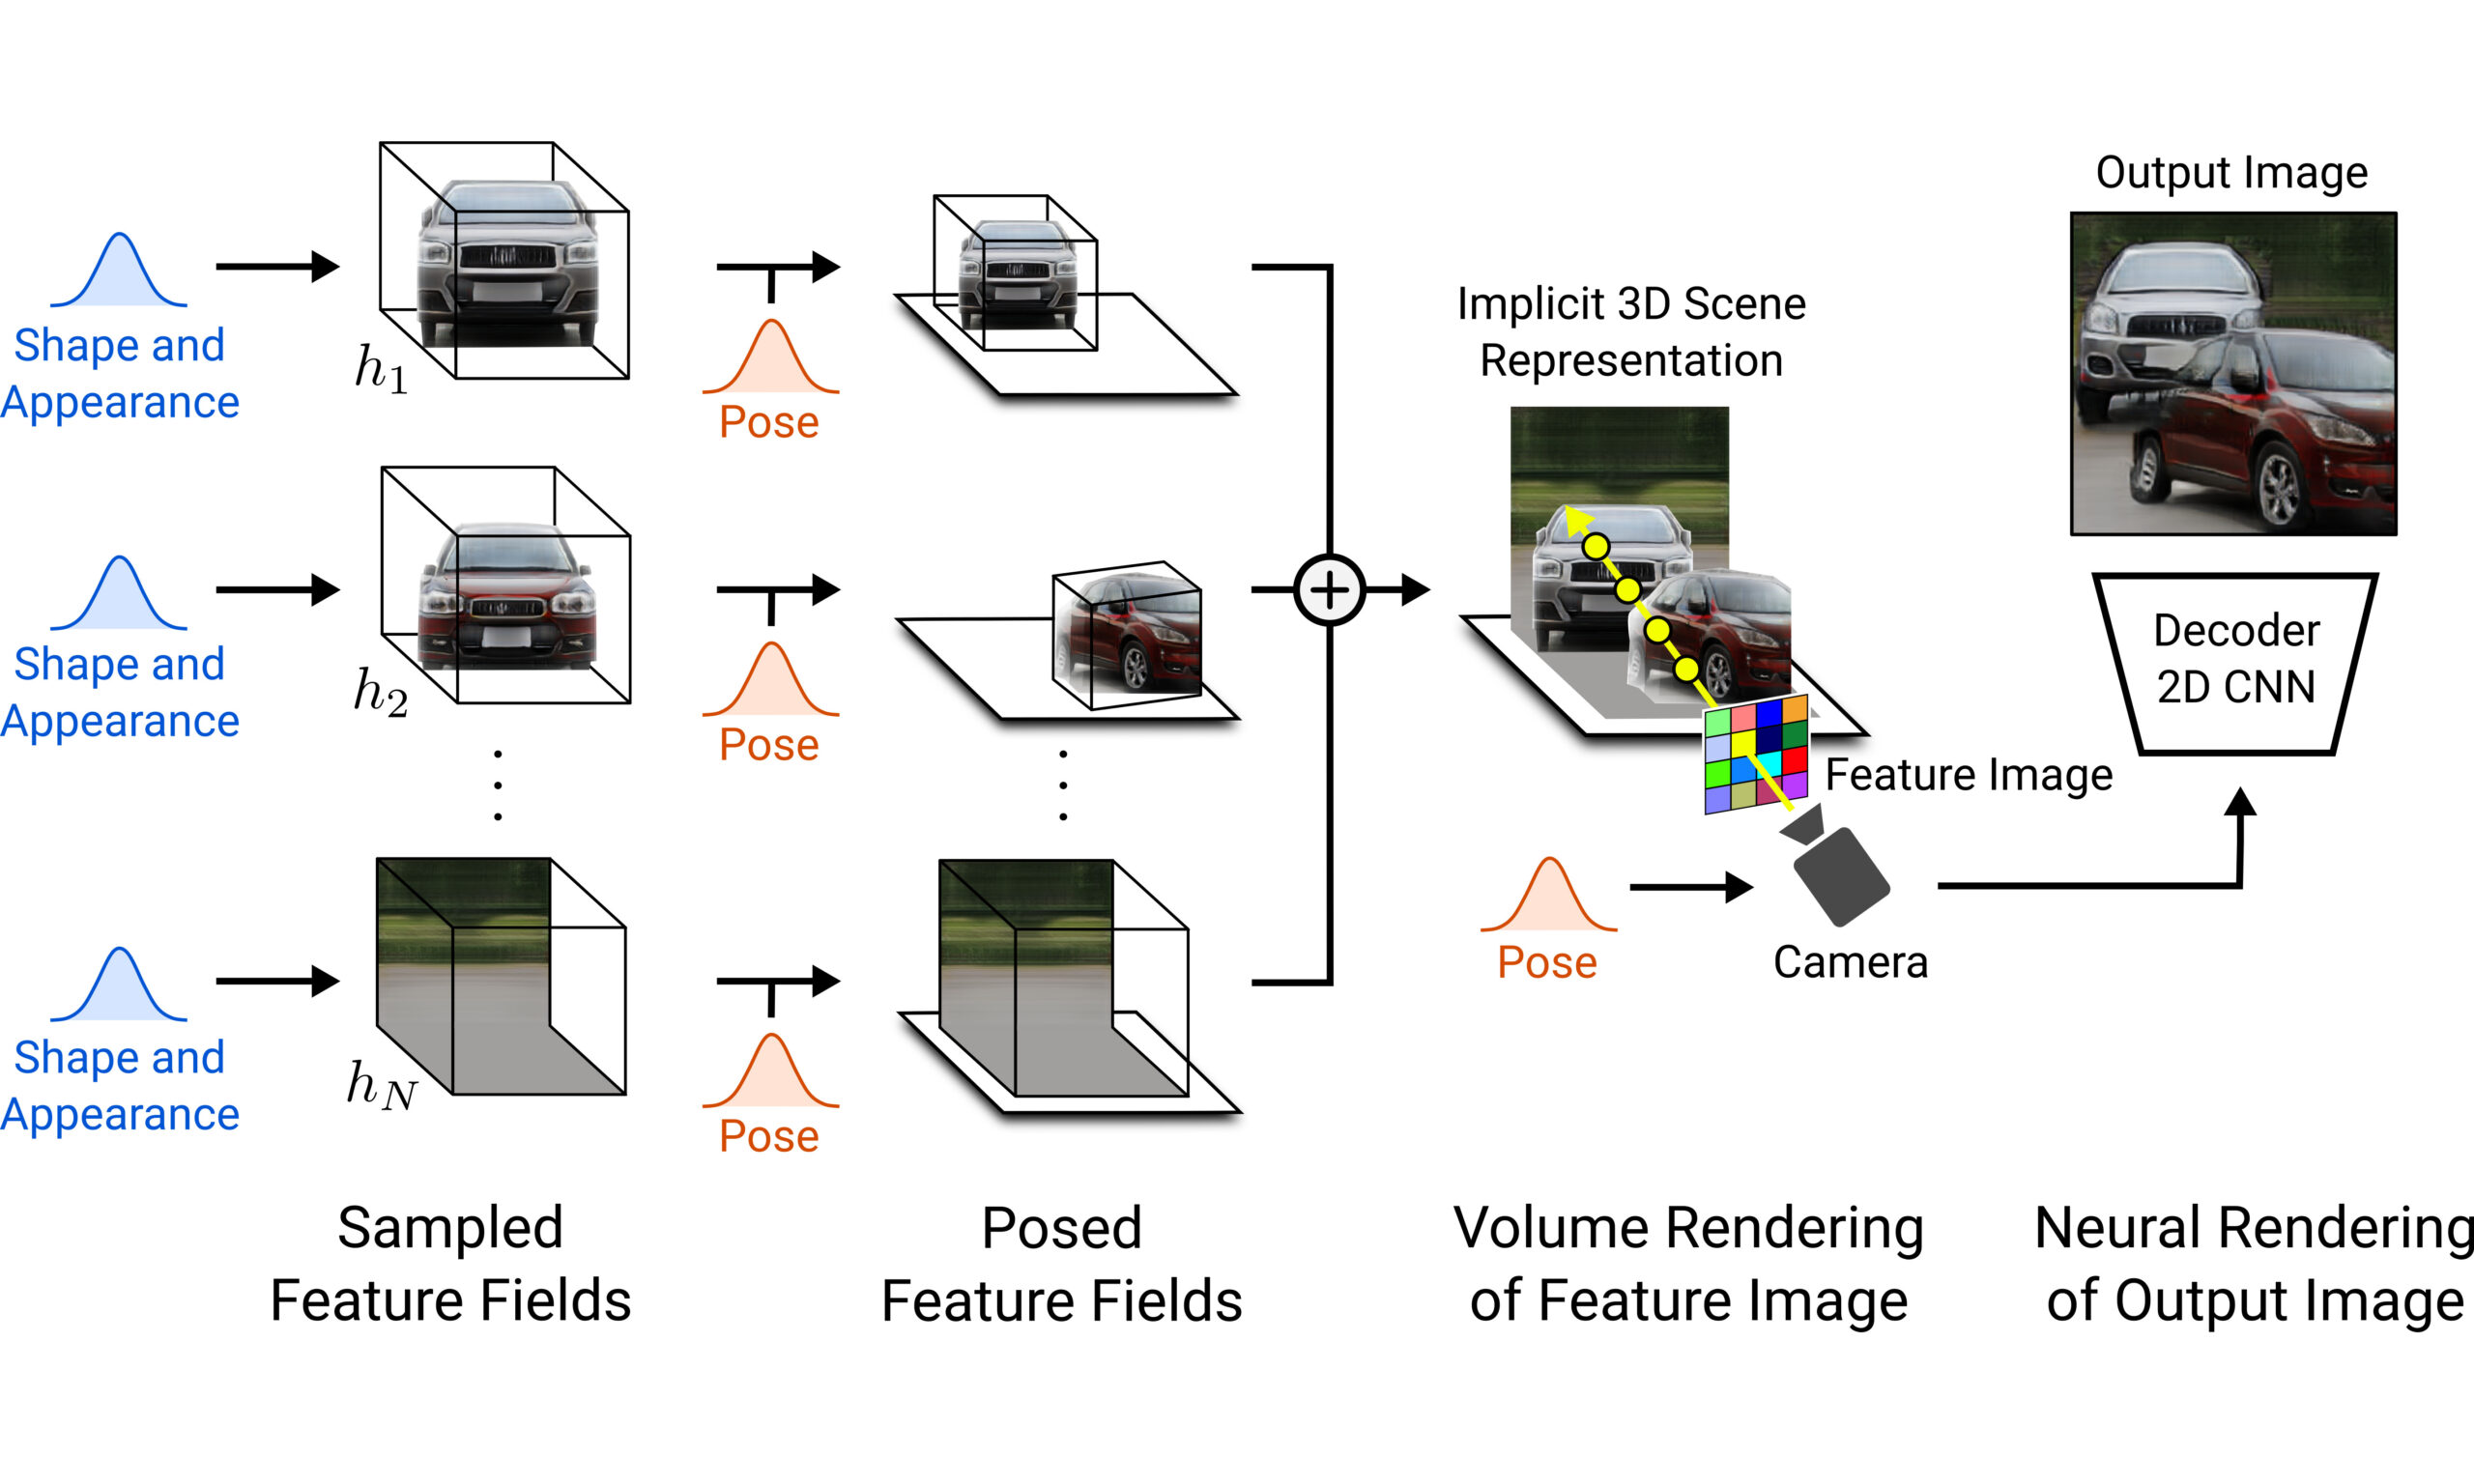
    Großer Erfolg für zwei KI-Wissenschaftler aus dem Cyber Valley Ökosystem: Michael Niemeyer, Doktorand am Max-Planck-Institut für Intelligente Systeme, und Prof. Dr. Andreas Geiger von der Universität Tübingen wurden für ihre Arbeit „GIRAFFE: Representing Scenes as Compositional Generative Neural Feature Fields“ bei der diesjährigen Conference on Computer Vision und Pattern Recognition (CVPR) mit dem „Best Paper Award“ geehrt.

    Bei dem Paper der beiden Tübinger Wissenschaftler handelt es sich um Grundlagenforschung auf dem Gebiet des maschinellen Sehens. Niemeyer und Geiger beschreiben darin eine von ihnen entwickelte Methode, mit der es Computern nun erstmals möglich ist, verschiedene dreidimensionale Objekte auf zweidimensionalen Bildern (z. B. Fotos) selbständig zu identifizieren.

    „Unser Ziel ist, dass Computer selbst erlernen, wie Bilder – wir sprechen hier von Szenen – aufgebaut sind“, sagt Niemeyer, Hauptautor der Arbeit und Promotionsstudent an der International Max Planck Research School for Intelligent Systems (IMPRS-IS), der Cyber Valley Graduiertenschule. „Der Computer soll also erkennen, welche dreidimensionalen Objekte sich auf einem Foto befinden, das heißt wie eine Szene strukturiert ist.“ Während die meisten gängigen Ansätze auf zweidimensionalen Datensätzen beruhen und die abgebildeten Szenen nicht dreidimensional erfassen, erkennt das neue Modell von Niemeyer und Geiger, GIRAFFE, die abgebildeten Objekte dreidimensional und ermöglicht so alle möglichen unterschiedlichen Blickwinkel auf die selbe Szene.

    Konkret bedeutet das: Ein einfaches Foto, auf dem beispielsweise ein Auto vor einem Haus parkend abgebildet ist, kann als Basis dienen, um das Auto nicht nur von vorne, sondern auch aus weiteren Blickwinkeln vor dem Haus zu betrachten. Darüber hinaus kann die Position des Autos im Bild beliebig verschoben werden und dadurch jeweils unterschiedliche Teile des Hauses verdecken bzw. den Blick darauf freigeben. „Das meinen wir mit ‚compositional‘ – unser Computermodell erfasst die Struktur der abgebildeten Szene. Es erkennt das Auto im Vordergrund als ein Objekt und das Haus im Hintergrund als ein weiteres“, sagt Niemeyer.

    Darüber hinaus bietet GIRAFFE mehr Kontrolle bei der Bildgenerierung. So kann beispielsweise die Form eines abgebildeten Objekts beliebig verändert werden. Dies könnte künftig unter anderem bei der Erzeugung virtueller Umgebungen für eine deutlich realistischere Darstellung sorgen. „Unser Paper ist eine Grundlagenarbeit“, betont Niemeyer. „Andere Forschende könnten auf dieser Basis sicherere KI-Anwendungen konstruieren, da diese nun, dank eines besseren Verständnisses ihrer Umgebung, bessere Entscheidungen treffen können.“ Ein denkbares Anwendungsfeld wäre hier beispielsweise das autonome Fahren, bei dem die Computersysteme der Autos künftig besser erfassen könnten, welche Objekte sich in ihrer Umgebung befinden – und so präzisere Rückschlüsse auf die Eigenschaften und Verhaltensweisen dieser Objekte ziehen können. Zudem ermöglicht Niemeyer und Geigers Modell eine verbesserte künstliche Erzeugung von Daten, da es nur zweidimensionale Fotos als Ausgangsbasis benötigt. Demnach könnten KI-Systeme künftig in einer künstlich erzeugten Umgebung trainiert werden.

    Die CVPR ist eine der prestigeträchtigsten internationalen Forschungskonferenzen überhaupt und gilt als die wichtigste Fachkonferenz insbesondere im Bereich des maschinellen Sehens. Lediglich etwa ein Viertel der rund 7.000 eingereichten Fachartikel werden zur Konferenz zugelassen. Mit insgesamt 27 akzeptierten Beiträgen und vier Best-Paper-Nominierungen sind Cyber Valley Forschende in diesem Jahr auf der CVPR besonders stark in der Weltspitze der KI-Grundlagenforschung vertreten.

    „Meine Forschungsgruppe hat bereits mehrere Arbeiten veröffentlicht, die sich mit dem Erlernen von geeigneten 3D-Repräsentationen mit neuronalen Netzen befassen und die in der Computer-Vision-Community vielfach beachtet wurden“, sagt Geiger. „Darauf baute auch das nun ausgezeichnete Paper auf.“ Trotzdem haben Geiger und Niemeyer nicht mit dieser besonderen Auszeichnung bei der CVPR 2021 gerechnet. „Dass unser Paper zur Konferenz zugelassen wurde, war schon ein Erfolg an sich“, sagt Niemeyer. „Wir sind wirklich sehr überrascht, dass unsere wissenschaftliche Arbeit nun unter all den Einreichungen als die beste ausgezeichnet wurde. Umso mehr freuen wir uns über diese herausragende Anerkennung!“

  • Welche Auswirkungen hat KI auf Bildung?

    Welche Auswirkungen hat KI auf Bildung?

    Am Montag, den 21. Juni 2021, hat die Europäische Kommission die erfolgreichen Bewerber:innen der Ausschreibung für die Expert:innengruppe der Kommission zu Künstlicher Intelligenz und Daten in der allgemeinen und beruflichen Bildung benannt. Zu den ausgewählten Mitgliedern gehört Juniorprofessorin Maria Wirzberger, Leiterin der Abteilung für Lehren und Lernen mit intelligenten Systemen am Institut für Erziehungswissenschaft und Fakultätsmitglied des Stuttgart Center for Simulation Science (SC SimTech) an der Universität Stuttgart.

    Das Aufkommen von künstlicher Intelligenz (KI) und die Nutzung von Daten in der Bildung und Ausbildung hat eine Diskussion über deren Rolle und ethische Implikationen ausgelöst. So können KI-gestützte Verfahren eingesetzt werden, um Details der Entwicklung, der sozialen Beziehungen, des Verhaltens und der Bildungsleistungen von Schüler:innen aufzuzeichnen und zu bewerten, um auf Basis dieser Daten Lernprozesse zu verbessern. Dies lässt sich erreichen, indem man sich wiederholende Muster des Scheiterns oder des Erfolgs erkennt und damit bestehende Förderbedarfe identifiziert. Diese Ansätze haben zu einer Diskussion über Ethik und Privatsphäre im Zusammenhang mit KI und bildungsbezogenen Daten geführt, aber auch über Risiken in Bezug auf Grundrechte wie das Recht auf Nichtdiskriminierung, einschließlich der Gleichstellung der Geschlechter. „Algorithmen funktionieren wie Schubladen. Sie basieren auf Normen, die von Menschen gesetzt werden und können daher auch mit deren Stereotypen behaftet sein. Diese Stereotypen sind oft unbewusst und fließen so unreflektiert in die Entwicklung von Technologie ein. Dessen müssen wir uns bewusst werden“, sagt Wirzberger, die zudem vor kurzem zur Sprecherin des Interchange Forum for Reflecting on Intelligent Systems (IRIS) ernannt wurde. IRIS beschäftigt sich mit der Frage, welche Auswirkungen intelligente Systeme auf die Gesellschaft haben.

    Da der Einsatz von KI-Systemen und damit die Nutzung großer Datenbestände in der Bildung rasant voranschreitet, wächst der Bedarf, Pädagog:innen und Studierende mit einem grundlegenden Verständnis für diese Technologien auszustatten. Nur so können sie sich positiv, aber auch kritisch mit ethischen Fragen zu KI und Datenmaterial in der Bildung auseinandersetzen. Um diese Fragen anzugehen, hat die Generaldirektion Bildung, Jugend, Sport und Kultur (GD EAC) der Europäischen Kommission zusammen mit der Generaldirektion Kommunikationsnetze, Inhalte und Technologie (GD CNECT) eine Expert:innengruppe für KI und Daten in der allgemeinen und beruflichen Bildung eingerichtet.

    Was sind die Aufgaben der Expert:innengruppe?

    Die Hauptaufgabe der Gruppe wird besteht darin, die GD EAC und die GD CNECT bei der Ausarbeitung praktischer Leitlinien für Pädagog:innen mit konkreten Praktiken zu den ethischen Implikationen der KI- und Datennutzung in der allgemeinen und beruflichen Bildung zu unterstützen. Die Mitglieder der Gruppe werden die Zusammenarbeit und den Austausch von Informationen, Fachwissen und bewährten Verfahren zwischen der Kommission und den relevanten Interessengruppen unterstützen. Die Gruppe wird ebenfalls dazu beitragen, innerhalb des Bildungs- und Ausbildungssektors das Bewusstsein für die Chancen und Risiken des Einsatzes von KI und bildungsbezogenen Daten zu schärfen.

    Hintergrund

    Mit dem Aktionsplan für digitale Bildung hat die Europäische Kommission ihre strategische Sichtweise zur Bewältigung der Auswirkungen der COVID-19-Krise sowie zur langfristigen digitalen Transformation der Bildungs- und Ausbildungssysteme vorgestellt. Die erste strategische Priorität des Aktionsplans – „Förderung der Entwicklung eines leistungsstarken digitalen Bildungsökosystems“ – die darauf abzielt, das Verständnis für neu entstehende Technologien und deren Anwendung in der Bildung zu fördern, sieht die Erstellung von ethischen Leitlinien zur KI- und Datennutzung in der Bildung und Ausbildung vor. Die Leitlinien werden von einem Schulungsprogramm für Forschende und Studierende zu den ethischen Aspekten von KI begleitet. Der Aktionsplan für digitale Bildung ist eine Schlüsselinitiative im Rahmen der Initiative „Europäischer Bildungsraum“ der Kommission, die ihre Vision für die Zukunft der allgemeinen und beruflichen Bildung in der EU bis 2025 und darüber hinaus skizziert.

  • Elektrohydraulischer Arachno-Bot ein faszinierendes Leichtgewicht

    Elektrohydraulischer Arachno-Bot ein faszinierendes Leichtgewicht

    Ein Team von Wissenschaftler:innen des Max-Planck-Instituts für Intelligente Systeme und der University of Colorado Boulder entwickelt Gelenke, denen Spinnenbeine Modell standen, und bauen daraus leichte und filigrane Roboter.

    Es wäre nicht das erste Mal, dass Spinnen dem Forschungsfeld der Soft-Robotik als biologische Vorbilder dienen. Die hydraulischen Antriebsmechanismen, mit denen die Gliederfüßer ihre Beine beim Weben ihrer Netze oder bei der Jagd bewegen, verleihen Spinnen Kräfte, die so manch Robotiker oder Ingenieur versucht nachzubauen.

    Ein Forscherteam des Max-Planck-Instituts für Intelligente Systeme und der University of Colorado Boulder in den USA hat nun ein Spinnengelenk nachgebildet, das es so noch nie gab. Sogenannte Gelenkroboter lassen sich damit sehr gut bewegen, da dessen Beine ohne sperrige Komponenten und Verbindungsstücke auskommen, die den Roboter beschweren, unbeweglich und langsam machen. Die schlanken und leichten, simplen Gelenkstrukturen beeindrucken insbesondere dadurch, dass sie den Roboter um das Zehnfache seiner Höhe hochkatapultieren können. Ende Mai wurde die Forschungsarbeit mit dem Titel „Spider-inspired electrohydraulic actuators for fast, soft-actuated joints“ in Advanced Science veröffentlicht.

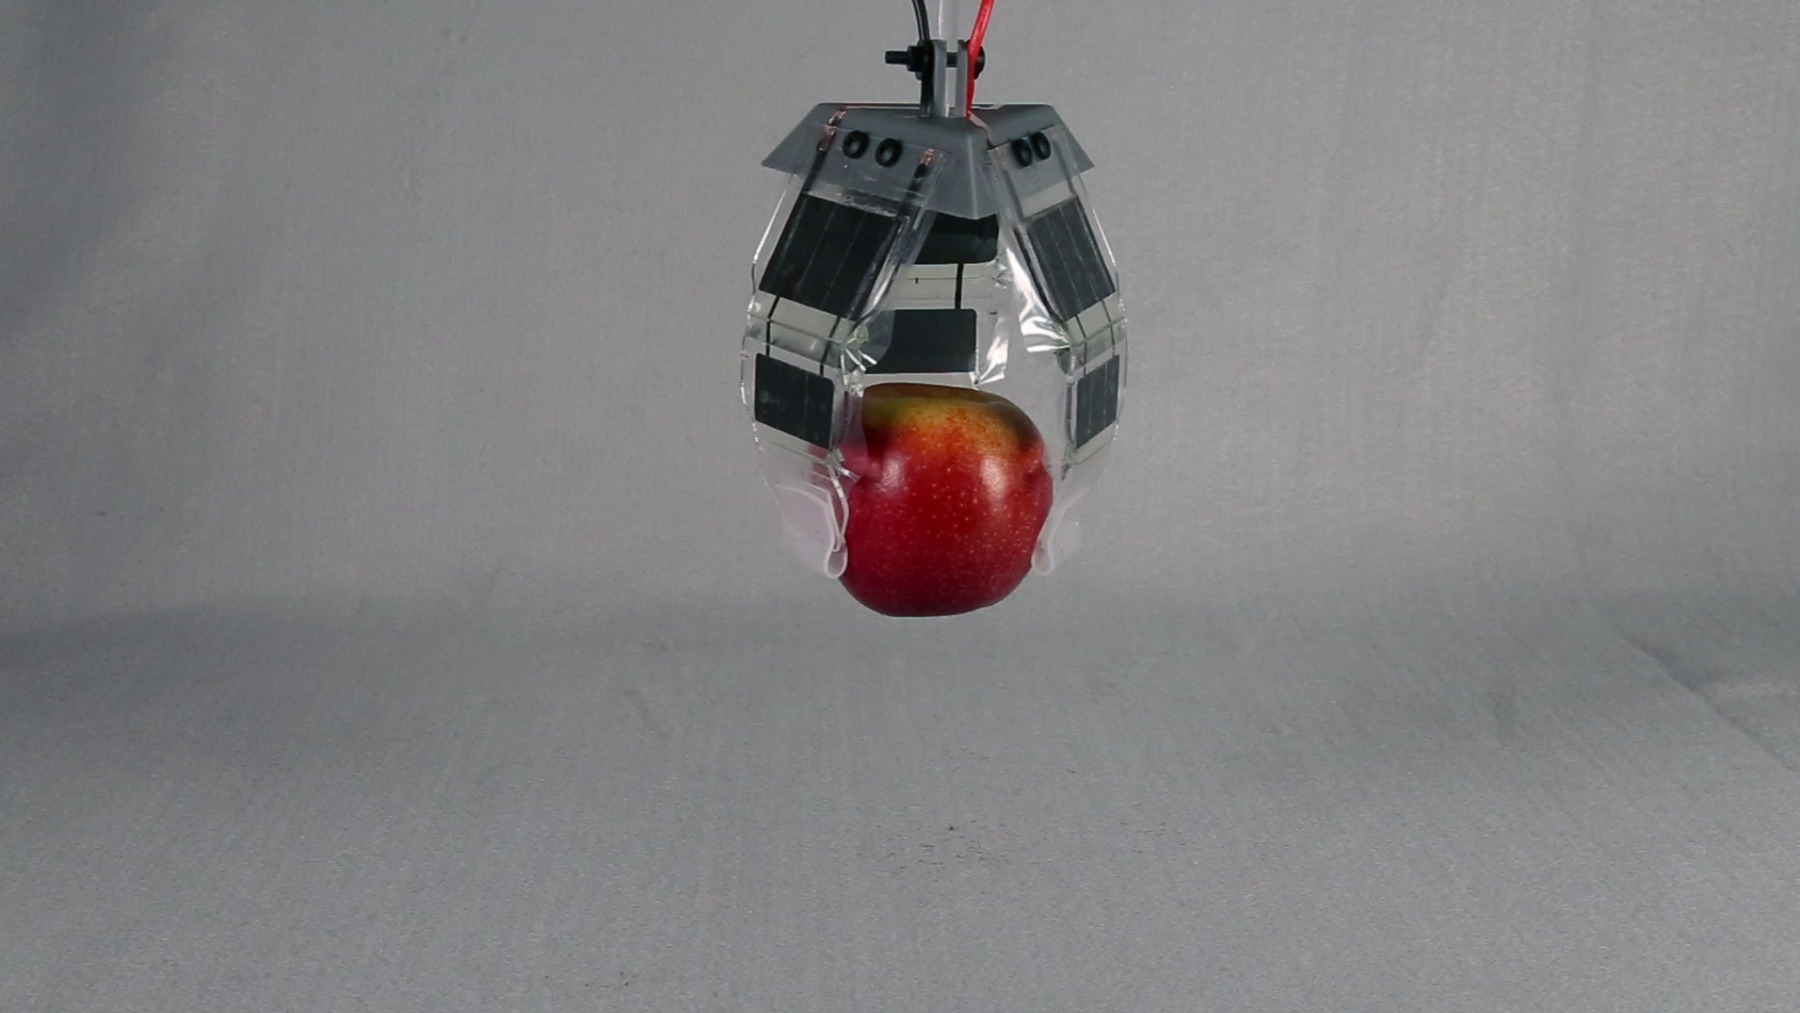
    Die hohe Sprungkraft wird möglich durch sogenannte Spider-inspired Electrohydraulic Soft-actuated joints – kurz SES-Gelenke. Die Gelenke setzen die Forscher in vielen verschiedenen Konfigurationen ein – nicht nur bei der Entwicklung von Arachno-Bots. In ihrer Arbeit stellen die Wissenschaftler zunächst ein bidirektionales Gelenk vor, gehen dann über zu einer mehrteiligen Gliedmaße und zeigen am Ende, dass sie mit den Gelenken sogar eine ganze Greifhand mit drei Fingern bauen können. Die Roboterhand kann selbst zerbrechliche Gegenstände problemlos aufheben und bewegen, ohne dabei etwas kaputt zu machen. Alle Kreationen, die auf SES-Gelenken basieren, sind leicht, einfach im Design und sehr leistungsstark. Das macht sie ideal für Robotersysteme, die sich schnell bewegen und mit vielen verschiedenen Umgebungen interagieren können müssen.

    Die Forscher entwickelten ihre SES-Gelenke auf Basis der HASEL-Technologie, die das Team vor einigen Jahren zum Bau künstlicher Muskeln erfunden hat. SES-Gelenke ahmen ein von Spinnen inspiriertes Exoskelett nach, das sowohl aus starren als auch weichen Elementen besteht. Während jedoch das Tier eine hydraulische Kraft beim Strecker der Beine erzeugt, ist es beim Roboter genau anders herum, nämlich wenn er seine Beine anwinkelt.

    SES-Gelenke bestehen aus einem weichen Beutel, der aus dünner Kunststofffolie (entweder Polyester oder Polypropylen) hergestellt wird. Diesen füllen die Forscher mit einer elektrisch insulierenden Substanz. Die Forscher nutzen hierfür ein einfaches Pflanzenöl. Dann befestigen sie Elektroden auf jeder Seite des Beutels. Der Beutel wiederum ist verbunden mit einem starren Drehgelenk. Wenn eine Hochspannung zwischen den Elektroden angelegt wird, bewirken die elektrostatischen Kräfte, dass sich das Pflanzenöl im Inneren des Beutels verschiebt und sich so das Gelenk dreht. SES-Gelenke lassen sich bis zu 70 Grad drehen. Das hat ein hohes Drehmoment zur Folge. Zudem kehren die Gelenke automatisch in ihre Ausgangsposition zurück.

    „SES-Gelenke sind sehr einfach und leicht, da es keine peripheren Komponenten gibt, die den Roboter beschweren“, sagt Christoph Keplinger, Leiter der Abteilung für Robotik-Materialien am Max-Planck-Institut für Intelligente Systeme in Stuttgart. „Weiche Roboter erfordern vielseitige Antriebe. Diese von Spinnen inspirierten Gelenke sind sehr leistungsstark, verbrauchen wenig Energie, und sie sind einfach und billig herzustellen – wir verwenden Kunststoffe, mit denen auch Lebensmittel verpackt werden. Die Produktion der Gelenke wäre also leicht skalierbar. Das sind alles Kriterien, die beim Design maßgeblich sind, wenn sich die Roboter auf viele verschiedene Arten bewegen und eine Vielzahl von Objekten greifen sollen, ohne sie kaputt zu machen.“

    Eine Greifhand mit drei Fingern ist eine Anwendung, mit der das Team die Vielseitigkeit der SES-Gelenke unter Beweis stellt. Hätte das Team den Greifer stattdessen mit künstlichen Muskeln ausgestattet, wären diese im Weg, wenn die Robotik-Hand ein Objekt greift. SES-Gelenke hingegen benötigen weit weniger Platz.

    „Die Forschung zeichnet sich dadurch aus, dass wir eine Vielzahl von Materialien verwenden können, sogar Kunststoff, aus dem Chips-Tüten hergestellt werden“, sagt der Erstautor der Publikation Nicholas Kellaris von der University of Colorado Boulder. „Auf diese Weise können wir SES-Gelenke bei vielen verschiedenen Robotern einsetzen, die alle ganz spezielle Eigenschaften haben.“

    „Es war nicht unser primäres Ziel, einen Spinnenroboter zu bauen“, fügt Philipp Rothemund, der Zweitautor der Publikation, hinzu. „Wir wollten vielmehr ein modernes, vielseitiges Gelenk entwickeln, das man in jede Art von Roboter einbauen kann.“

    Besonders für kleine Robotersysteme von nur wenigen Zentimetern Größe, bei denen der begrenzte Platz die Wahl des Antriebs stark einschränkt, werden SES-Gelenke in Zukunft sehr nützlich sein. Für das Forschungsfeld der Soft-Robotik ist diese Erfindung ein echter Sprung nach vorn.

  • Baukastensystem für die ausgeklügeltsten Roboter

    Baukastensystem für die ausgeklügeltsten Roboter

    Ein Team von Forschenden des Max-Planck-Instituts für Intelligente Systeme (MPI-IS) hat ein System entwickelt, mit dem sie passgenau Baustein für Baustein Miniaturroboter herstellen können.

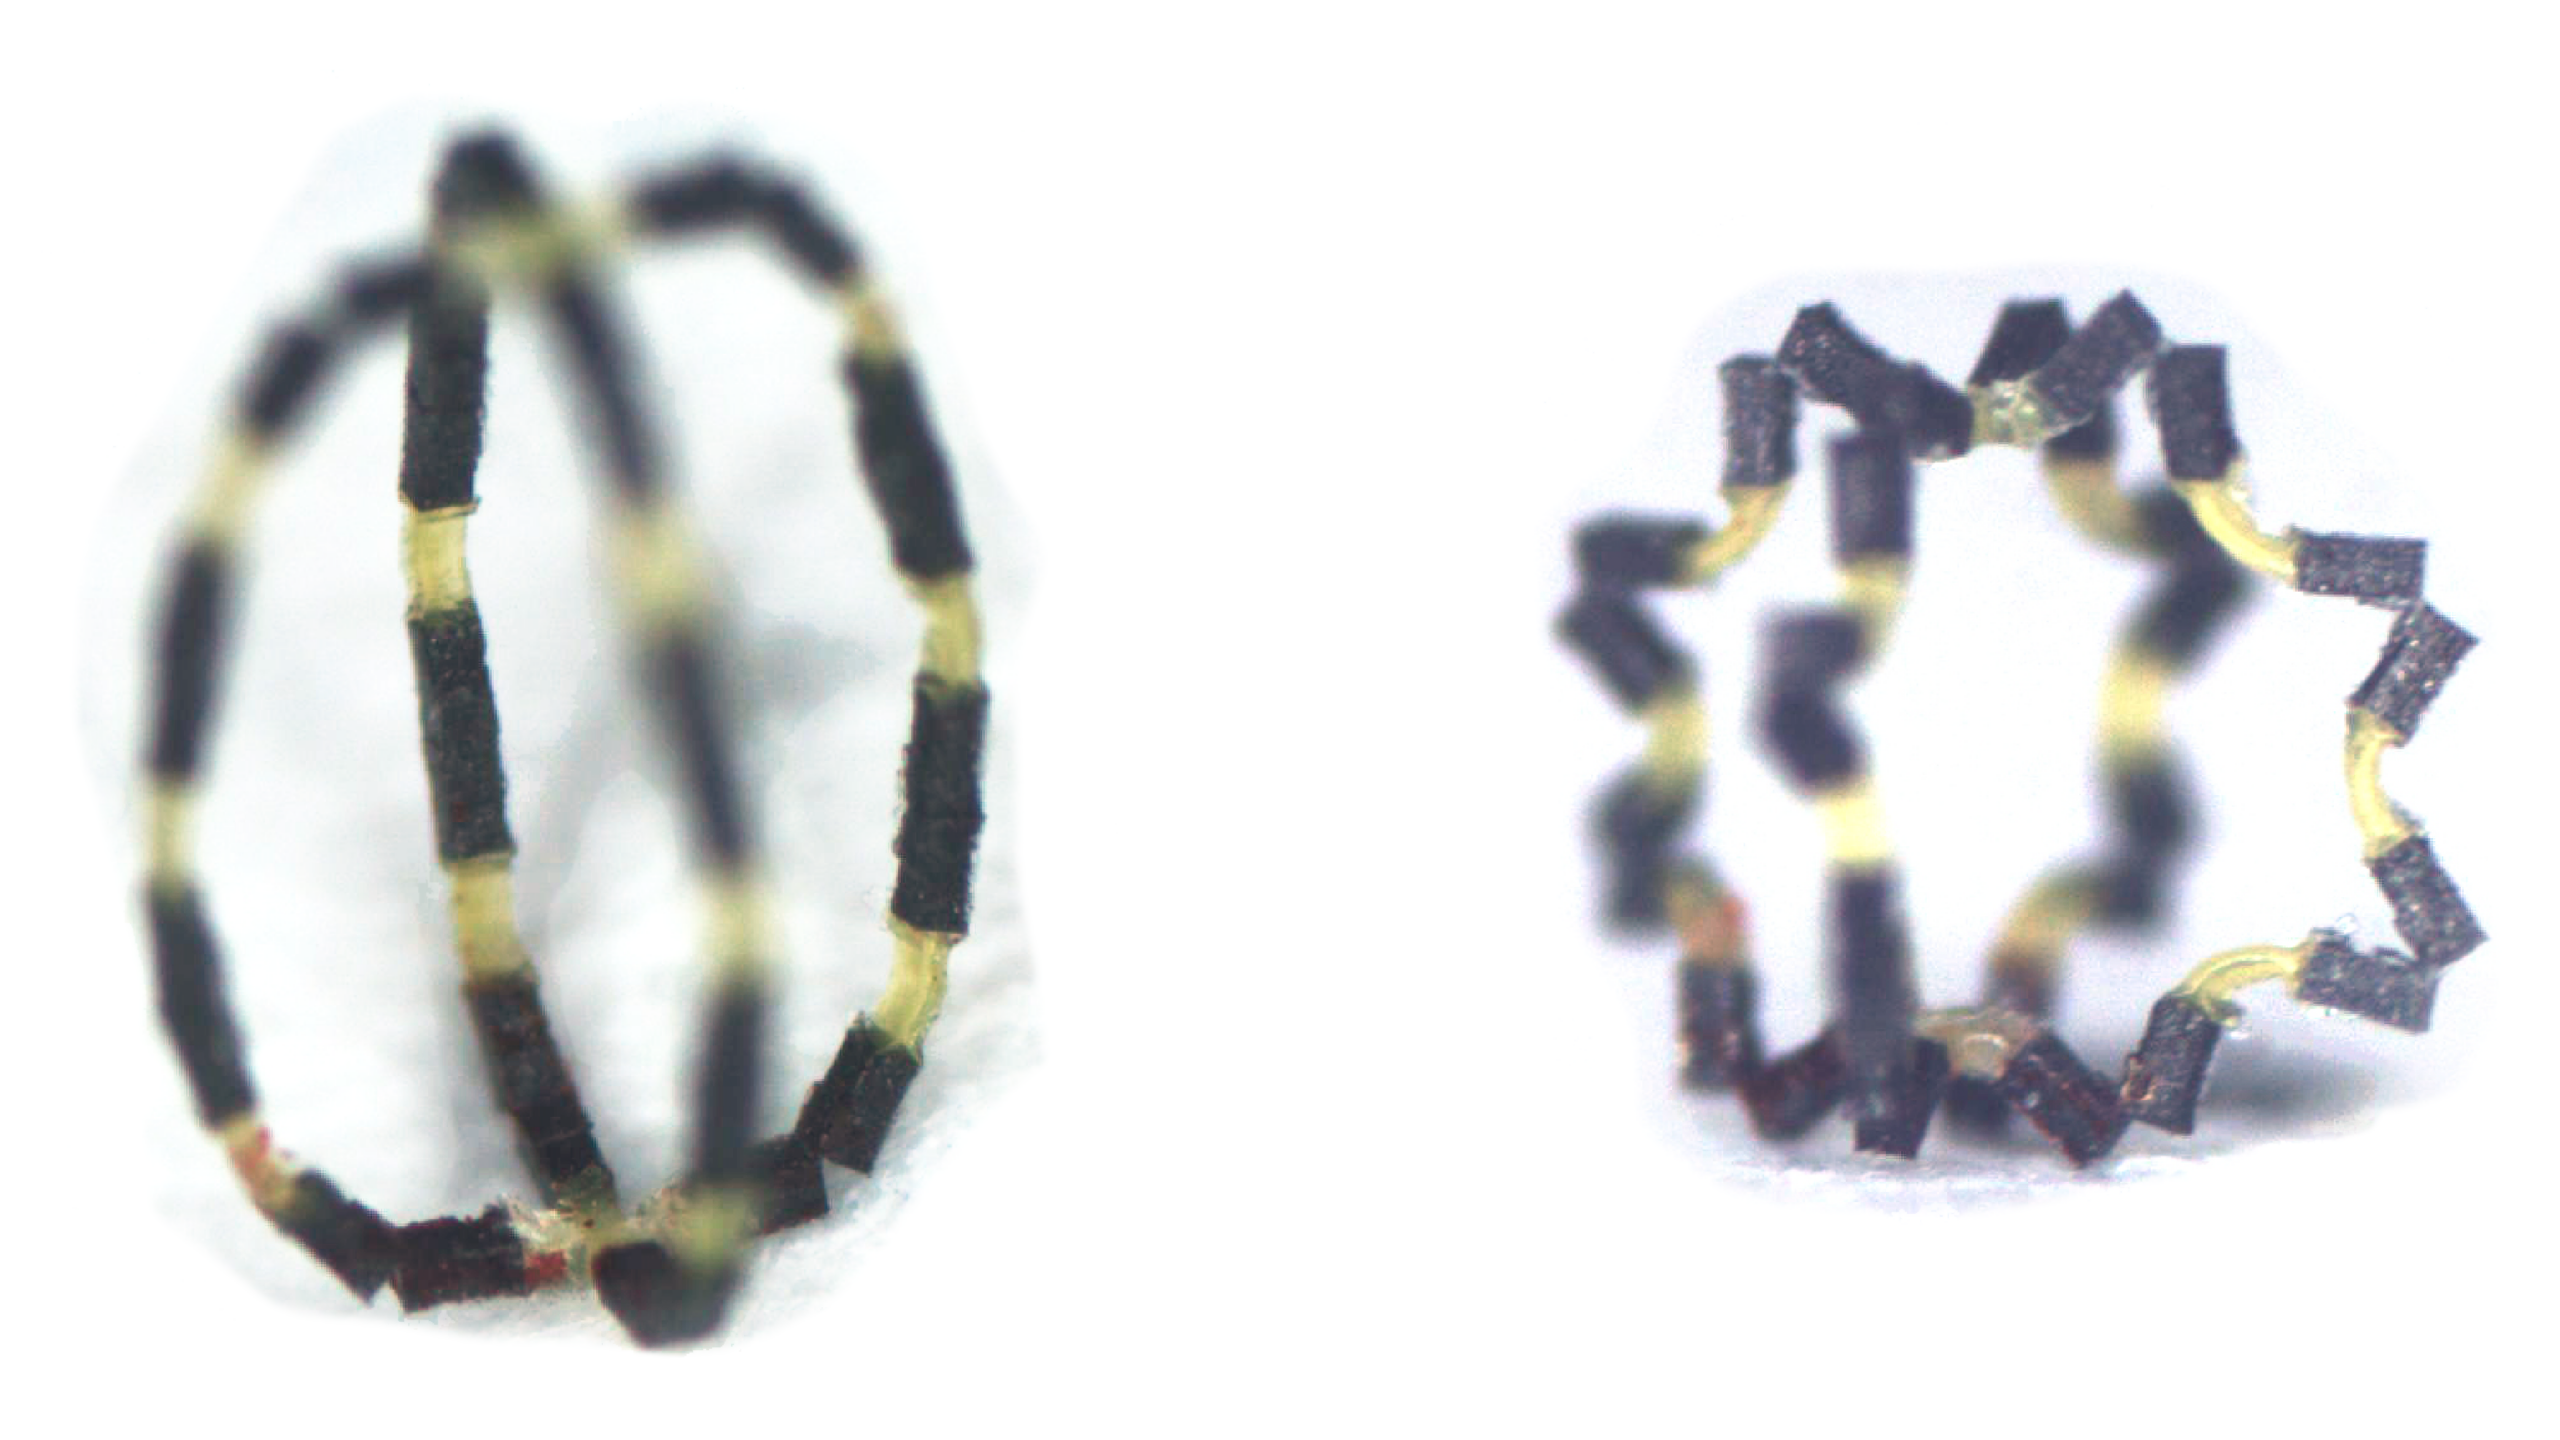
    Wie bei einem Lego-System können die Wissenschaftler*innen einzelne Komponenten beliebig kombinieren. Die Bausteine oder Voxel – man könnte sie auch als 3D-Pixel bezeichnen – bestehen aus unterschiedlichen Materialien: welche, die die Konstruktion halten, bis hin zu magnetischen Komponenten, die die Steuerung der weichen Maschinen ermöglichen. „Man kann die einzelnen weichen Teile beliebig zusammensetzen, es gibt keine Einschränkung, was man erreichen kann. Jeder Roboter hat so ein individuelles Magnetisierungsprofil“, sagt Jiachen Zhang. Zusammen mit Ziyu Ren und Wenqi Hu ist er Erstautor der Publikation „Voxelated three-dimensional miniature magnetic soft machines via multimaterial heterogeneous assembly“. Die Arbeit wurde am 28. April 2021 in Science Robotics veröffentlicht.

    A submillimeter small soft machine that can change its shape.

    A submillimeter small soft machine that can change its shape.

    Das Projekt ist das Ergebnis vieler vorangegangener Arbeiten, die in der Abteilung für Physische Intelligenz am MPI-IS durchgeführt wurden. Seit vielen Jahren arbeiten die Wissenschaftler*innen dort an kleinen, magnetisch gesteuerten und kabellosen Robotern, die eines Tages in der Medizin eingesetzt werden könnten. Der Maßstab reicht von wenigen Millimetern bis hinunter zu einigen Mikrometern. Die bislang von der Abteilung entwickelten hochmodernen Designs haben in Wissenschaftskreisen weltweit Aufmerksamkeit erregt. Dabei waren sie in ihrer Funktionalität eingeschränkt, da sie nur aus einem einzigen Material hergestellt werden konnten.

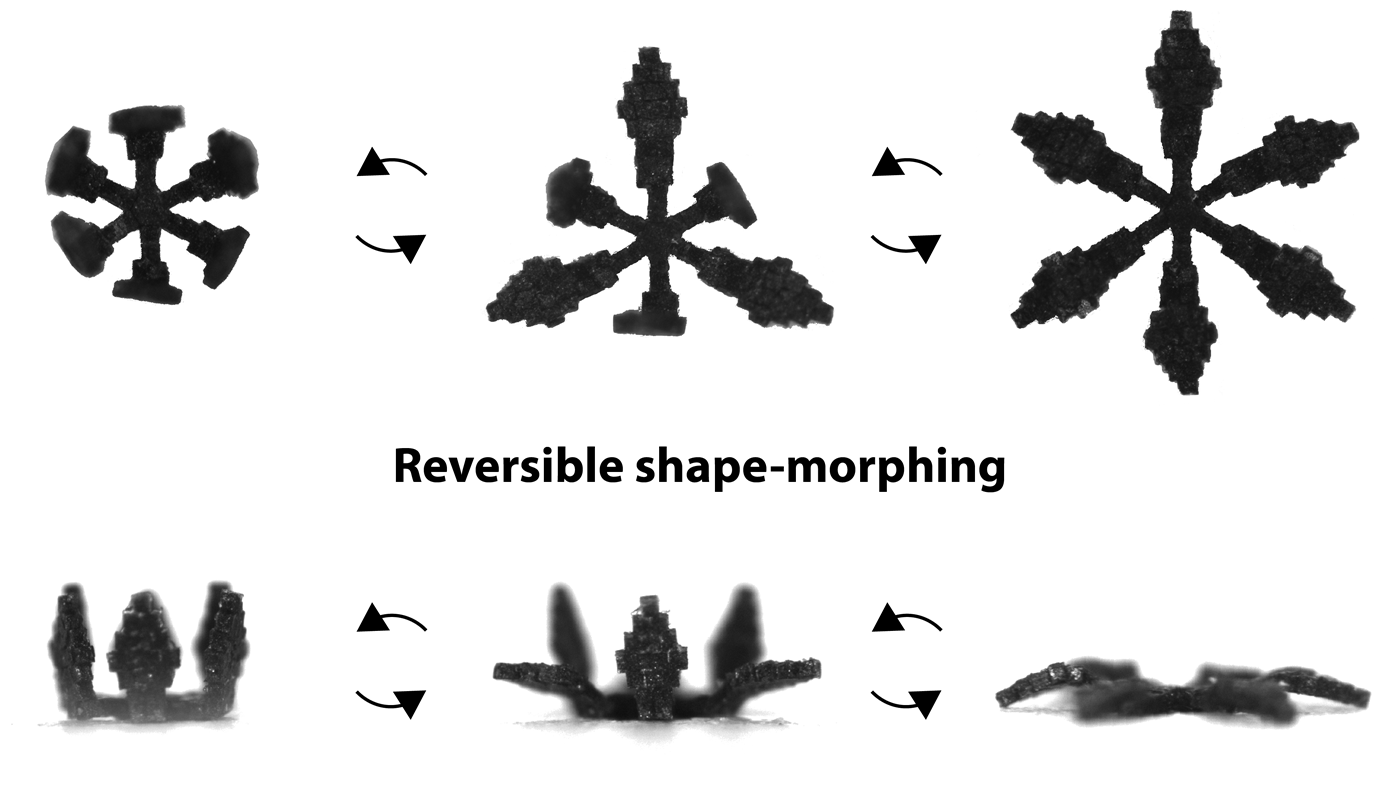
    The heterogeneous assembly approach fabricates a flower-shaped soft machine with complex stiffness distribution and reversible shape-morphing. Three of its petals bloomed first in lower magnetic field strength and the rest three bloomed later as the field strength increased.

    The heterogeneous assembly approach fabricates a flower-shaped soft machine with complex stiffness distribution and reversible shape-morphing. Three of its petals bloomed first in lower magnetic field strength and the rest three bloomed later as the field strength increased.

    „Möchte man weiche Miniaturroboter bauen, dann hat man viele unterschiedliche, oft komplexe Designs. Aufgrund der geringen Größe sind die verfügbaren Fertigungsmöglichkeiten sehr begrenzt. Das stellt uns vor große Herausforderung. Seit Jahren versuchen Forscher*innen, eine innovative Fabrikationsplattform zu entwickeln, die völlig neue Möglichkeiten bietet. Unserem Team ist das nun gelungen. Wir können sehr komplexe Konstrukte bauen, die maßgeschneidert funktionieren. Unser neues Baukastensystem wird den Weg ebnen für viele neue Roboter, von denen einige möglicherweise die minimal-invasiven medizinischen Geräte der Zukunft sein werden“, sagt Metin Sitti, der die Abteilung für Physische Intelligenz leitet. Er ist ein Pionier auf dem Gebiet drahtloser medizinischer und bio-inspirierter Miniaturroboter.

    „Bisher haben wir die Voxel aus nur einem Material in 3D gedruckt oder gegossen. Das schränkt ihre Funktionalität ein – was kann schon ein einziges Material?“, sagt Ziyu Ren. „Wenn man wie wir mehr Funktionen möchten und ein einzigartiges Magnetisierungsprofil, dann geht das nur, wenn man verschiedene Materialien miteinander mischt.“

    „Bisher war das Magnetisierungsprofil eines jeden Roboters gekoppelt an seine Geometrie und damit limitiert. Jetzt haben wir eine Plattform geschaffen, die ein beliebiges Magnetisierungsprofil ermöglicht. Das ist möglich, weil wir mehrere magnetische Teile frei in ein System integrieren können“, ergänzt Jiachen Zhang.

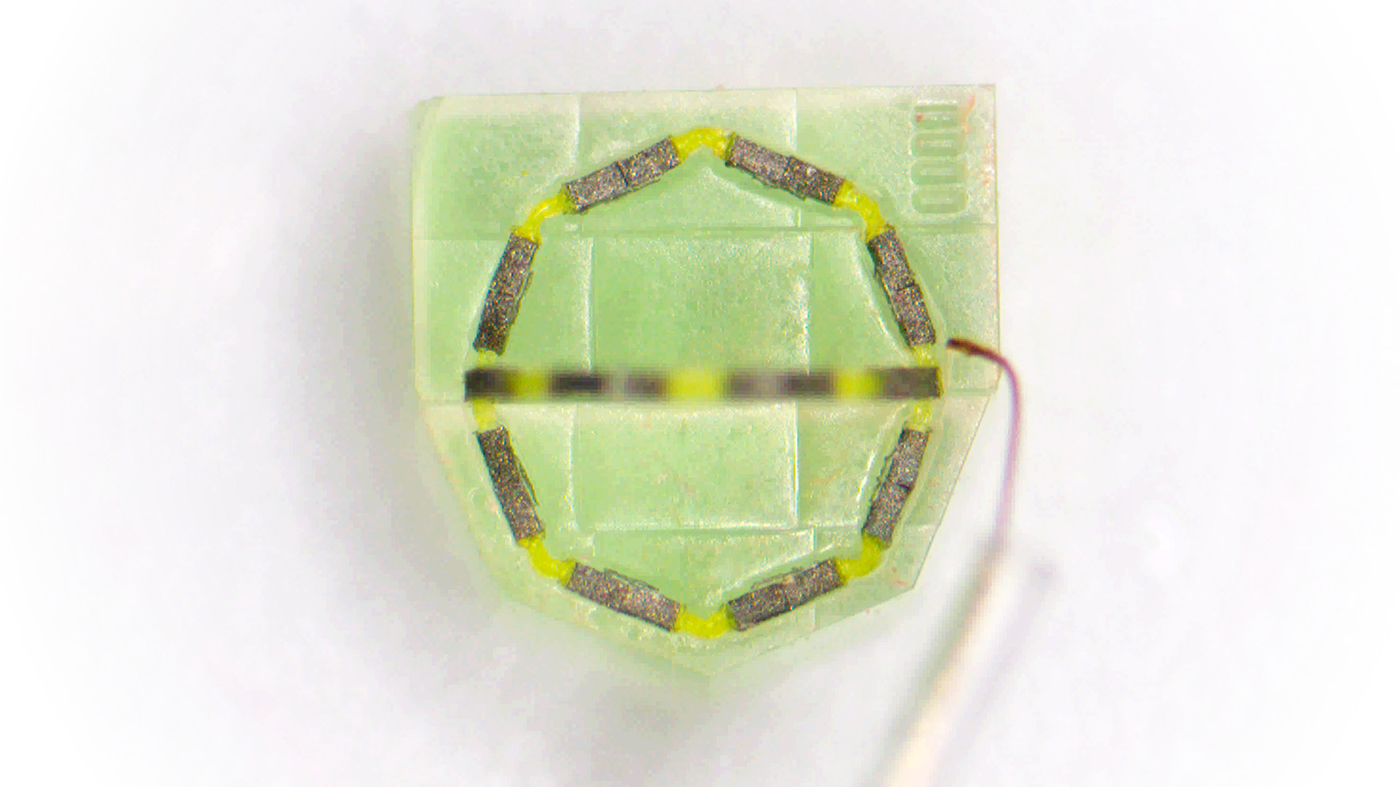
    Illustrations of shape-morphing miniature robots fabricated using the heterogeneous assembly platform. Voxels made of multimaterials are freely integrated together to create robots with arbitrary 3D geometries and magnetization profiles.

    Illustrations of shape-morphing miniature robots fabricated using the heterogeneous assembly platform. Voxels made of multimaterials are freely integrated together to create robots with arbitrary 3D geometries and magnetization profiles.

    Die neue Bauplattform ermöglicht viele neue Designs und ist ein wichtiger Meilenstein auf dem Forschungsgebiet der Soft-Robotik. Die Abteilung für Physische Intelligenz hat bereits eine Vielzahl an Robotern entwickelt: von einem krabbelnden und rollenden, von einer Raupe inspirierten Roboter über ein spinnenartiges Konstrukt, das hoch springen kann, bis hin zu einem nachgebauten Heuschreckenbein und magnetisch gesteuerten Maschinen, die anmutig wie Quallen schwimmen. Die neue Plattform wird diesen Trend beschleunigen. Sie bietet eine Spielwiese neuer Möglichkeiten, um noch modernere weiche Miniaturmaschinen zu bauen.

    Die Forschenden stützen jede Konstruktion auf zwei Materialkategorien. Die Basis bildet meistens ein Polymer, das die Matrix zusammenhält. Aber auch andere Arten von weichen Elastomeren kommen hier zum Einsatz, beispielsweise biokompatible Materialien wie Gelatine. Die zweite Kategorie umfasst Materialien, in die magnetische Mikro- oder Nanopartikel eingebettet sind. So wird der Roboter steuerbar, da er auf ein Magnetfeld reagiert.

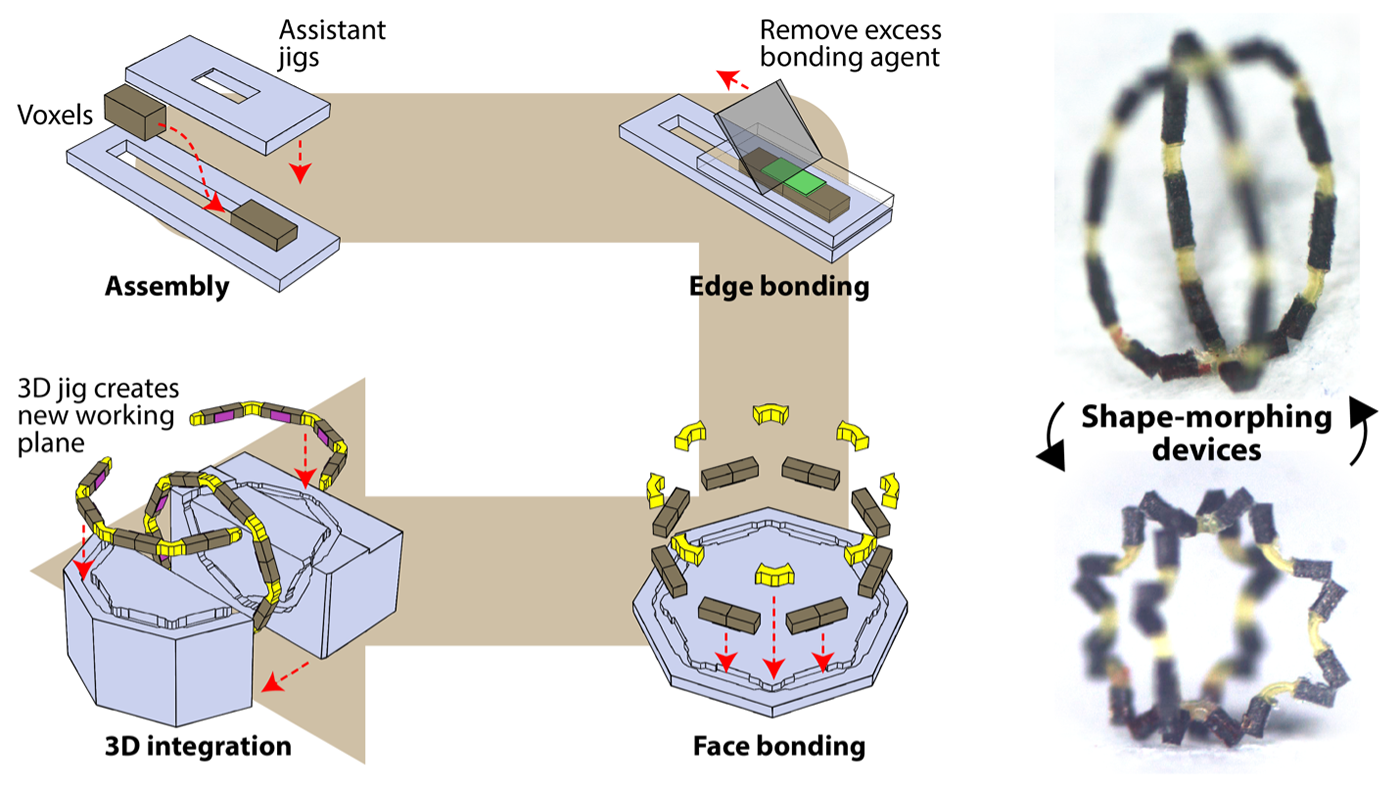
    A heterogeneous assembly platform fabricates multimaterial shape-morphing miniature robots.

    A heterogeneous assembly platform fabricates multimaterial shape-morphing miniature robots.

    Die Voxel werden zu Tausenden in einem Schritt hergestellt. Als würde man Teig in einer Muffin-Backform verteilen, kreieren die Wissenschaftler die einzelnen Blöcke mit winzigen Gussformen. Jeder Block ist dabei in etwa 100 Mikrometer klein. Zusammengebaut werden sie von Hand unter dem Mikroskop, denn das automatisierte Zusammensetzen der Partikel ist noch zu komplex. Während die Forscher vor dem Bau jedes Roboters die Form und Funktionalität simulierten, gingen sie bei der Konstruktion nach dem Trial-and-Error Prinzip vor, bis sie mit dem Ergebnis zufrieden waren. Letztendlich strebt das Team jedoch an, die Herstellung zu automatisieren – nur dann können sie die Skaleneffekte nutzen, sollten sie die Roboter eines Tages kommerzialisieren. „Bei unserer zukünftigen Arbeit wird die automatisierte Fertigung einen hohen Stellenwert einnehmen“, sagt Jiachen Zhang. „Was unsere heutigen Roboterdesigns angeht, verlassen wir uns auf unsere Intuition, die auf langjähriger Erfahrung mit verschiedenen Materialien und weichen Robotern basiert.“

  • An die Tasten, fertig, los!

    An die Tasten, fertig, los!

    In diesem Jahr können erneut Schülerinnen und Schüler ihr Können unter Beweis stellen und mit den Werkzeugen der künstlichen Intelligenz ihre Ideen umsetzen. Der Bundeswettbewerb KI (BWKI) öffnet zum dritten Mal seine Pforten und lädt Schüler:innen weiterführender Schulen ein, sich mit dem Thema künstliche Intelligenz auseinanderzusetzen.

    KI lernen und verstehen!

    Das Team rund um den Bundeswettbewerb KI hat in den vergangenen Monaten am KI-Online Kurs gefeilt und geschliffen: neuer Look, neue Inhalte und neue Möglichkeiten das Mysterium KI zu verstehen. Wie baue ich eine KI?, Woher kommt KI? und Wie gehe ich mit KI um? sind die zentralen Fragen, die im Online Kurs, im Unterricht, der AG oder in der Freizeit, bearbeitet werden können. Brandneu: ein ehemaliges BWKI Finalisten-Projekt wurde als Tutorial aufgearbeitet und bietet dem Nutzer die Möglichkeit ein KI-basiertes Recycling tool zu entwickeln. Am besten einfach mal reinschauen: www.ki-kurs.org

    KI Schule des Jahres.

    Auch in diesem Jahr ist das Rennen um die KI Schule des Jahres eröffnet. Die Schule, welche mit den meisten Schüler*innen aktiv am Online KI-Kurs (www.ki-kurs.org) teilnimmt, wird im November bei der Abschlussveranstaltung des Wettbewerbes mit dem Titel ausgezeichnet.

    Teamwork rocks!

    Schüler:innen weiterführender Schulen haben zusätzlich die Möglichkeit, allein oder im Team, ihr eigenes KI-Projekt zu bearbeiten und beim Wettbewerb einzureichen. Egal ob ein KI-basierter Lösungsansatz für ein Alltagsproblem oder ein Algorithmus zur Überwachung von ökologischen Phänomenen entwickelt wird – den Ideen für ein Projekt sind keine Grenzen gesetzt. Alle Information rund um den Wettbewerb sind unter www.bw-ki.de zu finden.

    Poster auf Bestellung.

    In diesem Jahr verzichtet der BWKI aus Nachhaltigkeitsgründen auf flächendeckende Printwerbung. Werbematerialien (Poster und Postkarten) werden ausschließlich auf Anfrage (info@bw-ki.de) versendet.

    Nichts verpassen.

    Auf den Social-Media-Kanälen (Instagram, Twitter und Facebook) wird man neben den wichtigen Eckdaten des Wettbewerbes, auch über hot topics und fun facts aus dem Bereich KI informiert.

    Kontakt

    Dr. Caroline Schmidt

    Bundeswettbewerb Künstliche Intelligenz

    Tel: +49 7071 29 70880

    info@bw-ki.de